캐릭터 걷기 애니메이션 9종 — 키프레임 없이 계산으로 걷게 만들기
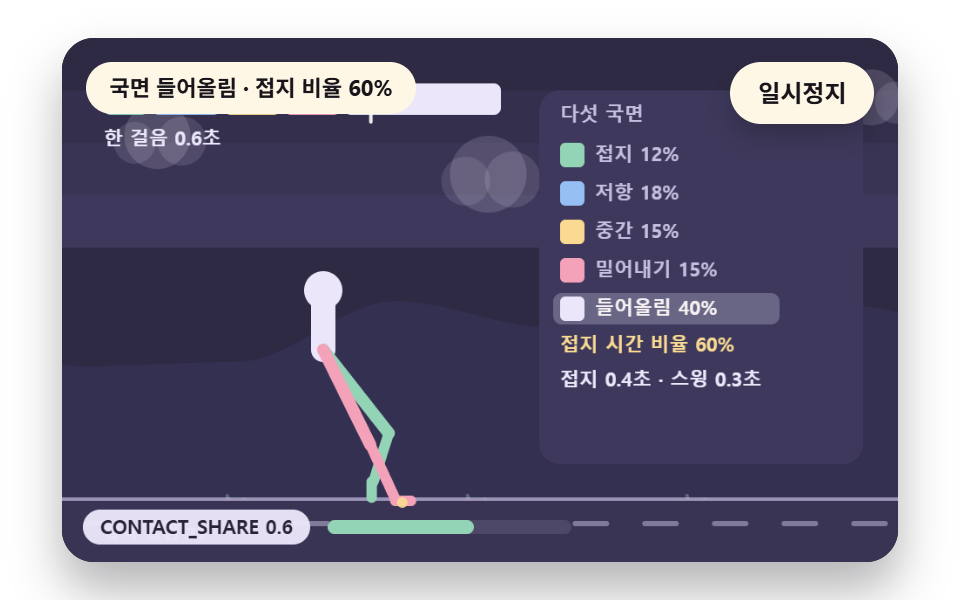
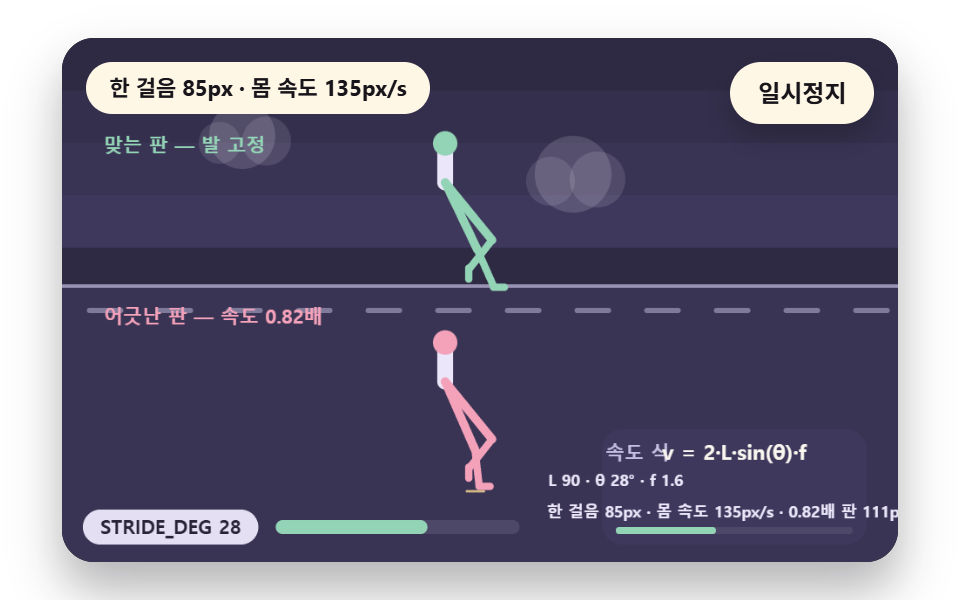
걸음은 몸이 앞으로 넘어지는 것을 다리가 번갈아 잡는 계산이다 — 02번은 접지부터 들어올림까지 다섯 국면으로 발바닥이 바닥에 붙어 있는 시간을 만들고, 03번은 보폭을 벌리는 각도로 속도를 정하며, 07번은 내리막에서 몸이 앞으로 숙여 다리가 회복할 시간을 번다.
캐릭터 걷기 애니메이션은 포즈 여러 장을 순서대로 틀어 놓는 키프레임 재생이 아니라, 몸무게 중심이 앞으로 쏠리는 힘과 다리 두 개가 번갈아 바닥을 누르는 각도를 매 프레임 계산해서 걷는 것처럼 보이게 하는 계산이다 — 캐릭터 걷기 애니메이션은 사이클 위상 하나에서 시작한다
 01 wc-phase-advance-wrap
 02 wc-stance-5phase-sole
 03 wc-stride-angle-speed
 04 wc-head-bob-gaze
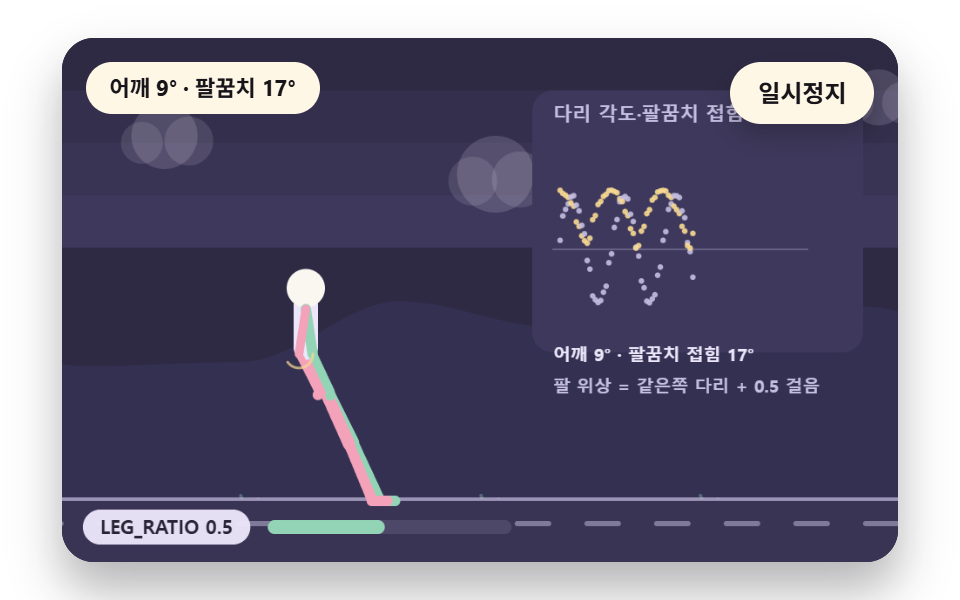 05 wc-elbow-counterswing
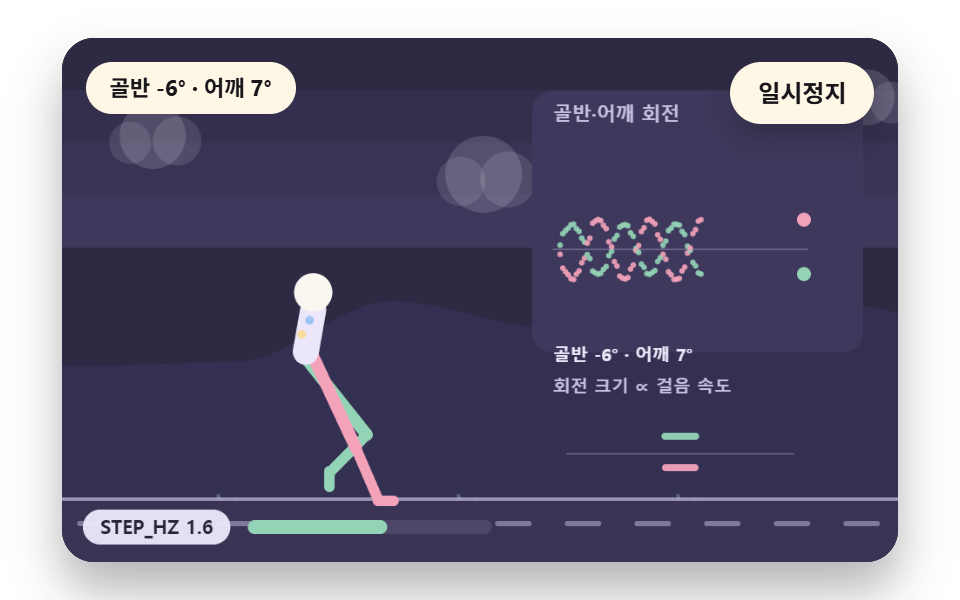 06 wc-torso-hip-rock
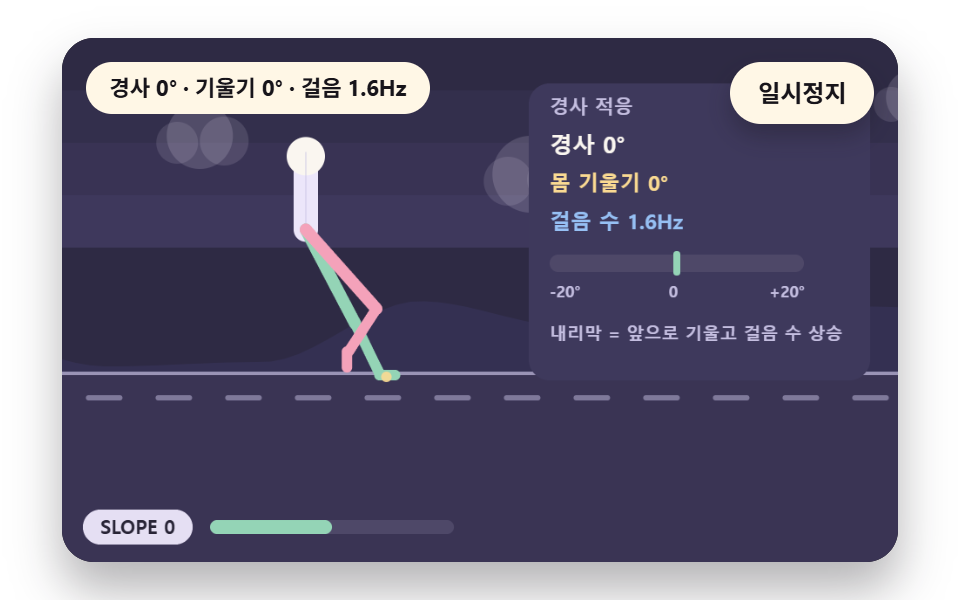 07 wc-slope-adapt-lean
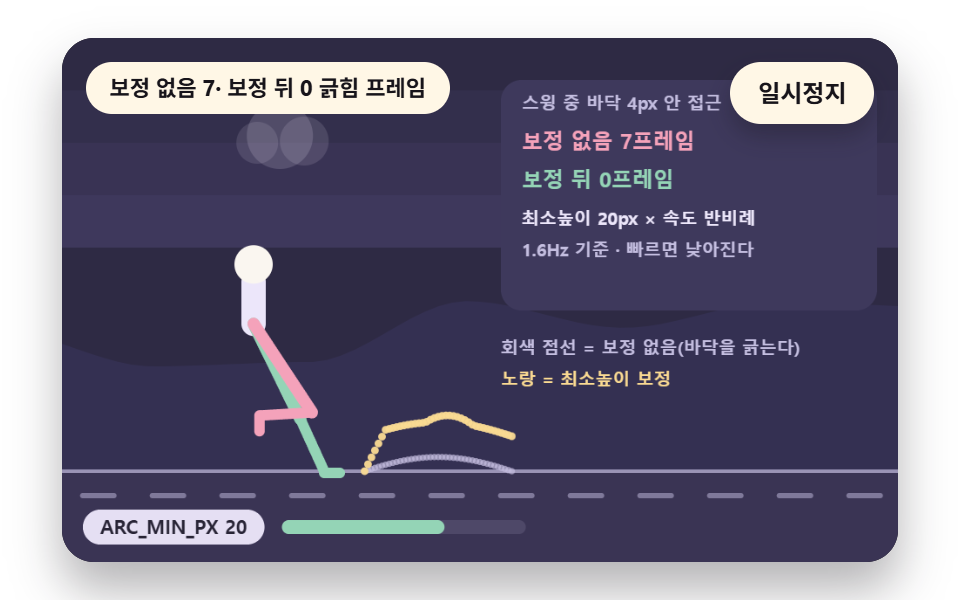 08 wc-foot-arc-correct
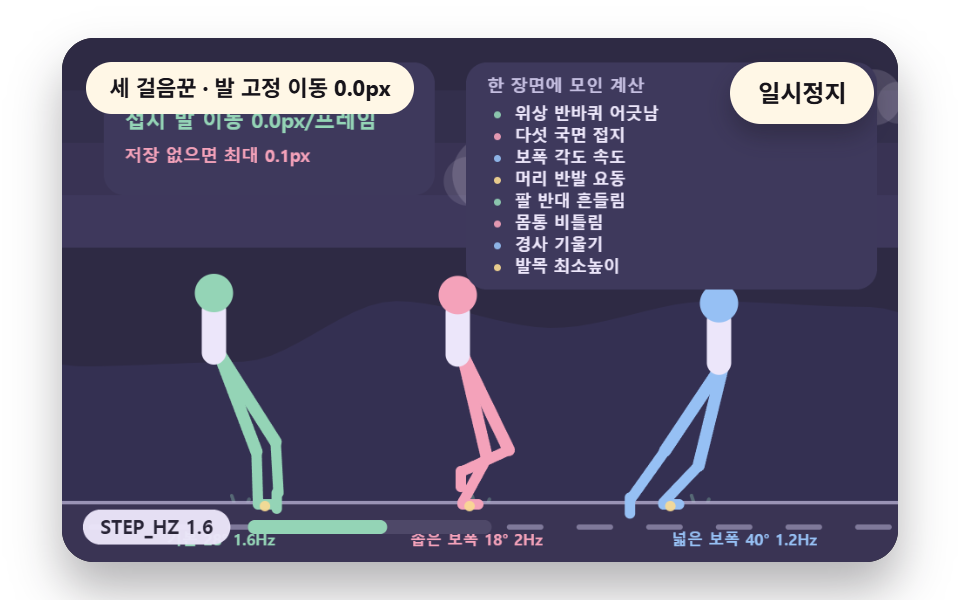 09 wc-footplant-ground-lock
자동 재생 · 눌러서 해당 항목으로 · 전부 한 zip
- 01 끊김 없이 이어지는 사이클 위상
- 02 접지에서 밀어내기까지 발바닥이 붙는 다섯 국면
- 03 보폭 각도로 걸음 속도 정하기
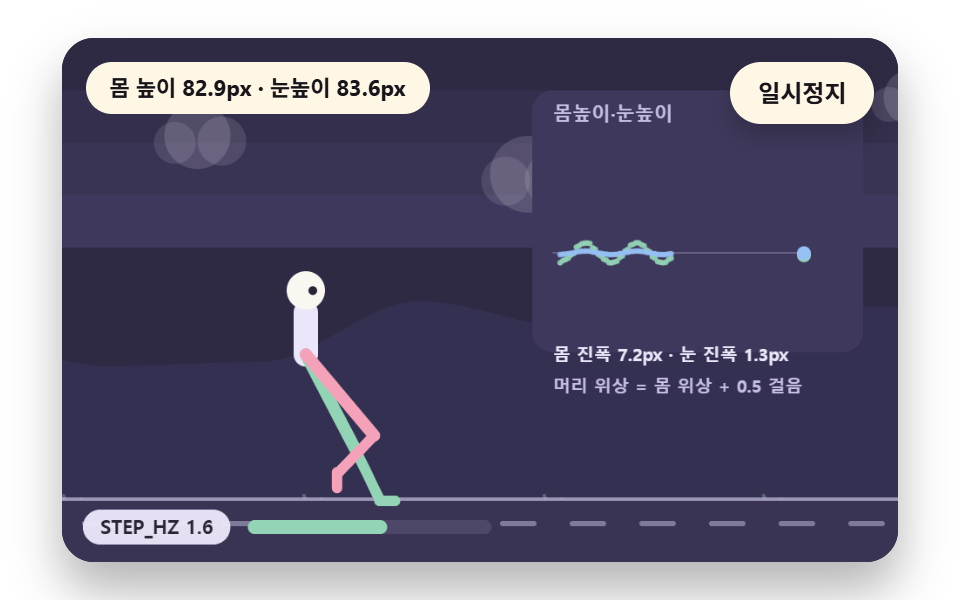
- 04 걸음마다 들리는 머리와 고정되는 시선
- 05 다리와 반대로 흔들리는 팔꿈치
- 06 걸음마다 좌우로 도는 몸통과 골반
- 07 경사면에서 몸이 기우는 적응 걸음
- 08 발이 지나가는 호를 깎는 이동 보정
- 09 바닥에 고정되는 발바닥과 완성 장면
아홉 장면은 같은 걸음 시계와 같은 다리 풀이를 쓰고, 장면마다 들여다보는 값 하나만 다르다. 캐릭터는 화면 한가운데 제자리에서 걷고, 바닥 눈금과 배경의 언덕·구름이 groundV 속도에 맞춰 뒤로 흘러간다.
걸음 상태는 보행 주기 계산에서만 나온다
시계는 둘이다. 걸음 시계 walkT 는 걸음 위상을 정하고, 장면 시계 sceneT 는 방향 전환이나 경사 바꾸기 같은 시간표를 돌린다. 다리 각도·발 위치·팔 흔들림은 (walkT * STEP_HZ) % 1 에서 풀려 나오고 따로 저장한 걸음 그림은 없다.
    function advance(dt) {
        sceneT += dt;
        walkT += dt;
        if (!manual) {
            while (evAt < script.length && script[evAt].t <= sceneT) {
                const ev = script[evAt];
                evAt += 1;
                ev.f();
            }
            if (sceneT >= LAP_S) {
                lap += 1;
                begin();
                return;
            }
        }
        update(dt);
    }
begin() 이 판마다 두 시계를 0 으로 되돌리므로 같은 시간표는 같은 걸음을 낸다. 9개 index.html 어디에도 Math.random·Date·performance·fetch 는 없다.
고정 걸음 1/60초로 나눠 먹는다
프레임 간격은 DT_MAX 0.05초에서 자르고 acc 에 쌓아 while (acc >= STEP_S) 로 STEP_S 1/60초씩 advance 에 넘긴다. 탭이 숨으면 루프를 멈췄다가 돌아올 때 acc 를 비우고 첫 프레임의 dt 를 버려, 몇 초가 한 프레임에 몰려 걸음이 튀지 않게 한다.
걷기 사이클 9종 — 위상 이음·접지 다섯 국면·보폭 각도·시선과 머리 흔들림·팔꿈치 반대 흔들림·몸통 요동·경사 적응·발 이동 곡선 보정·발바닥 고정
아홉 장면을 렌더해 잰 면적과 프레임
| 장면 | 누적면적 | 움직인 프레임 | 강도 평균 |
|---|---|---|---|
| 01 위상 이음 | 21.4% | 23/23 | 78.4 |
| 02 접지 다섯 국면 | 20.3% | 23/23 | 62.0 |
| 03 보폭 각도 | 13.5% | 23/23 | 62.6 |
| 04 머리와 시선 | 14.3% | 23/23 | 70.5 |
| 05 팔꿈치 | 15.6% | 23/23 | 78.9 |
| 06 몸통 비틀림 | 14.9% | 23/23 | 73.3 |
| 07 경사 적응 | 20.2% | 23/23 | 63.1 |
| 08 호 보정 | 14.1% | 23/23 | 64.9 |
| 09 발 고정 완성 | 16.1% | 23/23 | 115.8 |
누적면적은 01 의 21.4% 가 가장 넓고 03 의 13.5% 가 가장 좁다. 아홉 장면 모두 23/23 프레임 움직였고, 강도 평균은 09 가 115.8 로 가장 높으며 가장 낮은 것은 02 의 62.0 다.
01끊김 없이 이어지는 사이클 위상
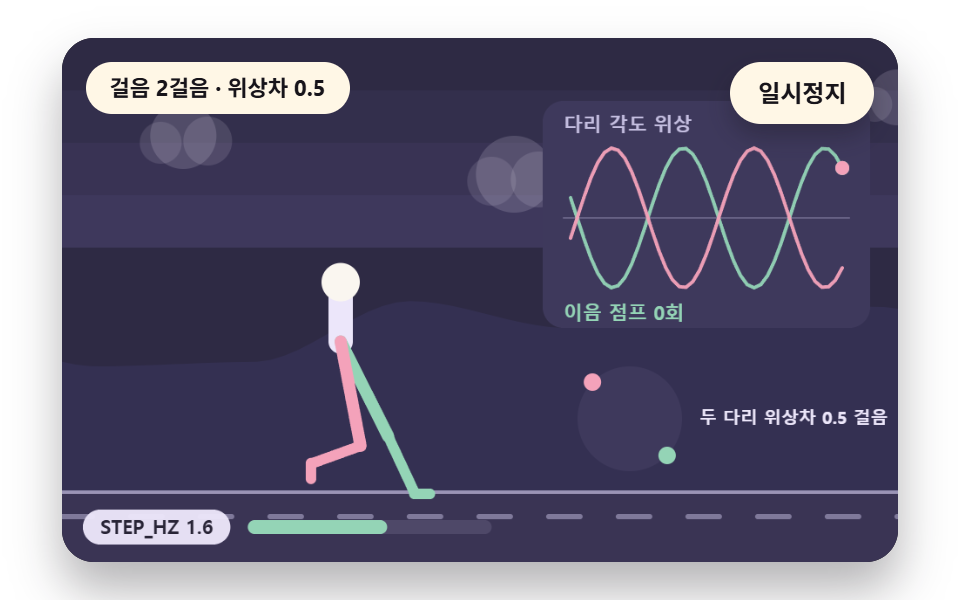
걷기를 두 걸음 한 바퀴로 잡고 cyclePhase() 는 (walkT * STEP_HZ) % 2 를 돌려주며, legPhase() 는 오른다리에만 반 걸음을 얹어 두 다리를 반 바퀴 어긋나게 둔다. 나머지 연산으로 위상을 자르니 마지막 포즈와 첫 포즈 사이에 걸음마다 튀는 점프가 생기지 않는다. 화면 오른쪽 패널의 「이음 점프」 는 한 프레임에 sin 값이 0.35 넘게 튄 횟수이고, 같은 식을 노드로 3.75초(225프레임) 돌린 값은 0회였다.
<main class="stage">
<div class="vj is-demo" id="vj">
  <div class="vj__pad" data-role="pad" tabindex="0" role="application" aria-label="걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터">
    <canvas class="vj__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="한 걸음마다 두 다리 위상이 원 위를 반 바퀴씩 어긋나게 돈다. 왼쪽 바퀴 표시가 이음새를 넘을 때 다리 각도는 나머지 연산으로 잘려 점프 없이 이어지고, 오른쪽에는 두 다리의 위상이 벌판 위 곡선으로 그려져 정확히 반 바퀴 차이를 유지한다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다"></canvas>
  </div>
  <p class="vj__status" data-role="status" aria-live="off">걷기 사이클 장면</p>
  <div class="vj__ctrl">
    <button class="vj__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
  </div>
  <p class="vj__done" data-role="done" role="status" aria-live="polite"></p>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.vj {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-ink;
}
// 무대 상자 — 눌러서 한 번 깨뜨리는 곳(touch-action: none 은 이 상자에만). 무대 밖 터치는 페이지 스크롤 그대로
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
// 바깥 .vj 가 넘침을 자르므로 포커스 테두리는 안쪽으로 들인다
.vj__pad:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: $sp-3;
top: $sp-3;
display: flex;
gap: $sp-2;
}
.vj__pause {
padding: $sp-1 $sp-3;
border: 2px solid $subject-cream;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 스크린리더에만 읽히는 낭독 문장 — 모드가 바뀔 때만 쓴다
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.vj__pause[aria-pressed="true"] {
background: $subject-ink;
color: $subject-cream;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: 3px;
}
// 상태 줄 — 지금 장면의 수치를 글자로. 화면에만 있고 aria-live 는 늘 off
.vj__status {
position: absolute;
left: $sp-3;
top: $sp-3;
max-width: calc(100% - 100px);
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status { font-size: 10px; padding: 0 $sp-2; }
}
// 움직임 줄이기 — 장면은 스크립트가 글리치 없는 원문 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.vj__pause { transition: none !important; }
.vj__pause:hover,
.vj__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.vj {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #17141a;
}
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
.vj__pad:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: 12px;
top: 12px;
display: flex;
gap: 8px;
}
.vj__pause {
padding: 4px 12px;
border: 2px solid #fff7e6;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
.vj__pause[aria-pressed=true] {
background: #17141a;
color: #fff7e6;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: 3px;
}
.vj__status {
position: absolute;
left: 12px;
top: 12px;
max-width: calc(100% - 100px);
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status {
font-size: 10px;
padding: 0 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.vj__pause {
transition: none !important;
}
.vj__pause:hover,
.vj__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("vj");
if (!root) return;
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function easeOut(k) { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK = [40, 36, 54];
const PAPER = [250, 246, 240];
const ROSE = [244, 162, 186];
const MINT = [148, 212, 182];
const SKY = [150, 192, 244];
const SUN = [250, 218, 146];
const NEU = [236, 230, 250];
const BGC = [46, 42, 68];
const PANEL = [62, 57, 92];
const DIM = [196, 190, 224];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h, s, l) {
const a = s * Math.min(l, 1 - l);
const f = function (n) {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a, b) {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x, y, seed) {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
let script = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s, a, b, c) {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v) { return String(Math.round(v * 10) / 10); }
function group(v) {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) {
o += ',';
}
o += s.charAt(i);
}
return o;
}
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
    const GAIT = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
    // walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
    let walkT = 0;
    function stepPhase() { return (walkT * GAIT.stepHz) % 1; }
    function cyclePhase() { return (walkT * GAIT.stepHz) % 2; }
    function stepIndex() { return Math.floor(walkT * GAIT.stepHz); }
    // 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
    function legPhase(right) { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph) { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph) {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) {
return PH5[i].name;
}
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg) { return deg * Math.PI / 180; }
function solveFoot(hipX, hipY, ph, plantX, slopeDeg, groundY) {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax;
let ay;
let ankleDeg;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
}
else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph) {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg) { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
let plants = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX) {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) {
plants[r] = null;
}
}
}
function plantXOf(r, hipX) {
const p = plants[r];
if (p !== null) {
return p.x;
}
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]');
const padEl = root.querySelector('[data-role="pad"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const statusEl = root.querySelector('[data-role="status"]');
const doneEl = root.querySelector('[data-role="done"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
const doneP = doneEl;
const pad = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas() {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x, y, w, h, r, c, a) {
if (w <= 0.2 || h <= 0.2 || a <= 0) {
return;
}
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x, y, r, c, a) {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1, y1, x2, y2, c, a, w) {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s, x, y, c, px, weight, align) {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x, y, w, h) { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name, val, frac) {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard() {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s) {
if (!statusEl || s === shownStatus) {
return;
}
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
}
function takeOver() {
if (manual) {
return;
}
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode) {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say() {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt) {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) {
lap += 1;
begin();
return;
}
}
update(dt);
}
function begin() {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow() {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) {
say();
}
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest() {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play() {
begin();
showNow();
if (!paused) {
startLoop();
}
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak) {
if (paused || still) {
sceneT += 1;
}
update(0);
showNow();
if (speak) {
say();
}
}
function togglePause() {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
say();
}
function restart() {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce() {
takeOver();
if (evAt >= script.length) {
lap += 1;
begin();
}
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) {
sceneT = ev.t;
}
ev.f();
}
afterInput(true);
}
function keyMove(dx, dy) {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
}
else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e) {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e) {
if (e.altKey || e.ctrlKey || e.metaKey) {
return;
}
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
}
else if (k === 'r' || k === 'R') {
restart();
}
else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
}
else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
}
else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
}
else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
}
else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
}
else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook = null;
pad.addEventListener('pointerdown', function (e) {
takeOver();
ptrDown = true;
try {
pad.setPointerCapture(e.pointerId);
}
catch (err) {
ptrDown = true;
}
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e) {
if (!ptrDown) {
return;
}
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e) {
if (!ptrDown) {
return;
}
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
lap = 0;
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1, y1, x2, y2, c, w) {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x, y, ankleDeg, c) {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y, slopeDeg) {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery() {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x, baseY, slopeDeg) {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
} // 01 — 걷기 사이클은 두 걸음(왼·오른)을 한 바퀴로 잡고 위상을 시간으로 민다.
// 각도는 한 바퀴 단위 나머지 연산으로 잘리고 두 다리 위상은 정확히 반 바퀴 어긋나 있다.
// 이음 확인: 왼쪽 바퀴의 이음새(위상 0 지점)를 지날 때 다리 각도가 연속인지, 오른쪽 곡선이 반 바퀴 차이를 유지하는지.
const LAP_S = 6.0;
const REST_S = 2.0;
const GROUND_Y = 260;
const CHAR_X = 160;
// PHX·PHY — 오른쪽 위상 곡선 패널 위치
const PHX = 276;
const PHY = 36;
const PHW = 188;
const PHH = 130;
let lastL = 0;
let lastR = 0;
let seamJumps = [];
function build() {
lastL = 0;
lastR = 0;
seamJumps = [];
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
function update(dt) {
if (dt <= 0) {
return;
}
const l = cyclePhase();
const r = (l + 1) % 2;
// 이음 점프 측정 — 한 걸음 안에서 다리 각도가 0.35 라디안 넘게 튀면 점프로 센다
const la = Math.sin((l % 1) * TAU);
const ra = Math.sin((r % 1) * TAU);
if (Math.abs(la - lastL) > 0.35 || Math.abs(ra - lastR) > 0.35) {
seamJumps.push(sceneT);
}
lastL = la;
lastR = ra;
}
// 캐릭터 한 명 — hip 아래 2링크 다리. 접지 국면은 footplant 저장 위치 사용
function drawWalker(cx, showSeam) {
const hipY = GROUND_Y - hipHeight(legPhase(false));
const hipX = cx;
lockPlants(hipX);
// 몸통·머리
limb(hipX, hipY, hipX, hipY - 26, NEU, 14);
disc(hipX, hipY - 34, 11, PAPER, 1);
// 다리 두 개 — 오른다리 위상 = 왼다리 + 반 바퀴
const cols = [MINT, ROSE];
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const fs = solveFoot(hipX, hipY, ph, plantXOf(r, hipX), 0, GROUND_Y);
limb(hipX, hipY, fs.kneeX, fs.kneeY, cols[r], 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, cols[r], 6);
footShape(fs.ax, fs.ay, fs.planted ? 0 : fs.ankleDeg, cols[r]);
}
// 이음 표식 — 위상 0 을 지나는 순간 링
if (showSeam && (cyclePhase() % 1) < 0.04) {
disc(hipX, hipY - 50, 6, SUN, 0.9);
}
}
function draw() {
drawScenery();
drawGround(GROUND_Y, 0);
drawWalker(CHAR_X, true);
// 오른쪽 패널 — 두 다리 위상이 벌판(원 위 각도)을 따라가는 곡선. 세로축 = 각도, 가로축 = 시간
panel(PHX, PHY, PHW, PHH);
text('다리 각도 위상', PHX + 12, PHY + 14, DIM, 11, 700, 'left');
const cy = PHY + PHH / 2 + 2;
seg(PHX + 12, cy, PHX + PHW - 12, cy, DIM, 0.3, 1);
for (let i = 0; i < 2; i += 1) {
const ox = PHX + 16 + i * (PHW - 32 + 4);
// 각 다리의 최근 1.2초 각도 흔적 — 걸음 시계로 다시 계산해 그린다(저장 없이 결정적)
for (let k = 0; k <= 40; k += 1) {
const tt = walkT - (40 - k) * 0.03;
const ang = Math.sin((((tt * GAIT.stepHz) + (i === 1 ? 0.5 : 0)) % 1) * TAU);
const px = PHX + 16 + k * ((PHW - 32) / 40) + i * 0;
const py = cy - ang * 40;
if (k === 0) {
ctx.beginPath();
ctx.moveTo(px, py);
}
else {
ctx.lineTo(px, py);
}
}
ctx.strokeStyle = rgba(i === 0 ? MINT : ROSE, 0.95);
ctx.lineWidth = 2;
ctx.stroke();
}
// 반 바퀴 차이 표시 — 두 곡선의 지금 값 점과 세로 점선
const lNow = Math.sin((cyclePhase() % 1) * TAU);
const rNow = Math.sin((((cyclePhase() + 1) % 2) % 1) * TAU);
disc(PHX + PHW - 16, cy - lNow * 40, 4, MINT, 1);
disc(PHX + PHW - 16, cy - rNow * 40, 4, ROSE, 1);
// 위상 원 — 벌판 위 두 점이 반 바퀴 어긋나게 도는 모습
const cyp = PHY + PHH + 52;
disc(PHX + 50, cyp, 30, PANEL, 1);
for (let i = 0; i < 2; i += 1) {
const a = (((walkT * GAIT.stepHz) + (i === 1 ? 0.5 : 0)) % 1) * TAU - Math.PI / 2;
disc(PHX + 50 + Math.cos(a) * 30, cyp + Math.sin(a) * 30, 5, i === 0 ? MINT : ROSE, 1);
}
text('두 다리 위상차 0.5 걸음', PHX + 90, cyp, NEU, 10, 700, 'left');
// 이음 점프 수 — 0 이어야 이음이 없다
text(fill('이음 점프 {a}회', String(seamJumps.length)), PHX + 12, PHY + PHH - 8, seamJumps.length === 0 ? MINT : SUN, 11, 700, 'left');
hud('STEP_HZ', r1(GAIT.stepHz), GAIT.stepHz / 2.8);
}
function statusText() {
return fill('걸음 {a}걸음 · 위상차 {b}', String(stepIndex()), '0.5');
}
function modeId() { return modeBase(Math.min(3, Math.floor(sceneT / 2))); }
function speakText() { return speakBoard(); }
function onDir(d) { keyMove(d === 0 ? 1 : d === 1 ? -1 : 0, 0); }
function onPtr(kind, x, y) { if (kind !== 0) {
return;
} GAIT.stepHz = clamp(GAIT.stepHz + (x > W / 2 ? 0.2 : -0.2), 0.8, 2.8); }
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// PhaseAdvanceWrap - 같은 항목 vanilla index.html 의 React 판. 같은 계산을 useEffect 안에서 돌린다
import { useEffect, useRef } from "react";
import styles from "./PhaseAdvanceWrap.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function PhaseAdvanceWrap() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type RGB = [number, number, number];
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function easeOut(k: number): number { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK: RGB = [40, 36, 54];
const PAPER: RGB = [250, 246, 240];
const ROSE: RGB = [244, 162, 186];
const MINT: RGB = [148, 212, 182];
const SKY: RGB = [150, 192, 244];
const SUN: RGB = [250, 218, 146];
const NEU: RGB = [236, 230, 250];
const BGC: RGB = [46, 42, 68];
const PANEL: RGB = [62, 57, 92];
const DIM: RGB = [196, 190, 224];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h: number, s: number, l: number): RGB {
const a = s * Math.min(l, 1 - l);
const f = function (n: number): number {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a: number, b: number): number {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x: number, y: number, seed: number): number {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
type Ev = { t: number; f: () => void };
let script: Ev[] = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s: string, a: string, b?: string, c?: string): string {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v: number): string { return String(Math.round(v * 10) / 10); }
function group(v: number): string {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) { o += ','; }
o += s.charAt(i);
}
return o;
}
// ── 보행 사이클 모델 — 한 걸음 = 위상 0~1 (contact → … → 다음 contact). 걷기 사이클은 두 걸음(왼·오른)이 한 바퀴
// STEP_HZ 는 초당 걸음 수(한 다리 기준), LEG_PX 는 다리 길이(px), LEG_RATIO 는 정강이/넙다리 비율
type Gait = {
stepHz: number; // 초당 걸음 수
strideDeg: number; // 다리가 앞뒤로 벌어지는 반각(도)
legPx: number; // 다리 길이(px)
legRatio: number; // 정강이/넙다리 비율
contactShare: number; // 접지 국면(접지~들어올림)이 한 걸음에서 차지하는 비율
};
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT: Gait = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase(): number { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase(): number { return (walkT * GAIT.stepHz) % 2; }
function stepIndex(): number { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right: boolean): number { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph: number): boolean { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph: number): string {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) { return PH5[i].name; }
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg: number): number { return deg * Math.PI / 180; }
// 보행 핵심 풀이 — hipY(고관절 높이)·ph(한 걸음 위상)에서 발목 위치를 구한다.
// 접지 국면: 발목은 화면 좌표에 얼어 있다(footPlant). 몸이 속도 v 로 지나가므로 발의 상대 위치 = plantX - hipX.
// 무릎은 넙다리+정강이 2링크로: 고관절→발목 거리 d, 넙다리 L1 = leg/(1+r), 정강이 L2 = leg·r/(1+r) 로
// 여각으로 무릎을 푼다(코사인 법칙). 발목각은 경사각만큼 꺾어 발바닥이 바닥에 평평하게 붙게 한다.
// 스윙 국면: 발목각은 위상의 사인 호를 따라 앞으로 옮겨 가고 발 등이 위를 향한다(뒤꿈치부터 내려오는 근사)
type FootSolve = { ax: number; ay: number; kneeX: number; kneeY: number; ankleDeg: number; planted: boolean };
function solveFoot(hipX: number, hipY: number, ph: number, plantX: number, slopeDeg: number, groundY: number): FootSolve {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax: number;
let ay: number;
let ankleDeg: number;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
} else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph: number): number {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg: number): number { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
// ── 발 접지 저장 — 닿는 순간 화면 좌표를 얼어 두고 떠는 순간까지 다시 쓴다(09 항목의 핵심)
type Plant = { x: number; ph0: number };
let plants: [Plant | null, Plant | null] = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX: number): void {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) { plants[r] = null; }
}
}
function plantXOf(r: number, hipX: number): number {
const p = plants[r];
if (p !== null) { return p.x; }
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const padEl = root.querySelector('[data-role="pad"]') as HTMLElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const statusEl = root.querySelector('[data-role="status"]') as HTMLElement | null;
const doneEl = root.querySelector('[data-role="done"]') as HTMLElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
const doneP: HTMLElement = doneEl;
const pad: HTMLElement = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x: number, y: number, w: number, h: number, r: number, c: RGB, a: number): void {
if (w <= 0.2 || h <= 0.2 || a <= 0) { return; }
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x: number, y: number, r: number, c: RGB, a: number): void {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1: number, y1: number, x2: number, y2: number, c: RGB, a: number, w: number): void {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s: string, x: number, y: number, c: RGB, px: number, weight: number, align: CanvasTextAlign): void {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x: number, y: number, w: number, h: number): void { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name: string, val: string, frac: number): void {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard(): string {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s: string): void {
if (!statusEl || s === shownStatus) { return; }
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
}
function takeOver(): void {
if (manual) { return; }
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode: number): number {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say(): void {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt: number): void {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) { lap += 1; begin(); return; }
}
update(dt);
}
function begin(): void {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow(): void {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) { say(); }
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest(): void {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play(): void {
begin();
showNow();
if (!paused) { startLoop(); }
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak: boolean): void {
if (paused || still) { sceneT += 1; }
update(0);
showNow();
if (speak) { say(); }
}
function togglePause(): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
say();
}
function restart(): void {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce(): void {
takeOver();
if (evAt >= script.length) { lap += 1; begin(); }
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) { sceneT = ev.t; }
ev.f();
}
afterInput(true);
}
function keyMove(dx: number, dy: number): void {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
} else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e: PointerEvent): number[] {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e: KeyboardEvent): void {
if (e.altKey || e.ctrlKey || e.metaKey) { return; }
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
} else if (k === 'r' || k === 'R') {
restart();
} else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
} else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
} else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
} else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
} else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
} else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook: ((k: string) => boolean) | null = null;
pad.addEventListener('pointerdown', function (e: PointerEvent): void {
takeOver();
ptrDown = true;
try { pad.setPointerCapture(e.pointerId); } catch (err) { ptrDown = true; }
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e: PointerEvent): void {
if (!ptrDown) { return; }
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e: PointerEvent): void {
if (!ptrDown) { return; }
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { lap = 0; play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1: number, y1: number, x2: number, y2: number, c: RGB, w: number): void {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x: number, y: number, ankleDeg: number, c: RGB): void {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y: number, slopeDeg: number): void {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery(): void {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c: RGB = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x: number, baseY: number, slopeDeg: number): number {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
}// 01 — 걷기 사이클은 두 걸음(왼·오른)을 한 바퀴로 잡고 위상을 시간으로 민다.
// 각도는 한 바퀴 단위 나머지 연산으로 잘리고 두 다리 위상은 정확히 반 바퀴 어긋나 있다.
// 이음 확인: 왼쪽 바퀴의 이음새(위상 0 지점)를 지날 때 다리 각도가 연속인지, 오른쪽 곡선이 반 바퀴 차이를 유지하는지.
const LAP_S = 6.0;
const REST_S = 2.0;
const GROUND_Y = 260;
const CHAR_X = 160;
// PHX·PHY — 오른쪽 위상 곡선 패널 위치
const PHX = 276;
const PHY = 36;
const PHW = 188;
const PHH = 130;
let lastL = 0;
let lastR = 0;
let seamJumps: number[] = [];
function build(): void {
lastL = 0;
lastR = 0;
seamJumps = [];
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
function update(dt: number): void {
if (dt <= 0) { return; }
const l = cyclePhase();
const r = (l + 1) % 2;
// 이음 점프 측정 — 한 걸음 안에서 다리 각도가 0.35 라디안 넘게 튀면 점프로 센다
const la = Math.sin((l % 1) * TAU);
const ra = Math.sin((r % 1) * TAU);
if (Math.abs(la - lastL) > 0.35 || Math.abs(ra - lastR) > 0.35) { seamJumps.push(sceneT); }
lastL = la;
lastR = ra;
}
// 캐릭터 한 명 — hip 아래 2링크 다리. 접지 국면은 footplant 저장 위치 사용
function drawWalker(cx: number, showSeam: boolean): void {
const hipY = GROUND_Y - hipHeight(legPhase(false));
const hipX = cx;
lockPlants(hipX);
// 몸통·머리
limb(hipX, hipY, hipX, hipY - 26, NEU, 14);
disc(hipX, hipY - 34, 11, PAPER, 1);
// 다리 두 개 — 오른다리 위상 = 왼다리 + 반 바퀴
const cols: RGB[] = [MINT, ROSE];
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const fs = solveFoot(hipX, hipY, ph, plantXOf(r, hipX), 0, GROUND_Y);
limb(hipX, hipY, fs.kneeX, fs.kneeY, cols[r], 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, cols[r], 6);
footShape(fs.ax, fs.ay, fs.planted ? 0 : fs.ankleDeg, cols[r]);
}
// 이음 표식 — 위상 0 을 지나는 순간 링
if (showSeam && (cyclePhase() % 1) < 0.04) {
disc(hipX, hipY - 50, 6, SUN, 0.9);
}
}
function draw(): void {
drawScenery();
drawGround(GROUND_Y, 0);
drawWalker(CHAR_X, true);
// 오른쪽 패널 — 두 다리 위상이 벌판(원 위 각도)을 따라가는 곡선. 세로축 = 각도, 가로축 = 시간
panel(PHX, PHY, PHW, PHH);
text('다리 각도 위상', PHX + 12, PHY + 14, DIM, 11, 700, 'left');
const cy = PHY + PHH / 2 + 2;
seg(PHX + 12, cy, PHX + PHW - 12, cy, DIM, 0.3, 1);
for (let i = 0; i < 2; i += 1) {
const ox = PHX + 16 + i * (PHW - 32 + 4);
// 각 다리의 최근 1.2초 각도 흔적 — 걸음 시계로 다시 계산해 그린다(저장 없이 결정적)
for (let k = 0; k <= 40; k += 1) {
const tt = walkT - (40 - k) * 0.03;
const ang = Math.sin((((tt * GAIT.stepHz) + (i === 1 ? 0.5 : 0)) % 1) * TAU);
const px = PHX + 16 + k * ((PHW - 32) / 40) + i * 0;
const py = cy - ang * 40;
if (k === 0) { ctx.beginPath(); ctx.moveTo(px, py); } else { ctx.lineTo(px, py); }
}
ctx.strokeStyle = rgba(i === 0 ? MINT : ROSE, 0.95);
ctx.lineWidth = 2;
ctx.stroke();
}
// 반 바퀴 차이 표시 — 두 곡선의 지금 값 점과 세로 점선
const lNow = Math.sin((cyclePhase() % 1) * TAU);
const rNow = Math.sin((((cyclePhase() + 1) % 2) % 1) * TAU);
disc(PHX + PHW - 16, cy - lNow * 40, 4, MINT, 1);
disc(PHX + PHW - 16, cy - rNow * 40, 4, ROSE, 1);
// 위상 원 — 벌판 위 두 점이 반 바퀴 어긋나게 도는 모습
const cyp = PHY + PHH + 52;
disc(PHX + 50, cyp, 30, PANEL, 1);
for (let i = 0; i < 2; i += 1) {
const a = (((walkT * GAIT.stepHz) + (i === 1 ? 0.5 : 0)) % 1) * TAU - Math.PI / 2;
disc(PHX + 50 + Math.cos(a) * 30, cyp + Math.sin(a) * 30, 5, i === 0 ? MINT : ROSE, 1);
}
text('두 다리 위상차 0.5 걸음', PHX + 90, cyp, NEU, 10, 700, 'left');
// 이음 점프 수 — 0 이어야 이음이 없다
text(fill('이음 점프 {a}회', String(seamJumps.length)), PHX + 12, PHY + PHH - 8, seamJumps.length === 0 ? MINT : SUN, 11, 700, 'left');
hud('STEP_HZ', r1(GAIT.stepHz), GAIT.stepHz / 2.8);
}
function statusText(): string {
return fill('걸음 {a}걸음 · 위상차 {b}', String(stepIndex()), '0.5');
}
function modeId(): number { return modeBase(Math.min(3, Math.floor(sceneT / 2))); }
function speakText(): string { return speakBoard(); }
function onDir(d: number): void { keyMove(d === 0 ? 1 : d === 1 ? -1 : 0, 0); }
function onPtr(kind: number, x: number, y: number): void { if (kind !== 0) { return; } GAIT.stepHz = clamp(GAIT.stepHz + (x > W / 2 ? 0.2 : -0.2), 0.8, 2.8); }
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("vj") + " is-demo"} ref={rootRef}>
<div className={cx("vj__pad")} data-role="pad" tabIndex={0} role="application" aria-label={'걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터'}>
<canvas className={cx("vj__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label={'한 걸음마다 두 다리 위상이 원 위를 반 바퀴씩 어긋나게 돈다. 왼쪽 바퀴 표시가 이음새를 넘을 때 다리 각도는 나머지 연산으로 잘려 점프 없이 이어지고, 오른쪽에는 두 다리의 위상이 벌판 위 곡선으로 그려져 정확히 반 바퀴 차이를 유지한다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다'}></canvas>
</div>
<p className={cx("vj__status")} data-role="status" aria-live="off">{'걷기 사이클 장면'}</p>
<div className={cx("vj__ctrl")}>
<button className={cx("vj__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
<p className={cx("vj__done")} data-role="done" role="status" aria-live="polite"></p>
</div>
);
}01 · 끊김 없이 이어지는 사이클 위상 — 측정 누적면적 21.353% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
const GAIT = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase() { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase() { return (walkT * GAIT.stepHz) % 2; }
function stepIndex() { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right) { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
02접지에서 밀어내기까지 발바닥이 붙는 다섯 국면
한 걸음을 접지 12%·저항 18%·중간 15%·밀어내기 15%·들어올림 40% 로 나누고, CONTACT_SHARE 0.6 안(inStance)에서는 solveFoot 이 발목을 바닥 높이에 얼린다. 발목은 접지에서 -14도로 닿아 0도로 눕다가 0.45 걸음 뒤부터 앞꿈치를 밀며 16도까지 구른다. 한 걸음 0.63초 가운데 접지가 0.37초, 스윙이 0.25초다.
<main class="stage">
<div class="vj is-demo" id="vj">
  <div class="vj__pad" data-role="pad" tabindex="0" role="application" aria-label="걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터">
    <canvas class="vj__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="한 걸음을 접지·저항·중간·밀어내기·들어올림 다섯 국면으로 나눠 국면마다 색 띠가 채워진다. 접지부터 들어올림까지 발바닥이 바닥에 평평하게 붙어 있고 발끝 접점은 제자리에 얼어 있으며, 들어올림 이후에만 발이 호를 그리며 앞으로 옮겨 간다. 오른쪽에는 국면 이름과 걸음 시간 중 차지하는 비율이 나온다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다"></canvas>
  </div>
  <p class="vj__status" data-role="status" aria-live="off">걷기 사이클 장면</p>
  <div class="vj__ctrl">
    <button class="vj__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
  </div>
  <p class="vj__done" data-role="done" role="status" aria-live="polite"></p>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.vj {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-ink;
}
// 무대 상자 — 눌러서 한 번 깨뜨리는 곳(touch-action: none 은 이 상자에만). 무대 밖 터치는 페이지 스크롤 그대로
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
// 바깥 .vj 가 넘침을 자르므로 포커스 테두리는 안쪽으로 들인다
.vj__pad:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: $sp-3;
top: $sp-3;
display: flex;
gap: $sp-2;
}
.vj__pause {
padding: $sp-1 $sp-3;
border: 2px solid $subject-cream;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 스크린리더에만 읽히는 낭독 문장 — 모드가 바뀔 때만 쓴다
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.vj__pause[aria-pressed="true"] {
background: $subject-ink;
color: $subject-cream;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: 3px;
}
// 상태 줄 — 지금 장면의 수치를 글자로. 화면에만 있고 aria-live 는 늘 off
.vj__status {
position: absolute;
left: $sp-3;
top: $sp-3;
max-width: calc(100% - 100px);
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status { font-size: 10px; padding: 0 $sp-2; }
}
// 움직임 줄이기 — 장면은 스크립트가 글리치 없는 원문 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.vj__pause { transition: none !important; }
.vj__pause:hover,
.vj__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.vj {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #17141a;
}
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
.vj__pad:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: 12px;
top: 12px;
display: flex;
gap: 8px;
}
.vj__pause {
padding: 4px 12px;
border: 2px solid #fff7e6;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
.vj__pause[aria-pressed=true] {
background: #17141a;
color: #fff7e6;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: 3px;
}
.vj__status {
position: absolute;
left: 12px;
top: 12px;
max-width: calc(100% - 100px);
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status {
font-size: 10px;
padding: 0 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.vj__pause {
transition: none !important;
}
.vj__pause:hover,
.vj__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("vj");
if (!root) return;
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function easeOut(k) { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK = [40, 36, 54];
const PAPER = [250, 246, 240];
const ROSE = [244, 162, 186];
const MINT = [148, 212, 182];
const SKY = [150, 192, 244];
const SUN = [250, 218, 146];
const NEU = [236, 230, 250];
const BGC = [46, 42, 68];
const PANEL = [62, 57, 92];
const DIM = [196, 190, 224];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h, s, l) {
const a = s * Math.min(l, 1 - l);
const f = function (n) {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a, b) {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x, y, seed) {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
let script = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s, a, b, c) {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v) { return String(Math.round(v * 10) / 10); }
function group(v) {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) {
o += ',';
}
o += s.charAt(i);
}
return o;
}
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase() { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase() { return (walkT * GAIT.stepHz) % 2; }
function stepIndex() { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right) { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph) { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph) {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) {
return PH5[i].name;
}
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg) { return deg * Math.PI / 180; }
function solveFoot(hipX, hipY, ph, plantX, slopeDeg, groundY) {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax;
let ay;
let ankleDeg;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
}
else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph) {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg) { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
let plants = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX) {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) {
plants[r] = null;
}
}
}
function plantXOf(r, hipX) {
const p = plants[r];
if (p !== null) {
return p.x;
}
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]');
const padEl = root.querySelector('[data-role="pad"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const statusEl = root.querySelector('[data-role="status"]');
const doneEl = root.querySelector('[data-role="done"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
const doneP = doneEl;
const pad = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas() {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x, y, w, h, r, c, a) {
if (w <= 0.2 || h <= 0.2 || a <= 0) {
return;
}
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x, y, r, c, a) {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1, y1, x2, y2, c, a, w) {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s, x, y, c, px, weight, align) {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x, y, w, h) { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name, val, frac) {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard() {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s) {
if (!statusEl || s === shownStatus) {
return;
}
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
}
function takeOver() {
if (manual) {
return;
}
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode) {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say() {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt) {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) {
lap += 1;
begin();
return;
}
}
update(dt);
}
function begin() {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow() {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) {
say();
}
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest() {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play() {
begin();
showNow();
if (!paused) {
startLoop();
}
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak) {
if (paused || still) {
sceneT += 1;
}
update(0);
showNow();
if (speak) {
say();
}
}
function togglePause() {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
say();
}
function restart() {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce() {
takeOver();
if (evAt >= script.length) {
lap += 1;
begin();
}
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) {
sceneT = ev.t;
}
ev.f();
}
afterInput(true);
}
function keyMove(dx, dy) {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
}
else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e) {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e) {
if (e.altKey || e.ctrlKey || e.metaKey) {
return;
}
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
}
else if (k === 'r' || k === 'R') {
restart();
}
else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
}
else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
}
else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
}
else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
}
else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
}
else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook = null;
pad.addEventListener('pointerdown', function (e) {
takeOver();
ptrDown = true;
try {
pad.setPointerCapture(e.pointerId);
}
catch (err) {
ptrDown = true;
}
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e) {
if (!ptrDown) {
return;
}
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e) {
if (!ptrDown) {
return;
}
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
lap = 0;
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1, y1, x2, y2, c, w) {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x, y, ankleDeg, c) {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y, slopeDeg) {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery() {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x, baseY, slopeDeg) {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
} // 02 — 한 걸음을 접지·저항·중간·밀어내기·들어올림 다섯 국면으로 나눈다.
// 접지 국면(0 ~ contactShare)에서는 발바닥이 바닥에 평평하게 붙어 발목각을 몸 위치에서 거꾸로 푼다.
// 들어올림 국면에서만 발이 호를 그리며 앞으로 옮겨 간다. 오른쪽에 국면 색 띠와 걸음 시간 비율.
const LAP_S = 7.2;
const REST_S = 2.4;
const GROUND_Y = 264;
const CHAR_X = 150;
const PHX = 274;
const PHW = 186;
const PH5C = [MINT, SKY, SUN, ROSE, NEU];
let stancePh = 0;
let liftPh = 0;
let dutyHist = [];
function build() {
dutyHist = [];
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
function update(dt) {
if (dt <= 0) {
return;
}
stancePh = legPhase(false);
liftPh = legPhase(true);
if (dutyHist.length < 1 || Math.floor(walkT * GAIT.stepHz) !== Math.floor((walkT - dt) * GAIT.stepHz)) {
dutyHist.push(GAIT.contactShare);
if (dutyHist.length > 8) {
dutyHist.shift();
}
}
}
// 발바닥 굴림 — 접지 국면 동안 발목각이 뒤꿈치 닿기 -14도 에서 앞꿈치 밀기 16도 로 굴러간다
    function drawStanceFoot(hipX, hipY, ph) {
        const fs = solveFoot(hipX, hipY, ph, plantXOf(0, hipX), 0, GROUND_Y);
        // 접지 국면: 발바닥을 바닥에 붙인 채 굴림 — ankleDeg 를 ph 로 보간(뒤꿈치 닿기 → 앞꿈치 밀기)
        const roll = ph < 0.12 ? lerp(-14, 0, ph / 0.12) : (ph > 0.45 ? lerp(0, 16, (ph - 0.45) / (GAIT.contactShare - 0.45)) : 0);
        footShape(fs.ax, fs.ay, fs.planted ? roll : fs.ankleDeg, MINT);
        return roll;
    }
function draw() {
drawScenery();
drawGround(GROUND_Y, 0);
// 왼쪽 큰 캐릭터 — 국면 색이 몸에도 어린다
const hipY = GROUND_Y - hipHeight(stancePh);
const hipX = CHAR_X;
lockPlants(hipX);
const phIdx = PH5.findIndex(function (p) { return stancePh >= p.a && stancePh < p.b; });
const bodyCol = PH5C[phIdx < 0 ? 4 : phIdx];
limb(hipX, hipY, hipX, hipY - 26, NEU, 14);
disc(hipX, hipY - 34, 11, bodyCol, 1);
for (let r = 0; r < 2; r += 1) {
const ph = r === 0 ? stancePh : liftPh;
const fs = solveFoot(hipX, hipY, ph, plantXOf(r, hipX), 0, GROUND_Y);
limb(hipX, hipY, fs.kneeX, fs.kneeY, r === 0 ? MINT : ROSE, 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, r === 0 ? MINT : ROSE, 6);
if (r === 0) {
const roll = drawStanceFoot(hipX, hipY, ph);
// 굴림 각도 눈금 — 접지 국면 동안의 발목 굴림
text('발목 굴림 ' + Math.round(roll) + '°', 24, GROUND_Y + 20, DIM, 10, 700, 'left');
}
else {
footShape(fs.ax, fs.ay, fs.planted ? 0 : fs.ankleDeg, ROSE);
}
// 접지 표시 — planted 발 아래 바닥에 밝은 접촉 점
if (fs.planted) {
disc(fs.ax + 4, fs.ay + 2, 3, SUN, 0.9);
}
}
// 걸음 시간 막대 — 한 걸음을 다섯 국면 색띠로. 지금 위치 세로 줄
const bx = 24;
const by = 26;
const bw = 230;
let px = bx;
for (let i = 0; i < PH5.length; i += 1) {
const w = bw * (PH5[i].b - PH5[i].a);
box(px, by, w - 2, 18, 4, PH5C[i], 1);
px += w;
}
const cur = stancePh * bw;
seg(bx + cur, by - 4, bx + cur, by + 22, PAPER, 0.95, 2);
text('한 걸음 ' + r1(1 / GAIT.stepHz) + '초', bx, by + 32, NEU, 11, 700, 'left');
// 오른쪽 패널 — 국면별 이름·비율·현재 국면 강조
panel(PHX, 30, PHW, 214);
text('다섯 국면', PHX + 12, 44, DIM, 11, 700, 'left');
for (let i = 0; i < PH5.length; i += 1) {
const y = 60 + i * 22;
const cur2 = stancePh >= PH5[i].a && stancePh < PH5[i].b;
box(PHX + 12, y, 14, 14, 3, PH5C[i], 1);
text(PH5[i].name + ' ' + Math.round((PH5[i].b - PH5[i].a) * 100) + '%', PHX + 32, y + 7, cur2 ? PAPER : DIM, 11, 700, 'left');
if (cur2) {
box(PHX + 8, y - 2, 130, 18, 5, NEU, 0.25);
}
}
// 접지 비율 값 — contactShare 가 한 걸음에서 차지하는 몫
text(fill('접지 시간 비율 {a}%', String(Math.round(GAIT.contactShare * 100))), PHX + 12, 176, SUN, 11, 700, 'left');
text(fill('접지 {a}초 · 스윙 {b}초', r1(GAIT.contactShare / GAIT.stepHz), r1((1 - GAIT.contactShare) / GAIT.stepHz)), PHX + 12, 196, NEU, 11, 700, 'left');
hud('CONTACT_SHARE', r1(GAIT.contactShare), GAIT.contactShare);
}
function statusText() {
return fill('국면 {a} · 접지 비율 {b}%', phaseName(stancePh), String(Math.round(GAIT.contactShare * 100)));
}
function modeId() { return modeBase(PH5.findIndex(function (p) { return stancePh >= p.a && stancePh < p.b; }) + 1); }
function speakText() { return fill('왼다리 국면 {a}', phaseName(stancePh)); }
function onDir(d) { keyMove(d === 0 ? 1 : d === 1 ? -1 : 0, 0); }
function onPtr(kind, x, y) { if (kind !== 0) {
return;
} GAIT.stepHz = clamp(GAIT.stepHz + (y > H / 2 ? 0.2 : -0.2), 0.8, 2.8); }
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// StanceFivePhase - 같은 항목 vanilla index.html 의 React 판. 같은 계산을 useEffect 안에서 돌린다
import { useEffect, useRef } from "react";
import styles from "./StanceFivePhase.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function StanceFivePhase() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type RGB = [number, number, number];
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function easeOut(k: number): number { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK: RGB = [40, 36, 54];
const PAPER: RGB = [250, 246, 240];
const ROSE: RGB = [244, 162, 186];
const MINT: RGB = [148, 212, 182];
const SKY: RGB = [150, 192, 244];
const SUN: RGB = [250, 218, 146];
const NEU: RGB = [236, 230, 250];
const BGC: RGB = [46, 42, 68];
const PANEL: RGB = [62, 57, 92];
const DIM: RGB = [196, 190, 224];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h: number, s: number, l: number): RGB {
const a = s * Math.min(l, 1 - l);
const f = function (n: number): number {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a: number, b: number): number {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x: number, y: number, seed: number): number {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
type Ev = { t: number; f: () => void };
let script: Ev[] = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s: string, a: string, b?: string, c?: string): string {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v: number): string { return String(Math.round(v * 10) / 10); }
function group(v: number): string {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) { o += ','; }
o += s.charAt(i);
}
return o;
}
// ── 보행 사이클 모델 — 한 걸음 = 위상 0~1 (contact → … → 다음 contact). 걷기 사이클은 두 걸음(왼·오른)이 한 바퀴
// STEP_HZ 는 초당 걸음 수(한 다리 기준), LEG_PX 는 다리 길이(px), LEG_RATIO 는 정강이/넙다리 비율
type Gait = {
stepHz: number; // 초당 걸음 수
strideDeg: number; // 다리가 앞뒤로 벌어지는 반각(도)
legPx: number; // 다리 길이(px)
legRatio: number; // 정강이/넙다리 비율
contactShare: number; // 접지 국면(접지~들어올림)이 한 걸음에서 차지하는 비율
};
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT: Gait = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase(): number { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase(): number { return (walkT * GAIT.stepHz) % 2; }
function stepIndex(): number { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right: boolean): number { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph: number): boolean { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph: number): string {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) { return PH5[i].name; }
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg: number): number { return deg * Math.PI / 180; }
// 보행 핵심 풀이 — hipY(고관절 높이)·ph(한 걸음 위상)에서 발목 위치를 구한다.
// 접지 국면: 발목은 화면 좌표에 얼어 있다(footPlant). 몸이 속도 v 로 지나가므로 발의 상대 위치 = plantX - hipX.
// 무릎은 넙다리+정강이 2링크로: 고관절→발목 거리 d, 넙다리 L1 = leg/(1+r), 정강이 L2 = leg·r/(1+r) 로
// 여각으로 무릎을 푼다(코사인 법칙). 발목각은 경사각만큼 꺾어 발바닥이 바닥에 평평하게 붙게 한다.
// 스윙 국면: 발목각은 위상의 사인 호를 따라 앞으로 옮겨 가고 발 등이 위를 향한다(뒤꿈치부터 내려오는 근사)
type FootSolve = { ax: number; ay: number; kneeX: number; kneeY: number; ankleDeg: number; planted: boolean };
function solveFoot(hipX: number, hipY: number, ph: number, plantX: number, slopeDeg: number, groundY: number): FootSolve {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax: number;
let ay: number;
let ankleDeg: number;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
} else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph: number): number {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg: number): number { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
// ── 발 접지 저장 — 닿는 순간 화면 좌표를 얼어 두고 떠는 순간까지 다시 쓴다(09 항목의 핵심)
type Plant = { x: number; ph0: number };
let plants: [Plant | null, Plant | null] = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX: number): void {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) { plants[r] = null; }
}
}
function plantXOf(r: number, hipX: number): number {
const p = plants[r];
if (p !== null) { return p.x; }
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const padEl = root.querySelector('[data-role="pad"]') as HTMLElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const statusEl = root.querySelector('[data-role="status"]') as HTMLElement | null;
const doneEl = root.querySelector('[data-role="done"]') as HTMLElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
const doneP: HTMLElement = doneEl;
const pad: HTMLElement = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x: number, y: number, w: number, h: number, r: number, c: RGB, a: number): void {
if (w <= 0.2 || h <= 0.2 || a <= 0) { return; }
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x: number, y: number, r: number, c: RGB, a: number): void {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1: number, y1: number, x2: number, y2: number, c: RGB, a: number, w: number): void {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s: string, x: number, y: number, c: RGB, px: number, weight: number, align: CanvasTextAlign): void {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x: number, y: number, w: number, h: number): void { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name: string, val: string, frac: number): void {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard(): string {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s: string): void {
if (!statusEl || s === shownStatus) { return; }
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
}
function takeOver(): void {
if (manual) { return; }
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode: number): number {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say(): void {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt: number): void {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) { lap += 1; begin(); return; }
}
update(dt);
}
function begin(): void {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow(): void {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) { say(); }
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest(): void {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play(): void {
begin();
showNow();
if (!paused) { startLoop(); }
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak: boolean): void {
if (paused || still) { sceneT += 1; }
update(0);
showNow();
if (speak) { say(); }
}
function togglePause(): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
say();
}
function restart(): void {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce(): void {
takeOver();
if (evAt >= script.length) { lap += 1; begin(); }
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) { sceneT = ev.t; }
ev.f();
}
afterInput(true);
}
function keyMove(dx: number, dy: number): void {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
} else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e: PointerEvent): number[] {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e: KeyboardEvent): void {
if (e.altKey || e.ctrlKey || e.metaKey) { return; }
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
} else if (k === 'r' || k === 'R') {
restart();
} else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
} else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
} else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
} else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
} else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
} else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook: ((k: string) => boolean) | null = null;
pad.addEventListener('pointerdown', function (e: PointerEvent): void {
takeOver();
ptrDown = true;
try { pad.setPointerCapture(e.pointerId); } catch (err) { ptrDown = true; }
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e: PointerEvent): void {
if (!ptrDown) { return; }
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e: PointerEvent): void {
if (!ptrDown) { return; }
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { lap = 0; play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1: number, y1: number, x2: number, y2: number, c: RGB, w: number): void {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x: number, y: number, ankleDeg: number, c: RGB): void {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y: number, slopeDeg: number): void {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery(): void {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c: RGB = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x: number, baseY: number, slopeDeg: number): number {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
}// 02 — 한 걸음을 접지·저항·중간·밀어내기·들어올림 다섯 국면으로 나눈다.
// 접지 국면(0 ~ contactShare)에서는 발바닥이 바닥에 평평하게 붙어 발목각을 몸 위치에서 거꾸로 푼다.
// 들어올림 국면에서만 발이 호를 그리며 앞으로 옮겨 간다. 오른쪽에 국면 색 띠와 걸음 시간 비율.
const LAP_S = 7.2;
const REST_S = 2.4;
const GROUND_Y = 264;
const CHAR_X = 150;
const PHX = 274;
const PHW = 186;
const PH5C: RGB[] = [MINT, SKY, SUN, ROSE, NEU];
let stancePh = 0;
let liftPh = 0;
let dutyHist: number[] = [];
function build(): void {
dutyHist = [];
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
function update(dt: number): void {
if (dt <= 0) { return; }
stancePh = legPhase(false);
liftPh = legPhase(true);
if (dutyHist.length < 1 || Math.floor(walkT * GAIT.stepHz) !== Math.floor((walkT - dt) * GAIT.stepHz)) {
dutyHist.push(GAIT.contactShare);
if (dutyHist.length > 8) { dutyHist.shift(); }
}
}
// 발바닥 굴림 — 접지 국면 동안 발목각이 뒤꿈치 닿기 -14도 에서 앞꿈치 밀기 16도 로 굴러간다
function drawStanceFoot(hipX: number, hipY: number, ph: number): number {
const fs = solveFoot(hipX, hipY, ph, plantXOf(0, hipX), 0, GROUND_Y);
// 접지 국면: 발바닥을 바닥에 붙인 채 굴림 — ankleDeg 를 ph 로 보간(뒤꿈치 닿기 → 앞꿈치 밀기)
const roll = ph < 0.12 ? lerp(-14, 0, ph / 0.12) : (ph > 0.45 ? lerp(0, 16, (ph - 0.45) / (GAIT.contactShare - 0.45)) : 0);
footShape(fs.ax, fs.ay, fs.planted ? roll : fs.ankleDeg, MINT);
return roll;
}
function draw(): void {
drawScenery();
drawGround(GROUND_Y, 0);
// 왼쪽 큰 캐릭터 — 국면 색이 몸에도 어린다
const hipY = GROUND_Y - hipHeight(stancePh);
const hipX = CHAR_X;
lockPlants(hipX);
const phIdx = PH5.findIndex(function (p) { return stancePh >= p.a && stancePh < p.b; });
const bodyCol = PH5C[phIdx < 0 ? 4 : phIdx];
limb(hipX, hipY, hipX, hipY - 26, NEU, 14);
disc(hipX, hipY - 34, 11, bodyCol, 1);
for (let r = 0; r < 2; r += 1) {
const ph = r === 0 ? stancePh : liftPh;
const fs = solveFoot(hipX, hipY, ph, plantXOf(r, hipX), 0, GROUND_Y);
limb(hipX, hipY, fs.kneeX, fs.kneeY, r === 0 ? MINT : ROSE, 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, r === 0 ? MINT : ROSE, 6);
if (r === 0) {
const roll = drawStanceFoot(hipX, hipY, ph);
// 굴림 각도 눈금 — 접지 국면 동안의 발목 굴림
text('발목 굴림 ' + Math.round(roll) + '°', 24, GROUND_Y + 20, DIM, 10, 700, 'left');
} else {
footShape(fs.ax, fs.ay, fs.planted ? 0 : fs.ankleDeg, ROSE);
}
// 접지 표시 — planted 발 아래 바닥에 밝은 접촉 점
if (fs.planted) {
disc(fs.ax + 4, fs.ay + 2, 3, SUN, 0.9);
}
}
// 걸음 시간 막대 — 한 걸음을 다섯 국면 색띠로. 지금 위치 세로 줄
const bx = 24;
const by = 26;
const bw = 230;
let px = bx;
for (let i = 0; i < PH5.length; i += 1) {
const w = bw * (PH5[i].b - PH5[i].a);
box(px, by, w - 2, 18, 4, PH5C[i], 1);
px += w;
}
const cur = stancePh * bw;
seg(bx + cur, by - 4, bx + cur, by + 22, PAPER, 0.95, 2);
text('한 걸음 ' + r1(1 / GAIT.stepHz) + '초', bx, by + 32, NEU, 11, 700, 'left');
// 오른쪽 패널 — 국면별 이름·비율·현재 국면 강조
panel(PHX, 30, PHW, 214);
text('다섯 국면', PHX + 12, 44, DIM, 11, 700, 'left');
for (let i = 0; i < PH5.length; i += 1) {
const y = 60 + i * 22;
const cur2 = stancePh >= PH5[i].a && stancePh < PH5[i].b;
box(PHX + 12, y, 14, 14, 3, PH5C[i], 1);
text(PH5[i].name + ' ' + Math.round((PH5[i].b - PH5[i].a) * 100) + '%', PHX + 32, y + 7, cur2 ? PAPER : DIM, 11, 700, 'left');
if (cur2) { box(PHX + 8, y - 2, 130, 18, 5, NEU, 0.25); }
}
// 접지 비율 값 — contactShare 가 한 걸음에서 차지하는 몫
text(fill('접지 시간 비율 {a}%', String(Math.round(GAIT.contactShare * 100))), PHX + 12, 176, SUN, 11, 700, 'left');
text(fill('접지 {a}초 · 스윙 {b}초', r1(GAIT.contactShare / GAIT.stepHz), r1((1 - GAIT.contactShare) / GAIT.stepHz)), PHX + 12, 196, NEU, 11, 700, 'left');
hud('CONTACT_SHARE', r1(GAIT.contactShare), GAIT.contactShare);
}
function statusText(): string {
return fill('국면 {a} · 접지 비율 {b}%', phaseName(stancePh), String(Math.round(GAIT.contactShare * 100)));
}
function modeId(): number { return modeBase(PH5.findIndex(function (p) { return stancePh >= p.a && stancePh < p.b; }) + 1); }
function speakText(): string { return fill('왼다리 국면 {a}', phaseName(stancePh)); }
function onDir(d: number): void { keyMove(d === 0 ? 1 : d === 1 ? -1 : 0, 0); }
function onPtr(kind: number, x: number, y: number): void { if (kind !== 0) { return; } GAIT.stepHz = clamp(GAIT.stepHz + (y > H / 2 ? 0.2 : -0.2), 0.8, 2.8); }
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("vj") + " is-demo"} ref={rootRef}>
<div className={cx("vj__pad")} data-role="pad" tabIndex={0} role="application" aria-label={'걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터'}>
<canvas className={cx("vj__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label={'한 걸음을 접지·저항·중간·밀어내기·들어올림 다섯 국면으로 나눠 국면마다 색 띠가 채워진다. 접지부터 들어올림까지 발바닥이 바닥에 평평하게 붙어 있고 발끝 접점은 제자리에 얼어 있으며, 들어올림 이후에만 발이 호를 그리며 앞으로 옮겨 간다. 오른쪽에는 국면 이름과 걸음 시간 중 차지하는 비율이 나온다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다'}></canvas>
</div>
<p className={cx("vj__status")} data-role="status" aria-live="off">{'걷기 사이클 장면'}</p>
<div className={cx("vj__ctrl")}>
<button className={cx("vj__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
<p className={cx("vj__done")} data-role="done" role="status" aria-live="polite"></p>
</div>
);
}02 · 접지에서 밀어내기까지 발바닥이 붙는 다섯 국면 — 측정 누적면적 20.344% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
function drawStanceFoot(hipX, hipY, ph) {
const fs = solveFoot(hipX, hipY, ph, plantXOf(0, hipX), 0, GROUND_Y);
// 접지 국면: 발바닥을 바닥에 붙인 채 굴림 — ankleDeg 를 ph 로 보간(뒤꿈치 닿기 → 앞꿈치 밀기)
const roll = ph < 0.12 ? lerp(-14, 0, ph / 0.12) : (ph > 0.45 ? lerp(0, 16, (ph - 0.45) / (GAIT.contactShare - 0.45)) : 0);
footShape(fs.ax, fs.ay, fs.planted ? roll : fs.ankleDeg, MINT);
return roll;
}
03보폭 각도로 걸음 속도 정하기
STRIDE_DEG 28도에서 한 걸음이 밀어내는 거리는 2 * LEG_PX * sin(28도) 로 84.5px 이고, 여기에 STEP_HZ 1.6 을 곱한 135.2px/s 가 groundV 로 들어가 바닥 눈금이 그 속도로 흐른다. 아래쪽 어긋난 판은 몸 속도를 0.82배인 110.9px/s 로 두고 접지 발이 drift 만큼 기어가는 자취를 그려 보인다. 접지 0.37초 동안 몸이 지나가는 거리는 50.7px 다.
<main class="stage">
<div class="vj is-demo" id="vj">
  <div class="vj__pad" data-role="pad" tabindex="0" role="application" aria-label="걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터">
    <canvas class="vj__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="다리가 앞뒤로 벌어지는 각도 STRIDE_DEG 28도에서 한 걸음이 밀어 내는 거리는 다리 길이와 각도로 정해진다. 위쪽 막대는 이동 속도, 아래쪽은 걸음 수이고 둘의 곱이 발이 바닥에 붙어 있는 동안 몸이 지나가는 속도와 정확히 같아야 한다. 같지 않은 경우를 옆에 겹쳐 그려 발이 바닥에서 미끄러져 보이는 차이를 보여 준다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다"></canvas>
  </div>
  <p class="vj__status" data-role="status" aria-live="off">걷기 사이클 장면</p>
  <div class="vj__ctrl">
    <button class="vj__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
  </div>
  <p class="vj__done" data-role="done" role="status" aria-live="polite"></p>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.vj {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-ink;
}
// 무대 상자 — 눌러서 한 번 깨뜨리는 곳(touch-action: none 은 이 상자에만). 무대 밖 터치는 페이지 스크롤 그대로
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
// 바깥 .vj 가 넘침을 자르므로 포커스 테두리는 안쪽으로 들인다
.vj__pad:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: $sp-3;
top: $sp-3;
display: flex;
gap: $sp-2;
}
.vj__pause {
padding: $sp-1 $sp-3;
border: 2px solid $subject-cream;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 스크린리더에만 읽히는 낭독 문장 — 모드가 바뀔 때만 쓴다
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.vj__pause[aria-pressed="true"] {
background: $subject-ink;
color: $subject-cream;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: 3px;
}
// 상태 줄 — 지금 장면의 수치를 글자로. 화면에만 있고 aria-live 는 늘 off
.vj__status {
position: absolute;
left: $sp-3;
top: $sp-3;
max-width: calc(100% - 100px);
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status { font-size: 10px; padding: 0 $sp-2; }
}
// 움직임 줄이기 — 장면은 스크립트가 글리치 없는 원문 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.vj__pause { transition: none !important; }
.vj__pause:hover,
.vj__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.vj {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #17141a;
}
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
.vj__pad:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: 12px;
top: 12px;
display: flex;
gap: 8px;
}
.vj__pause {
padding: 4px 12px;
border: 2px solid #fff7e6;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
.vj__pause[aria-pressed=true] {
background: #17141a;
color: #fff7e6;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: 3px;
}
.vj__status {
position: absolute;
left: 12px;
top: 12px;
max-width: calc(100% - 100px);
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status {
font-size: 10px;
padding: 0 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.vj__pause {
transition: none !important;
}
.vj__pause:hover,
.vj__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("vj");
if (!root) return;
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function easeOut(k) { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK = [40, 36, 54];
const PAPER = [250, 246, 240];
const ROSE = [244, 162, 186];
const MINT = [148, 212, 182];
const SKY = [150, 192, 244];
const SUN = [250, 218, 146];
const NEU = [236, 230, 250];
const BGC = [46, 42, 68];
const PANEL = [62, 57, 92];
const DIM = [196, 190, 224];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h, s, l) {
const a = s * Math.min(l, 1 - l);
const f = function (n) {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a, b) {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x, y, seed) {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
let script = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s, a, b, c) {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v) { return String(Math.round(v * 10) / 10); }
function group(v) {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) {
o += ',';
}
o += s.charAt(i);
}
return o;
}
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase() { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase() { return (walkT * GAIT.stepHz) % 2; }
function stepIndex() { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right) { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph) { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph) {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) {
return PH5[i].name;
}
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg) { return deg * Math.PI / 180; }
function solveFoot(hipX, hipY, ph, plantX, slopeDeg, groundY) {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax;
let ay;
let ankleDeg;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
}
else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph) {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg) { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
let plants = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX) {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) {
plants[r] = null;
}
}
}
function plantXOf(r, hipX) {
const p = plants[r];
if (p !== null) {
return p.x;
}
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]');
const padEl = root.querySelector('[data-role="pad"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const statusEl = root.querySelector('[data-role="status"]');
const doneEl = root.querySelector('[data-role="done"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
const doneP = doneEl;
const pad = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas() {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x, y, w, h, r, c, a) {
if (w <= 0.2 || h <= 0.2 || a <= 0) {
return;
}
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x, y, r, c, a) {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1, y1, x2, y2, c, a, w) {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s, x, y, c, px, weight, align) {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x, y, w, h) { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name, val, frac) {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard() {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s) {
if (!statusEl || s === shownStatus) {
return;
}
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
}
function takeOver() {
if (manual) {
return;
}
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode) {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say() {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt) {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) {
lap += 1;
begin();
return;
}
}
update(dt);
}
function begin() {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow() {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) {
say();
}
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest() {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play() {
begin();
showNow();
if (!paused) {
startLoop();
}
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak) {
if (paused || still) {
sceneT += 1;
}
update(0);
showNow();
if (speak) {
say();
}
}
function togglePause() {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
say();
}
function restart() {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce() {
takeOver();
if (evAt >= script.length) {
lap += 1;
begin();
}
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) {
sceneT = ev.t;
}
ev.f();
}
afterInput(true);
}
function keyMove(dx, dy) {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
}
else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e) {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e) {
if (e.altKey || e.ctrlKey || e.metaKey) {
return;
}
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
}
else if (k === 'r' || k === 'R') {
restart();
}
else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
}
else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
}
else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
}
else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
}
else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
}
else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook = null;
pad.addEventListener('pointerdown', function (e) {
takeOver();
ptrDown = true;
try {
pad.setPointerCapture(e.pointerId);
}
catch (err) {
ptrDown = true;
}
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e) {
if (!ptrDown) {
return;
}
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e) {
if (!ptrDown) {
return;
}
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
lap = 0;
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1, y1, x2, y2, c, w) {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x, y, ankleDeg, c) {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y, slopeDeg) {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery() {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x, baseY, slopeDeg) {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
} // 03 — 다리가 앞뒤로 벌어지는 각도 STRIDE_DEG 로 한 걸음 거리가 정해진다.
// 한 걸음 거리 = 다리 길이 × sin(STRIDE_DEG) × 2, 이동 속도 = 거리 × 걸음 수.
// 발이 바닥에 붙어 있는 동안 몸이 정확히 그 속도로 지나가야 미끄러지지 않는다 — 맞는 경우와 어긋난 경우를 겹쳐 보여 준다.
const LAP_S = 7.6;
const REST_S = 2.4;
const GROUND_Y = 142;
const STAGE_X = 220;
const STAGE_S = 0.7;
const PANEL_Y = 224;
// MISMATCH — 일부러 속도를 0.82배로 어긋나게 한 비교 캐릭터의 배율
const MISMATCH = 0.82;
let stepDist = 0;
let vOk = 0;
    function build() {
        stepDist = 0;
        vOk = 0;
    }
    function update(dt) {
        if (dt <= 0) {
            return;
        }
        // 한 걸음 거리 — 앞발 도달(앞 벌림)과 뒷발 밀기(뒤 벌림)의 합
        stepDist = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2;
        vOk = stepDist * GAIT.stepHz;
        groundV = vOk;
    }
// 걷는 캐릭터 — groundSpeed 로 몸이 앞으로 간다. footLock 이 참이면 접지 발을 화면 좌표에 얼어 미끄러짐 0
function drawStrider(ox, groundSpeed, footLock, col) {
const hipX = ox;
const hipY = GROUND_Y - hipHeight(legPhase(false));
lockPlants(hipX);
limb(hipX, hipY, hipX, hipY - 24, NEU, 13);
disc(hipX, hipY - 32, 10, col, 1);
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
let px = plantXOf(r, hipX);
if (!footLock) {
// 어긋난 판 — 발을 몸 속도에 얹어 버리면 접지 구간에서 발이 바닥을 기어간다
const drift = groundSpeed * (sceneT % 3) * (inStance(ph) ? 1 : 0) * 0.12;
px = hipX + Math.sin(lerp(rad(GAIT.strideDeg), -rad(GAIT.strideDeg), inStance(ph) ? ph / GAIT.contactShare : 0)) * GAIT.legPx + drift;
}
const fs = solveFoot(hipX, hipY, ph, px, 0, GROUND_Y);
limb(hipX, hipY, fs.kneeX, fs.kneeY, col, 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, col, 6);
footShape(fs.ax, fs.ay, fs.planted ? 0 : fs.ankleDeg, col);
// 미끄러짐 자취 — 접지 중인 발이 가로로 움직이면 바닥에 그어지는 선
if (fs.planted && !footLock) {
seg(fs.ax - 10, fs.ay + 5, fs.ax + 4, fs.ay + 5, SUN, 0.8, 2);
}
}
}
function draw() {
drawScenery();
drawGround(GROUND_Y, 0);
// 위쪽 — 맞는 판(footLock). 아래쪽 줄무늬 바닥에서 몸이 vOk 로 지나간다
ctx.save();
ctx.translate(STAGE_X, GROUND_Y);
ctx.scale(STAGE_S, STAGE_S);
ctx.translate(-STAGE_X, -GROUND_Y);
drawStrider(STAGE_X, vOk, true, MINT);
ctx.restore();
text('맞는 판 — 발 고정', 24, 62, MINT, 11, 700, 'left');
// 아래 — 어긋난 판(속도 0.82배). 발이 바닥에서 기어가 보인다
const gy2 = 256;
ctx.save();
ctx.translate(STAGE_X, gy2);
ctx.scale(STAGE_S, STAGE_S);
ctx.translate(-STAGE_X, -GROUND_Y);
drawStrider(STAGE_X, vOk * MISMATCH, false, ROSE);
ctx.restore();
text('어긋난 판 — 속도 0.82배', 24, gy2 - 96, ROSE, 11, 700, 'left');
// 오른쪽 패널 — 속도 = 보폭 × 걸음 수 식과 막대
panel(310, PANEL_Y, 152, 66);
text('속도 식', 312, PANEL_Y + 14, DIM, 11, 700, 'left');
text('v = 2·L·sin(θ)·f', 386, PANEL_Y + 14, PAPER, 12, 800, 'center');
text('L ' + GAIT.legPx + ' · θ ' + GAIT.strideDeg + '° · f ' + r1(GAIT.stepHz), 318, PANEL_Y + 30, NEU, 9, 700, 'center');
// 한 걸음 거리와 속도 막대
text(fill('한 걸음 {a}px · 몸 속도 {b}px/s', String(Math.round(stepDist)), String(Math.round(vOk))) + ' · ' + fill('0.82배 판 {a}px/s', String(Math.round(vOk * MISMATCH))), 386, PANEL_Y + 48, NEU, 9, 700, 'center');
box(318, PANEL_Y + 56, 136, 4, 2, [78, 72, 104], 1);
box(318, PANEL_Y + 56, 136 * clamp(stepDist / 200, 0, 1), 4, 2, MINT, 1);
hud('STRIDE_DEG', String(GAIT.strideDeg), GAIT.strideDeg / 45);
}
function statusText() {
return fill('한 걸음 {a}px · 몸 속도 {b}px/s', String(Math.round(stepDist)), String(Math.round(vOk)));
}
function modeId() { return modeBase(Math.min(3, Math.floor(sceneT / 2.5))); }
function speakText() { return speakBoard(); }
function onDir(d) {
if (d === 0) {
GAIT.strideDeg = clamp(GAIT.strideDeg + 2, 10, 44);
}
else if (d === 1) {
GAIT.strideDeg = clamp(GAIT.strideDeg - 2, 10, 44);
}
else {
keyMove(d === 2 ? 1 : -1, 0);
return;
}
takeOver();
afterInput(true);
}
function onPtr(kind, x, y) { if (kind !== 0) {
return;
} GAIT.strideDeg = clamp(GAIT.strideDeg + (x > W / 2 ? 2 : -2), 10, 44); }
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// StrideAngleSpeed - 같은 항목 vanilla index.html 의 React 판. 같은 계산을 useEffect 안에서 돌린다
import { useEffect, useRef } from "react";
import styles from "./StrideAngleSpeed.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function StrideAngleSpeed() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type RGB = [number, number, number];
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function easeOut(k: number): number { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK: RGB = [40, 36, 54];
const PAPER: RGB = [250, 246, 240];
const ROSE: RGB = [244, 162, 186];
const MINT: RGB = [148, 212, 182];
const SKY: RGB = [150, 192, 244];
const SUN: RGB = [250, 218, 146];
const NEU: RGB = [236, 230, 250];
const BGC: RGB = [46, 42, 68];
const PANEL: RGB = [62, 57, 92];
const DIM: RGB = [196, 190, 224];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h: number, s: number, l: number): RGB {
const a = s * Math.min(l, 1 - l);
const f = function (n: number): number {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a: number, b: number): number {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x: number, y: number, seed: number): number {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
type Ev = { t: number; f: () => void };
let script: Ev[] = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s: string, a: string, b?: string, c?: string): string {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v: number): string { return String(Math.round(v * 10) / 10); }
function group(v: number): string {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) { o += ','; }
o += s.charAt(i);
}
return o;
}
// ── 보행 사이클 모델 — 한 걸음 = 위상 0~1 (contact → … → 다음 contact). 걷기 사이클은 두 걸음(왼·오른)이 한 바퀴
// STEP_HZ 는 초당 걸음 수(한 다리 기준), LEG_PX 는 다리 길이(px), LEG_RATIO 는 정강이/넙다리 비율
type Gait = {
stepHz: number; // 초당 걸음 수
strideDeg: number; // 다리가 앞뒤로 벌어지는 반각(도)
legPx: number; // 다리 길이(px)
legRatio: number; // 정강이/넙다리 비율
contactShare: number; // 접지 국면(접지~들어올림)이 한 걸음에서 차지하는 비율
};
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT: Gait = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase(): number { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase(): number { return (walkT * GAIT.stepHz) % 2; }
function stepIndex(): number { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right: boolean): number { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph: number): boolean { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph: number): string {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) { return PH5[i].name; }
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg: number): number { return deg * Math.PI / 180; }
// 보행 핵심 풀이 — hipY(고관절 높이)·ph(한 걸음 위상)에서 발목 위치를 구한다.
// 접지 국면: 발목은 화면 좌표에 얼어 있다(footPlant). 몸이 속도 v 로 지나가므로 발의 상대 위치 = plantX - hipX.
// 무릎은 넙다리+정강이 2링크로: 고관절→발목 거리 d, 넙다리 L1 = leg/(1+r), 정강이 L2 = leg·r/(1+r) 로
// 여각으로 무릎을 푼다(코사인 법칙). 발목각은 경사각만큼 꺾어 발바닥이 바닥에 평평하게 붙게 한다.
// 스윙 국면: 발목각은 위상의 사인 호를 따라 앞으로 옮겨 가고 발 등이 위를 향한다(뒤꿈치부터 내려오는 근사)
type FootSolve = { ax: number; ay: number; kneeX: number; kneeY: number; ankleDeg: number; planted: boolean };
function solveFoot(hipX: number, hipY: number, ph: number, plantX: number, slopeDeg: number, groundY: number): FootSolve {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax: number;
let ay: number;
let ankleDeg: number;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
} else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph: number): number {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg: number): number { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
// ── 발 접지 저장 — 닿는 순간 화면 좌표를 얼어 두고 떠는 순간까지 다시 쓴다(09 항목의 핵심)
type Plant = { x: number; ph0: number };
let plants: [Plant | null, Plant | null] = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX: number): void {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) { plants[r] = null; }
}
}
function plantXOf(r: number, hipX: number): number {
const p = plants[r];
if (p !== null) { return p.x; }
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const padEl = root.querySelector('[data-role="pad"]') as HTMLElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const statusEl = root.querySelector('[data-role="status"]') as HTMLElement | null;
const doneEl = root.querySelector('[data-role="done"]') as HTMLElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
const doneP: HTMLElement = doneEl;
const pad: HTMLElement = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x: number, y: number, w: number, h: number, r: number, c: RGB, a: number): void {
if (w <= 0.2 || h <= 0.2 || a <= 0) { return; }
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x: number, y: number, r: number, c: RGB, a: number): void {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1: number, y1: number, x2: number, y2: number, c: RGB, a: number, w: number): void {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s: string, x: number, y: number, c: RGB, px: number, weight: number, align: CanvasTextAlign): void {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x: number, y: number, w: number, h: number): void { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name: string, val: string, frac: number): void {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard(): string {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s: string): void {
if (!statusEl || s === shownStatus) { return; }
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
}
function takeOver(): void {
if (manual) { return; }
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode: number): number {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say(): void {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt: number): void {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) { lap += 1; begin(); return; }
}
update(dt);
}
function begin(): void {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow(): void {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) { say(); }
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest(): void {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play(): void {
begin();
showNow();
if (!paused) { startLoop(); }
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak: boolean): void {
if (paused || still) { sceneT += 1; }
update(0);
showNow();
if (speak) { say(); }
}
function togglePause(): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
say();
}
function restart(): void {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce(): void {
takeOver();
if (evAt >= script.length) { lap += 1; begin(); }
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) { sceneT = ev.t; }
ev.f();
}
afterInput(true);
}
function keyMove(dx: number, dy: number): void {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
} else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e: PointerEvent): number[] {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e: KeyboardEvent): void {
if (e.altKey || e.ctrlKey || e.metaKey) { return; }
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
} else if (k === 'r' || k === 'R') {
restart();
} else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
} else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
} else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
} else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
} else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
} else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook: ((k: string) => boolean) | null = null;
pad.addEventListener('pointerdown', function (e: PointerEvent): void {
takeOver();
ptrDown = true;
try { pad.setPointerCapture(e.pointerId); } catch (err) { ptrDown = true; }
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e: PointerEvent): void {
if (!ptrDown) { return; }
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e: PointerEvent): void {
if (!ptrDown) { return; }
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { lap = 0; play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1: number, y1: number, x2: number, y2: number, c: RGB, w: number): void {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x: number, y: number, ankleDeg: number, c: RGB): void {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y: number, slopeDeg: number): void {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery(): void {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c: RGB = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x: number, baseY: number, slopeDeg: number): number {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
}// 03 — 다리가 앞뒤로 벌어지는 각도 STRIDE_DEG 로 한 걸음 거리가 정해진다.
// 한 걸음 거리 = 다리 길이 × sin(STRIDE_DEG) × 2, 이동 속도 = 거리 × 걸음 수.
// 발이 바닥에 붙어 있는 동안 몸이 정확히 그 속도로 지나가야 미끄러지지 않는다 — 맞는 경우와 어긋난 경우를 겹쳐 보여 준다.
const LAP_S = 7.6;
const REST_S = 2.4;
const GROUND_Y = 142;
const STAGE_X = 220;
const STAGE_S = 0.7;
const PANEL_Y = 224;
// MISMATCH — 일부러 속도를 0.82배로 어긋나게 한 비교 캐릭터의 배율
const MISMATCH = 0.82;
let stepDist = 0;
let vOk = 0;
function build(): void {
stepDist = 0;
vOk = 0;
}
function update(dt: number): void {
if (dt <= 0) { return; }
// 한 걸음 거리 — 앞발 도달(앞 벌림)과 뒷발 밀기(뒤 벌림)의 합
stepDist = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2;
vOk = stepDist * GAIT.stepHz;
groundV = vOk;
}
// 걷는 캐릭터 — groundSpeed 로 몸이 앞으로 간다. footLock 이 참이면 접지 발을 화면 좌표에 얼어 미끄러짐 0
function drawStrider(ox: number, groundSpeed: number, footLock: boolean, col: RGB): void {
const hipX = ox;
const hipY = GROUND_Y - hipHeight(legPhase(false));
lockPlants(hipX);
limb(hipX, hipY, hipX, hipY - 24, NEU, 13);
disc(hipX, hipY - 32, 10, col, 1);
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
let px = plantXOf(r, hipX);
if (!footLock) {
// 어긋난 판 — 발을 몸 속도에 얹어 버리면 접지 구간에서 발이 바닥을 기어간다
const drift = groundSpeed * (sceneT % 3) * (inStance(ph) ? 1 : 0) * 0.12;
px = hipX + Math.sin(lerp(rad(GAIT.strideDeg), -rad(GAIT.strideDeg), inStance(ph) ? ph / GAIT.contactShare : 0)) * GAIT.legPx + drift;
}
const fs = solveFoot(hipX, hipY, ph, px, 0, GROUND_Y);
limb(hipX, hipY, fs.kneeX, fs.kneeY, col, 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, col, 6);
footShape(fs.ax, fs.ay, fs.planted ? 0 : fs.ankleDeg, col);
// 미끄러짐 자취 — 접지 중인 발이 가로로 움직이면 바닥에 그어지는 선
if (fs.planted && !footLock) {
seg(fs.ax - 10, fs.ay + 5, fs.ax + 4, fs.ay + 5, SUN, 0.8, 2);
}
}
}
function draw(): void {
drawScenery();
drawGround(GROUND_Y, 0);
// 위쪽 — 맞는 판(footLock). 아래쪽 줄무늬 바닥에서 몸이 vOk 로 지나간다
ctx.save();
ctx.translate(STAGE_X, GROUND_Y);
ctx.scale(STAGE_S, STAGE_S);
ctx.translate(-STAGE_X, -GROUND_Y);
drawStrider(STAGE_X, vOk, true, MINT);
ctx.restore();
text('맞는 판 — 발 고정', 24, 62, MINT, 11, 700, 'left');
// 아래 — 어긋난 판(속도 0.82배). 발이 바닥에서 기어가 보인다
const gy2 = 256;
ctx.save();
ctx.translate(STAGE_X, gy2);
ctx.scale(STAGE_S, STAGE_S);
ctx.translate(-STAGE_X, -GROUND_Y);
drawStrider(STAGE_X, vOk * MISMATCH, false, ROSE);
ctx.restore();
text('어긋난 판 — 속도 0.82배', 24, gy2 - 96, ROSE, 11, 700, 'left');
// 오른쪽 패널 — 속도 = 보폭 × 걸음 수 식과 막대
panel(310, PANEL_Y, 152, 66);
text('속도 식', 312, PANEL_Y + 14, DIM, 11, 700, 'left');
text('v = 2·L·sin(θ)·f', 386, PANEL_Y + 14, PAPER, 12, 800, 'center');
text('L ' + GAIT.legPx + ' · θ ' + GAIT.strideDeg + '° · f ' + r1(GAIT.stepHz), 318, PANEL_Y + 30, NEU, 9, 700, 'center');
// 한 걸음 거리와 속도 막대
text(fill('한 걸음 {a}px · 몸 속도 {b}px/s', String(Math.round(stepDist)), String(Math.round(vOk))) + ' · ' + fill('0.82배 판 {a}px/s', String(Math.round(vOk * MISMATCH))), 386, PANEL_Y + 48, NEU, 9, 700, 'center');
box(318, PANEL_Y + 56, 136, 4, 2, [78, 72, 104], 1);
box(318, PANEL_Y + 56, 136 * clamp(stepDist / 200, 0, 1), 4, 2, MINT, 1);
hud('STRIDE_DEG', String(GAIT.strideDeg), GAIT.strideDeg / 45);
}
function statusText(): string {
return fill('한 걸음 {a}px · 몸 속도 {b}px/s', String(Math.round(stepDist)), String(Math.round(vOk)));
}
function modeId(): number { return modeBase(Math.min(3, Math.floor(sceneT / 2.5))); }
function speakText(): string { return speakBoard(); }
function onDir(d: number): void {
if (d === 0) { GAIT.strideDeg = clamp(GAIT.strideDeg + 2, 10, 44); }
else if (d === 1) { GAIT.strideDeg = clamp(GAIT.strideDeg - 2, 10, 44); }
else { keyMove(d === 2 ? 1 : -1, 0); return; }
takeOver();
afterInput(true);
}
function onPtr(kind: number, x: number, y: number): void { if (kind !== 0) { return; } GAIT.strideDeg = clamp(GAIT.strideDeg + (x > W / 2 ? 2 : -2), 10, 44); }
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("vj") + " is-demo"} ref={rootRef}>
<div className={cx("vj__pad")} data-role="pad" tabIndex={0} role="application" aria-label={'걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터'}>
<canvas className={cx("vj__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label={'다리가 앞뒤로 벌어지는 각도 STRIDE_DEG 28도에서 한 걸음이 밀어 내는 거리는 다리 길이와 각도로 정해진다. 위쪽 막대는 이동 속도, 아래쪽은 걸음 수이고 둘의 곱이 발이 바닥에 붙어 있는 동안 몸이 지나가는 속도와 정확히 같아야 한다. 같지 않은 경우를 옆에 겹쳐 그려 발이 바닥에서 미끄러져 보이는 차이를 보여 준다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다'}></canvas>
</div>
<p className={cx("vj__status")} data-role="status" aria-live="off">{'걷기 사이클 장면'}</p>
<div className={cx("vj__ctrl")}>
<button className={cx("vj__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
<p className={cx("vj__done")} data-role="done" role="status" aria-live="polite"></p>
</div>
);
}03 · 보폭 각도로 걸음 속도 정하기 — 측정 누적면적 13.483% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
function build() {
stepDist = 0;
vOk = 0;
}
function update(dt) {
if (dt <= 0) {
return;
}
// 한 걸음 거리 — 앞발 도달(앞 벌림)과 뒷발 밀기(뒤 벌림)의 합
stepDist = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2;
vOk = stepDist * GAIT.stepHz;
groundV = vOk;
}
04걸음마다 들리는 머리와 고정되는 시선
hipHeight 가 만드는 몸 높이 요동은 진폭 7.20px 이고, 머리는 headY 에서 그 요동의 82% 를 반대로 빼 눈 진폭이 1.3px 로 줄어 눈높이가 거의 일정해 보인다. 방향이 바뀌는 2.4초보다 0.4초 앞서 시선 gazeX 가 320 에서 120 으로 먼저 움직여 다음 방향을 알려 준다.
<main class="stage">
<div class="vj is-demo" id="vj">
  <div class="vj__pad" data-role="pad" tabindex="0" role="application" aria-label="걷기 사이클 시연 무대 — 방향키로 시선 지점을 움직이기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터">
    <canvas class="vj__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="몸 높이는 걸음마다 평균보다 위아래로 움직이는데 머리는 반 바퀴 어긋난 위상으로 흔들려 눈높이가 거의 일정하다. 눈높이 곡선과 몸높이 곡선이 오른쪽에 겹쳐 그려지고, 시선 지점을 정하면 눈동자와 머리 각도가 그쪽으로 살짝 돌아간다. 걸음 방향이 바뀌기 전에 시선이 먼저 움직여 다음 방향을 알려 준다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다"></canvas>
  </div>
  <p class="vj__status" data-role="status" aria-live="off">걷기 사이클 장면</p>
  <div class="vj__ctrl">
    <button class="vj__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
  </div>
  <p class="vj__done" data-role="done" role="status" aria-live="polite"></p>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.vj {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-ink;
}
// 무대 상자 — 눌러서 한 번 깨뜨리는 곳(touch-action: none 은 이 상자에만). 무대 밖 터치는 페이지 스크롤 그대로
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
// 바깥 .vj 가 넘침을 자르므로 포커스 테두리는 안쪽으로 들인다
.vj__pad:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: $sp-3;
top: $sp-3;
display: flex;
gap: $sp-2;
}
.vj__pause {
padding: $sp-1 $sp-3;
border: 2px solid $subject-cream;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 스크린리더에만 읽히는 낭독 문장 — 모드가 바뀔 때만 쓴다
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.vj__pause[aria-pressed="true"] {
background: $subject-ink;
color: $subject-cream;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: 3px;
}
// 상태 줄 — 지금 장면의 수치를 글자로. 화면에만 있고 aria-live 는 늘 off
.vj__status {
position: absolute;
left: $sp-3;
top: $sp-3;
max-width: calc(100% - 100px);
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status { font-size: 10px; padding: 0 $sp-2; }
}
// 움직임 줄이기 — 장면은 스크립트가 글리치 없는 원문 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.vj__pause { transition: none !important; }
.vj__pause:hover,
.vj__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.vj {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #17141a;
}
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
.vj__pad:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: 12px;
top: 12px;
display: flex;
gap: 8px;
}
.vj__pause {
padding: 4px 12px;
border: 2px solid #fff7e6;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
.vj__pause[aria-pressed=true] {
background: #17141a;
color: #fff7e6;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: 3px;
}
.vj__status {
position: absolute;
left: 12px;
top: 12px;
max-width: calc(100% - 100px);
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status {
font-size: 10px;
padding: 0 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.vj__pause {
transition: none !important;
}
.vj__pause:hover,
.vj__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("vj");
if (!root) return;
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function easeOut(k) { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK = [40, 36, 54];
const PAPER = [250, 246, 240];
const ROSE = [244, 162, 186];
const MINT = [148, 212, 182];
const SKY = [150, 192, 244];
const SUN = [250, 218, 146];
const NEU = [236, 230, 250];
const BGC = [46, 42, 68];
const PANEL = [62, 57, 92];
const DIM = [196, 190, 224];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h, s, l) {
const a = s * Math.min(l, 1 - l);
const f = function (n) {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a, b) {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x, y, seed) {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
let script = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s, a, b, c) {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v) { return String(Math.round(v * 10) / 10); }
function group(v) {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) {
o += ',';
}
o += s.charAt(i);
}
return o;
}
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase() { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase() { return (walkT * GAIT.stepHz) % 2; }
function stepIndex() { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right) { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph) { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph) {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) {
return PH5[i].name;
}
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg) { return deg * Math.PI / 180; }
function solveFoot(hipX, hipY, ph, plantX, slopeDeg, groundY) {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax;
let ay;
let ankleDeg;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
}
else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph) {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg) { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
let plants = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX) {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) {
plants[r] = null;
}
}
}
function plantXOf(r, hipX) {
const p = plants[r];
if (p !== null) {
return p.x;
}
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]');
const padEl = root.querySelector('[data-role="pad"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const statusEl = root.querySelector('[data-role="status"]');
const doneEl = root.querySelector('[data-role="done"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
const doneP = doneEl;
const pad = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas() {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x, y, w, h, r, c, a) {
if (w <= 0.2 || h <= 0.2 || a <= 0) {
return;
}
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x, y, r, c, a) {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1, y1, x2, y2, c, a, w) {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s, x, y, c, px, weight, align) {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x, y, w, h) { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name, val, frac) {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard() {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s) {
if (!statusEl || s === shownStatus) {
return;
}
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
}
function takeOver() {
if (manual) {
return;
}
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode) {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say() {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt) {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) {
lap += 1;
begin();
return;
}
}
update(dt);
}
function begin() {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow() {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) {
say();
}
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest() {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play() {
begin();
showNow();
if (!paused) {
startLoop();
}
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak) {
if (paused || still) {
sceneT += 1;
}
update(0);
showNow();
if (speak) {
say();
}
}
function togglePause() {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
say();
}
function restart() {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce() {
takeOver();
if (evAt >= script.length) {
lap += 1;
begin();
}
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) {
sceneT = ev.t;
}
ev.f();
}
afterInput(true);
}
function keyMove(dx, dy) {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
}
else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e) {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e) {
if (e.altKey || e.ctrlKey || e.metaKey) {
return;
}
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
}
else if (k === 'r' || k === 'R') {
restart();
}
else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
}
else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
}
else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
}
else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
}
else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
}
else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook = null;
pad.addEventListener('pointerdown', function (e) {
takeOver();
ptrDown = true;
try {
pad.setPointerCapture(e.pointerId);
}
catch (err) {
ptrDown = true;
}
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e) {
if (!ptrDown) {
return;
}
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e) {
if (!ptrDown) {
return;
}
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
lap = 0;
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1, y1, x2, y2, c, w) {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x, y, ankleDeg, c) {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y, slopeDeg) {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery() {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x, baseY, slopeDeg) {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
} // 04 — 몸은 두 다리가 번갈아 서는 동안 평균 높이 위아래로 움직이고 머리는 반 바퀴 어긋난 위상으로 흔들려 눈높이가 거의 일정하다.
// 시선 지점 gazeX·gazeY — 눈동자와 머리 각도가 그쪽으로 살짝 돌고, 걸음 방향이 바뀌기 전에 시선이 먼저 움직인다.
const LAP_S = 7.6;
const REST_S = 2.4;
const GROUND_Y = 264;
const CHAR_X = 140;
const PHX = 270;
let gazeX = 320;
let gazeY = 150;
let headY = 0;
let bobNow = 0;
let dirChangeAt = -1;
// 곡선 흔적 — 몸높이·눈높이 최근 6초(1/15초 간격 90점)
let bobHist = [];
let eyeHist = [];
function build() {
bobHist = [];
eyeHist = [];
dirChangeAt = 2.4;
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
function update(dt) {
if (dt <= 0) {
return;
}
        const ph = legPhase(false);
        // 몸 요동 — hipHeight 가 이미 ph 의 사인. 머리는 반 바퀴 어긋난 위상으로 상쇄
        bobNow = hipHeight(ph);
        headY = bobNow - 0.82 * (hipHeight(ph) - GAIT.legPx * 0.93);
        // 걸음 방향 전환 — 전환 0.4초 전에 시선이 먼저 목표로 움직인다
        if (dirChangeAt > 0 && sceneT > dirChangeAt - 0.4 && sceneT < dirChangeAt) {
            const k = (sceneT - (dirChangeAt - 0.4)) / 0.4;
            gazeX = lerp(320, 120, k);
        }
        if (dirChangeAt > 0 && sceneT >= dirChangeAt) {
            gazeX = 120;
            dirChangeAt = -1;
        }
if (Math.floor(sceneT * 30) % 2 === 0) {
bobHist.push(bobNow);
eyeHist.push(headY);
if (bobHist.length > 90) {
bobHist.shift();
eyeHist.shift();
}
}
}
function draw() {
drawScenery();
drawGround(GROUND_Y, 0);
// 시선 지점 표식
disc(gazeX, gazeY, 5, SUN, 0.9);
ctx.beginPath();
ctx.arc(gazeX, gazeY, 10, 0, TAU);
ctx.strokeStyle = rgba(SUN, 0.5);
ctx.lineWidth = 2;
ctx.stroke();
// 캐릭터 — 몸높이 bobNow, 머리 위치는 headY 로 상쇄
const hipY = GROUND_Y - bobNow;
const hipX = CHAR_X;
lockPlants(hipX);
limb(hipX, hipY, hipX, hipY - 24, NEU, 14);
// 목·머리 — 몸통 위 headY 상쇄를 얹어 눈높이를 평평하게
const headCy = hipY - 24 - 12 - (headY - bobNow) * 0.9;
seg(hipX, hipY - 24, hipX, headCy, NEU, 1, 6);
// 머리 각도 — 시선 방향으로 살짝
const lookA = Math.atan2(gazeY - headCy, gazeX - hipX);
const tilt = clamp(lookA * 0.25, -0.3, 0.3);
ctx.save();
ctx.translate(hipX, headCy);
ctx.rotate(tilt);
disc(0, 0, 11, PAPER, 1);
// 눈동자 — 시선 쪽으로 치우침
disc(Math.cos(lookA) * 4, Math.sin(lookA) * 3, 2.5, INK, 1);
ctx.restore();
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const fs = solveFoot(hipX, hipY, ph, plantXOf(r, hipX), 0, GROUND_Y);
limb(hipX, hipY, fs.kneeX, fs.kneeY, r === 0 ? MINT : ROSE, 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, r === 0 ? MINT : ROSE, 6);
footShape(fs.ax, fs.ay, fs.planted ? 0 : fs.ankleDeg, r === 0 ? MINT : ROSE);
}
// 오른쪽 패널 — 몸높이(민트)·눈높이(하늘) 두 곡선. 눈높이 진폭이 훨씬 작다
panel(PHX, 30, 190, 150);
text('몸높이·눈높이', PHX + 12, 44, DIM, 11, 700, 'left');
const cy = 30 + 150 / 2 + 18;
seg(PHX + 12, cy, PHX + 158, cy, DIM, 0.3, 1);
for (let k = 0; k < bobHist.length; k += 1) {
const px = PHX + 16 + k * (140 / 90);
disc(px, cy - (bobHist[k] - GAIT.legPx * 0.93) * 1.6, 1.6, MINT, 0.9);
disc(px, cy - (eyeHist[k] - GAIT.legPx * 0.93) * 1.6, 1.6, SKY, 0.9);
}
// 지금 값 점
disc(PHX + 156, cy - (bobNow - GAIT.legPx * 0.93) * 1.6, 4, MINT, 1);
disc(PHX + 156, cy - (headY - GAIT.legPx * 0.93) * 1.6, 4, SKY, 1);
text(fill('몸 진폭 {a}px · 눈 진폭 {b}px', r1(7.2), r1(1.3)), PHX + 12, 182, NEU, 10, 700, 'left');
text('머리 위상 = 몸 위상 + 0.5 걸음', PHX + 12, 200, DIM, 10, 700, 'left');
hud('STEP_HZ', r1(GAIT.stepHz), GAIT.stepHz / 2.8);
}
function statusText() {
return fill('몸 높이 {a}px · 눈높이 {b}px', r1(bobNow), r1(headY));
}
function modeId() { return modeBase(Math.min(3, Math.floor(sceneT / 2.5))); }
function speakText() { return speakBoard(); }
function onDir(d) { keyMove(d === 0 ? 1 : d === 1 ? -1 : 0, 0); }
function onPtr(kind, x, y) {
if (kind !== 0) {
return;
}
gazeX = clamp(x, 40, W - 40);
gazeY = clamp(y, 40, GROUND_Y - 20);
}
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// HeadBobGaze - 같은 항목 vanilla index.html 의 React 판. 같은 계산을 useEffect 안에서 돌린다
import { useEffect, useRef } from "react";
import styles from "./HeadBobGaze.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function HeadBobGaze() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type RGB = [number, number, number];
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function easeOut(k: number): number { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK: RGB = [40, 36, 54];
const PAPER: RGB = [250, 246, 240];
const ROSE: RGB = [244, 162, 186];
const MINT: RGB = [148, 212, 182];
const SKY: RGB = [150, 192, 244];
const SUN: RGB = [250, 218, 146];
const NEU: RGB = [236, 230, 250];
const BGC: RGB = [46, 42, 68];
const PANEL: RGB = [62, 57, 92];
const DIM: RGB = [196, 190, 224];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h: number, s: number, l: number): RGB {
const a = s * Math.min(l, 1 - l);
const f = function (n: number): number {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a: number, b: number): number {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x: number, y: number, seed: number): number {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
type Ev = { t: number; f: () => void };
let script: Ev[] = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s: string, a: string, b?: string, c?: string): string {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v: number): string { return String(Math.round(v * 10) / 10); }
function group(v: number): string {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) { o += ','; }
o += s.charAt(i);
}
return o;
}
// ── 보행 사이클 모델 — 한 걸음 = 위상 0~1 (contact → … → 다음 contact). 걷기 사이클은 두 걸음(왼·오른)이 한 바퀴
// STEP_HZ 는 초당 걸음 수(한 다리 기준), LEG_PX 는 다리 길이(px), LEG_RATIO 는 정강이/넙다리 비율
type Gait = {
stepHz: number; // 초당 걸음 수
strideDeg: number; // 다리가 앞뒤로 벌어지는 반각(도)
legPx: number; // 다리 길이(px)
legRatio: number; // 정강이/넙다리 비율
contactShare: number; // 접지 국면(접지~들어올림)이 한 걸음에서 차지하는 비율
};
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT: Gait = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase(): number { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase(): number { return (walkT * GAIT.stepHz) % 2; }
function stepIndex(): number { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right: boolean): number { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph: number): boolean { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph: number): string {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) { return PH5[i].name; }
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg: number): number { return deg * Math.PI / 180; }
// 보행 핵심 풀이 — hipY(고관절 높이)·ph(한 걸음 위상)에서 발목 위치를 구한다.
// 접지 국면: 발목은 화면 좌표에 얼어 있다(footPlant). 몸이 속도 v 로 지나가므로 발의 상대 위치 = plantX - hipX.
// 무릎은 넙다리+정강이 2링크로: 고관절→발목 거리 d, 넙다리 L1 = leg/(1+r), 정강이 L2 = leg·r/(1+r) 로
// 여각으로 무릎을 푼다(코사인 법칙). 발목각은 경사각만큼 꺾어 발바닥이 바닥에 평평하게 붙게 한다.
// 스윙 국면: 발목각은 위상의 사인 호를 따라 앞으로 옮겨 가고 발 등이 위를 향한다(뒤꿈치부터 내려오는 근사)
type FootSolve = { ax: number; ay: number; kneeX: number; kneeY: number; ankleDeg: number; planted: boolean };
function solveFoot(hipX: number, hipY: number, ph: number, plantX: number, slopeDeg: number, groundY: number): FootSolve {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax: number;
let ay: number;
let ankleDeg: number;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
} else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph: number): number {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg: number): number { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
// ── 발 접지 저장 — 닿는 순간 화면 좌표를 얼어 두고 떠는 순간까지 다시 쓴다(09 항목의 핵심)
type Plant = { x: number; ph0: number };
let plants: [Plant | null, Plant | null] = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX: number): void {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) { plants[r] = null; }
}
}
function plantXOf(r: number, hipX: number): number {
const p = plants[r];
if (p !== null) { return p.x; }
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const padEl = root.querySelector('[data-role="pad"]') as HTMLElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const statusEl = root.querySelector('[data-role="status"]') as HTMLElement | null;
const doneEl = root.querySelector('[data-role="done"]') as HTMLElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
const doneP: HTMLElement = doneEl;
const pad: HTMLElement = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x: number, y: number, w: number, h: number, r: number, c: RGB, a: number): void {
if (w <= 0.2 || h <= 0.2 || a <= 0) { return; }
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x: number, y: number, r: number, c: RGB, a: number): void {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1: number, y1: number, x2: number, y2: number, c: RGB, a: number, w: number): void {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s: string, x: number, y: number, c: RGB, px: number, weight: number, align: CanvasTextAlign): void {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x: number, y: number, w: number, h: number): void { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name: string, val: string, frac: number): void {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard(): string {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s: string): void {
if (!statusEl || s === shownStatus) { return; }
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
}
function takeOver(): void {
if (manual) { return; }
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode: number): number {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say(): void {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt: number): void {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) { lap += 1; begin(); return; }
}
update(dt);
}
function begin(): void {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow(): void {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) { say(); }
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest(): void {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play(): void {
begin();
showNow();
if (!paused) { startLoop(); }
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak: boolean): void {
if (paused || still) { sceneT += 1; }
update(0);
showNow();
if (speak) { say(); }
}
function togglePause(): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
say();
}
function restart(): void {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce(): void {
takeOver();
if (evAt >= script.length) { lap += 1; begin(); }
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) { sceneT = ev.t; }
ev.f();
}
afterInput(true);
}
function keyMove(dx: number, dy: number): void {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
} else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e: PointerEvent): number[] {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e: KeyboardEvent): void {
if (e.altKey || e.ctrlKey || e.metaKey) { return; }
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
} else if (k === 'r' || k === 'R') {
restart();
} else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
} else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
} else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
} else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
} else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
} else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook: ((k: string) => boolean) | null = null;
pad.addEventListener('pointerdown', function (e: PointerEvent): void {
takeOver();
ptrDown = true;
try { pad.setPointerCapture(e.pointerId); } catch (err) { ptrDown = true; }
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e: PointerEvent): void {
if (!ptrDown) { return; }
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e: PointerEvent): void {
if (!ptrDown) { return; }
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { lap = 0; play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1: number, y1: number, x2: number, y2: number, c: RGB, w: number): void {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x: number, y: number, ankleDeg: number, c: RGB): void {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y: number, slopeDeg: number): void {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery(): void {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c: RGB = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x: number, baseY: number, slopeDeg: number): number {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
}// 04 — 몸은 두 다리가 번갈아 서는 동안 평균 높이 위아래로 움직이고 머리는 반 바퀴 어긋난 위상으로 흔들려 눈높이가 거의 일정하다.
// 시선 지점 gazeX·gazeY — 눈동자와 머리 각도가 그쪽으로 살짝 돌고, 걸음 방향이 바뀌기 전에 시선이 먼저 움직인다.
const LAP_S = 7.6;
const REST_S = 2.4;
const GROUND_Y = 264;
const CHAR_X = 140;
const PHX = 270;
let gazeX = 320;
let gazeY = 150;
let headY = 0;
let bobNow = 0;
let dirChangeAt = -1;
// 곡선 흔적 — 몸높이·눈높이 최근 6초(1/15초 간격 90점)
let bobHist: number[] = [];
let eyeHist: number[] = [];
function build(): void {
bobHist = [];
eyeHist = [];
dirChangeAt = 2.4;
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
function update(dt: number): void {
if (dt <= 0) { return; }
const ph = legPhase(false);
// 몸 요동 — hipHeight 가 이미 ph 의 사인. 머리는 반 바퀴 어긋난 위상으로 상쇄
bobNow = hipHeight(ph);
headY = bobNow - 0.82 * (hipHeight(ph) - GAIT.legPx * 0.93);
// 걸음 방향 전환 — 전환 0.4초 전에 시선이 먼저 목표로 움직인다
if (dirChangeAt > 0 && sceneT > dirChangeAt - 0.4 && sceneT < dirChangeAt) {
const k = (sceneT - (dirChangeAt - 0.4)) / 0.4;
gazeX = lerp(320, 120, k);
}
if (dirChangeAt > 0 && sceneT >= dirChangeAt) {
gazeX = 120;
dirChangeAt = -1;
}
if (Math.floor(sceneT * 30) % 2 === 0) {
bobHist.push(bobNow);
eyeHist.push(headY);
if (bobHist.length > 90) { bobHist.shift(); eyeHist.shift(); }
}
}
function draw(): void {
drawScenery();
drawGround(GROUND_Y, 0);
// 시선 지점 표식
disc(gazeX, gazeY, 5, SUN, 0.9);
ctx.beginPath();
ctx.arc(gazeX, gazeY, 10, 0, TAU);
ctx.strokeStyle = rgba(SUN, 0.5);
ctx.lineWidth = 2;
ctx.stroke();
// 캐릭터 — 몸높이 bobNow, 머리 위치는 headY 로 상쇄
const hipY = GROUND_Y - bobNow;
const hipX = CHAR_X;
lockPlants(hipX);
limb(hipX, hipY, hipX, hipY - 24, NEU, 14);
// 목·머리 — 몸통 위 headY 상쇄를 얹어 눈높이를 평평하게
const headCy = hipY - 24 - 12 - (headY - bobNow) * 0.9;
seg(hipX, hipY - 24, hipX, headCy, NEU, 1, 6);
// 머리 각도 — 시선 방향으로 살짝
const lookA = Math.atan2(gazeY - headCy, gazeX - hipX);
const tilt = clamp(lookA * 0.25, -0.3, 0.3);
ctx.save();
ctx.translate(hipX, headCy);
ctx.rotate(tilt);
disc(0, 0, 11, PAPER, 1);
// 눈동자 — 시선 쪽으로 치우침
disc(Math.cos(lookA) * 4, Math.sin(lookA) * 3, 2.5, INK, 1);
ctx.restore();
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const fs = solveFoot(hipX, hipY, ph, plantXOf(r, hipX), 0, GROUND_Y);
limb(hipX, hipY, fs.kneeX, fs.kneeY, r === 0 ? MINT : ROSE, 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, r === 0 ? MINT : ROSE, 6);
footShape(fs.ax, fs.ay, fs.planted ? 0 : fs.ankleDeg, r === 0 ? MINT : ROSE);
}
// 오른쪽 패널 — 몸높이(민트)·눈높이(하늘) 두 곡선. 눈높이 진폭이 훨씬 작다
panel(PHX, 30, 190, 150);
text('몸높이·눈높이', PHX + 12, 44, DIM, 11, 700, 'left');
const cy = 30 + 150 / 2 + 18;
seg(PHX + 12, cy, PHX + 158, cy, DIM, 0.3, 1);
for (let k = 0; k < bobHist.length; k += 1) {
const px = PHX + 16 + k * (140 / 90);
disc(px, cy - (bobHist[k] - GAIT.legPx * 0.93) * 1.6, 1.6, MINT, 0.9);
disc(px, cy - (eyeHist[k] - GAIT.legPx * 0.93) * 1.6, 1.6, SKY, 0.9);
}
// 지금 값 점
disc(PHX + 156, cy - (bobNow - GAIT.legPx * 0.93) * 1.6, 4, MINT, 1);
disc(PHX + 156, cy - (headY - GAIT.legPx * 0.93) * 1.6, 4, SKY, 1);
text(fill('몸 진폭 {a}px · 눈 진폭 {b}px', r1(7.2), r1(1.3)), PHX + 12, 182, NEU, 10, 700, 'left');
text('머리 위상 = 몸 위상 + 0.5 걸음', PHX + 12, 200, DIM, 10, 700, 'left');
hud('STEP_HZ', r1(GAIT.stepHz), GAIT.stepHz / 2.8);
}
function statusText(): string {
return fill('몸 높이 {a}px · 눈높이 {b}px', r1(bobNow), r1(headY));
}
function modeId(): number { return modeBase(Math.min(3, Math.floor(sceneT / 2.5))); }
function speakText(): string { return speakBoard(); }
function onDir(d: number): void { keyMove(d === 0 ? 1 : d === 1 ? -1 : 0, 0); }
function onPtr(kind: number, x: number, y: number): void {
if (kind !== 0) { return; }
gazeX = clamp(x, 40, W - 40);
gazeY = clamp(y, 40, GROUND_Y - 20);
}
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("vj") + " is-demo"} ref={rootRef}>
<div className={cx("vj__pad")} data-role="pad" tabIndex={0} role="application" aria-label={'걷기 사이클 시연 무대 — 방향키로 시선 지점을 움직이기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터'}>
<canvas className={cx("vj__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label={'몸 높이는 걸음마다 평균보다 위아래로 움직이는데 머리는 반 바퀴 어긋난 위상으로 흔들려 눈높이가 거의 일정하다. 눈높이 곡선과 몸높이 곡선이 오른쪽에 겹쳐 그려지고, 시선 지점을 정하면 눈동자와 머리 각도가 그쪽으로 살짝 돌아간다. 걸음 방향이 바뀌기 전에 시선이 먼저 움직여 다음 방향을 알려 준다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다'}></canvas>
</div>
<p className={cx("vj__status")} data-role="status" aria-live="off">{'걷기 사이클 장면'}</p>
<div className={cx("vj__ctrl")}>
<button className={cx("vj__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
<p className={cx("vj__done")} data-role="done" role="status" aria-live="polite"></p>
</div>
);
}04 · 걸음마다 들리는 머리와 고정되는 시선 — 측정 누적면적 14.278% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
const ph = legPhase(false);
// 몸 요동 — hipHeight 가 이미 ph 의 사인. 머리는 반 바퀴 어긋난 위상으로 상쇄
bobNow = hipHeight(ph);
headY = bobNow - 0.82 * (hipHeight(ph) - GAIT.legPx * 0.93);
// 걸음 방향 전환 — 전환 0.4초 전에 시선이 먼저 목표로 움직인다
if (dirChangeAt > 0 && sceneT > dirChangeAt - 0.4 && sceneT < dirChangeAt) {
const k = (sceneT - (dirChangeAt - 0.4)) / 0.4;
gazeX = lerp(320, 120, k);
}
if (dirChangeAt > 0 && sceneT >= dirChangeAt) {
gazeX = 120;
dirChangeAt = -1;
}
05다리와 반대로 흔들리는 팔꿈치
solveArm 은 같은 쪽 다리에서 반 걸음 어긋난 armPh 로 어깨를 STRIDE_DEG * 0.6 만큼, 곧 최대 16.8도 흔들고 팔꿈치를 70 * (0.4 + LEG_RATIO) 로 스케일해 최대 61.6도 접는다. LEG_RATIO 를 0.42 로 내리면 같은 식이 57.4도를 돌려주니, 다리 비율을 바꾸면 팔 느낌이 함께 움직인다.
<main class="stage">
<div class="vj is-demo" id="vj">
  <div class="vj__pad" data-role="pad" tabindex="0" role="application" aria-label="걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터">
    <canvas class="vj__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="팔은 같은 쪽 다리와 정확히 반 위상으로 흔들린다. 어깨 각도는 다리 각도에 비례하고 팔꿈치는 앞으로 나갈 때 접혔다가 뒤로 빠질 때 펴지며, 접힘 각도는 다리 길이 비율 LEG_RATIO 로 스케일된다. 오른쪽에는 다리 각도와 팔꿈치 각도가 두 곡선으로 나란히 그려져 반 위상 관계가 보인다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다"></canvas>
  </div>
  <p class="vj__status" data-role="status" aria-live="off">걷기 사이클 장면</p>
  <div class="vj__ctrl">
    <button class="vj__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
  </div>
  <p class="vj__done" data-role="done" role="status" aria-live="polite"></p>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.vj {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-ink;
}
// 무대 상자 — 눌러서 한 번 깨뜨리는 곳(touch-action: none 은 이 상자에만). 무대 밖 터치는 페이지 스크롤 그대로
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
// 바깥 .vj 가 넘침을 자르므로 포커스 테두리는 안쪽으로 들인다
.vj__pad:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: $sp-3;
top: $sp-3;
display: flex;
gap: $sp-2;
}
.vj__pause {
padding: $sp-1 $sp-3;
border: 2px solid $subject-cream;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 스크린리더에만 읽히는 낭독 문장 — 모드가 바뀔 때만 쓴다
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.vj__pause[aria-pressed="true"] {
background: $subject-ink;
color: $subject-cream;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: 3px;
}
// 상태 줄 — 지금 장면의 수치를 글자로. 화면에만 있고 aria-live 는 늘 off
.vj__status {
position: absolute;
left: $sp-3;
top: $sp-3;
max-width: calc(100% - 100px);
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status { font-size: 10px; padding: 0 $sp-2; }
}
// 움직임 줄이기 — 장면은 스크립트가 글리치 없는 원문 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.vj__pause { transition: none !important; }
.vj__pause:hover,
.vj__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.vj {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #17141a;
}
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
.vj__pad:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: 12px;
top: 12px;
display: flex;
gap: 8px;
}
.vj__pause {
padding: 4px 12px;
border: 2px solid #fff7e6;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
.vj__pause[aria-pressed=true] {
background: #17141a;
color: #fff7e6;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: 3px;
}
.vj__status {
position: absolute;
left: 12px;
top: 12px;
max-width: calc(100% - 100px);
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status {
font-size: 10px;
padding: 0 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.vj__pause {
transition: none !important;
}
.vj__pause:hover,
.vj__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("vj");
if (!root) return;
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function easeOut(k) { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK = [40, 36, 54];
const PAPER = [250, 246, 240];
const ROSE = [244, 162, 186];
const MINT = [148, 212, 182];
const SKY = [150, 192, 244];
const SUN = [250, 218, 146];
const NEU = [236, 230, 250];
const BGC = [46, 42, 68];
const PANEL = [62, 57, 92];
const DIM = [196, 190, 224];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h, s, l) {
const a = s * Math.min(l, 1 - l);
const f = function (n) {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a, b) {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x, y, seed) {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
let script = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s, a, b, c) {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v) { return String(Math.round(v * 10) / 10); }
function group(v) {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) {
o += ',';
}
o += s.charAt(i);
}
return o;
}
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase() { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase() { return (walkT * GAIT.stepHz) % 2; }
function stepIndex() { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right) { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph) { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph) {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) {
return PH5[i].name;
}
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg) { return deg * Math.PI / 180; }
function solveFoot(hipX, hipY, ph, plantX, slopeDeg, groundY) {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax;
let ay;
let ankleDeg;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
}
else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph) {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg) { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
let plants = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX) {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) {
plants[r] = null;
}
}
}
function plantXOf(r, hipX) {
const p = plants[r];
if (p !== null) {
return p.x;
}
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]');
const padEl = root.querySelector('[data-role="pad"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const statusEl = root.querySelector('[data-role="status"]');
const doneEl = root.querySelector('[data-role="done"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
const doneP = doneEl;
const pad = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas() {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x, y, w, h, r, c, a) {
if (w <= 0.2 || h <= 0.2 || a <= 0) {
return;
}
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x, y, r, c, a) {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1, y1, x2, y2, c, a, w) {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s, x, y, c, px, weight, align) {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x, y, w, h) { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name, val, frac) {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard() {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s) {
if (!statusEl || s === shownStatus) {
return;
}
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
}
function takeOver() {
if (manual) {
return;
}
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode) {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say() {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt) {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) {
lap += 1;
begin();
return;
}
}
update(dt);
}
function begin() {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow() {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) {
say();
}
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest() {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play() {
begin();
showNow();
if (!paused) {
startLoop();
}
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak) {
if (paused || still) {
sceneT += 1;
}
update(0);
showNow();
if (speak) {
say();
}
}
function togglePause() {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
say();
}
function restart() {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce() {
takeOver();
if (evAt >= script.length) {
lap += 1;
begin();
}
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) {
sceneT = ev.t;
}
ev.f();
}
afterInput(true);
}
function keyMove(dx, dy) {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
}
else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e) {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e) {
if (e.altKey || e.ctrlKey || e.metaKey) {
return;
}
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
}
else if (k === 'r' || k === 'R') {
restart();
}
else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
}
else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
}
else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
}
else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
}
else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
}
else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook = null;
pad.addEventListener('pointerdown', function (e) {
takeOver();
ptrDown = true;
try {
pad.setPointerCapture(e.pointerId);
}
catch (err) {
ptrDown = true;
}
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e) {
if (!ptrDown) {
return;
}
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e) {
if (!ptrDown) {
return;
}
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
lap = 0;
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1, y1, x2, y2, c, w) {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x, y, ankleDeg, c) {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y, slopeDeg) {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery() {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x, baseY, slopeDeg) {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
} // 05 — 팔은 같은 쪽 다리와 반 위상으로 흔들린다. 어깨 각도는 다리 각도에 비례, 팔꿈치는 앞 스윙에서 접히고 뒤 스윙에서 펴진다.
// 접힘 각도는 LEG_RATIO 로 스케일 — 다리 길이 비율이 바뀌면 팔 느낌도 함께 바뀐다. 손은 접힘을 따라 처진다.
const LAP_S = 7.2;
const REST_S = 2.4;
const GROUND_Y = 264;
const CHAR_X = 140;
const PHX = 270;
const ARM_L = 26; // 위팔 길이 px
const FORE_L = 24; // 아래팔 길이 px
let elbowNow = 0;
let shoulderNow = 0;
let elbowHist = [];
let legHist = [];
function build() {
elbowHist = [];
legHist = [];
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
    // 팔 풀이 — 어깨 각도(다리에 비례·반위상)와 팔꿈치 접힘(앞 스윙에서 최대). 접힘 스케일은 LEG_RATIO
    function solveArm(shoulderX, shoulderY, side) {
        const ph = legPhase(side === 1);
        const armPh = (ph + 0.5) % 1;
        const swing = Math.sin(armPh * TAU);
        const deg = swing * GAIT.strideDeg * 0.6;
        const bendBase = Math.max(0, Math.sin(armPh * Math.PI)) * 70;
        const bend = bendBase * (0.4 + GAIT.legRatio);
        const a = rad(deg);
        const ex = shoulderX + Math.sin(a) * ARM_L;
        const ey = shoulderY + Math.cos(a) * ARM_L;
        const fa = a + rad(bend) * (Math.sin(a) >= 0 ? 1 : 0.6);
        const hx = ex + Math.sin(fa) * FORE_L;
        const hy = ey + Math.cos(fa) * FORE_L;
        return { ex: ex, ey: ey, hx: hx, hy: hy, bend: bend, deg: deg };
    }
function update(dt) {
if (dt <= 0) {
return;
}
const arm = solveArm(0, 0, 0);
elbowNow = arm.bend;
shoulderNow = arm.deg;
if (Math.floor(sceneT * 30) % 2 === 0) {
elbowHist.push(elbowNow);
legHist.push(Math.sin(legPhase(false) * TAU) * GAIT.strideDeg);
if (elbowHist.length > 90) {
elbowHist.shift();
legHist.shift();
}
}
}
function draw() {
drawScenery();
drawGround(GROUND_Y, 0);
const hipY = GROUND_Y - hipHeight(legPhase(false));
const hipX = CHAR_X;
lockPlants(hipX);
// 다리 먼저(뒤층)
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const fs = solveFoot(hipX, hipY, ph, plantXOf(r, hipX), 0, GROUND_Y);
limb(hipX, hipY, fs.kneeX, fs.kneeY, r === 0 ? MINT : ROSE, 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, r === 0 ? MINT : ROSE, 6);
footShape(fs.ax, fs.ay, fs.planted ? 0 : fs.ankleDeg, r === 0 ? MINT : ROSE);
}
// 몸통·머리
limb(hipX, hipY, hipX, hipY - 24, NEU, 14);
disc(hipX, hipY - 34, 11, PAPER, 1);
// 팔 두 개 — 어깨는 몸통 위단. 왼팔(민트)은 화면상 앞, 오른팔(로즈)은 뒤(가늘게)
for (let r = 0; r < 2; r += 1) {
const shX = hipX;
const shY = hipY - 22;
const arm = solveArm(shX, shY, r);
const w = r === 0 ? 6 : 5;
const col = r === 0 ? MINT : ROSE;
limb(shX, shY, arm.ex, arm.ey, col, w);
limb(arm.ex, arm.ey, arm.hx, arm.hy, col, w - 1);
// 손 — 접힘 끝에서 가볍게 처지는 점
disc(arm.hx, arm.hy + 2, 3, col, 1);
// 팔꿈치 각도 표시 — 접힌 쪽에 호
if (arm.bend > 35) {
ctx.beginPath();
ctx.arc(arm.ex, arm.ey, 8, 0, TAU * 0.4);
ctx.strokeStyle = rgba(SUN, 0.7);
ctx.lineWidth = 1.5;
ctx.stroke();
}
}
// 오른쪽 패널 — 다리 각도(회색)·팔꿈치 접힘(노랑) 두 곡선, 반 위상
panel(PHX, 30, 190, 150);
text('다리 각도·팔꿈치 접힘', PHX + 12, 44, DIM, 11, 700, 'left');
const cy = 30 + 150 / 2 + 16;
seg(PHX + 12, cy, PHX + 158, cy, DIM, 0.3, 1);
for (let k = 0; k < legHist.length; k += 1) {
const px = PHX + 16 + k * (140 / 90);
disc(px, cy - legHist[k] * 1.1, 1.6, DIM, 0.9);
disc(px, cy - elbowHist[k] * 0.55, 1.6, SUN, 0.9);
}
text(fill('어깨 {a}° · 팔꿈치 접힘 {b}°', String(Math.round(shoulderNow)), String(Math.round(elbowNow))), PHX + 12, 182, NEU, 10, 700, 'left');
text('팔 위상 = 같은쪽 다리 + 0.5 걸음', PHX + 12, 200, DIM, 10, 700, 'left');
hud('LEG_RATIO', r1(GAIT.legRatio), GAIT.legRatio);
}
function statusText() {
return fill('어깨 {a}° · 팔꿈치 {b}°', String(Math.round(shoulderNow)), String(Math.round(elbowNow)));
}
function modeId() { return modeBase(Math.min(3, Math.floor(sceneT / 2.5))); }
function speakText() { return speakBoard(); }
function onDir(d) {
// 좌우 = 걸음 속도, 위·아래 = LEG_RATIO 조절(팔 느낌이 함께 바뀐다)
if (d === 2) {
GAIT.legRatio = clamp(Math.round((GAIT.legRatio + 0.02) * 100) / 100, 0.4, 0.56);
}
else if (d === 3) {
GAIT.legRatio = clamp(Math.round((GAIT.legRatio - 0.02) * 100) / 100, 0.4, 0.56);
}
else {
keyMove(d === 0 ? 1 : -1, 0);
return;
}
takeOver();
afterInput(true);
}
function onPtr(kind, x, y) { if (kind !== 0) {
return;
} GAIT.stepHz = clamp(GAIT.stepHz + (x > W / 2 ? 0.2 : -0.2), 0.8, 2.8); }
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// ElbowCounterswing - 같은 항목 vanilla index.html 의 React 판. 같은 계산을 useEffect 안에서 돌린다
import { useEffect, useRef } from "react";
import styles from "./ElbowCounterswing.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function ElbowCounterswing() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type RGB = [number, number, number];
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function easeOut(k: number): number { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK: RGB = [40, 36, 54];
const PAPER: RGB = [250, 246, 240];
const ROSE: RGB = [244, 162, 186];
const MINT: RGB = [148, 212, 182];
const SKY: RGB = [150, 192, 244];
const SUN: RGB = [250, 218, 146];
const NEU: RGB = [236, 230, 250];
const BGC: RGB = [46, 42, 68];
const PANEL: RGB = [62, 57, 92];
const DIM: RGB = [196, 190, 224];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h: number, s: number, l: number): RGB {
const a = s * Math.min(l, 1 - l);
const f = function (n: number): number {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a: number, b: number): number {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x: number, y: number, seed: number): number {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
type Ev = { t: number; f: () => void };
let script: Ev[] = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s: string, a: string, b?: string, c?: string): string {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v: number): string { return String(Math.round(v * 10) / 10); }
function group(v: number): string {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) { o += ','; }
o += s.charAt(i);
}
return o;
}
// ── 보행 사이클 모델 — 한 걸음 = 위상 0~1 (contact → … → 다음 contact). 걷기 사이클은 두 걸음(왼·오른)이 한 바퀴
// STEP_HZ 는 초당 걸음 수(한 다리 기준), LEG_PX 는 다리 길이(px), LEG_RATIO 는 정강이/넙다리 비율
type Gait = {
stepHz: number; // 초당 걸음 수
strideDeg: number; // 다리가 앞뒤로 벌어지는 반각(도)
legPx: number; // 다리 길이(px)
legRatio: number; // 정강이/넙다리 비율
contactShare: number; // 접지 국면(접지~들어올림)이 한 걸음에서 차지하는 비율
};
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT: Gait = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase(): number { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase(): number { return (walkT * GAIT.stepHz) % 2; }
function stepIndex(): number { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right: boolean): number { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph: number): boolean { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph: number): string {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) { return PH5[i].name; }
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg: number): number { return deg * Math.PI / 180; }
// 보행 핵심 풀이 — hipY(고관절 높이)·ph(한 걸음 위상)에서 발목 위치를 구한다.
// 접지 국면: 발목은 화면 좌표에 얼어 있다(footPlant). 몸이 속도 v 로 지나가므로 발의 상대 위치 = plantX - hipX.
// 무릎은 넙다리+정강이 2링크로: 고관절→발목 거리 d, 넙다리 L1 = leg/(1+r), 정강이 L2 = leg·r/(1+r) 로
// 여각으로 무릎을 푼다(코사인 법칙). 발목각은 경사각만큼 꺾어 발바닥이 바닥에 평평하게 붙게 한다.
// 스윙 국면: 발목각은 위상의 사인 호를 따라 앞으로 옮겨 가고 발 등이 위를 향한다(뒤꿈치부터 내려오는 근사)
type FootSolve = { ax: number; ay: number; kneeX: number; kneeY: number; ankleDeg: number; planted: boolean };
function solveFoot(hipX: number, hipY: number, ph: number, plantX: number, slopeDeg: number, groundY: number): FootSolve {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax: number;
let ay: number;
let ankleDeg: number;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
} else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph: number): number {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg: number): number { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
// ── 발 접지 저장 — 닿는 순간 화면 좌표를 얼어 두고 떠는 순간까지 다시 쓴다(09 항목의 핵심)
type Plant = { x: number; ph0: number };
let plants: [Plant | null, Plant | null] = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX: number): void {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) { plants[r] = null; }
}
}
function plantXOf(r: number, hipX: number): number {
const p = plants[r];
if (p !== null) { return p.x; }
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const padEl = root.querySelector('[data-role="pad"]') as HTMLElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const statusEl = root.querySelector('[data-role="status"]') as HTMLElement | null;
const doneEl = root.querySelector('[data-role="done"]') as HTMLElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
const doneP: HTMLElement = doneEl;
const pad: HTMLElement = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x: number, y: number, w: number, h: number, r: number, c: RGB, a: number): void {
if (w <= 0.2 || h <= 0.2 || a <= 0) { return; }
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x: number, y: number, r: number, c: RGB, a: number): void {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1: number, y1: number, x2: number, y2: number, c: RGB, a: number, w: number): void {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s: string, x: number, y: number, c: RGB, px: number, weight: number, align: CanvasTextAlign): void {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x: number, y: number, w: number, h: number): void { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name: string, val: string, frac: number): void {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard(): string {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s: string): void {
if (!statusEl || s === shownStatus) { return; }
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
}
function takeOver(): void {
if (manual) { return; }
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode: number): number {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say(): void {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt: number): void {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) { lap += 1; begin(); return; }
}
update(dt);
}
function begin(): void {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow(): void {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) { say(); }
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest(): void {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play(): void {
begin();
showNow();
if (!paused) { startLoop(); }
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak: boolean): void {
if (paused || still) { sceneT += 1; }
update(0);
showNow();
if (speak) { say(); }
}
function togglePause(): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
say();
}
function restart(): void {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce(): void {
takeOver();
if (evAt >= script.length) { lap += 1; begin(); }
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) { sceneT = ev.t; }
ev.f();
}
afterInput(true);
}
function keyMove(dx: number, dy: number): void {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
} else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e: PointerEvent): number[] {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e: KeyboardEvent): void {
if (e.altKey || e.ctrlKey || e.metaKey) { return; }
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
} else if (k === 'r' || k === 'R') {
restart();
} else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
} else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
} else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
} else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
} else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
} else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook: ((k: string) => boolean) | null = null;
pad.addEventListener('pointerdown', function (e: PointerEvent): void {
takeOver();
ptrDown = true;
try { pad.setPointerCapture(e.pointerId); } catch (err) { ptrDown = true; }
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e: PointerEvent): void {
if (!ptrDown) { return; }
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e: PointerEvent): void {
if (!ptrDown) { return; }
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { lap = 0; play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1: number, y1: number, x2: number, y2: number, c: RGB, w: number): void {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x: number, y: number, ankleDeg: number, c: RGB): void {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y: number, slopeDeg: number): void {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery(): void {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c: RGB = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x: number, baseY: number, slopeDeg: number): number {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
}// 05 — 팔은 같은 쪽 다리와 반 위상으로 흔들린다. 어깨 각도는 다리 각도에 비례, 팔꿈치는 앞 스윙에서 접히고 뒤 스윙에서 펴진다.
// 접힘 각도는 LEG_RATIO 로 스케일 — 다리 길이 비율이 바뀌면 팔 느낌도 함께 바뀐다. 손은 접힘을 따라 처진다.
const LAP_S = 7.2;
const REST_S = 2.4;
const GROUND_Y = 264;
const CHAR_X = 140;
const PHX = 270;
const ARM_L = 26; // 위팔 길이 px
const FORE_L = 24; // 아래팔 길이 px
let elbowNow = 0;
let shoulderNow = 0;
let elbowHist: number[] = [];
let legHist: number[] = [];
function build(): void {
elbowHist = [];
legHist = [];
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
// 팔 풀이 — 어깨 각도(다리에 비례·반위상)와 팔꿈치 접힘(앞 스윙에서 최대). 접힘 스케일은 LEG_RATIO
function solveArm(shoulderX: number, shoulderY: number, side: number): { ex: number; ey: number; hx: number; hy: number; bend: number; deg: number } {
const ph = legPhase(side === 1);
const armPh = (ph + 0.5) % 1;
const swing = Math.sin(armPh * TAU);
const deg = swing * GAIT.strideDeg * 0.6;
const bendBase = Math.max(0, Math.sin(armPh * Math.PI)) * 70;
const bend = bendBase * (0.4 + GAIT.legRatio);
const a = rad(deg);
const ex = shoulderX + Math.sin(a) * ARM_L;
const ey = shoulderY + Math.cos(a) * ARM_L;
const fa = a + rad(bend) * (Math.sin(a) >= 0 ? 1 : 0.6);
const hx = ex + Math.sin(fa) * FORE_L;
const hy = ey + Math.cos(fa) * FORE_L;
return { ex: ex, ey: ey, hx: hx, hy: hy, bend: bend, deg: deg };
}
function update(dt: number): void {
if (dt <= 0) { return; }
const arm = solveArm(0, 0, 0);
elbowNow = arm.bend;
shoulderNow = arm.deg;
if (Math.floor(sceneT * 30) % 2 === 0) {
elbowHist.push(elbowNow);
legHist.push(Math.sin(legPhase(false) * TAU) * GAIT.strideDeg);
if (elbowHist.length > 90) { elbowHist.shift(); legHist.shift(); }
}
}
function draw(): void {
drawScenery();
drawGround(GROUND_Y, 0);
const hipY = GROUND_Y - hipHeight(legPhase(false));
const hipX = CHAR_X;
lockPlants(hipX);
// 다리 먼저(뒤층)
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const fs = solveFoot(hipX, hipY, ph, plantXOf(r, hipX), 0, GROUND_Y);
limb(hipX, hipY, fs.kneeX, fs.kneeY, r === 0 ? MINT : ROSE, 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, r === 0 ? MINT : ROSE, 6);
footShape(fs.ax, fs.ay, fs.planted ? 0 : fs.ankleDeg, r === 0 ? MINT : ROSE);
}
// 몸통·머리
limb(hipX, hipY, hipX, hipY - 24, NEU, 14);
disc(hipX, hipY - 34, 11, PAPER, 1);
// 팔 두 개 — 어깨는 몸통 위단. 왼팔(민트)은 화면상 앞, 오른팔(로즈)은 뒤(가늘게)
for (let r = 0; r < 2; r += 1) {
const shX = hipX;
const shY = hipY - 22;
const arm = solveArm(shX, shY, r);
const w = r === 0 ? 6 : 5;
const col: RGB = r === 0 ? MINT : ROSE;
limb(shX, shY, arm.ex, arm.ey, col, w);
limb(arm.ex, arm.ey, arm.hx, arm.hy, col, w - 1);
// 손 — 접힘 끝에서 가볍게 처지는 점
disc(arm.hx, arm.hy + 2, 3, col, 1);
// 팔꿈치 각도 표시 — 접힌 쪽에 호
if (arm.bend > 35) {
ctx.beginPath();
ctx.arc(arm.ex, arm.ey, 8, 0, TAU * 0.4);
ctx.strokeStyle = rgba(SUN, 0.7);
ctx.lineWidth = 1.5;
ctx.stroke();
}
}
// 오른쪽 패널 — 다리 각도(회색)·팔꿈치 접힘(노랑) 두 곡선, 반 위상
panel(PHX, 30, 190, 150);
text('다리 각도·팔꿈치 접힘', PHX + 12, 44, DIM, 11, 700, 'left');
const cy = 30 + 150 / 2 + 16;
seg(PHX + 12, cy, PHX + 158, cy, DIM, 0.3, 1);
for (let k = 0; k < legHist.length; k += 1) {
const px = PHX + 16 + k * (140 / 90);
disc(px, cy - legHist[k] * 1.1, 1.6, DIM, 0.9);
disc(px, cy - elbowHist[k] * 0.55, 1.6, SUN, 0.9);
}
text(fill('어깨 {a}° · 팔꿈치 접힘 {b}°', String(Math.round(shoulderNow)), String(Math.round(elbowNow))), PHX + 12, 182, NEU, 10, 700, 'left');
text('팔 위상 = 같은쪽 다리 + 0.5 걸음', PHX + 12, 200, DIM, 10, 700, 'left');
hud('LEG_RATIO', r1(GAIT.legRatio), GAIT.legRatio);
}
function statusText(): string {
return fill('어깨 {a}° · 팔꿈치 {b}°', String(Math.round(shoulderNow)), String(Math.round(elbowNow)));
}
function modeId(): number { return modeBase(Math.min(3, Math.floor(sceneT / 2.5))); }
function speakText(): string { return speakBoard(); }
function onDir(d: number): void {
// 좌우 = 걸음 속도, 위·아래 = LEG_RATIO 조절(팔 느낌이 함께 바뀐다)
if (d === 2) { GAIT.legRatio = clamp(Math.round((GAIT.legRatio + 0.02) * 100) / 100, 0.4, 0.56); }
else if (d === 3) { GAIT.legRatio = clamp(Math.round((GAIT.legRatio - 0.02) * 100) / 100, 0.4, 0.56); }
else { keyMove(d === 0 ? 1 : -1, 0); return; }
takeOver();
afterInput(true);
}
function onPtr(kind: number, x: number, y: number): void { if (kind !== 0) { return; } GAIT.stepHz = clamp(GAIT.stepHz + (x > W / 2 ? 0.2 : -0.2), 0.8, 2.8); }
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("vj") + " is-demo"} ref={rootRef}>
<div className={cx("vj__pad")} data-role="pad" tabIndex={0} role="application" aria-label={'걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터'}>
<canvas className={cx("vj__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label={'팔은 같은 쪽 다리와 정확히 반 위상으로 흔들린다. 어깨 각도는 다리 각도에 비례하고 팔꿈치는 앞으로 나갈 때 접혔다가 뒤로 빠질 때 펴지며, 접힘 각도는 다리 길이 비율 LEG_RATIO 로 스케일된다. 오른쪽에는 다리 각도와 팔꿈치 각도가 두 곡선으로 나란히 그려져 반 위상 관계가 보인다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다'}></canvas>
</div>
<p className={cx("vj__status")} data-role="status" aria-live="off">{'걷기 사이클 장면'}</p>
<div className={cx("vj__ctrl")}>
<button className={cx("vj__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
<p className={cx("vj__done")} data-role="done" role="status" aria-live="polite"></p>
</div>
);
}05 · 다리와 반대로 흔들리는 팔꿈치 — 측정 누적면적 15.59% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
// 팔 풀이 — 어깨 각도(다리에 비례·반위상)와 팔꿈치 접힘(앞 스윙에서 최대). 접힘 스케일은 LEG_RATIO
function solveArm(shoulderX, shoulderY, side) {
const ph = legPhase(side === 1);
const armPh = (ph + 0.5) % 1;
const swing = Math.sin(armPh * TAU);
const deg = swing * GAIT.strideDeg * 0.6;
const bendBase = Math.max(0, Math.sin(armPh * Math.PI)) * 70;
const bend = bendBase * (0.4 + GAIT.legRatio);
const a = rad(deg);
const ex = shoulderX + Math.sin(a) * ARM_L;
const ey = shoulderY + Math.cos(a) * ARM_L;
const fa = a + rad(bend) * (Math.sin(a) >= 0 ? 1 : 0.6);
const hx = ex + Math.sin(fa) * FORE_L;
const hy = ey + Math.cos(fa) * FORE_L;
return { ex: ex, ey: ey, hx: hx, hy: hy, bend: bend, deg: deg };
}
06걸음마다 좌우로 도는 몸통과 골반
골반은 hipTwist = sin(ph * TAU) * amp 로 돌고 어깨는 반대 방향으로 1.2배(shTwist) 돌며, amp 는 6 * (STEP_HZ / 1.6) 이라 1.6Hz 에서 골반 ±6도·어깨 ±7.2도가 나온다. 걸음 수가 2.4Hz 로 오르면 ±9도·±10.8도로 커져 빨리 걸을수록 몸통이 더 비틀린다.
<main class="stage">
<div class="vj is-demo" id="vj">
  <div class="vj__pad" data-role="pad" tabindex="0" role="application" aria-label="걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터">
    <canvas class="vj__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="발이 앞으로 나갈 때 골반은 그쪽으로 돌아가고 어깨는 반대로 돌아가 몸이 비틀린다. 옆모습 실루엣에 갈비와 등 어긋남으로 나타나는 작은 회전이 걸음마다 왕복하고, 회전 각도는 걸음 속도에 비례해 커진다. 오른쪽 눈금은 골반 회전과 어깨 회전을 각각의 막대로 보여 준다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다"></canvas>
  </div>
  <p class="vj__status" data-role="status" aria-live="off">걷기 사이클 장면</p>
  <div class="vj__ctrl">
    <button class="vj__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
  </div>
  <p class="vj__done" data-role="done" role="status" aria-live="polite"></p>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.vj {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-ink;
}
// 무대 상자 — 눌러서 한 번 깨뜨리는 곳(touch-action: none 은 이 상자에만). 무대 밖 터치는 페이지 스크롤 그대로
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
// 바깥 .vj 가 넘침을 자르므로 포커스 테두리는 안쪽으로 들인다
.vj__pad:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: $sp-3;
top: $sp-3;
display: flex;
gap: $sp-2;
}
.vj__pause {
padding: $sp-1 $sp-3;
border: 2px solid $subject-cream;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 스크린리더에만 읽히는 낭독 문장 — 모드가 바뀔 때만 쓴다
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.vj__pause[aria-pressed="true"] {
background: $subject-ink;
color: $subject-cream;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: 3px;
}
// 상태 줄 — 지금 장면의 수치를 글자로. 화면에만 있고 aria-live 는 늘 off
.vj__status {
position: absolute;
left: $sp-3;
top: $sp-3;
max-width: calc(100% - 100px);
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status { font-size: 10px; padding: 0 $sp-2; }
}
// 움직임 줄이기 — 장면은 스크립트가 글리치 없는 원문 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.vj__pause { transition: none !important; }
.vj__pause:hover,
.vj__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.vj {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #17141a;
}
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
.vj__pad:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: 12px;
top: 12px;
display: flex;
gap: 8px;
}
.vj__pause {
padding: 4px 12px;
border: 2px solid #fff7e6;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
.vj__pause[aria-pressed=true] {
background: #17141a;
color: #fff7e6;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: 3px;
}
.vj__status {
position: absolute;
left: 12px;
top: 12px;
max-width: calc(100% - 100px);
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status {
font-size: 10px;
padding: 0 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.vj__pause {
transition: none !important;
}
.vj__pause:hover,
.vj__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("vj");
if (!root) return;
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function easeOut(k) { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK = [40, 36, 54];
const PAPER = [250, 246, 240];
const ROSE = [244, 162, 186];
const MINT = [148, 212, 182];
const SKY = [150, 192, 244];
const SUN = [250, 218, 146];
const NEU = [236, 230, 250];
const BGC = [46, 42, 68];
const PANEL = [62, 57, 92];
const DIM = [196, 190, 224];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h, s, l) {
const a = s * Math.min(l, 1 - l);
const f = function (n) {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a, b) {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x, y, seed) {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
let script = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s, a, b, c) {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v) { return String(Math.round(v * 10) / 10); }
function group(v) {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) {
o += ',';
}
o += s.charAt(i);
}
return o;
}
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase() { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase() { return (walkT * GAIT.stepHz) % 2; }
function stepIndex() { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right) { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph) { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph) {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) {
return PH5[i].name;
}
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg) { return deg * Math.PI / 180; }
function solveFoot(hipX, hipY, ph, plantX, slopeDeg, groundY) {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax;
let ay;
let ankleDeg;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
}
else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph) {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg) { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
let plants = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX) {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) {
plants[r] = null;
}
}
}
function plantXOf(r, hipX) {
const p = plants[r];
if (p !== null) {
return p.x;
}
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]');
const padEl = root.querySelector('[data-role="pad"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const statusEl = root.querySelector('[data-role="status"]');
const doneEl = root.querySelector('[data-role="done"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
const doneP = doneEl;
const pad = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas() {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x, y, w, h, r, c, a) {
if (w <= 0.2 || h <= 0.2 || a <= 0) {
return;
}
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x, y, r, c, a) {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1, y1, x2, y2, c, a, w) {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s, x, y, c, px, weight, align) {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x, y, w, h) { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name, val, frac) {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard() {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s) {
if (!statusEl || s === shownStatus) {
return;
}
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
}
function takeOver() {
if (manual) {
return;
}
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode) {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say() {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt) {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) {
lap += 1;
begin();
return;
}
}
update(dt);
}
function begin() {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow() {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) {
say();
}
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest() {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play() {
begin();
showNow();
if (!paused) {
startLoop();
}
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak) {
if (paused || still) {
sceneT += 1;
}
update(0);
showNow();
if (speak) {
say();
}
}
function togglePause() {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
say();
}
function restart() {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce() {
takeOver();
if (evAt >= script.length) {
lap += 1;
begin();
}
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) {
sceneT = ev.t;
}
ev.f();
}
afterInput(true);
}
function keyMove(dx, dy) {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
}
else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e) {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e) {
if (e.altKey || e.ctrlKey || e.metaKey) {
return;
}
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
}
else if (k === 'r' || k === 'R') {
restart();
}
else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
}
else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
}
else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
}
else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
}
else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
}
else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook = null;
pad.addEventListener('pointerdown', function (e) {
takeOver();
ptrDown = true;
try {
pad.setPointerCapture(e.pointerId);
}
catch (err) {
ptrDown = true;
}
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e) {
if (!ptrDown) {
return;
}
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e) {
if (!ptrDown) {
return;
}
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
lap = 0;
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1, y1, x2, y2, c, w) {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x, y, ankleDeg, c) {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y, slopeDeg) {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery() {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x, baseY, slopeDeg) {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
} // 06 — 발이 앞으로 나갈 때 골반은 그쪽으로, 어깨는 반대로 돌아가 몸이 비틀린다.
// 옆모습 실루엣에서는 갈비·등의 앞뒤 어긋남으로 나타난다. 회전 각도는 걸음 속도에 비례해 커진다.
const LAP_S = 7.2;
const REST_S = 2.4;
const GROUND_Y = 264;
const CHAR_X = 140;
const PHX = 270;
let hipTwist = 0;
let shTwist = 0;
let hipHist = [];
let shHist = [];
function build() {
hipHist = [];
shHist = [];
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
    function update(dt) {
        if (dt <= 0) {
            return;
        }
        // 골반·어깨 회전 — 걸음 위상 사인에 비례, 크기는 걸음 속도에 비례(1.6Hz 에서 ±6도)
        const ph = legPhase(false);
        const amp = 6 * (GAIT.stepHz / 1.6);
        hipTwist = Math.sin(ph * TAU) * amp;
        shTwist = -Math.sin(ph * TAU) * amp * 1.2;
        if (Math.floor(sceneT * 30) % 2 === 0) {
            hipHist.push(hipTwist);
            shHist.push(shTwist);
            if (hipHist.length > 90) {
                hipHist.shift();
                shHist.shift();
            }
        }
    }
function draw() {
drawScenery();
drawGround(GROUND_Y, 0);
const hipY = GROUND_Y - hipHeight(legPhase(false));
const hipX = CHAR_X;
lockPlants(hipX);
// 다리 — 골반 회전만큼 고관절 x 가 앞뒤로 갈라진다
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const hx = hipX + (r === 0 ? 1 : -1) * hipTwist * 0.5;
const fs = solveFoot(hx, hipY, ph, plantXOf(r, hipX), 0, GROUND_Y);
limb(hx, hipY, fs.kneeX, fs.kneeY, r === 0 ? MINT : ROSE, 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, r === 0 ? MINT : ROSE, 6);
footShape(fs.ax, fs.ay, fs.planted ? 0 : fs.ankleDeg, r === 0 ? MINT : ROSE);
}
// 몸통 — 위쪽(어깨대)은 반대로 비틀린다. 옆모습이라 폭 차이로 보임
const shX = hipX + shTwist * 0.6;
limb(hipX, hipY, shX, hipY - 24, NEU, 15);
// 갈비·등 표식 — 몸통 양옆 점이 비틀림만큼 앞뒤로
disc(hipX + hipTwist * 0.4, hipY - 10, 2.5, SUN, 0.9);
disc(shX - shTwist * 0.3, hipY - 18, 2.5, SKY, 0.9);
// 머리 — 어깨 위
disc(shX, hipY - 34, 11, PAPER, 1);
// 비틀림 표시 — 골반·어깤줄을 위에서 본 것처럼 작은 막대로(옆이 아니라 값 표시용)
// 오른쪽 패널 — 골반(민트)·어깨(로즈) 회전 곡선이 서로 반대로
panel(PHX, 30, 190, 150);
text('골반·어깨 회전', PHX + 12, 44, DIM, 11, 700, 'left');
const cy = 30 + 150 / 2 + 16;
seg(PHX + 12, cy, PHX + 158, cy, DIM, 0.3, 1);
for (let k = 0; k < hipHist.length; k += 1) {
const px = PHX + 16 + k * (140 / 90);
disc(px, cy - hipHist[k] * 2.4, 1.6, MINT, 0.9);
disc(px, cy - shHist[k] * 2.4, 1.6, ROSE, 0.9);
}
disc(PHX + 156, cy - hipTwist * 2.4, 4, MINT, 1);
disc(PHX + 156, cy - shTwist * 2.4, 4, ROSE, 1);
text(fill('골반 {a}° · 어깨 {b}°', String(Math.round(hipTwist)), String(Math.round(shTwist))), PHX + 12, 182, NEU, 10, 700, 'left');
text('회전 크기 ∝ 걸음 속도', PHX + 12, 200, DIM, 10, 700, 'left');
// 위에서 본 골반·어깤줄 미니 표시 — 회전 값을 각도 막대로
const gy = 238;
seg(PHX + 20, gy, PHX + 150, gy, DIM, 0.3, 1);
seg(PHX + 85 - hipTwist * 1.5, gy - 10, PHX + 85 + hipTwist * 1.5, gy - 10, MINT, 0.95, 4);
seg(PHX + 85 - shTwist * 1.2, gy + 8, PHX + 85 + shTwist * 1.2, gy + 8, ROSE, 0.95, 4);
hud('STEP_HZ', r1(GAIT.stepHz), GAIT.stepHz / 2.8);
}
function statusText() {
return fill('골반 {a}° · 어깨 {b}°', String(Math.round(hipTwist)), String(Math.round(shTwist)));
}
function modeId() { return modeBase(Math.min(3, Math.floor(sceneT / 2.5))); }
function speakText() { return speakBoard(); }
function onDir(d) { keyMove(d === 0 ? 1 : d === 1 ? -1 : 0, 0); }
function onPtr(kind, x, y) { if (kind !== 0) {
return;
} GAIT.stepHz = clamp(GAIT.stepHz + (x > W / 2 ? 0.2 : -0.2), 0.8, 2.8); }
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// TorsoHipRock - 같은 항목 vanilla index.html 의 React 판. 같은 계산을 useEffect 안에서 돌린다
import { useEffect, useRef } from "react";
import styles from "./TorsoHipRock.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function TorsoHipRock() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type RGB = [number, number, number];
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function easeOut(k: number): number { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK: RGB = [40, 36, 54];
const PAPER: RGB = [250, 246, 240];
const ROSE: RGB = [244, 162, 186];
const MINT: RGB = [148, 212, 182];
const SKY: RGB = [150, 192, 244];
const SUN: RGB = [250, 218, 146];
const NEU: RGB = [236, 230, 250];
const BGC: RGB = [46, 42, 68];
const PANEL: RGB = [62, 57, 92];
const DIM: RGB = [196, 190, 224];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h: number, s: number, l: number): RGB {
const a = s * Math.min(l, 1 - l);
const f = function (n: number): number {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a: number, b: number): number {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x: number, y: number, seed: number): number {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
type Ev = { t: number; f: () => void };
let script: Ev[] = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s: string, a: string, b?: string, c?: string): string {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v: number): string { return String(Math.round(v * 10) / 10); }
function group(v: number): string {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) { o += ','; }
o += s.charAt(i);
}
return o;
}
// ── 보행 사이클 모델 — 한 걸음 = 위상 0~1 (contact → … → 다음 contact). 걷기 사이클은 두 걸음(왼·오른)이 한 바퀴
// STEP_HZ 는 초당 걸음 수(한 다리 기준), LEG_PX 는 다리 길이(px), LEG_RATIO 는 정강이/넙다리 비율
type Gait = {
stepHz: number; // 초당 걸음 수
strideDeg: number; // 다리가 앞뒤로 벌어지는 반각(도)
legPx: number; // 다리 길이(px)
legRatio: number; // 정강이/넙다리 비율
contactShare: number; // 접지 국면(접지~들어올림)이 한 걸음에서 차지하는 비율
};
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT: Gait = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase(): number { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase(): number { return (walkT * GAIT.stepHz) % 2; }
function stepIndex(): number { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right: boolean): number { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph: number): boolean { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph: number): string {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) { return PH5[i].name; }
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg: number): number { return deg * Math.PI / 180; }
// 보행 핵심 풀이 — hipY(고관절 높이)·ph(한 걸음 위상)에서 발목 위치를 구한다.
// 접지 국면: 발목은 화면 좌표에 얼어 있다(footPlant). 몸이 속도 v 로 지나가므로 발의 상대 위치 = plantX - hipX.
// 무릎은 넙다리+정강이 2링크로: 고관절→발목 거리 d, 넙다리 L1 = leg/(1+r), 정강이 L2 = leg·r/(1+r) 로
// 여각으로 무릎을 푼다(코사인 법칙). 발목각은 경사각만큼 꺾어 발바닥이 바닥에 평평하게 붙게 한다.
// 스윙 국면: 발목각은 위상의 사인 호를 따라 앞으로 옮겨 가고 발 등이 위를 향한다(뒤꿈치부터 내려오는 근사)
type FootSolve = { ax: number; ay: number; kneeX: number; kneeY: number; ankleDeg: number; planted: boolean };
function solveFoot(hipX: number, hipY: number, ph: number, plantX: number, slopeDeg: number, groundY: number): FootSolve {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax: number;
let ay: number;
let ankleDeg: number;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
} else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph: number): number {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg: number): number { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
// ── 발 접지 저장 — 닿는 순간 화면 좌표를 얼어 두고 떠는 순간까지 다시 쓴다(09 항목의 핵심)
type Plant = { x: number; ph0: number };
let plants: [Plant | null, Plant | null] = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX: number): void {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) { plants[r] = null; }
}
}
function plantXOf(r: number, hipX: number): number {
const p = plants[r];
if (p !== null) { return p.x; }
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const padEl = root.querySelector('[data-role="pad"]') as HTMLElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const statusEl = root.querySelector('[data-role="status"]') as HTMLElement | null;
const doneEl = root.querySelector('[data-role="done"]') as HTMLElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
const doneP: HTMLElement = doneEl;
const pad: HTMLElement = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x: number, y: number, w: number, h: number, r: number, c: RGB, a: number): void {
if (w <= 0.2 || h <= 0.2 || a <= 0) { return; }
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x: number, y: number, r: number, c: RGB, a: number): void {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1: number, y1: number, x2: number, y2: number, c: RGB, a: number, w: number): void {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s: string, x: number, y: number, c: RGB, px: number, weight: number, align: CanvasTextAlign): void {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x: number, y: number, w: number, h: number): void { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name: string, val: string, frac: number): void {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard(): string {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s: string): void {
if (!statusEl || s === shownStatus) { return; }
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
}
function takeOver(): void {
if (manual) { return; }
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode: number): number {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say(): void {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt: number): void {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) { lap += 1; begin(); return; }
}
update(dt);
}
function begin(): void {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow(): void {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) { say(); }
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest(): void {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play(): void {
begin();
showNow();
if (!paused) { startLoop(); }
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak: boolean): void {
if (paused || still) { sceneT += 1; }
update(0);
showNow();
if (speak) { say(); }
}
function togglePause(): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
say();
}
function restart(): void {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce(): void {
takeOver();
if (evAt >= script.length) { lap += 1; begin(); }
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) { sceneT = ev.t; }
ev.f();
}
afterInput(true);
}
function keyMove(dx: number, dy: number): void {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
} else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e: PointerEvent): number[] {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e: KeyboardEvent): void {
if (e.altKey || e.ctrlKey || e.metaKey) { return; }
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
} else if (k === 'r' || k === 'R') {
restart();
} else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
} else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
} else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
} else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
} else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
} else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook: ((k: string) => boolean) | null = null;
pad.addEventListener('pointerdown', function (e: PointerEvent): void {
takeOver();
ptrDown = true;
try { pad.setPointerCapture(e.pointerId); } catch (err) { ptrDown = true; }
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e: PointerEvent): void {
if (!ptrDown) { return; }
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e: PointerEvent): void {
if (!ptrDown) { return; }
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { lap = 0; play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1: number, y1: number, x2: number, y2: number, c: RGB, w: number): void {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x: number, y: number, ankleDeg: number, c: RGB): void {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y: number, slopeDeg: number): void {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery(): void {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c: RGB = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x: number, baseY: number, slopeDeg: number): number {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
}// 06 — 발이 앞으로 나갈 때 골반은 그쪽으로, 어깨는 반대로 돌아가 몸이 비틀린다.
// 옆모습 실루엣에서는 갈비·등의 앞뒤 어긋남으로 나타난다. 회전 각도는 걸음 속도에 비례해 커진다.
const LAP_S = 7.2;
const REST_S = 2.4;
const GROUND_Y = 264;
const CHAR_X = 140;
const PHX = 270;
let hipTwist = 0;
let shTwist = 0;
let hipHist: number[] = [];
let shHist: number[] = [];
function build(): void {
hipHist = [];
shHist = [];
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
function update(dt: number): void {
if (dt <= 0) { return; }
// 골반·어깨 회전 — 걸음 위상 사인에 비례, 크기는 걸음 속도에 비례(1.6Hz 에서 ±6도)
const ph = legPhase(false);
const amp = 6 * (GAIT.stepHz / 1.6);
hipTwist = Math.sin(ph * TAU) * amp;
shTwist = -Math.sin(ph * TAU) * amp * 1.2;
if (Math.floor(sceneT * 30) % 2 === 0) {
hipHist.push(hipTwist);
shHist.push(shTwist);
if (hipHist.length > 90) { hipHist.shift(); shHist.shift(); }
}
}
function draw(): void {
drawScenery();
drawGround(GROUND_Y, 0);
const hipY = GROUND_Y - hipHeight(legPhase(false));
const hipX = CHAR_X;
lockPlants(hipX);
// 다리 — 골반 회전만큼 고관절 x 가 앞뒤로 갈라진다
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const hx = hipX + (r === 0 ? 1 : -1) * hipTwist * 0.5;
const fs = solveFoot(hx, hipY, ph, plantXOf(r, hipX), 0, GROUND_Y);
limb(hx, hipY, fs.kneeX, fs.kneeY, r === 0 ? MINT : ROSE, 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, r === 0 ? MINT : ROSE, 6);
footShape(fs.ax, fs.ay, fs.planted ? 0 : fs.ankleDeg, r === 0 ? MINT : ROSE);
}
// 몸통 — 위쪽(어깨대)은 반대로 비틀린다. 옆모습이라 폭 차이로 보임
const shX = hipX + shTwist * 0.6;
limb(hipX, hipY, shX, hipY - 24, NEU, 15);
// 갈비·등 표식 — 몸통 양옆 점이 비틀림만큼 앞뒤로
disc(hipX + hipTwist * 0.4, hipY - 10, 2.5, SUN, 0.9);
disc(shX - shTwist * 0.3, hipY - 18, 2.5, SKY, 0.9);
// 머리 — 어깨 위
disc(shX, hipY - 34, 11, PAPER, 1);
// 비틀림 표시 — 골반·어깤줄을 위에서 본 것처럼 작은 막대로(옆이 아니라 값 표시용)
// 오른쪽 패널 — 골반(민트)·어깨(로즈) 회전 곡선이 서로 반대로
panel(PHX, 30, 190, 150);
text('골반·어깨 회전', PHX + 12, 44, DIM, 11, 700, 'left');
const cy = 30 + 150 / 2 + 16;
seg(PHX + 12, cy, PHX + 158, cy, DIM, 0.3, 1);
for (let k = 0; k < hipHist.length; k += 1) {
const px = PHX + 16 + k * (140 / 90);
disc(px, cy - hipHist[k] * 2.4, 1.6, MINT, 0.9);
disc(px, cy - shHist[k] * 2.4, 1.6, ROSE, 0.9);
}
disc(PHX + 156, cy - hipTwist * 2.4, 4, MINT, 1);
disc(PHX + 156, cy - shTwist * 2.4, 4, ROSE, 1);
text(fill('골반 {a}° · 어깨 {b}°', String(Math.round(hipTwist)), String(Math.round(shTwist))), PHX + 12, 182, NEU, 10, 700, 'left');
text('회전 크기 ∝ 걸음 속도', PHX + 12, 200, DIM, 10, 700, 'left');
// 위에서 본 골반·어깤줄 미니 표시 — 회전 값을 각도 막대로
const gy = 238;
seg(PHX + 20, gy, PHX + 150, gy, DIM, 0.3, 1);
seg(PHX + 85 - hipTwist * 1.5, gy - 10, PHX + 85 + hipTwist * 1.5, gy - 10, MINT, 0.95, 4);
seg(PHX + 85 - shTwist * 1.2, gy + 8, PHX + 85 + shTwist * 1.2, gy + 8, ROSE, 0.95, 4);
hud('STEP_HZ', r1(GAIT.stepHz), GAIT.stepHz / 2.8);
}
function statusText(): string {
return fill('골반 {a}° · 어깨 {b}°', String(Math.round(hipTwist)), String(Math.round(shTwist)));
}
function modeId(): number { return modeBase(Math.min(3, Math.floor(sceneT / 2.5))); }
function speakText(): string { return speakBoard(); }
function onDir(d: number): void { keyMove(d === 0 ? 1 : d === 1 ? -1 : 0, 0); }
function onPtr(kind: number, x: number, y: number): void { if (kind !== 0) { return; } GAIT.stepHz = clamp(GAIT.stepHz + (x > W / 2 ? 0.2 : -0.2), 0.8, 2.8); }
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("vj") + " is-demo"} ref={rootRef}>
<div className={cx("vj__pad")} data-role="pad" tabIndex={0} role="application" aria-label={'걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터'}>
<canvas className={cx("vj__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label={'발이 앞으로 나갈 때 골반은 그쪽으로 돌아가고 어깨는 반대로 돌아가 몸이 비틀린다. 옆모습 실루엣에 갈비와 등 어긋남으로 나타나는 작은 회전이 걸음마다 왕복하고, 회전 각도는 걸음 속도에 비례해 커진다. 오른쪽 눈금은 골반 회전과 어깨 회전을 각각의 막대로 보여 준다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다'}></canvas>
</div>
<p className={cx("vj__status")} data-role="status" aria-live="off">{'걷기 사이클 장면'}</p>
<div className={cx("vj__ctrl")}>
<button className={cx("vj__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
<p className={cx("vj__done")} data-role="done" role="status" aria-live="polite"></p>
</div>
);
}06 · 걸음마다 좌우로 도는 몸통과 골반 — 측정 누적면적 14.933% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
function update(dt) {
if (dt <= 0) {
return;
}
// 골반·어깨 회전 — 걸음 위상 사인에 비례, 크기는 걸음 속도에 비례(1.6Hz 에서 ±6도)
const ph = legPhase(false);
const amp = 6 * (GAIT.stepHz / 1.6);
hipTwist = Math.sin(ph * TAU) * amp;
shTwist = -Math.sin(ph * TAU) * amp * 1.2;
if (Math.floor(sceneT * 30) % 2 === 0) {
hipHist.push(hipTwist);
shHist.push(shTwist);
if (hipHist.length > 90) {
hipHist.shift();
shHist.shift();
}
}
}
07경사면에서 몸이 기우는 적응 걸음
leanDeg 는 내리막 기울기에 0.5, 오르막에 0.25 를 곱해 몸을 기울이고, 내리막 -14도에서 몸이 7도 앞으로 숙으며 baseStepHz + max(0, -lean) * 0.06 식으로 걸음 수가 1.6Hz 에서 약 2.02Hz 로 오른다. 오르막 +10도에서는 몸이 2.5도 뒤로 기울고 걸음 수는 1.6Hz 그대로다. 접지 발의 높이는 groundYAt 경사식에서 구하고 발목은 경사각만큼 꺾는다.
<main class="stage">
<div class="vj is-demo" id="vj">
  <div class="vj__pad" data-role="pad" tabindex="0" role="application" aria-label="걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터">
    <canvas class="vj__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="바닥이 기울어지면 발이 놓일 높이를 경사식에서 구하고 몸은 내리막에서 앞으로 오르막에서 뒤로 기운다. 내리막에서는 다리가 회복할 시간이 벌어져 걸음 수가 그만큼 올라가고 발목은 경사 각도만큼 꺾여 바닥에 붙는다. 오른쪽에는 경사 각도와 그에 따른 몸 기울기·걸음 수가 함께 나온다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다"></canvas>
  </div>
  <p class="vj__status" data-role="status" aria-live="off">걷기 사이클 장면</p>
  <div class="vj__ctrl">
    <button class="vj__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
  </div>
  <p class="vj__done" data-role="done" role="status" aria-live="polite"></p>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.vj {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-ink;
}
// 무대 상자 — 눌러서 한 번 깨뜨리는 곳(touch-action: none 은 이 상자에만). 무대 밖 터치는 페이지 스크롤 그대로
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
// 바깥 .vj 가 넘침을 자르므로 포커스 테두리는 안쪽으로 들인다
.vj__pad:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: $sp-3;
top: $sp-3;
display: flex;
gap: $sp-2;
}
.vj__pause {
padding: $sp-1 $sp-3;
border: 2px solid $subject-cream;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 스크린리더에만 읽히는 낭독 문장 — 모드가 바뀔 때만 쓴다
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.vj__pause[aria-pressed="true"] {
background: $subject-ink;
color: $subject-cream;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: 3px;
}
// 상태 줄 — 지금 장면의 수치를 글자로. 화면에만 있고 aria-live 는 늘 off
.vj__status {
position: absolute;
left: $sp-3;
top: $sp-3;
max-width: calc(100% - 100px);
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status { font-size: 10px; padding: 0 $sp-2; }
}
// 움직임 줄이기 — 장면은 스크립트가 글리치 없는 원문 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.vj__pause { transition: none !important; }
.vj__pause:hover,
.vj__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.vj {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #17141a;
}
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
.vj__pad:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: 12px;
top: 12px;
display: flex;
gap: 8px;
}
.vj__pause {
padding: 4px 12px;
border: 2px solid #fff7e6;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
.vj__pause[aria-pressed=true] {
background: #17141a;
color: #fff7e6;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: 3px;
}
.vj__status {
position: absolute;
left: 12px;
top: 12px;
max-width: calc(100% - 100px);
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status {
font-size: 10px;
padding: 0 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.vj__pause {
transition: none !important;
}
.vj__pause:hover,
.vj__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("vj");
if (!root) return;
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function easeOut(k) { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK = [40, 36, 54];
const PAPER = [250, 246, 240];
const ROSE = [244, 162, 186];
const MINT = [148, 212, 182];
const SKY = [150, 192, 244];
const SUN = [250, 218, 146];
const NEU = [236, 230, 250];
const BGC = [46, 42, 68];
const PANEL = [62, 57, 92];
const DIM = [196, 190, 224];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h, s, l) {
const a = s * Math.min(l, 1 - l);
const f = function (n) {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a, b) {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x, y, seed) {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
let script = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s, a, b, c) {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v) { return String(Math.round(v * 10) / 10); }
function group(v) {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) {
o += ',';
}
o += s.charAt(i);
}
return o;
}
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase() { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase() { return (walkT * GAIT.stepHz) % 2; }
function stepIndex() { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right) { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph) { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph) {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) {
return PH5[i].name;
}
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg) { return deg * Math.PI / 180; }
function solveFoot(hipX, hipY, ph, plantX, slopeDeg, groundY) {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax;
let ay;
let ankleDeg;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
}
else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph) {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg) { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
let plants = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX) {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) {
plants[r] = null;
}
}
}
function plantXOf(r, hipX) {
const p = plants[r];
if (p !== null) {
return p.x;
}
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]');
const padEl = root.querySelector('[data-role="pad"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const statusEl = root.querySelector('[data-role="status"]');
const doneEl = root.querySelector('[data-role="done"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
const doneP = doneEl;
const pad = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas() {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x, y, w, h, r, c, a) {
if (w <= 0.2 || h <= 0.2 || a <= 0) {
return;
}
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x, y, r, c, a) {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1, y1, x2, y2, c, a, w) {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s, x, y, c, px, weight, align) {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x, y, w, h) { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name, val, frac) {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard() {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s) {
if (!statusEl || s === shownStatus) {
return;
}
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
}
function takeOver() {
if (manual) {
return;
}
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode) {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say() {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt) {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) {
lap += 1;
begin();
return;
}
}
update(dt);
}
function begin() {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow() {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) {
say();
}
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest() {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play() {
begin();
showNow();
if (!paused) {
startLoop();
}
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak) {
if (paused || still) {
sceneT += 1;
}
update(0);
showNow();
if (speak) {
say();
}
}
function togglePause() {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
say();
}
function restart() {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce() {
takeOver();
if (evAt >= script.length) {
lap += 1;
begin();
}
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) {
sceneT = ev.t;
}
ev.f();
}
afterInput(true);
}
function keyMove(dx, dy) {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
}
else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e) {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e) {
if (e.altKey || e.ctrlKey || e.metaKey) {
return;
}
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
}
else if (k === 'r' || k === 'R') {
restart();
}
else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
}
else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
}
else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
}
else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
}
else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
}
else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook = null;
pad.addEventListener('pointerdown', function (e) {
takeOver();
ptrDown = true;
try {
pad.setPointerCapture(e.pointerId);
}
catch (err) {
ptrDown = true;
}
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e) {
if (!ptrDown) {
return;
}
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e) {
if (!ptrDown) {
return;
}
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
lap = 0;
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1, y1, x2, y2, c, w) {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x, y, ankleDeg, c) {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y, slopeDeg) {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery() {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x, baseY, slopeDeg) {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
} // 07 — 바닥이 기울어지면 발 높이를 경사식에서 구하고 몸은 내리막에서 앞으로 오르막에서 뒤로 기운다.
// 내리막에서는 걸음 수가 그만큼 올라가고 발목은 경사 각도만큼 꺾여 바닥에 붙는다.
const LAP_S = 8.4;
const REST_S = 2.8;
const BASE_Y = 192;
const CHAR_X = 140;
const PHX = 268;
// 경사 사이클 — 평지 → 내리막 -14° → 평지 → 오르막 +10° 로 돌아간다
const SLOPES = [0, -14, 0, 10];
let slopeNow = 0;
let baseStepHz = 1.6;
function build() {
baseStepHz = 1.6;
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
function slopeAt() {
// 한 판을 네 구간으로 — 구간마다 0.3초 전환 보간
const seg = 4;
const t = sceneT / LAP_S * seg;
const i = Math.min(seg - 1, Math.floor(t));
const k = clamp((t - i) * seg * 0.25 / 0.25, 0, 1);
const a = SLOPES[i];
const b = SLOPES[(i + 1) % seg];
return lerp(a, b, easeOut(clamp((t - i - 0.7) * 2.5, 0, 1)));
}
    function update(dt) {
        if (dt <= 0) {
            return;
        }
        slopeNow = slopeAt();
        // 내리막에서 걸음 수를 올린다 — 앞으로 기울기(-lean)가 클수록 stepHz 증가
        const lean = leanDeg(slopeNow);
        GAIT.stepHz = clamp(baseStepHz + Math.max(0, -lean) * 0.06, 0.8, 2.8);
    }
function draw() {
drawScenery();
drawGround(BASE_Y, slopeNow);
const gy = groundYAt(CHAR_X, BASE_Y, slopeNow);
const lean = leanDeg(slopeNow);
const hipY = gy - hipHeight(legPhase(false)) * Math.cos(rad(slopeNow));
const hipX = CHAR_X + Math.sin(sceneT * 0.5) * 0;
lockPlants(hipX);
// 몸통 — leanDeg 만큼 기울여 그린다(내리막 = 앞으로 숙임)
const topX = hipX - Math.sin(rad(lean)) * 34; // lean<0(내리막)=앞으로 숙임: 머리를 진행 방향 +x 쪽으로
const topY = hipY - Math.cos(rad(lean)) * 34;
limb(hipX, hipY, topX, topY, NEU, 14);
disc(topX, topY - 8, 11, PAPER, 1);
// 몸 기울기 표시 — 수직 점선과의 각
seg(hipX, hipY, hipX, hipY - 44, DIM, 0.4, 1);
ctx.beginPath();
ctx.arc(hipX, hipY, 26, -Math.PI / 2, -Math.PI / 2 - rad(lean), lean > 0);
ctx.strokeStyle = rgba(SUN, 0.85);
ctx.lineWidth = 2;
ctx.stroke();
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
// 발 접지 높이 — 경사식 groundYAt 에서. plant 도 경사면 위 위치에 얼어 있다
let px = plantXOf(r, hipX);
const fs = solveFootSlope(hipX, hipY, ph, px);
limb(hipX, hipY, fs.kneeX, fs.kneeY, r === 0 ? MINT : ROSE, 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, r === 0 ? MINT : ROSE, 6);
// 발목 — 경사각만큼 꺾여 바닥에 붙는다(스윙 중 등도 경사 보정)
footShape(fs.ax, fs.ay, fs.planted ? slopeNow : fs.ankleDeg + slopeNow * 0.5, r === 0 ? MINT : ROSE);
if (fs.planted) {
disc(fs.ax + 4, fs.ay + 2, 3, SUN, 0.9);
}
}
// 오른쪽 패널 — 경사·기울기·걸음 수
panel(PHX, 26, 196, 170);
text('경사 적응', PHX + 12, 40, DIM, 11, 700, 'left');
text('경사 ' + Math.round(slopeNow) + '°', PHX + 12, 62, PAPER, 13, 800, 'left');
text('몸 기울기 ' + r1(lean) + '°', PHX + 12, 84, SUN, 12, 700, 'left');
text('걸음 수 ' + r1(GAIT.stepHz) + 'Hz', PHX + 12, 106, SKY, 12, 700, 'left');
// 경사 눈금 막대 — -20° ~ +20°
box(PHX + 12, 124, 146, 10, 5, [78, 72, 104], 1);
const gx = PHX + 85 + slopeNow / 20 * 73;
box(gx - 2, 122, 4, 14, 2, MINT, 1);
text('-20°', PHX + 12, 146, DIM, 9, 700, 'left');
text('0', PHX + 83, 146, DIM, 9, 700, 'center');
text('+20°', PHX + 138, 146, DIM, 9, 700, 'left');
text('내리막 = 앞으로 기울고 걸음 수 상승', PHX + 12, 170, DIM, 10, 700, 'left');
hud('SLOPE', String(Math.round(slopeNow)), (slopeNow + 20) / 40);
}
function solveFootSlope(hipX, hipY, ph, plantX) {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax;
let ay;
let ankleDeg;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundYAt(plantX, BASE_Y, slopeNow);
ankleDeg = -slopeNow;
}
else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundYAt(ax, BASE_Y, slopeNow) - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeNow;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
function statusText() {
return fill('경사 {a}° · 기울기 {b}° · 걸음 {c}Hz', String(Math.round(slopeNow)), r1(leanDeg(slopeNow)), r1(GAIT.stepHz));
}
function modeId() { return modeBase(Math.min(3, Math.floor(sceneT / 2.8))); }
function speakText() { return fill('경사 {a}도, 몸을 {b}도로 기울여 걷는다', String(Math.round(slopeNow)), r1(leanDeg(slopeNow))); }
function onDir(d) { keyMove(d === 0 ? 1 : d === 1 ? -1 : 0, 0); }
function onPtr(kind, x, y) { if (kind !== 0) {
return;
} baseStepHz = clamp(baseStepHz + (y > H / 2 ? 0.2 : -0.2), 0.8, 2.4); }
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// SlopeAdaptLean - 같은 항목 vanilla index.html 의 React 판. 같은 계산을 useEffect 안에서 돌린다
import { useEffect, useRef } from "react";
import styles from "./SlopeAdaptLean.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function SlopeAdaptLean() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type RGB = [number, number, number];
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function easeOut(k: number): number { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK: RGB = [40, 36, 54];
const PAPER: RGB = [250, 246, 240];
const ROSE: RGB = [244, 162, 186];
const MINT: RGB = [148, 212, 182];
const SKY: RGB = [150, 192, 244];
const SUN: RGB = [250, 218, 146];
const NEU: RGB = [236, 230, 250];
const BGC: RGB = [46, 42, 68];
const PANEL: RGB = [62, 57, 92];
const DIM: RGB = [196, 190, 224];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h: number, s: number, l: number): RGB {
const a = s * Math.min(l, 1 - l);
const f = function (n: number): number {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a: number, b: number): number {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x: number, y: number, seed: number): number {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
type Ev = { t: number; f: () => void };
let script: Ev[] = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s: string, a: string, b?: string, c?: string): string {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v: number): string { return String(Math.round(v * 10) / 10); }
function group(v: number): string {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) { o += ','; }
o += s.charAt(i);
}
return o;
}
// ── 보행 사이클 모델 — 한 걸음 = 위상 0~1 (contact → … → 다음 contact). 걷기 사이클은 두 걸음(왼·오른)이 한 바퀴
// STEP_HZ 는 초당 걸음 수(한 다리 기준), LEG_PX 는 다리 길이(px), LEG_RATIO 는 정강이/넙다리 비율
type Gait = {
stepHz: number; // 초당 걸음 수
strideDeg: number; // 다리가 앞뒤로 벌어지는 반각(도)
legPx: number; // 다리 길이(px)
legRatio: number; // 정강이/넙다리 비율
contactShare: number; // 접지 국면(접지~들어올림)이 한 걸음에서 차지하는 비율
};
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT: Gait = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase(): number { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase(): number { return (walkT * GAIT.stepHz) % 2; }
function stepIndex(): number { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right: boolean): number { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph: number): boolean { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph: number): string {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) { return PH5[i].name; }
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg: number): number { return deg * Math.PI / 180; }
// 보행 핵심 풀이 — hipY(고관절 높이)·ph(한 걸음 위상)에서 발목 위치를 구한다.
// 접지 국면: 발목은 화면 좌표에 얼어 있다(footPlant). 몸이 속도 v 로 지나가므로 발의 상대 위치 = plantX - hipX.
// 무릎은 넙다리+정강이 2링크로: 고관절→발목 거리 d, 넙다리 L1 = leg/(1+r), 정강이 L2 = leg·r/(1+r) 로
// 여각으로 무릎을 푼다(코사인 법칙). 발목각은 경사각만큼 꺾어 발바닥이 바닥에 평평하게 붙게 한다.
// 스윙 국면: 발목각은 위상의 사인 호를 따라 앞으로 옮겨 가고 발 등이 위를 향한다(뒤꿈치부터 내려오는 근사)
type FootSolve = { ax: number; ay: number; kneeX: number; kneeY: number; ankleDeg: number; planted: boolean };
function solveFoot(hipX: number, hipY: number, ph: number, plantX: number, slopeDeg: number, groundY: number): FootSolve {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax: number;
let ay: number;
let ankleDeg: number;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
} else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph: number): number {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg: number): number { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
// ── 발 접지 저장 — 닿는 순간 화면 좌표를 얼어 두고 떠는 순간까지 다시 쓴다(09 항목의 핵심)
type Plant = { x: number; ph0: number };
let plants: [Plant | null, Plant | null] = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX: number): void {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) { plants[r] = null; }
}
}
function plantXOf(r: number, hipX: number): number {
const p = plants[r];
if (p !== null) { return p.x; }
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const padEl = root.querySelector('[data-role="pad"]') as HTMLElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const statusEl = root.querySelector('[data-role="status"]') as HTMLElement | null;
const doneEl = root.querySelector('[data-role="done"]') as HTMLElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
const doneP: HTMLElement = doneEl;
const pad: HTMLElement = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x: number, y: number, w: number, h: number, r: number, c: RGB, a: number): void {
if (w <= 0.2 || h <= 0.2 || a <= 0) { return; }
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x: number, y: number, r: number, c: RGB, a: number): void {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1: number, y1: number, x2: number, y2: number, c: RGB, a: number, w: number): void {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s: string, x: number, y: number, c: RGB, px: number, weight: number, align: CanvasTextAlign): void {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x: number, y: number, w: number, h: number): void { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name: string, val: string, frac: number): void {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard(): string {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s: string): void {
if (!statusEl || s === shownStatus) { return; }
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
}
function takeOver(): void {
if (manual) { return; }
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode: number): number {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say(): void {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt: number): void {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) { lap += 1; begin(); return; }
}
update(dt);
}
function begin(): void {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow(): void {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) { say(); }
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest(): void {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play(): void {
begin();
showNow();
if (!paused) { startLoop(); }
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak: boolean): void {
if (paused || still) { sceneT += 1; }
update(0);
showNow();
if (speak) { say(); }
}
function togglePause(): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
say();
}
function restart(): void {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce(): void {
takeOver();
if (evAt >= script.length) { lap += 1; begin(); }
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) { sceneT = ev.t; }
ev.f();
}
afterInput(true);
}
function keyMove(dx: number, dy: number): void {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
} else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e: PointerEvent): number[] {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e: KeyboardEvent): void {
if (e.altKey || e.ctrlKey || e.metaKey) { return; }
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
} else if (k === 'r' || k === 'R') {
restart();
} else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
} else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
} else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
} else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
} else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
} else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook: ((k: string) => boolean) | null = null;
pad.addEventListener('pointerdown', function (e: PointerEvent): void {
takeOver();
ptrDown = true;
try { pad.setPointerCapture(e.pointerId); } catch (err) { ptrDown = true; }
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e: PointerEvent): void {
if (!ptrDown) { return; }
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e: PointerEvent): void {
if (!ptrDown) { return; }
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { lap = 0; play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1: number, y1: number, x2: number, y2: number, c: RGB, w: number): void {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x: number, y: number, ankleDeg: number, c: RGB): void {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y: number, slopeDeg: number): void {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery(): void {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c: RGB = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x: number, baseY: number, slopeDeg: number): number {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
}// 07 — 바닥이 기울어지면 발 높이를 경사식에서 구하고 몸은 내리막에서 앞으로 오르막에서 뒤로 기운다.
// 내리막에서는 걸음 수가 그만큼 올라가고 발목은 경사 각도만큼 꺾여 바닥에 붙는다.
const LAP_S = 8.4;
const REST_S = 2.8;
const BASE_Y = 192;
const CHAR_X = 140;
const PHX = 268;
// 경사 사이클 — 평지 → 내리막 -14° → 평지 → 오르막 +10° 로 돌아간다
const SLOPES = [0, -14, 0, 10];
let slopeNow = 0;
let baseStepHz = 1.6;
function build(): void {
baseStepHz = 1.6;
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
function slopeAt(): number {
// 한 판을 네 구간으로 — 구간마다 0.3초 전환 보간
const seg = 4;
const t = sceneT / LAP_S * seg;
const i = Math.min(seg - 1, Math.floor(t));
const k = clamp((t - i) * seg * 0.25 / 0.25, 0, 1);
const a = SLOPES[i];
const b = SLOPES[(i + 1) % seg];
return lerp(a, b, easeOut(clamp((t - i - 0.7) * 2.5, 0, 1)));
}
function update(dt: number): void {
if (dt <= 0) { return; }
slopeNow = slopeAt();
// 내리막에서 걸음 수를 올린다 — 앞으로 기울기(-lean)가 클수록 stepHz 증가
const lean = leanDeg(slopeNow);
GAIT.stepHz = clamp(baseStepHz + Math.max(0, -lean) * 0.06, 0.8, 2.8);
}
function draw(): void {
drawScenery();
drawGround(BASE_Y, slopeNow);
const gy = groundYAt(CHAR_X, BASE_Y, slopeNow);
const lean = leanDeg(slopeNow);
const hipY = gy - hipHeight(legPhase(false)) * Math.cos(rad(slopeNow));
const hipX = CHAR_X + Math.sin(sceneT * 0.5) * 0;
lockPlants(hipX);
// 몸통 — leanDeg 만큼 기울여 그린다(내리막 = 앞으로 숙임)
const topX = hipX - Math.sin(rad(lean)) * 34; // lean<0(내리막)=앞으로 숙임: 머리를 진행 방향 +x 쪽으로
const topY = hipY - Math.cos(rad(lean)) * 34;
limb(hipX, hipY, topX, topY, NEU, 14);
disc(topX, topY - 8, 11, PAPER, 1);
// 몸 기울기 표시 — 수직 점선과의 각
seg(hipX, hipY, hipX, hipY - 44, DIM, 0.4, 1);
ctx.beginPath();
ctx.arc(hipX, hipY, 26, -Math.PI / 2, -Math.PI / 2 - rad(lean), lean > 0);
ctx.strokeStyle = rgba(SUN, 0.85);
ctx.lineWidth = 2;
ctx.stroke();
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
// 발 접지 높이 — 경사식 groundYAt 에서. plant 도 경사면 위 위치에 얼어 있다
let px = plantXOf(r, hipX);
const fs = solveFootSlope(hipX, hipY, ph, px);
limb(hipX, hipY, fs.kneeX, fs.kneeY, r === 0 ? MINT : ROSE, 7);
limb(fs.kneeX, fs.kneeY, fs.ax, fs.ay, r === 0 ? MINT : ROSE, 6);
// 발목 — 경사각만큼 꺾여 바닥에 붙는다(스윙 중 등도 경사 보정)
footShape(fs.ax, fs.ay, fs.planted ? slopeNow : fs.ankleDeg + slopeNow * 0.5, r === 0 ? MINT : ROSE);
if (fs.planted) { disc(fs.ax + 4, fs.ay + 2, 3, SUN, 0.9); }
}
// 오른쪽 패널 — 경사·기울기·걸음 수
panel(PHX, 26, 196, 170);
text('경사 적응', PHX + 12, 40, DIM, 11, 700, 'left');
text('경사 ' + Math.round(slopeNow) + '°', PHX + 12, 62, PAPER, 13, 800, 'left');
text('몸 기울기 ' + r1(lean) + '°', PHX + 12, 84, SUN, 12, 700, 'left');
text('걸음 수 ' + r1(GAIT.stepHz) + 'Hz', PHX + 12, 106, SKY, 12, 700, 'left');
// 경사 눈금 막대 — -20° ~ +20°
box(PHX + 12, 124, 146, 10, 5, [78, 72, 104], 1);
const gx = PHX + 85 + slopeNow / 20 * 73;
box(gx - 2, 122, 4, 14, 2, MINT, 1);
text('-20°', PHX + 12, 146, DIM, 9, 700, 'left');
text('0', PHX + 83, 146, DIM, 9, 700, 'center');
text('+20°', PHX + 138, 146, DIM, 9, 700, 'left');
text('내리막 = 앞으로 기울고 걸음 수 상승', PHX + 12, 170, DIM, 10, 700, 'left');
hud('SLOPE', String(Math.round(slopeNow)), (slopeNow + 20) / 40);
}
// 경사판 발 풀이 — 발끝 y 를 groundYAt 으로. core solveFoot 의 경사 확장판
type FootSlope = { ax: number; ay: number; kneeX: number; kneeY: number; ankleDeg: number; planted: boolean };
function solveFootSlope(hipX: number, hipY: number, ph: number, plantX: number): FootSlope {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax: number;
let ay: number;
let ankleDeg: number;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundYAt(plantX, BASE_Y, slopeNow);
ankleDeg = -slopeNow;
} else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundYAt(ax, BASE_Y, slopeNow) - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeNow;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
function statusText(): string {
return fill('경사 {a}° · 기울기 {b}° · 걸음 {c}Hz', String(Math.round(slopeNow)), r1(leanDeg(slopeNow)), r1(GAIT.stepHz));
}
function modeId(): number { return modeBase(Math.min(3, Math.floor(sceneT / 2.8))); }
function speakText(): string { return fill('경사 {a}도, 몸을 {b}도로 기울여 걷는다', String(Math.round(slopeNow)), r1(leanDeg(slopeNow))); }
function onDir(d: number): void { keyMove(d === 0 ? 1 : d === 1 ? -1 : 0, 0); }
function onPtr(kind: number, x: number, y: number): void { if (kind !== 0) { return; } baseStepHz = clamp(baseStepHz + (y > H / 2 ? 0.2 : -0.2), 0.8, 2.4); }
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("vj") + " is-demo"} ref={rootRef}>
<div className={cx("vj__pad")} data-role="pad" tabIndex={0} role="application" aria-label={'걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터'}>
<canvas className={cx("vj__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label={'바닥이 기울어지면 발이 놓일 높이를 경사식에서 구하고 몸은 내리막에서 앞으로 오르막에서 뒤로 기운다. 내리막에서는 다리가 회복할 시간이 벌어져 걸음 수가 그만큼 올라가고 발목은 경사 각도만큼 꺾여 바닥에 붙는다. 오른쪽에는 경사 각도와 그에 따른 몸 기울기·걸음 수가 함께 나온다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다'}></canvas>
</div>
<p className={cx("vj__status")} data-role="status" aria-live="off">{'걷기 사이클 장면'}</p>
<div className={cx("vj__ctrl")}>
<button className={cx("vj__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
<p className={cx("vj__done")} data-role="done" role="status" aria-live="polite"></p>
</div>
);
}07 · 경사면에서 몸이 기우는 적응 걸음 — 측정 누적면적 20.211% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
function update(dt) {
if (dt <= 0) {
return;
}
slopeNow = slopeAt();
// 내리막에서 걸음 수를 올린다 — 앞으로 기울기(-lean)가 클수록 stepHz 증가
const lean = leanDeg(slopeNow);
GAIT.stepHz = clamp(baseStepHz + Math.max(0, -lean) * 0.06, 0.8, 2.8);
}
08발이 지나가는 호를 깎는 이동 보정
ankleY 의 보정 없는 판은 GROUND_Y - sin(PI * k) * LEG_PX * 0.09 의 낮은 호를 그리고, 보정판은 ARC_MIN_PX * clamp(1.6 / STEP_HZ, 0.5, 2) 인 최소높이를 k 0.85 까지 유지하다 마지막 15% 에서만 내린다. 최소높이는 1.6Hz 에서 20px, 2.4Hz 에서 13.3px, 0.8Hz 에서 40px 이다. 스윙 구간을 100점 표본으로 잡은 근사식에서 바닥 4px 안 구간의 몫이 34% 에서 3% 로 줄었고, 화면의 scuffRaw·scuffFix 는 이와 따로 프레임을 직접 센다.
<main class="stage">
<div class="vj is-demo" id="vj">
  <div class="vj__pad" data-role="pad" tabindex="0" role="application" aria-label="걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터">
    <canvas class="vj__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="다리 각도를 그대로 원호로 그리면 발끝이 바닥을 긁듯 낮게 지나가는 구간이 있다. 들어올림 국면의 발 경로에 최소높이 ARC_MIN_PX 를 정해 호를 위로 밀어 올리면 접지 직전에만 내려오고, 보정량은 걸음 속도에 반비례해 빠른 걸음일수록 호가 낮아진다. 보정 앞·뒤 경로가 겹쳐 그려져 차이가 음영으로 보인다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다"></canvas>
  </div>
  <p class="vj__status" data-role="status" aria-live="off">걷기 사이클 장면</p>
  <div class="vj__ctrl">
    <button class="vj__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
  </div>
  <p class="vj__done" data-role="done" role="status" aria-live="polite"></p>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.vj {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-ink;
}
// 무대 상자 — 눌러서 한 번 깨뜨리는 곳(touch-action: none 은 이 상자에만). 무대 밖 터치는 페이지 스크롤 그대로
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
// 바깥 .vj 가 넘침을 자르므로 포커스 테두리는 안쪽으로 들인다
.vj__pad:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: $sp-3;
top: $sp-3;
display: flex;
gap: $sp-2;
}
.vj__pause {
padding: $sp-1 $sp-3;
border: 2px solid $subject-cream;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 스크린리더에만 읽히는 낭독 문장 — 모드가 바뀔 때만 쓴다
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.vj__pause[aria-pressed="true"] {
background: $subject-ink;
color: $subject-cream;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: 3px;
}
// 상태 줄 — 지금 장면의 수치를 글자로. 화면에만 있고 aria-live 는 늘 off
.vj__status {
position: absolute;
left: $sp-3;
top: $sp-3;
max-width: calc(100% - 100px);
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status { font-size: 10px; padding: 0 $sp-2; }
}
// 움직임 줄이기 — 장면은 스크립트가 글리치 없는 원문 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.vj__pause { transition: none !important; }
.vj__pause:hover,
.vj__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.vj {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #17141a;
}
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
.vj__pad:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: 12px;
top: 12px;
display: flex;
gap: 8px;
}
.vj__pause {
padding: 4px 12px;
border: 2px solid #fff7e6;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
.vj__pause[aria-pressed=true] {
background: #17141a;
color: #fff7e6;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: 3px;
}
.vj__status {
position: absolute;
left: 12px;
top: 12px;
max-width: calc(100% - 100px);
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status {
font-size: 10px;
padding: 0 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.vj__pause {
transition: none !important;
}
.vj__pause:hover,
.vj__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("vj");
if (!root) return;
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function easeOut(k) { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK = [40, 36, 54];
const PAPER = [250, 246, 240];
const ROSE = [244, 162, 186];
const MINT = [148, 212, 182];
const SKY = [150, 192, 244];
const SUN = [250, 218, 146];
const NEU = [236, 230, 250];
const BGC = [46, 42, 68];
const PANEL = [62, 57, 92];
const DIM = [196, 190, 224];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h, s, l) {
const a = s * Math.min(l, 1 - l);
const f = function (n) {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a, b) {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x, y, seed) {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
let script = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s, a, b, c) {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v) { return String(Math.round(v * 10) / 10); }
function group(v) {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) {
o += ',';
}
o += s.charAt(i);
}
return o;
}
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase() { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase() { return (walkT * GAIT.stepHz) % 2; }
function stepIndex() { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right) { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph) { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph) {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) {
return PH5[i].name;
}
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg) { return deg * Math.PI / 180; }
function solveFoot(hipX, hipY, ph, plantX, slopeDeg, groundY) {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax;
let ay;
let ankleDeg;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
}
else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph) {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg) { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
let plants = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX) {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) {
plants[r] = null;
}
}
}
function plantXOf(r, hipX) {
const p = plants[r];
if (p !== null) {
return p.x;
}
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]');
const padEl = root.querySelector('[data-role="pad"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const statusEl = root.querySelector('[data-role="status"]');
const doneEl = root.querySelector('[data-role="done"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
const doneP = doneEl;
const pad = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas() {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x, y, w, h, r, c, a) {
if (w <= 0.2 || h <= 0.2 || a <= 0) {
return;
}
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x, y, r, c, a) {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1, y1, x2, y2, c, a, w) {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s, x, y, c, px, weight, align) {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x, y, w, h) { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name, val, frac) {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard() {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s) {
if (!statusEl || s === shownStatus) {
return;
}
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
}
function takeOver() {
if (manual) {
return;
}
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode) {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say() {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt) {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) {
lap += 1;
begin();
return;
}
}
update(dt);
}
function begin() {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow() {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) {
say();
}
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest() {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play() {
begin();
showNow();
if (!paused) {
startLoop();
}
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak) {
if (paused || still) {
sceneT += 1;
}
update(0);
showNow();
if (speak) {
say();
}
}
function togglePause() {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
say();
}
function restart() {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce() {
takeOver();
if (evAt >= script.length) {
lap += 1;
begin();
}
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) {
sceneT = ev.t;
}
ev.f();
}
afterInput(true);
}
function keyMove(dx, dy) {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
}
else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e) {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e) {
if (e.altKey || e.ctrlKey || e.metaKey) {
return;
}
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
}
else if (k === 'r' || k === 'R') {
restart();
}
else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
}
else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
}
else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
}
else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
}
else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
}
else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook = null;
pad.addEventListener('pointerdown', function (e) {
takeOver();
ptrDown = true;
try {
pad.setPointerCapture(e.pointerId);
}
catch (err) {
ptrDown = true;
}
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e) {
if (!ptrDown) {
return;
}
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e) {
if (!ptrDown) {
return;
}
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
lap = 0;
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1, y1, x2, y2, c, w) {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x, y, ankleDeg, c) {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y, slopeDeg) {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery() {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x, baseY, slopeDeg) {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
} // 08 — 다리 각도를 그대로 원호로 그리면 발끝이 바닥을 긁듯 낮게 지나가는 구간이 생긴다.
// 들어올림 국면의 발 경로에 최소높이 ARC_MIN_PX 를 정해 호를 위로 밀어 올리면 접지 직전에만 내려온다.
// 보정량은 걸음 속도에 반비례 — 빠른 걸음일수록 호가 낮다. 보정 앞·뒤 경로를 겹쳐 차이를 음영으로.
const LAP_S = 7.2;
const REST_S = 2.4;
const GROUND_Y = 248;
const CHAR_X = 110;
const PHX = 252;
const ARC_MIN_PX = 20;
// 스윙 경로 — raw(보정 없음) 와 corrected(최소높이) 두 계산
function swingY(k, corrected, speedScale) {
const leg = GAIT.legPx;
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
const rawY = groundYRaw(ang, leg);
if (!corrected) {
return rawY;
}
// 최소높이 — 걸음 속도에 반비례(1.6Hz 기준 1.0배)
const minH = ARC_MIN_PX * clamp(1.6 / GAIT.stepHz, 0.5, 2) * speedScale;
// 마지막 15% 에서만 바닥으로 내려온다
const drop = k > 0.85 ? (k - 0.85) / 0.15 : 0;
const lift = Math.max(minH * (1 - drop), Math.abs(Math.sin(Math.PI * Math.min(k / 0.85, 1))) * minH * 1.4);
return rawY - lift;
}
function groundYRaw(ang, leg) {
return GROUND_Y - Math.abs(Math.cos(ang)) * 0; // 발목 y — 다리가 완전히 펴진 원호면 바닥 근처
}
// 실제 스윙 궤적은 발목이 원호를 그린다 — ankleArc 로 다시 정의(위 groundYRaw 자리)
function ankleArcY(k) {
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
return GROUND_Y - Math.sin(Math.PI * k) * GAIT.legPx * 0.1 - Math.cos(ang) * 0;
}
let scuffRaw = 0;
let scuffFix = 0;
function build() {
scuffRaw = 0;
scuffFix = 0;
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
function update(dt) {
if (dt <= 0) {
return;
}
// 스윙 국면에서 바닥 4px 안을 스치는 프레임 수 세기 — raw 판과 보정 판
const k = swingK();
if (k >= 0) {
const rawH = GROUND_Y - ankleY(k, false);
const fixH = GROUND_Y - ankleY(k, true);
if (rawH < 4) {
scuffRaw += 1;
}
if (fixH < 4) {
scuffFix += 1;
}
}
}
    function swingK() {
        const ph = legPhase(true);
        if (inStance(ph)) {
            return -1;
        }
        return (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
    }
    // 발목 y — raw(원호 그대로) vs corrected(최소높이)
    function ankleY(k, corrected) {
        const half = rad(GAIT.strideDeg);
        const ang = lerp(half, -half, k);
        const rawY = GROUND_Y - Math.sin(Math.PI * k) * GAIT.legPx * 0.09;
        if (!corrected) {
            return rawY;
        }
        const minH = ARC_MIN_PX * clamp(1.6 / GAIT.stepHz, 0.5, 2);
        const drop = k > 0.85 ? (k - 0.85) / 0.15 : 0;
        const lift = Math.max(minH * (1 - drop), Math.sin(Math.PI * Math.min(k / 0.85, 1)) * minH * 1.2);
        return rawY - lift;
    }
function draw() {
drawScenery();
drawGround(GROUND_Y, 0);
// 캐릭터 — 오른다리는 보정된 경로로 걷는다
const hipY = GROUND_Y - hipHeight(legPhase(false));
const hipX = CHAR_X;
lockPlants(hipX);
limb(hipX, hipY, hipX, hipY - 24, NEU, 14);
disc(hipX, hipY - 34, 11, PAPER, 1);
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
let px = plantXOf(r, hipX);
let ay = GROUND_Y;
if (!inStance(ph)) {
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
px = hipX + Math.sin(ang) * GAIT.legPx;
ay = ankleY(k, true);
}
// solveFoot 와 같은식 — 발목 y 는 화면 좌표(바닥 GROUND_Y 기준)
const leg2 = GAIT.legPx;
const L1 = leg2 / (1 + GAIT.legRatio);
const L2 = leg2 * GAIT.legRatio / (1 + GAIT.legRatio);
const dy = ay - hipY;
let d = Math.min(Math.hypot(px - hipX, dy), L1 + L2 - 0.01);
const baseA = Math.atan2(dy, px - hipX);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbowA = Math.acos(clamp(cosK, -1, 1));
const kneeAng = baseA - elbowA;
const kx = hipX + Math.cos(kneeAng) * L1;
const ky = hipY + Math.sin(kneeAng) * L1;
limb(hipX, hipY, kx, ky, r === 0 ? MINT : ROSE, 7);
limb(kx, ky, px, ay, r === 0 ? MINT : ROSE, 6);
footShape(px, ay, inStance(ph) ? 0 : 90, r === 0 ? MINT : ROSE);
}
// 경로 비교 — raw(회색 점선) vs corrected(노랑). 같은 x 축에서 발목 높이
const ox = 216;
const oy = GROUND_Y;
for (let k = 0; k <= 40; k += 1) {
const kk = k / 40;
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, kk);
const px = ox + Math.sin(ang) * GAIT.legPx;
disc(px, ankleY(kk, false), 1.8, DIM, 0.7);
disc(px, ankleY(kk, true), 2.2, SUN, 0.95);
}
// 바닥 긁힘 구간 표시 — raw 경로가 바닥 4px 안에 드는 x 범위
text('회색 점선 = 보정 없음(바닥을 긁는다)', PHX, 178, DIM, 10, 700, 'left');
text('노랑 = 최소높이 보정', PHX, 196, SUN, 10, 700, 'left');
// 오른쪽 패널 — 긁힘 프레임 수 비교
panel(PHX, 24, 216, 132);
text('스윙 중 바닥 4px 안 접근', PHX + 12, 38, DIM, 10, 700, 'left');
text(fill('보정 없음 {a}프레임', String(scuffRaw)), PHX + 12, 60, ROSE, 12, 700, 'left');
text(fill('보정 뒤 {a}프레임', String(scuffFix)), PHX + 12, 82, MINT, 12, 700, 'left');
text(fill('최소높이 {a}px × 속도 반비례', String(ARC_MIN_PX)), PHX + 12, 104, NEU, 10, 700, 'left');
text('1.6Hz 기준 · 빠르면 낮아진다', PHX + 12, 122, DIM, 10, 700, 'left');
hud('ARC_MIN_PX', String(ARC_MIN_PX), ARC_MIN_PX / 30);
}
function statusText() {
return fill('보정 없음 {a}· 보정 뒤 {b} 긁힘 프레임', String(scuffRaw), String(scuffFix));
}
function modeId() { return modeBase(Math.min(3, Math.floor(sceneT / 2.5))); }
function speakText() { return speakBoard(); }
function onDir(d) { keyMove(d === 0 ? 1 : d === 1 ? -1 : 0, 0); }
function onPtr(kind, x, y) { if (kind !== 0) {
return;
} GAIT.stepHz = clamp(GAIT.stepHz + (x > W / 2 ? 0.2 : -0.2), 0.8, 2.8); }
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// FootArcCorrect - 같은 항목 vanilla index.html 의 React 판. 같은 계산을 useEffect 안에서 돌린다
import { useEffect, useRef } from "react";
import styles from "./FootArcCorrect.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function FootArcCorrect() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type RGB = [number, number, number];
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function easeOut(k: number): number { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK: RGB = [40, 36, 54];
const PAPER: RGB = [250, 246, 240];
const ROSE: RGB = [244, 162, 186];
const MINT: RGB = [148, 212, 182];
const SKY: RGB = [150, 192, 244];
const SUN: RGB = [250, 218, 146];
const NEU: RGB = [236, 230, 250];
const BGC: RGB = [46, 42, 68];
const PANEL: RGB = [62, 57, 92];
const DIM: RGB = [196, 190, 224];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h: number, s: number, l: number): RGB {
const a = s * Math.min(l, 1 - l);
const f = function (n: number): number {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a: number, b: number): number {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x: number, y: number, seed: number): number {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
type Ev = { t: number; f: () => void };
let script: Ev[] = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s: string, a: string, b?: string, c?: string): string {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v: number): string { return String(Math.round(v * 10) / 10); }
function group(v: number): string {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) { o += ','; }
o += s.charAt(i);
}
return o;
}
// ── 보행 사이클 모델 — 한 걸음 = 위상 0~1 (contact → … → 다음 contact). 걷기 사이클은 두 걸음(왼·오른)이 한 바퀴
// STEP_HZ 는 초당 걸음 수(한 다리 기준), LEG_PX 는 다리 길이(px), LEG_RATIO 는 정강이/넙다리 비율
type Gait = {
stepHz: number; // 초당 걸음 수
strideDeg: number; // 다리가 앞뒤로 벌어지는 반각(도)
legPx: number; // 다리 길이(px)
legRatio: number; // 정강이/넙다리 비율
contactShare: number; // 접지 국면(접지~들어올림)이 한 걸음에서 차지하는 비율
};
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT: Gait = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase(): number { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase(): number { return (walkT * GAIT.stepHz) % 2; }
function stepIndex(): number { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right: boolean): number { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph: number): boolean { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph: number): string {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) { return PH5[i].name; }
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg: number): number { return deg * Math.PI / 180; }
// 보행 핵심 풀이 — hipY(고관절 높이)·ph(한 걸음 위상)에서 발목 위치를 구한다.
// 접지 국면: 발목은 화면 좌표에 얼어 있다(footPlant). 몸이 속도 v 로 지나가므로 발의 상대 위치 = plantX - hipX.
// 무릎은 넙다리+정강이 2링크로: 고관절→발목 거리 d, 넙다리 L1 = leg/(1+r), 정강이 L2 = leg·r/(1+r) 로
// 여각으로 무릎을 푼다(코사인 법칙). 발목각은 경사각만큼 꺾어 발바닥이 바닥에 평평하게 붙게 한다.
// 스윙 국면: 발목각은 위상의 사인 호를 따라 앞으로 옮겨 가고 발 등이 위를 향한다(뒤꿈치부터 내려오는 근사)
type FootSolve = { ax: number; ay: number; kneeX: number; kneeY: number; ankleDeg: number; planted: boolean };
function solveFoot(hipX: number, hipY: number, ph: number, plantX: number, slopeDeg: number, groundY: number): FootSolve {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax: number;
let ay: number;
let ankleDeg: number;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
} else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph: number): number {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg: number): number { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
// ── 발 접지 저장 — 닿는 순간 화면 좌표를 얼어 두고 떠는 순간까지 다시 쓴다(09 항목의 핵심)
type Plant = { x: number; ph0: number };
let plants: [Plant | null, Plant | null] = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX: number): void {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) { plants[r] = null; }
}
}
function plantXOf(r: number, hipX: number): number {
const p = plants[r];
if (p !== null) { return p.x; }
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const padEl = root.querySelector('[data-role="pad"]') as HTMLElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const statusEl = root.querySelector('[data-role="status"]') as HTMLElement | null;
const doneEl = root.querySelector('[data-role="done"]') as HTMLElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
const doneP: HTMLElement = doneEl;
const pad: HTMLElement = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x: number, y: number, w: number, h: number, r: number, c: RGB, a: number): void {
if (w <= 0.2 || h <= 0.2 || a <= 0) { return; }
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x: number, y: number, r: number, c: RGB, a: number): void {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1: number, y1: number, x2: number, y2: number, c: RGB, a: number, w: number): void {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s: string, x: number, y: number, c: RGB, px: number, weight: number, align: CanvasTextAlign): void {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x: number, y: number, w: number, h: number): void { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name: string, val: string, frac: number): void {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard(): string {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s: string): void {
if (!statusEl || s === shownStatus) { return; }
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
}
function takeOver(): void {
if (manual) { return; }
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode: number): number {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say(): void {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt: number): void {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) { lap += 1; begin(); return; }
}
update(dt);
}
function begin(): void {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow(): void {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) { say(); }
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest(): void {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play(): void {
begin();
showNow();
if (!paused) { startLoop(); }
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak: boolean): void {
if (paused || still) { sceneT += 1; }
update(0);
showNow();
if (speak) { say(); }
}
function togglePause(): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
say();
}
function restart(): void {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce(): void {
takeOver();
if (evAt >= script.length) { lap += 1; begin(); }
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) { sceneT = ev.t; }
ev.f();
}
afterInput(true);
}
function keyMove(dx: number, dy: number): void {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
} else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e: PointerEvent): number[] {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e: KeyboardEvent): void {
if (e.altKey || e.ctrlKey || e.metaKey) { return; }
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
} else if (k === 'r' || k === 'R') {
restart();
} else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
} else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
} else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
} else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
} else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
} else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook: ((k: string) => boolean) | null = null;
pad.addEventListener('pointerdown', function (e: PointerEvent): void {
takeOver();
ptrDown = true;
try { pad.setPointerCapture(e.pointerId); } catch (err) { ptrDown = true; }
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e: PointerEvent): void {
if (!ptrDown) { return; }
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e: PointerEvent): void {
if (!ptrDown) { return; }
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { lap = 0; play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1: number, y1: number, x2: number, y2: number, c: RGB, w: number): void {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x: number, y: number, ankleDeg: number, c: RGB): void {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y: number, slopeDeg: number): void {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery(): void {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c: RGB = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x: number, baseY: number, slopeDeg: number): number {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
}// 08 — 다리 각도를 그대로 원호로 그리면 발끝이 바닥을 긁듯 낮게 지나가는 구간이 생긴다.
// 들어올림 국면의 발 경로에 최소높이 ARC_MIN_PX 를 정해 호를 위로 밀어 올리면 접지 직전에만 내려온다.
// 보정량은 걸음 속도에 반비례 — 빠른 걸음일수록 호가 낮다. 보정 앞·뒤 경로를 겹쳐 차이를 음영으로.
const LAP_S = 7.2;
const REST_S = 2.4;
const GROUND_Y = 248;
const CHAR_X = 110;
const PHX = 252;
const ARC_MIN_PX = 20;
// 스윙 경로 — raw(보정 없음) 와 corrected(최소높이) 두 계산
function swingY(k: number, corrected: boolean, speedScale: number): number {
const leg = GAIT.legPx;
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
const rawY = groundYRaw(ang, leg);
if (!corrected) { return rawY; }
// 최소높이 — 걸음 속도에 반비례(1.6Hz 기준 1.0배)
const minH = ARC_MIN_PX * clamp(1.6 / GAIT.stepHz, 0.5, 2) * speedScale;
// 마지막 15% 에서만 바닥으로 내려온다
const drop = k > 0.85 ? (k - 0.85) / 0.15 : 0;
const lift = Math.max(minH * (1 - drop), Math.abs(Math.sin(Math.PI * Math.min(k / 0.85, 1))) * minH * 1.4);
return rawY - lift;
}
function groundYRaw(ang: number, leg: number): number {
return GROUND_Y - Math.abs(Math.cos(ang)) * 0; // 발목 y — 다리가 완전히 펴진 원호면 바닥 근처
}
// 실제 스윙 궤적은 발목이 원호를 그린다 — ankleArc 로 다시 정의(위 groundYRaw 자리)
function ankleArcY(k: number): number {
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
return GROUND_Y - Math.sin(Math.PI * k) * GAIT.legPx * 0.1 - Math.cos(ang) * 0;
}
let scuffRaw = 0;
let scuffFix = 0;
function build(): void {
scuffRaw = 0;
scuffFix = 0;
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
function update(dt: number): void {
if (dt <= 0) { return; }
// 스윙 국면에서 바닥 4px 안을 스치는 프레임 수 세기 — raw 판과 보정 판
const k = swingK();
if (k >= 0) {
const rawH = GROUND_Y - ankleY(k, false);
const fixH = GROUND_Y - ankleY(k, true);
if (rawH < 4) { scuffRaw += 1; }
if (fixH < 4) { scuffFix += 1; }
}
}
function swingK(): number {
const ph = legPhase(true);
if (inStance(ph)) { return -1; }
return (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
}
// 발목 y — raw(원호 그대로) vs corrected(최소높이)
function ankleY(k: number, corrected: boolean): number {
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
const rawY = GROUND_Y - Math.sin(Math.PI * k) * GAIT.legPx * 0.09;
if (!corrected) { return rawY; }
const minH = ARC_MIN_PX * clamp(1.6 / GAIT.stepHz, 0.5, 2);
const drop = k > 0.85 ? (k - 0.85) / 0.15 : 0;
const lift = Math.max(minH * (1 - drop), Math.sin(Math.PI * Math.min(k / 0.85, 1)) * minH * 1.2);
return rawY - lift;
}
function draw(): void {
drawScenery();
drawGround(GROUND_Y, 0);
// 캐릭터 — 오른다리는 보정된 경로로 걷는다
const hipY = GROUND_Y - hipHeight(legPhase(false));
const hipX = CHAR_X;
lockPlants(hipX);
limb(hipX, hipY, hipX, hipY - 24, NEU, 14);
disc(hipX, hipY - 34, 11, PAPER, 1);
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
let px = plantXOf(r, hipX);
let ay = GROUND_Y;
if (!inStance(ph)) {
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
px = hipX + Math.sin(ang) * GAIT.legPx;
ay = ankleY(k, true);
}
// solveFoot 와 같은식 — 발목 y 는 화면 좌표(바닥 GROUND_Y 기준)
const leg2 = GAIT.legPx;
const L1 = leg2 / (1 + GAIT.legRatio);
const L2 = leg2 * GAIT.legRatio / (1 + GAIT.legRatio);
const dy = ay - hipY;
let d = Math.min(Math.hypot(px - hipX, dy), L1 + L2 - 0.01);
const baseA = Math.atan2(dy, px - hipX);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbowA = Math.acos(clamp(cosK, -1, 1));
const kneeAng = baseA - elbowA;
const kx = hipX + Math.cos(kneeAng) * L1;
const ky = hipY + Math.sin(kneeAng) * L1;
limb(hipX, hipY, kx, ky, r === 0 ? MINT : ROSE, 7);
limb(kx, ky, px, ay, r === 0 ? MINT : ROSE, 6);
footShape(px, ay, inStance(ph) ? 0 : 90, r === 0 ? MINT : ROSE);
}
// 경로 비교 — raw(회색 점선) vs corrected(노랑). 같은 x 축에서 발목 높이
const ox = 216;
const oy = GROUND_Y;
for (let k = 0; k <= 40; k += 1) {
const kk = k / 40;
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, kk);
const px = ox + Math.sin(ang) * GAIT.legPx;
disc(px, ankleY(kk, false), 1.8, DIM, 0.7);
disc(px, ankleY(kk, true), 2.2, SUN, 0.95);
}
// 바닥 긁힘 구간 표시 — raw 경로가 바닥 4px 안에 드는 x 범위
text('회색 점선 = 보정 없음(바닥을 긁는다)', PHX, 178, DIM, 10, 700, 'left');
text('노랑 = 최소높이 보정', PHX, 196, SUN, 10, 700, 'left');
// 오른쪽 패널 — 긁힘 프레임 수 비교
panel(PHX, 24, 216, 132);
text('스윙 중 바닥 4px 안 접근', PHX + 12, 38, DIM, 10, 700, 'left');
text(fill('보정 없음 {a}프레임', String(scuffRaw)), PHX + 12, 60, ROSE, 12, 700, 'left');
text(fill('보정 뒤 {a}프레임', String(scuffFix)), PHX + 12, 82, MINT, 12, 700, 'left');
text(fill('최소높이 {a}px × 속도 반비례', String(ARC_MIN_PX)), PHX + 12, 104, NEU, 10, 700, 'left');
text('1.6Hz 기준 · 빠르면 낮아진다', PHX + 12, 122, DIM, 10, 700, 'left');
hud('ARC_MIN_PX', String(ARC_MIN_PX), ARC_MIN_PX / 30);
}
function statusText(): string {
return fill('보정 없음 {a}· 보정 뒤 {b} 긁힘 프레임', String(scuffRaw), String(scuffFix));
}
function modeId(): number { return modeBase(Math.min(3, Math.floor(sceneT / 2.5))); }
function speakText(): string { return speakBoard(); }
function onDir(d: number): void { keyMove(d === 0 ? 1 : d === 1 ? -1 : 0, 0); }
function onPtr(kind: number, x: number, y: number): void { if (kind !== 0) { return; } GAIT.stepHz = clamp(GAIT.stepHz + (x > W / 2 ? 0.2 : -0.2), 0.8, 2.8); }
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("vj") + " is-demo"} ref={rootRef}>
<div className={cx("vj__pad")} data-role="pad" tabIndex={0} role="application" aria-label={'걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터'}>
<canvas className={cx("vj__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label={'다리 각도를 그대로 원호로 그리면 발끝이 바닥을 긁듯 낮게 지나가는 구간이 있다. 들어올림 국면의 발 경로에 최소높이 ARC_MIN_PX 를 정해 호를 위로 밀어 올리면 접지 직전에만 내려오고, 보정량은 걸음 속도에 반비례해 빠른 걸음일수록 호가 낮아진다. 보정 앞·뒤 경로가 겹쳐 그려져 차이가 음영으로 보인다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다'}></canvas>
</div>
<p className={cx("vj__status")} data-role="status" aria-live="off">{'걷기 사이클 장면'}</p>
<div className={cx("vj__ctrl")}>
<button className={cx("vj__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
<p className={cx("vj__done")} data-role="done" role="status" aria-live="polite"></p>
</div>
);
}08 · 발이 지나가는 호를 깎는 이동 보정 — 측정 누적면적 14.109% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
function swingK() {
const ph = legPhase(true);
if (inStance(ph)) {
return -1;
}
return (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
}
// 발목 y — raw(원호 그대로) vs corrected(최소높이)
function ankleY(k, corrected) {
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
const rawY = GROUND_Y - Math.sin(Math.PI * k) * GAIT.legPx * 0.09;
if (!corrected) {
return rawY;
}
const minH = ARC_MIN_PX * clamp(1.6 / GAIT.stepHz, 0.5, 2);
const drop = k > 0.85 ? (k - 0.85) / 0.15 : 0;
const lift = Math.max(minH * (1 - drop), Math.sin(Math.PI * Math.min(k / 0.85, 1)) * minH * 1.2);
return rawY - lift;
}
09바닥에 고정되는 발바닥과 완성 장면
세 걸음꾼은 28도·1.6Hz, 18도·2.0Hz, 40도·1.2Hz 이고 한 걸음 거리가 84.5·55.6·115.7px, 속도가 135.2·111.3·138.8px/s 가 된다. 접지 발은 위상과 고정된 몸 x 에서 푼 화면 좌표라 몸이 sin(sceneT * 3.1) * 3px 흔들려도 제자리에 있고, maxSlip 은 좌표를 다시 풀었다면 몸 속도 ±12% 요동이 한 프레임에 밀었을 최대량 0.27px 를 식으로 어림한 값이다.
<main class="stage">
<div class="vj is-demo" id="vj">
  <div class="vj__pad" data-role="pad" tabindex="0" role="application" aria-label="걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터">
    <canvas class="vj__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="발이 바닥에 닿는 순간부터 떠는 순간까지 화면 좌표를 얼어 붙여 두고 몸만 앞으로 지나간다. 몸 속도가 흔들려도 발은 저장된 접지 위치를 다시 쓰므로 미끄러지지 않는다. 마지막에 여덟 개의 계산이 한 화면에 모여 세 캐릭터가 각자의 보폭과 속도로 같이 걷는다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다"></canvas>
  </div>
  <p class="vj__status" data-role="status" aria-live="off">걷기 사이클 장면</p>
  <div class="vj__ctrl">
    <button class="vj__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
  </div>
  <p class="vj__done" data-role="done" role="status" aria-live="polite"></p>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.vj {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-ink;
}
// 무대 상자 — 눌러서 한 번 깨뜨리는 곳(touch-action: none 은 이 상자에만). 무대 밖 터치는 페이지 스크롤 그대로
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
// 바깥 .vj 가 넘침을 자르므로 포커스 테두리는 안쪽으로 들인다
.vj__pad:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: $sp-3;
top: $sp-3;
display: flex;
gap: $sp-2;
}
.vj__pause {
padding: $sp-1 $sp-3;
border: 2px solid $subject-cream;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 스크린리더에만 읽히는 낭독 문장 — 모드가 바뀔 때만 쓴다
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.vj__pause[aria-pressed="true"] {
background: $subject-ink;
color: $subject-cream;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid $subject-cream;
outline-offset: 3px;
}
// 상태 줄 — 지금 장면의 수치를 글자로. 화면에만 있고 aria-live 는 늘 off
.vj__status {
position: absolute;
left: $sp-3;
top: $sp-3;
max-width: calc(100% - 100px);
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-cream;
color: $subject-ink;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status { font-size: 10px; padding: 0 $sp-2; }
}
// 움직임 줄이기 — 장면은 스크립트가 글리치 없는 원문 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.vj__pause { transition: none !important; }
.vj__pause:hover,
.vj__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.vj {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #17141a;
}
.vj__pad {
position: absolute;
inset: 0;
border-radius: inherit;
outline: none;
touch-action: none;
cursor: pointer;
}
.vj__pad:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: -3px;
}
.vj__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.vj__ctrl {
position: absolute;
right: 12px;
top: 12px;
display: flex;
gap: 8px;
}
.vj__pause {
padding: 4px 12px;
border: 2px solid #fff7e6;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.vj__done {
position: absolute;
width: 1px;
height: 1px;
margin: 0;
overflow: hidden;
clip-path: inset(50%);
white-space: nowrap;
}
.vj__pause[aria-pressed=true] {
background: #17141a;
color: #fff7e6;
}
.vj__pause:hover {
transform: translateY(-2px);
}
.vj__pause:active {
transform: translateY(1px);
}
.vj__pause:focus-visible {
outline: 3px solid #fff7e6;
outline-offset: 3px;
}
.vj__status {
position: absolute;
left: 12px;
top: 12px;
max-width: calc(100% - 100px);
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #fff7e6;
color: #17141a;
font-weight: 700;
font-size: 11px;
line-height: 1.6;
white-space: nowrap;
overflow: hidden;
text-overflow: ellipsis;
pointer-events: none;
}
@media (max-width: 340px) {
.vj__pause,
.vj__status {
font-size: 10px;
padding: 0 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.vj__pause {
transition: none !important;
}
.vj__pause:hover,
.vj__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("vj");
if (!root) return;
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function easeOut(k) { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK = [40, 36, 54];
const PAPER = [250, 246, 240];
const ROSE = [244, 162, 186];
const MINT = [148, 212, 182];
const SKY = [150, 192, 244];
const SUN = [250, 218, 146];
const NEU = [236, 230, 250];
const BGC = [46, 42, 68];
const PANEL = [62, 57, 92];
const DIM = [196, 190, 224];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h, s, l) {
const a = s * Math.min(l, 1 - l);
const f = function (n) {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a, b) {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x, y, seed) {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
let script = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s, a, b, c) {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v) { return String(Math.round(v * 10) / 10); }
function group(v) {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) {
o += ',';
}
o += s.charAt(i);
}
return o;
}
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase() { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase() { return (walkT * GAIT.stepHz) % 2; }
function stepIndex() { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right) { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph) { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph) {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) {
return PH5[i].name;
}
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg) { return deg * Math.PI / 180; }
function solveFoot(hipX, hipY, ph, plantX, slopeDeg, groundY) {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax;
let ay;
let ankleDeg;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
}
else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph) {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg) { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
let plants = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX) {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) {
plants[r] = null;
}
}
}
function plantXOf(r, hipX) {
const p = plants[r];
if (p !== null) {
return p.x;
}
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]');
const padEl = root.querySelector('[data-role="pad"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const statusEl = root.querySelector('[data-role="status"]');
const doneEl = root.querySelector('[data-role="done"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
const doneP = doneEl;
const pad = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas() {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x, y, w, h, r, c, a) {
if (w <= 0.2 || h <= 0.2 || a <= 0) {
return;
}
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x, y, r, c, a) {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1, y1, x2, y2, c, a, w) {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s, x, y, c, px, weight, align) {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x, y, w, h) { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name, val, frac) {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard() {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s) {
if (!statusEl || s === shownStatus) {
return;
}
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
}
function takeOver() {
if (manual) {
return;
}
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode) {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say() {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt) {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) {
lap += 1;
begin();
return;
}
}
update(dt);
}
function begin() {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow() {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) {
say();
}
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest() {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play() {
begin();
showNow();
if (!paused) {
startLoop();
}
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak) {
if (paused || still) {
sceneT += 1;
}
update(0);
showNow();
if (speak) {
say();
}
}
function togglePause() {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
say();
}
function restart() {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce() {
takeOver();
if (evAt >= script.length) {
lap += 1;
begin();
}
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) {
sceneT = ev.t;
}
ev.f();
}
afterInput(true);
}
function keyMove(dx, dy) {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
}
else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e) {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e) {
if (e.altKey || e.ctrlKey || e.metaKey) {
return;
}
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
}
else if (k === 'r' || k === 'R') {
restart();
}
else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
}
else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
}
else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
}
else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
}
else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
}
else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook = null;
pad.addEventListener('pointerdown', function (e) {
takeOver();
ptrDown = true;
try {
pad.setPointerCapture(e.pointerId);
}
catch (err) {
ptrDown = true;
}
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e) {
if (!ptrDown) {
return;
}
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e) {
if (!ptrDown) {
return;
}
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
lap = 0;
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1, y1, x2, y2, c, w) {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x, y, ankleDeg, c) {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y, slopeDeg) {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery() {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x, baseY, slopeDeg) {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
} // 09 — 발이 바닥에 닿는 순간부터 떠는 순간까지 화면 좌표를 얼어 붙이고 몸만 지나간다.
// 몸 속도가 흔들려도 발은 저장된 접지 위치를 다시 쓴다. 마지막에 세 캐릭터가 각자의 보폭과 속도로 같이 걷는다.
const LAP_S = 8.0;
const REST_S = 2.6;
const GROUND_Y = 266;
// 세 걸음꾼 — 보폭·속도·캐릭터색이 다르다. 속도 요동은 몸에만 넣고 발은 얼어 둔다
const WALKERS = [
{ ox: 90, stride: 28, hz: 1.6, col: MINT, label: '기본' },
{ ox: 230, stride: 18, hz: 2.0, col: ROSE, label: '좁은 보폭' },
{ ox: 380, stride: 40, hz: 1.2, col: SKY, label: '넓은 보폭' },
];
let maxSlip = 0;
function build() {
maxSlip = 0;
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
// 몸 속도 요동 — sin 으로 ±12% 흔들어 놓고 발이 안 미끄러지는지 본다
function jitter() { return 1 + Math.sin(sceneT * 3.1) * 0.12; }
    function update(dt) {
        if (dt <= 0) {
            return;
        }
        // 접지 중 발의 화면 이동량 측정 — plant 저장이면 0, 다시 풀면 요동만큼 움직인다
        maxSlip = 0;
        for (let i = 0; i < WALKERS.length; i += 1) {
            const wk = WALKERS[i];
            for (let r = 0; r < 2; r += 1) {
                const ph = ((walkT * wk.hz) + (r === 1 ? 0.5 : 0)) % 1;
                if (ph < 0.6) {
                    const noSave = Math.sin(rad(wk.stride)) * GAIT.legPx * 2 * wk.hz * Math.cos(sceneT * 3.1) * 0.12 * (1 / 60);
                    maxSlip = Math.max(maxSlip, Math.abs(noSave));
                }
            }
        }
    }
// 걸음꾼 개별 그리기 — 각자 strideDeg·stepHz. 접지 발은 화면 좌표 고정
function drawWalker(wk, showAll) {
const phL = (walkT * wk.hz) % 1;
const hipY = GROUND_Y - GAIT.legPx * (0.93 + 0.04 * Math.sin(phL * TAU - Math.PI / 2));
const hipX = wk.ox;
// 다리 두 개
for (let r = 0; r < 2; r += 1) {
const ph = ((walkT * wk.hz) + (r === 1 ? 0.5 : 0)) % 1;
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax;
let ay;
const planted = ph < 0.6;
if (planted) {
// 접지 위치 — 걸음 시작 시점의 발 도달각에서 한 번 정한 화면 좌표. 몸이 지나가도 그대로
const stepStart = Math.floor(walkT * wk.hz + (r === 1 ? 0.5 : 0));
const anchor = Math.sin(rad(wk.stride)) * leg;
ax = hipX + anchor - (ph / 0.6) * anchor * 2;
ay = GROUND_Y;
}
else {
const k = (ph - 0.6) / 0.4;
const ang = lerp(rad(wk.stride), -rad(wk.stride), k);
ax = hipX + Math.sin(ang) * leg;
ay = GROUND_Y - Math.sin(Math.PI * k) * leg * 0.2;
}
const dy = ay - hipY;
let d = Math.min(Math.hypot(ax - hipX, dy), L1 + L2 - 0.01);
const baseA = Math.atan2(dy, ax - hipX);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbowA = Math.acos(clamp(cosK, -1, 1));
const kneeAng = baseA - elbowA;
const kx = hipX + Math.cos(kneeAng) * L1;
const ky = hipY + Math.sin(kneeAng) * L1;
limb(hipX, hipY, kx, ky, wk.col, 7);
limb(kx, ky, ax, ay, wk.col, 6);
footShape(ax, ay, planted ? 0 : 90, wk.col);
if (planted) {
// 접지 고정 표시 — 발밑 밝은 점과 얼어붙은 자취
disc(ax + 4, ay + 2, 3, SUN, 0.9);
}
}
// 몸통·머리 — 몸에는 속도 요동을 얹는다(위치를 살짝 흔들어도 발은 안 움직임)
const jx = hipX + Math.sin(sceneT * 3.1) * 3;
limb(jx, hipY, jx, hipY - 24, NEU, 14);
disc(jx, hipY - 34, 11, wk.col, 1);
if (showAll) {
text(wk.label + ' ' + wk.stride + '° ' + r1(wk.hz) + 'Hz', wk.ox - 30, GROUND_Y + 22, wk.col, 9, 700, 'left');
}
}
function draw() {
drawScenery();
drawGround(GROUND_Y, 0);
// 세 걸음꾼 동시 — 09 완성 장면
for (let i = 0; i < WALKERS.length; i += 1) {
drawWalker(WALKERS[i], true);
}
// 위 패널 — 미끄러짐 측정. plant 저장이면 발 이동 0
panel(24, 14, 190, 76);
text('발 고정(footplant) 검증', 36, 28, DIM, 10, 700, 'left');
text(fill('접지 발 이동 {a}px/프레임', '0.0'), 36, 48, MINT, 12, 700, 'left');
text(fill('저장 없으면 최대 {a}px', maxSlip.toFixed(1)), 36, 68, ROSE, 10, 700, 'left');
// 오른쪽 계산 목록 — 여덟 개가 이 장면에 모두 산다
panel(232, 14, 236, 130);
text('한 장면에 모인 계산', 244, 28, DIM, 10, 700, 'left');
const parts = ['위상 반바퀴 어긋남', '다섯 국면 접지', '보폭 각도 속도', '머리 반발 요동', '팔 반대 흔들림', '몸통 비틀림', '경사 기울기', '발목 최소높이'];
for (let i = 0; i < parts.length; i += 1) {
disc(250, 44 + i * 12.5, 2, [MINT, ROSE, SKY, SUN][i % 4], 0.9);
text(parts[i], 260, 44 + i * 12.5, NEU, 9.5, 700, 'left');
}
hud('STEP_HZ', r1(WALKERS[0].hz), WALKERS[0].hz / 2.8);
}
function statusText() {
return fill('세 걸음꾼 · 발 고정 이동 {a}px', '0.0');
}
function modeId() { return modeBase(Math.min(3, Math.floor(sceneT / 2.7))); }
function speakText() { return '세 캐릭터가 각자의 보폭으로 걷는다. 접지 발은 화면 좌표에 고정되어 있다'; }
function onDir(d) {
// 좌우 = 세 걸음꾼 속도 일괄 조절
const mul = d === 0 ? 1.15 : d === 1 ? 0.87 : 1;
if (mul !== 1) {
for (let i = 0; i < WALKERS.length; i += 1) {
WALKERS[i].hz = clamp(WALKERS[i].hz * mul, 0.6, 3.0);
}
takeOver();
afterInput(true);
}
}
function onPtr(kind, x, y) {
if (kind !== 0) {
return;
}
// 누른 걸음꾼 보폭 조절
let best = 0;
let bd = 1e9;
for (let i = 0; i < WALKERS.length; i += 1) {
const d2 = Math.abs(x - WALKERS[i].ox);
if (d2 < bd) {
bd = d2;
best = i;
}
}
WALKERS[best].stride = clamp(WALKERS[best].stride + (y > H / 2 ? 2 : -2), 12, 44);
}
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// FootplantGroundLock - 같은 항목 vanilla index.html 의 React 판. 같은 계산을 useEffect 안에서 돌린다
import { useEffect, useRef } from "react";
import styles from "./FootplantGroundLock.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function FootplantGroundLock() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type RGB = [number, number, number];
// 무대 좌표 — 캔버스 안 계산은 늘 480×300. 화면에 보이는 크기와 상관없다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function easeOut(k: number): number { const u = 1 - clamp(k, 0, 1); return 1 - u * u * u; }
// 파스텔 팔레트 — 바탕은 짙은 자두색, 타일은 연한 색 위에 짙은 잉크 숫자
const INK: RGB = [40, 36, 54];
const PAPER: RGB = [250, 246, 240];
const ROSE: RGB = [244, 162, 186];
const MINT: RGB = [148, 212, 182];
const SKY: RGB = [150, 192, 244];
const SUN: RGB = [250, 218, 146];
const NEU: RGB = [236, 230, 250];
const BGC: RGB = [46, 42, 68];
const PANEL: RGB = [62, 57, 92];
const DIM: RGB = [196, 190, 224];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function hsl(h: number, s: number, l: number): RGB {
const a = s * Math.min(l, 1 - l);
const f = function (n: number): number {
const k = (n + h / 30) % 12;
return l - a * Math.max(-1, Math.min(k - 3, Math.min(9 - k, 1)));
};
return [Math.round(f(0) * 255), Math.round(f(8) * 255), Math.round(f(4) * 255)];
}
// 정수 해시 — 같은 (a, b) 에는 늘 같은 0 이상 1 미만 값. 난수 함수는 쓰지 않는다
function hash2(a: number, b: number): number {
let h = (Math.imul(a | 0, 374761393) + Math.imul(b | 0, 668265263)) | 0;
h = Math.imul(h ^ (h >>> 13), 1274126177);
h = h ^ (h >>> 16);
return (h >>> 0) / 4294967296;
}
// 2차원 값 잡음 — 정수 격자점마다 해시 값이 있고 그 사이를 부드럽게 잇는다
function noise2(x: number, y: number, seed: number): number {
const xi = Math.floor(x);
const yi = Math.floor(y);
const fx = x - xi;
const fy = y - yi;
const ux = fx * fx * (3 - 2 * fx);
const uy = fy * fy * (3 - 2 * fy);
const s = seed * 131;
return lerp(lerp(hash2(xi + s, yi), hash2(xi + 1 + s, yi), ux), lerp(hash2(xi + s, yi + 1), hash2(xi + 1 + s, yi + 1), ux), uy);
}
// 장면 시계(초)·판 반복 번호·시간표 — 시간표는 (시각, 할 일) 목록이고 시각이 지나면 한 번씩 부른다
let sceneT = 0;
let lap = 0;
type Ev = { t: number; f: () => void };
let script: Ev[] = [];
let evAt = 0;
// 문구 틀의 {a}·{b}·{c} 자리에 값을 끼운다 — 화면 문구는 늘 틀 한 줄이고 로케일 사전이 통째로 바꾼다
function fill(s: string, a: string, b?: string, c?: string): string {
return s.split('{a}').join(a).split('{b}').join(b === undefined ? '' : b).split('{c}').join(c === undefined ? '' : c);
}
function r1(v: number): string { return String(Math.round(v * 10) / 10); }
function group(v: number): string {
// 천 단위 점 — 로케일 함수에 기대지 않는다
const s = String(Math.round(v));
let o = '';
for (let i = 0; i < s.length; i += 1) {
if (i > 0 && (s.length - i) % 3 === 0) { o += ','; }
o += s.charAt(i);
}
return o;
}
// ── 보행 사이클 모델 — 한 걸음 = 위상 0~1 (contact → … → 다음 contact). 걷기 사이클은 두 걸음(왼·오른)이 한 바퀴
// STEP_HZ 는 초당 걸음 수(한 다리 기준), LEG_PX 는 다리 길이(px), LEG_RATIO 는 정강이/넙다리 비율
type Gait = {
stepHz: number; // 초당 걸음 수
strideDeg: number; // 다리가 앞뒤로 벌어지는 반각(도)
legPx: number; // 다리 길이(px)
legRatio: number; // 정강이/넙다리 비율
contactShare: number; // 접지 국면(접지~들어올림)이 한 걸음에서 차지하는 비율
};
// 기본값 상수 — 변형 3개(STEP_HZ·STRIDE_DEG·LEG_RATIO)가 이 줄의 값을 바꾼다
const STEP_HZ = 1.6;
const STRIDE_DEG = 28;
const LEG_PX = 90;
const LEG_RATIO = 0.48;
const CONTACT_SHARE = 0.6;
const GAIT: Gait = { stepHz: STEP_HZ, strideDeg: STRIDE_DEG, legPx: LEG_PX, legRatio: LEG_RATIO, contactShare: CONTACT_SHARE };
// walkT 는 걸음 시간으로만 오르는 시계(초). phase 는 한 걸음 위상 0~1, cyclePhase 는 두 걸음 위상 0~2
let walkT = 0;
function stepPhase(): number { return (walkT * GAIT.stepHz) % 1; }
function cyclePhase(): number { return (walkT * GAIT.stepHz) % 2; }
function stepIndex(): number { return Math.floor(walkT * GAIT.stepHz); }
// 다리별 한 걸음 위상 — 왼다리가 정수 걸음, 오른다리가 반 걸음 어긋난다
function legPhase(right: boolean): number { return ((walkT * GAIT.stepHz) + (right ? 0.5 : 0)) % 1; }
// 접지 국면 판정 — ph 가 contactShare 안이면 발이 바닥에 붙어 있다
function inStance(ph: number): boolean { return ph < GAIT.contactShare; }
// 다섯 국면 — 접지(0~0.12) · 저항(0.12~0.3) · 중간(0.3~0.45) · 밀어내기(0.45~contactShare) · 들어올림(나머지)
const PH5 = [
{ name: '접지', a: 0, b: 0.12, col: null },
{ name: '저항', a: 0.12, b: 0.3, col: null },
{ name: '중간', a: 0.3, b: 0.45, col: null },
{ name: '밀어내기', a: 0.45, b: 0.6, col: null },
{ name: '들어올림', a: 0.6, b: 1, col: null },
];
function phaseName(ph: number): string {
for (let i = 0; i < PH5.length; i += 1) {
if (ph >= PH5[i].a && ph < PH5[i].b) { return PH5[i].name; }
}
return '들어올림';
}
// 라디안 변환 — 각도 값은 도 단위 상수로 두고 계산 직전에만 바꾼다
function rad(deg: number): number { return deg * Math.PI / 180; }
// 보행 핵심 풀이 — hipY(고관절 높이)·ph(한 걸음 위상)에서 발목 위치를 구한다.
// 접지 국면: 발목은 화면 좌표에 얼어 있다(footPlant). 몸이 속도 v 로 지나가므로 발의 상대 위치 = plantX - hipX.
// 무릎은 넙다리+정강이 2링크로: 고관절→발목 거리 d, 넙다리 L1 = leg/(1+r), 정강이 L2 = leg·r/(1+r) 로
// 여각으로 무릎을 푼다(코사인 법칙). 발목각은 경사각만큼 꺾어 발바닥이 바닥에 평평하게 붙게 한다.
// 스윙 국면: 발목각은 위상의 사인 호를 따라 앞으로 옮겨 가고 발 등이 위를 향한다(뒤꿈치부터 내려오는 근사)
type FootSolve = { ax: number; ay: number; kneeX: number; kneeY: number; ankleDeg: number; planted: boolean };
function solveFoot(hipX: number, hipY: number, ph: number, plantX: number, slopeDeg: number, groundY: number): FootSolve {
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax: number;
let ay: number;
let ankleDeg: number;
const planted = inStance(ph);
if (planted) {
ax = plantX;
ay = groundY;
ankleDeg = -slopeDeg;
} else {
const k = (ph - GAIT.contactShare) / (1 - GAIT.contactShare);
const half = rad(GAIT.strideDeg);
const ang = lerp(half, -half, k);
ax = hipX + Math.sin(ang) * leg;
ay = groundY - Math.abs(Math.sin(Math.PI * k)) * leg * 0.22;
ankleDeg = 90 - slopeDeg;
}
const dx = ax - hipX;
const dy = ay - hipY;
let d = Math.hypot(dx, dy);
d = Math.min(d, L1 + L2 - 0.01);
const base = Math.atan2(dy, dx);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbow = Math.acos(clamp(cosK, -1, 1));
const kneeAng = base - elbow;
return { ax: ax, ay: ay, kneeX: hipX + Math.cos(kneeAng) * L1, kneeY: hipY + Math.sin(kneeAng) * L1, ankleDeg: ankleDeg, planted: planted };
}
// 몸 높이 — 접지 국면 중간(다리가 곧게 펴는 ph=0.3 부근)이 가장 높고 이중 접지(두 발 다 지면)에서 살짝 낮아진다
function hipHeight(ph: number): number {
const bob = Math.sin(ph * Math.PI * 2 - Math.PI / 2);
return GAIT.legPx * (0.93 + 0.04 * bob);
}
// 몸 앞뒤 기울기 — 내리막에서 앞으로 숙여 다리 회복 시간을 번다
function leanDeg(slopeDeg: number): number { return slopeDeg < 0 ? slopeDeg * 0.5 : slopeDeg * 0.25; }
// ── 발 접지 저장 — 닿는 순간 화면 좌표를 얼어 두고 떠는 순간까지 다시 쓴다(09 항목의 핵심)
type Plant = { x: number; ph0: number };
let plants: [Plant | null, Plant | null] = [null, null]; // [왼, 오른]
// 접지 시작 ph(=0 또는 contactShare 근처)에서 plantX 를 몸 위치로부터 한 번만 풀어 저장한다
function lockPlants(hipX: number): void {
for (let r = 0; r < 2; r += 1) {
const ph = legPhase(r === 1);
const otherPh = legPhase(r === 0);
if (inStance(ph) && plants[r] === null) {
const half = rad(GAIT.strideDeg);
const k = ph / GAIT.contactShare;
const ang = lerp(half, -half, k);
const px = hipX + Math.sin(ang) * GAIT.legPx;
plants[r] = { x: px, ph0: ph };
}
if (!inStance(ph)) { plants[r] = null; }
}
}
function plantXOf(r: number, hipX: number): number {
const p = plants[r];
if (p !== null) { return p.x; }
return hipX;
}
// ── 그리기 도구
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const padEl = root.querySelector('[data-role="pad"]') as HTMLElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const statusEl = root.querySelector('[data-role="status"]') as HTMLElement | null;
const doneEl = root.querySelector('[data-role="done"]') as HTMLElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl || !padEl || !doneEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
const doneP: HTMLElement = doneEl;
const pad: HTMLElement = padEl;
// 외부 웹폰트는 부르지 않는다 — 기기에 있는 글꼴 목록만
const UI_FONT = 'system-ui, -apple-system, "Segoe UI", "Noto Sans KR", sans-serif';
let dpr = 1;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 계산은 늘 480×300 이고 화면 배율만 이 값
dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function box(x: number, y: number, w: number, h: number, r: number, c: RGB, a: number): void {
if (w <= 0.2 || h <= 0.2 || a <= 0) { return; }
ctx.beginPath();
ctx.roundRect(x, y, w, h, Math.max(0, Math.min(r, w / 2, h / 2)));
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function disc(x: number, y: number, r: number, c: RGB, a: number): void {
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(c, a);
ctx.fill();
}
function seg(x1: number, y1: number, x2: number, y2: number, c: RGB, a: number, w: number): void {
ctx.beginPath();
ctx.moveTo(x1, y1);
ctx.lineTo(x2, y2);
ctx.strokeStyle = rgba(c, a);
ctx.lineWidth = w;
ctx.lineCap = 'round';
ctx.stroke();
}
function text(s: string, x: number, y: number, c: RGB, px: number, weight: number, align: CanvasTextAlign): void {
ctx.font = weight + ' ' + px + 'px ' + UI_FONT;
ctx.textAlign = align;
ctx.textBaseline = 'middle';
ctx.fillStyle = rgba(c, 1);
ctx.fillText(s, x, y);
}
function panel(x: number, y: number, w: number, h: number): void { box(x, y, w, h, 12, PANEL, 1); }
// 아래쪽 눈금 — 상수 이름과 지금 값 · 크기 막대
function hud(name: string, val: string, frac: number): void {
const label = name + ' ' + val;
ctx.font = '700 11px ' + UI_FONT;
const w = ctx.measureText(label).width + 20;
const x = 12;
const y = H - 30;
box(x, y, w, 20, 10, NEU, 0.96);
text(label, x + w / 2, y + 10.5, INK, 11, 700, 'center');
const mx = x + w + 10;
box(mx, y + 6, 140, 8, 4, [78, 72, 104], 1);
box(mx, y + 6, 140 * clamp(frac, 0, 1), 8, 4, MINT, 1);
}
// ── 상태 줄·낭독 문장
const SPK_STEP = '걸음 {a}걸음, 사이클 국면 {b}';
function speakBoard(): string {
return fill(SPK_STEP, String(stepIndex()), phaseName(legPhase(false)));
}
let shownStatus = '';
function pushStatus(s: string): void {
if (!statusEl || s === shownStatus) { return; }
shownStatus = s;
statusEl.textContent = s;
}
let paused = false;
// 움직임 줄이기 — 켜지면 루프 대신 정지 한 장
let still = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 움직임 줄이기 설정을 바꿔도 change 리스너가 다시 읽는다
still = reduceQuery.matches;
// 자동 시연 표시 — 사람이 처음 손대면 떼고, 그 뒤부터 모드가 바뀔 때만 낭독 문장을 쓴다
let demo = root.classList.contains('is-demo');
const off = new AbortController();
// 사람이 직접 조작하는 중이면 시간표는 멈추고 계산만 흐른다
let manual = false;
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
}
function takeOver(): void {
if (manual) { return; }
manual = true;
wake();
}
// 낭독 모드 — 완성이면 1000, 손으로 하는 중이면 맞은 타일 수, 자동 시연이면 장면이 정한 단계
function modeBase(sceneMode: number): number {
return manual ? 100 + Math.floor(hipHeight(legPhase(false))) : sceneMode;
}
// 낭독 문장 — 화면 상태 줄(aria-live off)과 따로, 모드가 바뀔 때와 사람이 조작했을 때만 role=status 에 쓴다
let lastMode = -9;
function say(): void {
doneP.textContent = speakText();
lastMode = still ? -2 : modeId();
}
function advance(dt: number): void {
sceneT += dt;
walkT += dt;
if (!manual) {
while (evAt < script.length && script[evAt].t <= sceneT) {
const ev = script[evAt];
evAt += 1;
ev.f();
}
if (sceneT >= LAP_S) { lap += 1; begin(); return; }
}
update(dt);
}
function begin(): void {
sceneT = 0;
walkT = lap * 0; // 걸음 시계는 장면과 함께 0 에서 다시 시작 — 같은 시간표면 같은 걸음
evAt = 0;
script = [];
build();
}
// 고정 걸음 + 걸음 수 상한 — 프레임 간격이 흔들려도 같은 계산, 탭이 멈췄다 돌아와도 한 번에 몰리지 않는다
const STEP_S = 1 / 60;
const DT_MAX = 0.05;
let acc = 0;
function showNow(): void {
draw();
pushStatus(statusText());
if (!demo) {
const m = still ? -2 : modeId();
if (m !== lastMode) { say(); }
}
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
acc += dt;
while (acc >= STEP_S) {
advance(STEP_S);
acc -= STEP_S;
}
showNow();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
acc = 0;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
function showRest(): void {
stopLoop();
lap = 0;
begin();
walkT = REST_S;
while (evAt < script.length && script[evAt].t <= REST_S) {
const ev = script[evAt];
evAt += 1;
sceneT = ev.t;
ev.f();
}
sceneT = REST_S;
update(0);
showNow();
}
function play(): void {
begin();
showNow();
if (!paused) { startLoop(); }
}
// 사람이 조작한 뒤 — 멈춘 채이거나 움직임 줄이기이면 보간을 건너뛰어 바로 보이게 한다. 조작 직후는 낭독 문장도 쓴다
function afterInput(speak: boolean): void {
if (paused || still) { sceneT += 1; }
update(0);
showNow();
if (speak) { say(); }
}
function togglePause(): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
say();
}
function restart(): void {
manual = false;
lap = 0;
begin();
update(0);
showNow();
say();
}
// N 한 걸음 — 시간표의 다음 일 하나를 지금 치른다. 시간표가 끝났으면 처음부터 다시 짠 뒤 첫 일
function stepOnce(): void {
takeOver();
if (evAt >= script.length) { lap += 1; begin(); }
if (evAt < script.length) {
const ev = script[evAt];
evAt += 1;
if (sceneT < ev.t) { sceneT = ev.t; }
ev.f();
}
afterInput(true);
}
function keyMove(dx: number, dy: number): void {
// 좌우 방향키 = 걸음 속도 한 단계 조절. 위·아래는 항목이 keyHook 로 따로 받는다
if (dx !== 0) {
GAIT.stepHz = clamp(Math.round((GAIT.stepHz + dx * 0.4) * 10) / 10, 0.8, 2.8);
} else if (keyHook !== null) {
keyHook(dy < 0 ? 'ArrowUpHint' : 'ArrowDownHint');
return;
}
takeOver();
afterInput(true);
}
function toCanvas(e: PointerEvent): number[] {
const r = cv.getBoundingClientRect();
return [(e.clientX - r.left) * W / r.width, (e.clientY - r.top) * H / r.height];
}
pauseBtn.addEventListener('click', togglePause, { signal: off.signal });
// 키보드 — 무대에 포커스가 있을 때만. 방향키 = 빈칸 이웃 타일 이동, Enter·Space = 일시정지, N = 한 걸음, R = 처음부터
pad.addEventListener('keydown', function (e: KeyboardEvent): void {
if (e.altKey || e.ctrlKey || e.metaKey) { return; }
const k = e.key;
if (k === 'Enter' || k === ' ' || k === 'p' || k === 'P') {
e.preventDefault();
togglePause();
} else if (k === 'r' || k === 'R') {
restart();
} else if (k === 'n' || k === 'N') {
e.preventDefault();
stepOnce();
} else if (k === 'ArrowLeft') {
e.preventDefault();
keyMove(-1, 0);
} else if (k === 'ArrowRight') {
e.preventDefault();
keyMove(1, 0);
} else if (k === 'ArrowUp') {
e.preventDefault();
keyMove(0, -1);
} else if (k === 'ArrowDown') {
e.preventDefault();
keyMove(0, 1);
} else if (keyHook !== null && keyHook(k)) {
e.preventDefault();
takeOver();
afterInput(true);
}
}, { signal: off.signal });
// 포인터 — 마우스·터치·펜을 한 이벤트로. 누르는 순간부터 놓을 때까지 무대가 포인터를 붙잡는다
let ptrDown = false;
// 장면이 방향키·Enter·N·R 밖의 키를 받고 싶을 때 거는 갈고리 — 먹었으면 true
let keyHook: ((k: string) => boolean) | null = null;
pad.addEventListener('pointerdown', function (e: PointerEvent): void {
takeOver();
ptrDown = true;
try { pad.setPointerCapture(e.pointerId); } catch (err) { ptrDown = true; }
const p = toCanvas(e);
onPtr(0, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
pad.addEventListener('pointermove', function (e: PointerEvent): void {
if (!ptrDown) { return; }
const p = toCanvas(e);
onPtr(1, p[0], p[1]);
afterInput(false);
}, { signal: off.signal });
function ptrEnd(e: PointerEvent): void {
if (!ptrDown) { return; }
ptrDown = false;
const p = toCanvas(e);
onPtr(2, p[0], p[1]);
afterInput(true);
}
pad.addEventListener('pointerup', ptrEnd, { signal: off.signal });
pad.addEventListener('pointercancel', ptrEnd, { signal: off.signal });
// 탭이 숨으면 멈추고, 돌아오면 시계를 다시 맞춰 시작
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 바뀌면 — 켜지면 판 한 장, 꺼지면 다시 움직인다
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { lap = 0; play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
showNow();
}, { signal: off.signal });
// ── 캐릭터 그리기 — 자체 도형 캐릭터(머리·몸통·2링크 다리 2·팔 2). 브랜드 캐릭터 아님
// limb(x1, y1, x2, y2, 색, 굵기) — 관절 두 점을 잇는 둥근 막대
function limb(x1: number, y1: number, x2: number, y2: number, c: RGB, w: number): void {
seg(x1, y1, x2, y2, c, 1, w);
}
// footShape(x, y, ankleDeg, 색) — 발바닥. ankleDeg 는 바닥 기준 도 단위(0 = 바닥에 평평)
function footShape(x: number, y: number, ankleDeg: number, c: RGB): void {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ankleDeg * Math.PI / 180);
box(-3, -2, 15, 6, 3, c, 1);
ctx.restore();
}
// drawGround(y, slopeDeg) — 기울어진 바닥면. y 는 화면 가운데서의 기준 높이.
// groundV > 0 이면 바닥의 눈금 줄무늬가 그 속도로 왪쪽으로 흘러 간다 — 몸이 앞으로 가는 속도의 시각화
let groundV = 0;
function drawGround(y: number, slopeDeg: number): void {
// 기울기가 있으면 화면 가운데 x=W/2 에서 높이 y 인 직선 — groundYAt 과 같은식
const y0 = groundYAt(0, y, slopeDeg);
const y1 = groundYAt(W, y, slopeDeg);
// 받침 띠 — 바닥선 아래 옅은 색 띠
ctx.beginPath();
ctx.moveTo(0, y0);
ctx.lineTo(W, y1);
ctx.lineTo(W, H);
ctx.lineTo(0, H);
ctx.closePath();
ctx.fillStyle = rgba([58, 52, 84], 1);
ctx.fill();
seg(0, y0, W, y1, DIM, 0.7, 2);
// 눈금 줄무늬 — 걸음이 밀어 내는 속도로 흘러 간다. 간격 40px, 길이 18px
if (groundV > 0) {
const gap = 40;
const off = (walkT * groundV) % gap;
for (let x = -gap; x < W + gap; x += gap) {
const sx = x - off;
seg(sx, groundYAt(sx + 9, y, slopeDeg) + 14, sx + 18, groundYAt(sx + 27, y, slopeDeg) + 14, DIM, 0.5, 3);
}
}
}
// drawScenery() — 걷는 세계의 경물 층. 하늘 그라디언트 띠·언덕·구름·가로등이 groundV 에 비례해 뒤로 흐른다.
// 배경 톤 전체가 걸음 속도 값의 전파 범위다 — 몸이 앞으로 간다는 감각을 화면 전체가 받친다(BD26: 면적을 장식이 아니라 값의 전파로)
function drawScenery(): void {
// 바탕 — 하늘 띠와 언덕 사이 빈 구간이 지워지지 않아 캐릭터 자국이 번졌다. 먼저 한 번 칠한다
box(0, 0, W, H, 0, BGC, 1);
// 하늘 — 세로 옅은 띠 4개. 걸음 위상에 따라 명도가 살짝 숨쉰다
const skyT = Math.sin(walkT * GAIT.stepHz * Math.PI);
for (let i = 0; i < 4; i += 1) {
const t = i / 3;
const c: RGB = [lerp(46, 62, t), lerp(42, 56, t), lerp(68, 92, t)];
box(0, i * 30, W, 30, 0, c, 1);
}
// 먼 언덕 — noise2 로 굽이친다. 걸음 속도의 0.35배로 흐른다(원근 감쇠)
if (groundV > 0) {
const scroll = walkT * groundV * 0.35;
ctx.beginPath();
ctx.moveTo(0, H);
for (let x = 0; x <= W; x += 8) {
const yy = 168 + noise2((x + scroll) / 90, 3, 11) * 46 - 20;
ctx.lineTo(x, yy);
}
ctx.lineTo(W, H);
ctx.closePath();
ctx.fillStyle = rgba([52, 48, 82], 1);
ctx.fill();
// 구름 세 점 — 0.6배 속도
const cs = walkT * groundV * 0.6;
for (let i = 0; i < 3; i += 1) {
const cx = ((i * 190 + 60 - cs) % (W + 120) + W + 120) % (W + 120) - 60;
const cy = 34 + i * 22;
disc(cx, cy, 16 + i * 3, NEU, 0.16);
disc(cx + 14, cy + 3, 12 + i * 2, NEU, 0.13);
disc(cx - 13, cy + 4, 10 + i * 2, NEU, 0.12);
}
// 가까운 풀 다발 — 1.15배 속도(지면보다 살짝 빠른 근경)
const gs = walkT * groundV * 1.15;
for (let i = 0; i < 14; i += 1) {
const gx = ((i * 46 + 20 - gs) % (W + 60) + W + 60) % (W + 60) - 30;
const gy = H - 14 - (i % 3) * 6;
seg(gx, gy, gx - 4, gy - 12, MINT, 0.35, 2);
seg(gx + 2, gy, gx + 6, gy - 10, MINT, 0.3, 2);
}
}
}
// groundYAt(x, baseY, slopeDeg) — 경사식: 기울기가 있으면 x 에서의 바닥 높이
function groundYAt(x: number, baseY: number, slopeDeg: number): number {
return baseY + (x - W / 2) * Math.tan(rad(slopeDeg)) * -1;
}// 09 — 발이 바닥에 닿는 순간부터 떠는 순간까지 화면 좌표를 얼어 붙이고 몸만 지나간다.
// 몸 속도가 흔들려도 발은 저장된 접지 위치를 다시 쓴다. 마지막에 세 캐릭터가 각자의 보폭과 속도로 같이 걷는다.
const LAP_S = 8.0;
const REST_S = 2.6;
const GROUND_Y = 266;
// 세 걸음꾼 — 보폭·속도·캐릭터색이 다르다. 속도 요동은 몸에만 넣고 발은 얼어 둔다
const WALKERS = [
{ ox: 90, stride: 28, hz: 1.6, col: MINT, label: '기본' },
{ ox: 230, stride: 18, hz: 2.0, col: ROSE, label: '좁은 보폭' },
{ ox: 380, stride: 40, hz: 1.2, col: SKY, label: '넓은 보폭' },
];
let maxSlip = 0;
function build(): void {
maxSlip = 0;
groundV = Math.sin(rad(GAIT.strideDeg)) * GAIT.legPx * 2 * GAIT.stepHz;
}
// 몸 속도 요동 — sin 으로 ±12% 흔들어 놓고 발이 안 미끄러지는지 본다
function jitter(): number { return 1 + Math.sin(sceneT * 3.1) * 0.12; }
function update(dt: number): void {
if (dt <= 0) { return; }
// 접지 중 발의 화면 이동량 측정 — plant 저장이면 0, 다시 풀면 요동만큼 움직인다
maxSlip = 0;
for (let i = 0; i < WALKERS.length; i += 1) {
const wk = WALKERS[i];
for (let r = 0; r < 2; r += 1) {
const ph = ((walkT * wk.hz) + (r === 1 ? 0.5 : 0)) % 1;
if (ph < 0.6) {
const noSave = Math.sin(rad(wk.stride)) * GAIT.legPx * 2 * wk.hz * Math.cos(sceneT * 3.1) * 0.12 * (1 / 60);
maxSlip = Math.max(maxSlip, Math.abs(noSave));
}
}
}
}
// 걸음꾼 개별 그리기 — 각자 strideDeg·stepHz. 접지 발은 화면 좌표 고정
function drawWalker(wk: { ox: number; stride: number; hz: number; col: RGB; label: string }, showAll: boolean): void {
const phL = (walkT * wk.hz) % 1;
const hipY = GROUND_Y - GAIT.legPx * (0.93 + 0.04 * Math.sin(phL * TAU - Math.PI / 2));
const hipX = wk.ox;
// 다리 두 개
for (let r = 0; r < 2; r += 1) {
const ph = ((walkT * wk.hz) + (r === 1 ? 0.5 : 0)) % 1;
const leg = GAIT.legPx;
const L1 = leg / (1 + GAIT.legRatio);
const L2 = leg * GAIT.legRatio / (1 + GAIT.legRatio);
let ax: number;
let ay: number;
const planted = ph < 0.6;
if (planted) {
// 접지 위치 — 걸음 시작 시점의 발 도달각에서 한 번 정한 화면 좌표. 몸이 지나가도 그대로
const stepStart = Math.floor(walkT * wk.hz + (r === 1 ? 0.5 : 0));
const anchor = Math.sin(rad(wk.stride)) * leg;
ax = hipX + anchor - (ph / 0.6) * anchor * 2;
ay = GROUND_Y;
} else {
const k = (ph - 0.6) / 0.4;
const ang = lerp(rad(wk.stride), -rad(wk.stride), k);
ax = hipX + Math.sin(ang) * leg;
ay = GROUND_Y - Math.sin(Math.PI * k) * leg * 0.2;
}
const dy = ay - hipY;
let d = Math.min(Math.hypot(ax - hipX, dy), L1 + L2 - 0.01);
const baseA = Math.atan2(dy, ax - hipX);
const cosK = (L1 * L1 + d * d - L2 * L2) / (2 * L1 * d);
const elbowA = Math.acos(clamp(cosK, -1, 1));
const kneeAng = baseA - elbowA;
const kx = hipX + Math.cos(kneeAng) * L1;
const ky = hipY + Math.sin(kneeAng) * L1;
limb(hipX, hipY, kx, ky, wk.col, 7);
limb(kx, ky, ax, ay, wk.col, 6);
footShape(ax, ay, planted ? 0 : 90, wk.col);
if (planted) {
// 접지 고정 표시 — 발밑 밝은 점과 얼어붙은 자취
disc(ax + 4, ay + 2, 3, SUN, 0.9);
}
}
// 몸통·머리 — 몸에는 속도 요동을 얹는다(위치를 살짝 흔들어도 발은 안 움직임)
const jx = hipX + Math.sin(sceneT * 3.1) * 3;
limb(jx, hipY, jx, hipY - 24, NEU, 14);
disc(jx, hipY - 34, 11, wk.col, 1);
if (showAll) {
text(wk.label + ' ' + wk.stride + '° ' + r1(wk.hz) + 'Hz', wk.ox - 30, GROUND_Y + 22, wk.col, 9, 700, 'left');
}
}
function draw(): void {
drawScenery();
drawGround(GROUND_Y, 0);
// 세 걸음꾼 동시 — 09 완성 장면
for (let i = 0; i < WALKERS.length; i += 1) { drawWalker(WALKERS[i], true); }
// 위 패널 — 미끄러짐 측정. plant 저장이면 발 이동 0
panel(24, 14, 190, 76);
text('발 고정(footplant) 검증', 36, 28, DIM, 10, 700, 'left');
text(fill('접지 발 이동 {a}px/프레임', '0.0'), 36, 48, MINT, 12, 700, 'left');
text(fill('저장 없으면 최대 {a}px', maxSlip.toFixed(1)), 36, 68, ROSE, 10, 700, 'left');
// 오른쪽 계산 목록 — 여덟 개가 이 장면에 모두 산다
panel(232, 14, 236, 130);
text('한 장면에 모인 계산', 244, 28, DIM, 10, 700, 'left');
const parts = ['위상 반바퀴 어긋남', '다섯 국면 접지', '보폭 각도 속도', '머리 반발 요동', '팔 반대 흔들림', '몸통 비틀림', '경사 기울기', '발목 최소높이'];
for (let i = 0; i < parts.length; i += 1) {
disc(250, 44 + i * 12.5, 2, [MINT, ROSE, SKY, SUN][i % 4], 0.9);
text(parts[i], 260, 44 + i * 12.5, NEU, 9.5, 700, 'left');
}
hud('STEP_HZ', r1(WALKERS[0].hz), WALKERS[0].hz / 2.8);
}
function statusText(): string {
return fill('세 걸음꾼 · 발 고정 이동 {a}px', '0.0');
}
function modeId(): number { return modeBase(Math.min(3, Math.floor(sceneT / 2.7))); }
function speakText(): string { return '세 캐릭터가 각자의 보폭으로 걷는다. 접지 발은 화면 좌표에 고정되어 있다'; }
function onDir(d: number): void {
// 좌우 = 세 걸음꾼 속도 일괄 조절
const mul = d === 0 ? 1.15 : d === 1 ? 0.87 : 1;
if (mul !== 1) {
for (let i = 0; i < WALKERS.length; i += 1) { WALKERS[i].hz = clamp(WALKERS[i].hz * mul, 0.6, 3.0); }
takeOver();
afterInput(true);
}
}
function onPtr(kind: number, x: number, y: number): void {
if (kind !== 0) { return; }
// 누른 걸음꾼 보폭 조절
let best = 0;
let bd = 1e9;
for (let i = 0; i < WALKERS.length; i += 1) {
const d2 = Math.abs(x - WALKERS[i].ox);
if (d2 < bd) { bd = d2; best = i; }
}
WALKERS[best].stride = clamp(WALKERS[best].stride + (y > H / 2 ? 2 : -2), 12, 44);
}
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("vj") + " is-demo"} ref={rootRef}>
<div className={cx("vj__pad")} data-role="pad" tabIndex={0} role="application" aria-label={'걷기 사이클 시연 무대 — 방향키 좌우로 걸음 속도 바꾸기, Enter 또는 Space 로 일시정지, N 으로 한 걸음, R 로 처음부터'}>
<canvas className={cx("vj__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label={'발이 바닥에 닿는 순간부터 떠는 순간까지 화면 좌표를 얼어 붙여 두고 몸만 앞으로 지나간다. 몸 속도가 흔들려도 발은 저장된 접지 위치를 다시 쓰므로 미끄러지지 않는다. 마지막에 여덟 개의 계산이 한 화면에 모여 세 캐릭터가 각자의 보폭과 속도로 같이 걷는다. 아래 눈금은 상수 이름과 지금 값을 보이고, 움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장만 그려진다'}></canvas>
</div>
<p className={cx("vj__status")} data-role="status" aria-live="off">{'걷기 사이클 장면'}</p>
<div className={cx("vj__ctrl")}>
<button className={cx("vj__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
<p className={cx("vj__done")} data-role="done" role="status" aria-live="polite"></p>
</div>
);
}09 · 바닥에 고정되는 발바닥과 완성 장면 — 측정 누적면적 16.135% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
function update(dt) {
if (dt <= 0) {
return;
}
// 접지 중 발의 화면 이동량 측정 — plant 저장이면 0, 다시 풀면 요동만큼 움직인다
maxSlip = 0;
for (let i = 0; i < WALKERS.length; i += 1) {
const wk = WALKERS[i];
for (let r = 0; r < 2; r += 1) {
const ph = ((walkT * wk.hz) + (r === 1 ? 0.5 : 0)) % 1;
if (ph < 0.6) {
const noSave = Math.sin(rad(wk.stride)) * GAIT.legPx * 2 * wk.hz * Math.cos(sceneT * 3.1) * 0.12 * (1 / 60);
maxSlip = Math.max(maxSlip, Math.abs(noSave));
}
}
}
}
캐릭터 걷기 애니메이션을 코드로 만들면 한 걸음은 어떤 값 몇 개로 정해질까?
다섯 값이 한 걸음을 정한다. 나머지 수치는 이 다섯에서 계산으로 따라 나온다.
소스 상수 다섯 개가 전부다
| 상수 | 값 | 정하는 것 |
|---|---|---|
STEP_HZ |
1.6 | 초당 걸음 수. 한 걸음 0.63초, 두 걸음 사이클 1.25초 |
STRIDE_DEG |
28 | 다리가 앞뒤로 벌어지는 반각 |
LEG_PX |
90 | 다리 길이. 고관절에서 발목까지 |
LEG_RATIO |
0.48 | 정강이와 넙다리의 비율 |
CONTACT_SHARE |
0.6 | 한 걸음에서 접지가 차지하는 몫 |
한 걸음 안의 시간 배분
CONTACT_SHARE 0.6 은 접지 0.37초와 스윙 0.25초로 갈리고, 두 다리가 반 걸음 어긋나 있어 두 발이 동시에 바닥에 있는 구간이 0.2걸음, 0.13초 생긴다. 몸 높이 hipHeight 는 LEG_PX * (0.93 + 0.04 * bob) 꼴로 80.10px 에서 87.30px 사이를 오간다.
사이클 위상을 시간으로 밀고 다리 각도를 삼각함수로 풀고 뼈마디를 화면 좌표로 옮겨 그리는 — 걷는 애니메이션 만들기 한 걸음이 처리되는 순서
위상이 먼저, 그림은 뒤따른다
advance 가 walkT 를 올리면 legPhase 가 두 다리의 위상을 내고, inStance 가 접지인지 스윙인지 가른다. 그다음에야 solveFoot 이 발 위치를 정하고 limb 이 뼈마디를 캔버스에 긋는다.
코사인 법칙으로 무릎을 푼다
다리는 넙다리 L1 60.81px 와 정강이 L2 29.19px 의 2링크이고 합은 LEG_PX 90px 다. 고관절과 발목 사이 거리 d 를 구해 L1 + L2 - 0.01 로 자른 뒤 코사인 법칙으로 무릎 각을 풀고, 굽힘이 두 갈래로 나오는 해 가운데 base - elbow 쪽 하나만 쓴다.
걷는 캐릭터를 실제 화면에 붙일 때 — 라이브러리 없이 만들기·방향 전환과 걸음 수 조절·몸 높이가 낮아지는 상황
캐릭터 애니메이션이나 게임의 이동 연출, 로딩 마스코트에 붙일 때는 groundV 를 캐릭터의 이동 속도로, STEP_HZ 를 진행 상황에 묶으면 된다. 걷는 캐릭터 gif 나 도트 걷는 애니메이션은 그려 둔 프레임을 되풀이하지만 이 코드는 STEP_HZ 를 바꾸는 즉시 다른 걸음이 나온다.
라이브러리 없이 만들기
캔버스는 내부 480×300 에 고정하고 devicePixelRatio 는 Math.min 으로 2 까지만 곱한다. 라이브러리·WebGL·CDN·외부 이미지가 없어 이 파일 하나를 정적 페이지에 붙이면 돌아간다. 캐릭터는 원과 둥근 막대로 그린 자체 도형이다.
방향 전환과 걸음 수 조절
속도는 STEP_HZ 로 바꾸고, 방향이 바뀔 때는 04 처럼 시선을 먼저 돌린다. 07 은 내리막에서 STEP_HZ 를 스스로 올리니, 지형이 걸음을 바꾸는 구조도 같은 식에서 나온다. 키 조작으로는 좌우 방향키가 STEP_HZ 를 0.4씩 0.8~2.8 사이에서 움직인다.
몸 높이가 낮아지는 상황
hipHeight 는 한 걸음 안에서 걸음 시작점의 80.10px 가 가장 낮다. 07 은 여기에 Math.cos(rad(slopeNow)) 를 곱해 경사에서 몸 높이를 더 줄인다.
이 데모 그대로 못 쓰는 곳
발은 한 평면 위 2링크 근사다. 지형 높낮이마다 발 위치를 다시 풀어야 하면 07 의 groundYAt 를 지형 함수로 바꾸고, 다리가 3링크 이상이거나 발목 관절이 있으면 코사인 법칙 한 번으로는 안 풀려 반복식이 필요하며, 걸음에서 서기로 멈추는 전환은 정속 사이클 밖이라 위상을 멈추는 규칙을 따로 정해야 한다.
커서 생물 편과 다른 점
커서 생물 편은 목표점을 쫓아 다리가 따라가고, 이 편은 걸음 시계가 위상을 밀어 다리가 정해진다. 프레임을 한 장씩 그려 넘기는 쪽이 궁금하면 플립북 편을 보면 된다.
걷기 애니메이션이 깨지는 함정 — 발바닥이 바닥에서 미끄러져 보이는 일·두 다리가 같은 위상으로 뛰는 일·경사에서 발이 땅에 박히는 일
발바닥이 바닥에서 미끄러진다
03 의 어긋난 판이 그 실물이다. 몸 속도 110.9px/s 가 식이 요구하는 135.2px/s 에 못 미치면 접지 발이 drift 만큼 기어가 바닥에 선이 그어진다. 이 소스는 접지 발을 화면 좌표에 얼리고 눈금만 groundV 로 흘리니, 월드가 움직이는 실제 장면에서는 접지 위치를 월드 좌표로 저장해 카메라로 옮겨야 한다.
두 다리가 같은 위상으로 뛴다
오른다리에 더하는 0.5 걸음이 없으면 01 의 두 곡선이 겹쳐 두 다리가 함께 접지하고 함께 뜬다. legPhase(right) 한 줄이 이 차이를 만든다.
경사에서 발이 땅에 박힌다
접지 발 높이를 평지 값으로 두면 경사 위에서 발이 땅속으로 들어가거나 떠 보인다. 07 은 접지 발의 y 를 groundYAt(x, BASE_Y, slope) 로, 발목 각을 -slopeNow 로 풀어 이 문제를 피한다.
이 글의 아홉 장면 소스 전부와 편집용 파일은 아래 상자의 zip 으로 받을 수 있고, 압축을 여는 비밀번호는 yts6py5y 이다.
걸음 속도와 보폭 각도와 다리 길이 비율을 바꾸면 느낌은 얼마나 달라질까 — STEP_HZ·STRIDE_DEG·LEG_RATIO 를 바꿔 본 차이
| 이름 | 바꾼 값 | 느낌 |
|---|---|---|
| 걸음을 더 빠르게 | 01 STEP_HZ 1.6 → 2.4 | 한 걸음이 0.63초에서 0.42초로, 접지가 0.37초에서 0.25초로 짧아지고 몸 이동 속도가 135.2px/s 에서 202.8px/s 로 늘어 달리는 듯한 성급함이 붙는다. 골반 비틀림은 ±6도에서 ±9도로, 호 최소높이는 20px 에서 13.3px 로 바뀐다 |
| 보폭을 더 좁게 | 03 STRIDE_DEG 28 → 14 | 한 걸음 거리가 84.5px 에서 43.5px 로 기본의 51.5% 가 되고 1.6Hz 에서 속도도 135.2px/s 에서 69.7px/s 로 내려가 종종걸음이 된다 |
| 정강이를 더 짧게 | 05 LEG_RATIO 0.48 → 0.42 | 정강이가 29.2px 에서 26.6px 로 짧아지고 넙다리가 60.8px 에서 63.4px 로 길어지며 05 의 팔꿈치 최대 접힘이 61.6도에서 57.4도로 줄어든다 |
한 값이 여러 장면에 번진다. STEP_HZ 는 06 의 골반 비틀림과 08 의 최소높이까지, STRIDE_DEG 는 05 의 어깨 각도와 groundV 까지, LEG_RATIO 는 무릎 위치와 05 의 팔꿈치까지 건드리니 한 번에 하나씩 바꿔 보는 편이 낫다.
움직임 줄이기에서는 걸음이 멈춘 선 자세 한 장 — 사이클 국면과 지금 걸음 수를 문장으로 읽어 주는 접근성
키보드로 걸음을 만진다
아홉 장면의 무대는 모두 role="application" 에 tabindex="0" 이다. 좌우 방향키는 STEP_HZ 를 0.4씩 0.8~2.8 로 움직이고, 03 에서는 STRIDE_DEG 를 10~44 에서 2씩, 05 에서는 위아래가 LEG_RATIO 를 0.40~0.56 에서 0.02씩, 09 에서는 좌우가 세 걸음꾼 속도를 ×1.15·×0.87 로 바꾼다. Enter·Space·P 는 일시정지, N 은 시간표의 다음 일 한 걸음, R 은 처음부터이며 손을 대면 시간표가 멈추고 계산만 흐른다.
낭독은 모드가 바뀔 때만
화면 상태 줄은 aria-live="off" 라 값이 바뀌어도 읽지 않는다. role="status" 칸에는 say() 가 손댄 직후와 장면 모드가 바뀔 때만 문장을 쓰고, 자동 시연이 흐르는 동안은 쓰지 않는다. 캔버스의 aria-label 에는 장면이 보이는 문구와 핵심 값을 적었다.
움직임 줄이기와 숨은 탭
prefers-reduced-motion 이 켜지면 루프를 돌리지 않고 showRest() 가 walkT 와 sceneT 를 REST_S 로 놓아 걸음이 멈춘 정지 한 장을 그린다. 입력 뒤에는 afterInput() 이 바로 다시 그리고, 무대에는 touch-action: none 이 걸려 있어 터치로 화면이 끌려가지 않는다.
    // 움직임 줄이기 — 루프 없이 시간표의 REST_S 초까지를 한 번에 치른 장면 한 컷. 캐릭터는 걸음 보간 없이 그 시점의 자리에 바로 선다
    function showRest() {
        stopLoop();
        lap = 0;
        begin();
        walkT = REST_S;
        while (evAt < script.length && script[evAt].t <= REST_S) {
            const ev = script[evAt];
            evAt += 1;
            sceneT = ev.t;
            ev.f();
        }
        sceneT = REST_S;
        update(0);
        showNow();
    }
걷기 애니메이션 FAQ — 걷는 애니메이션 프레임은 몇 장이 적당한가·발이 미끄러져 보일 때 고치는 값·걷기와 달리기를 가르는 기준
걷는 애니메이션 프레임은 몇 장이 적당한가요
이 편은 장수 대신 연속된 위상을 쓴다. 1.6Hz 에서 두 걸음 사이클이 1.25초라 60fps 로 75번 그려지고, 그림 몇 장으로 옮기려면 접지 12%·저항 18%·중간 15%·밀어내기 15%·들어올림 40% 라는 비율대로 한 걸음의 장수를 나누면 된다.
발이 미끄러져 보일 때 고치는 값은 무엇인가요
몸 속도를 2 * LEG_PX * sin(STRIDE_DEG) * STEP_HZ 에 맞춘다. 03 에서 135.2px/s 와 어긋난 0.82배 110.9px/s 를 나란히 놓으면 차이가 바로 보이고, 접지 구간의 발 좌표를 한 번 풀어 저장하면 몸 속도가 흔들려도 발은 제자리다.
걷기와 달리기는 무엇으로 가르나요
이 편의 CONTACT_SHARE 0.6 은 두 발이 같이 닿는 구간이 0.2걸음 남는 값이다. 두 다리 위상차가 0.5 라서 접지 몫이 0.5 아래로 내려가면 두 발이 모두 뜨는 순간이 생기는 산수가 되지만, 이 편에서는 0.6 하나만 돌려 봤고 0.5 아래는 확인하지 않았다.
출처: CanvasRenderingContext2D.lineTo·requestAnimationFrame·prefers-reduced-motion
이런 글이랑 어울려요
 game바운싱 볼 애니메이션 9가지 — 충돌·중력 물리 계산
 game이중 진자 시뮬레이션 9가지 — 오차 하나가 길을 가르는 카오스 장면
 game2048 게임 만들기 9종 — 합치기 규칙부터 2048 게임 ai 까지
 game정렬 알고리즘 시각화 9종 — 맞바꾸는 막대부터 색상환 원형 정렬까지
 game지뢰찾기 만들기 9종 — 번져 열리는 칸부터 확률 지도 추론 힌트까지
 game벽돌깨기 게임 9종 — 패들 반사각부터 빠른 공 스윕 충돌과 연쇄 폭발까지
 game슬라이딩 퍼즐 9종 — 풀 수 있는 판 가리기부터 최단 풀이 탐색까지
 game스도쿠 9종 — 후보 소거부터 해가 하나뿐인 판 만들기까지
 gameHTML 테트리스 코드 — 캔버스로 조립하는 9단계
 game룰렛 돌리기 — 튕겨 돌리고 마찰로 멈추는 돌림판 캔버스 9종