마우스 따라다니는 캐릭터 9종 — 뱀·잉어·도마뱀·문어를 계산으로 움직이기
마우스 따라다니는 캐릭터는 포인터나 정해 둔 목표점 하나를 쫓아 몸통·다리·촉수가 알아서 끌려오는 작은 생물을 캔버스에 계산으로 그린 화면 장식이다. 관절 하나도 키프레임으로 그리지 않는데 생물은 어떻게 목표점을 따라 헤엄치고 걸을까?
목표점 하나만 주면 몸 전체가 알아서 따라오는 생물 — 마디·각도·다리·촉수를 따로 계산한 장면
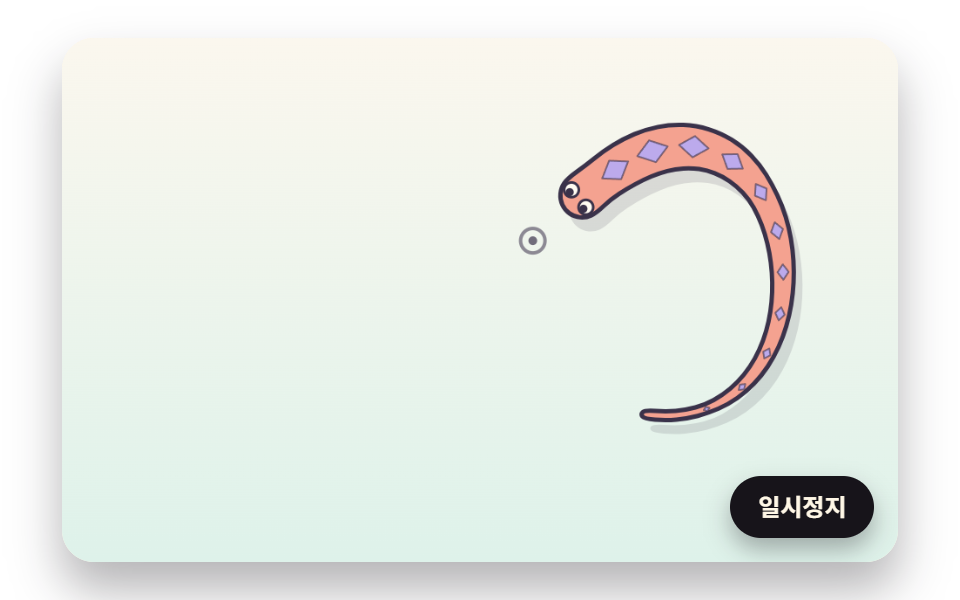 01 creature-spine-distance-chain-body
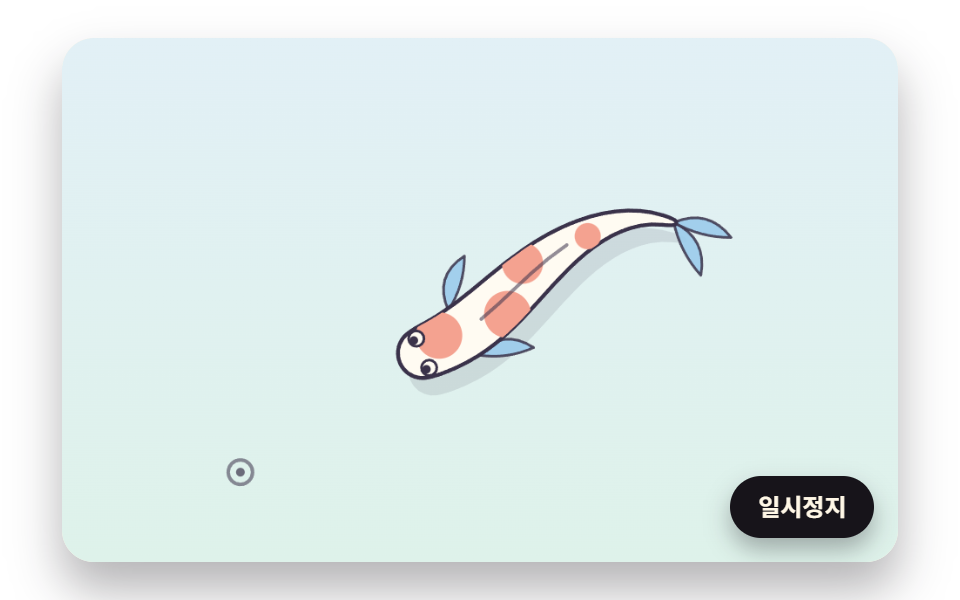 02 creature-koi-angle-limit-fins
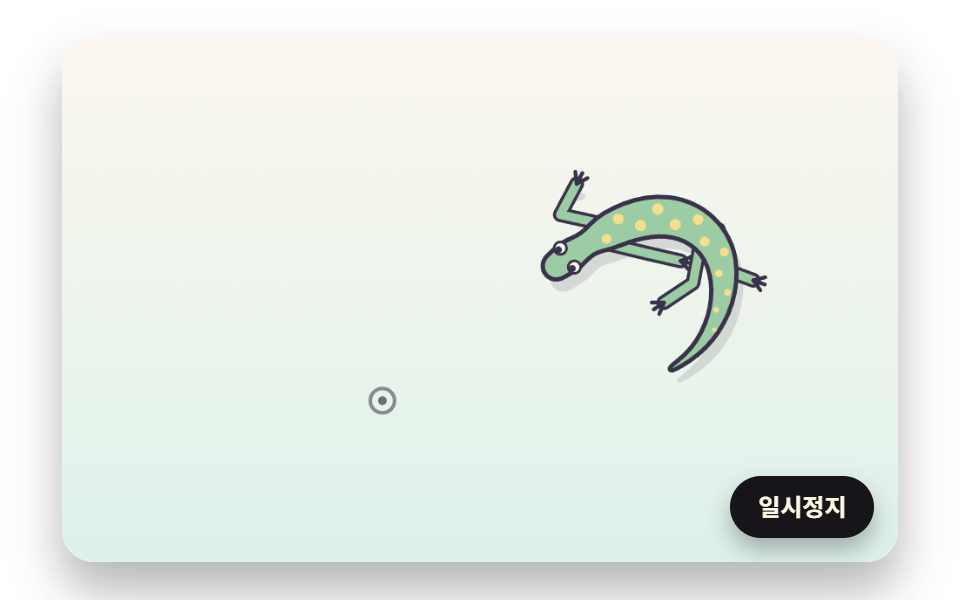 03 creature-lizard-two-bone-leg-step
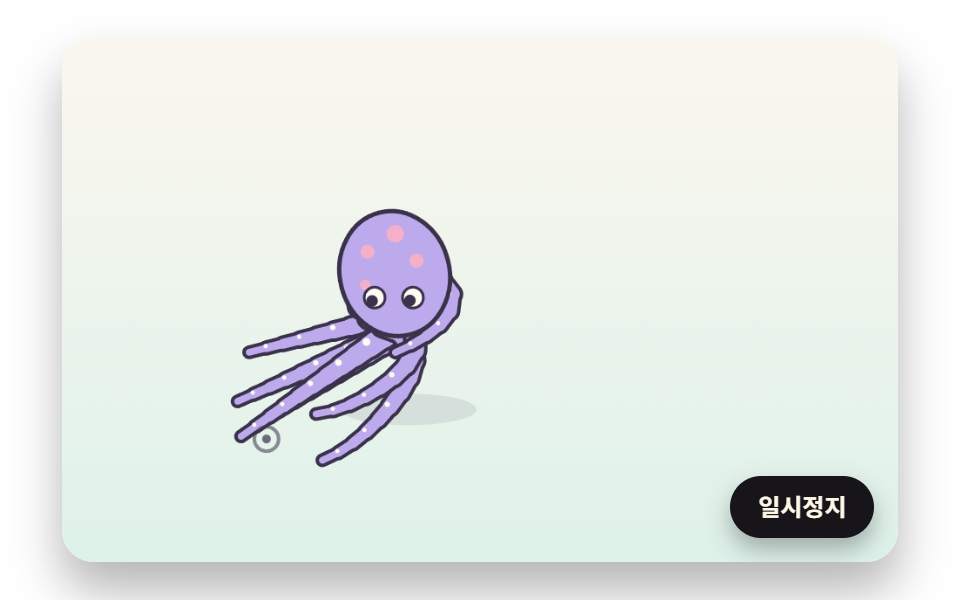 04 creature-tentacle-reach-iterate
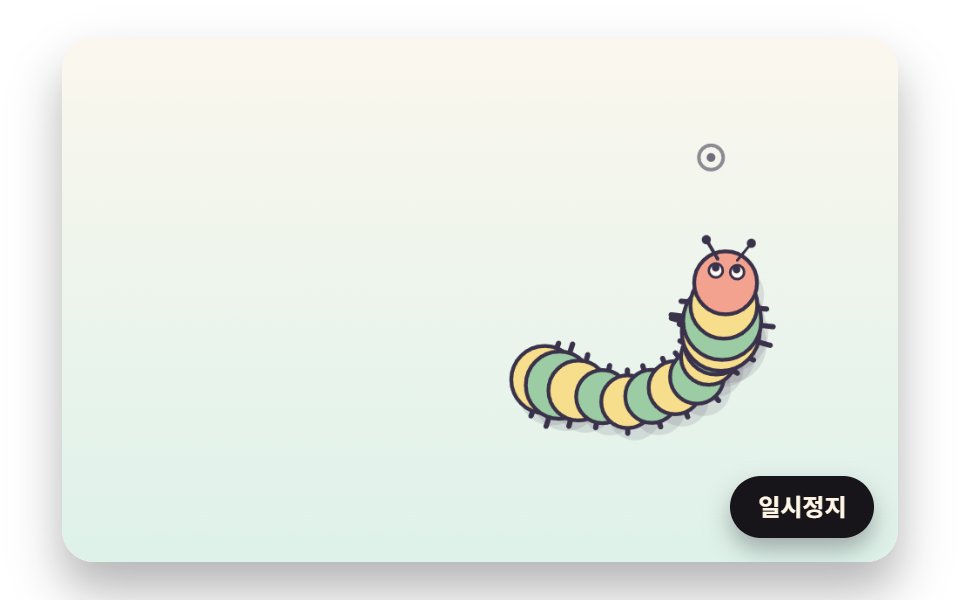 05 creature-caterpillar-wave-crawl
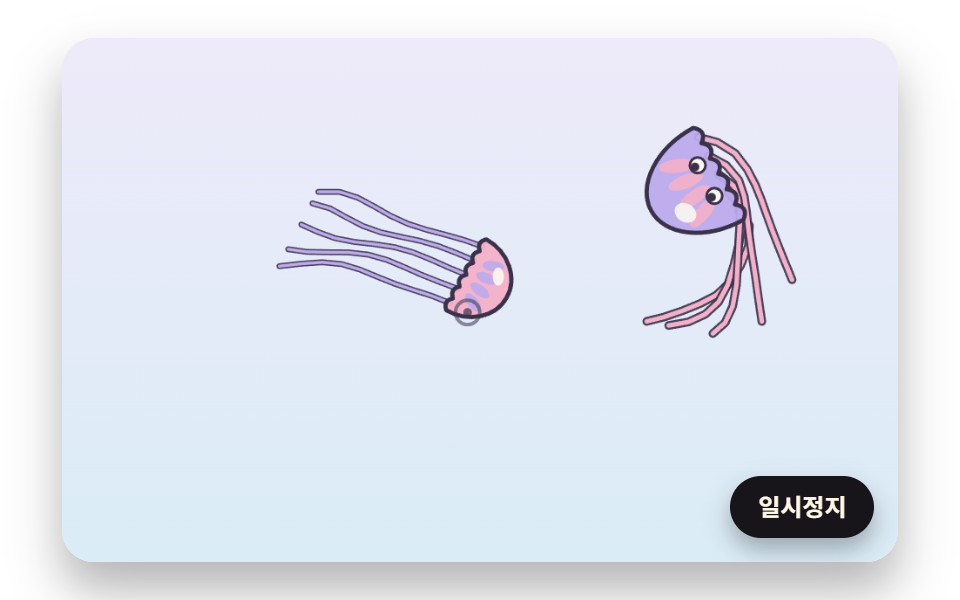 06 creature-jellyfish-pulse-drift
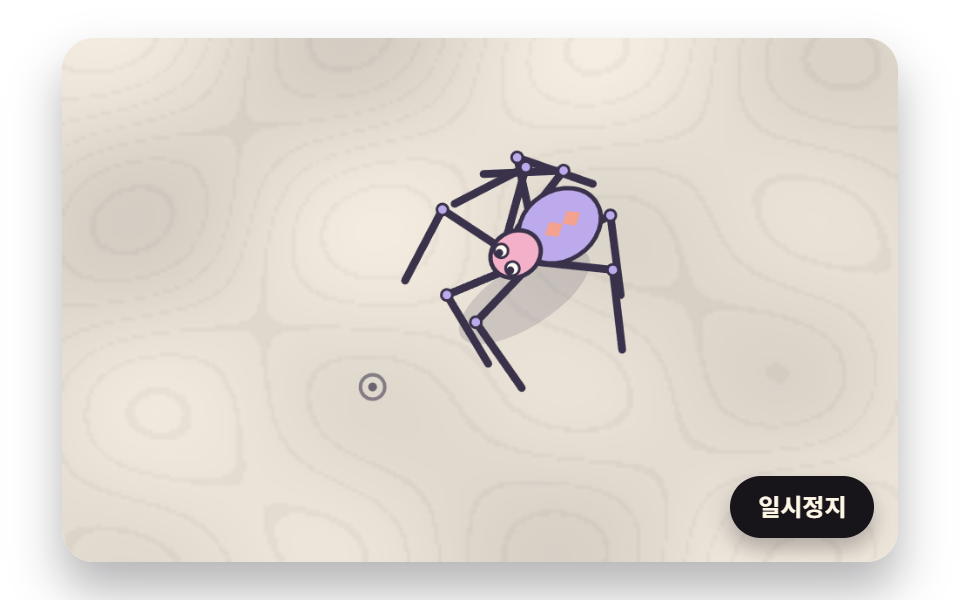 07 creature-spider-alternating-gait
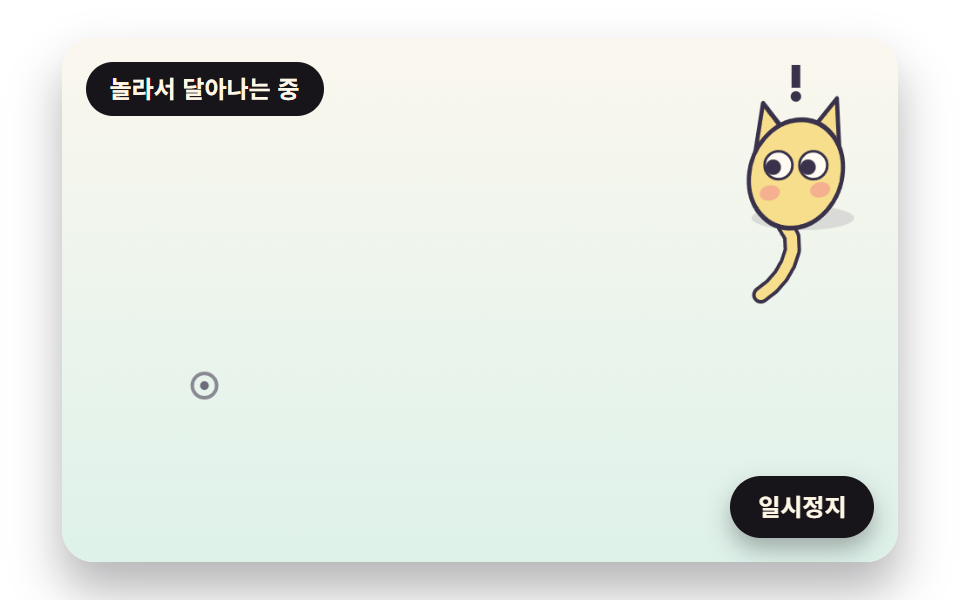 08 creature-pet-wander-arrive-startle
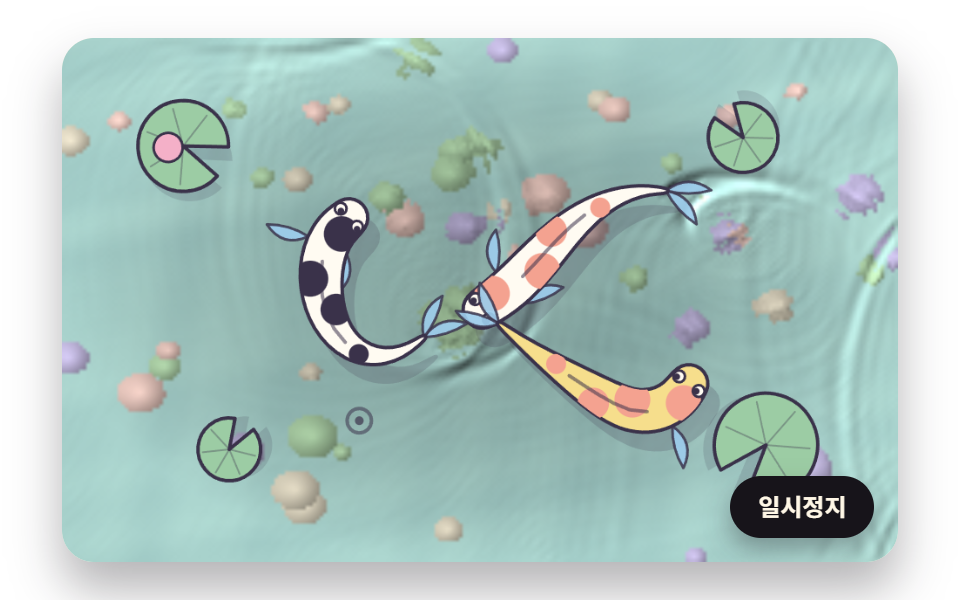 09 creature-hero-koi-pond-ripple-scene
자동 재생 · 눌러서 해당 항목으로 · 전부 한 zip
- 01 마디 사이 거리만 지키며 따라오는 사슬 뱀
- 02 꺾이는 각을 묶어 접히지 않고 헤엄치는 잉어
- 03 발이 멀어질 때만 한 걸음 내딛는 도마뱀
- 04 끝을 목표에 닿게 뻗는 문어 촉수
- 05 몸을 오므렸다 펴며 기어가는 애벌레
- 06 갓을 오므릴 때마다 밀려 나가는 해파리
- 07 네 다리씩 두 묶음으로 엇갈려 걷는 거미
- 08 쉴 땐 배회하고 따라오다 놀라면 달아나는 반려 생물
- 09 잉어가 지나간 자리에 물결이 번지는 연못 장면
아무도 손대지 않으면 목표점은 판 가운데를 지나는 8자 길을 돈다. 가로로 한 번 흔들리는 동안 세로로 두 번 흔들리는 길이라, 생물은 고리 두 개를 번갈아 돌며 좌우로 크게 휘었다가 판 한복판을 가로지른다. 포인터가 판 위에 올라오면 목표가 포인터 쪽으로 서서히 섞여 들어가고, 포인터가 떠나면 다시 8자 길로 돌아간다.
점이나 글자가 포인터 자리로 미끄러져 오는 마우스 따라다니는 효과 와는 움직이는 단위가 다르다. 거기서는 따라오는 물건 하나하나가 포인터와의 거리만 줄이지만, 여기서는 목표점이 머리 하나만 끌고 나머지 몸은 간격·각도·뼈 길이 같은 조건을 지키면서 끌려온다. 새 떼가 서로를 보며 방향을 맞추는 무리 시뮬레이션 이 여럿의 규칙이라면, 08 은 한 마리가 상태를 바꾸는 규칙이다.
포트폴리오 첫 화면과 404 페이지
포트폴리오 첫 화면에 반려 생물 하나를 두려면 01 의 사슬 뱀이 계산이 가장 단순하다. 한 프레임에 마디 26개의 자리만 다시 놓으면 되고, 방문자가 포인터를 움직이는 순간 뱀이 그쪽으로 고개를 돌려 「이 화면이 나를 본다」 는 느낌을 준다. 길을 잃은 사람이 도착하는 404 페이지라면 03 의 도마뱀이 어울린다. 발을 땅에 박아 두고 한 걸음씩 옮기는 모습이 「여기서 다시 출발하자」 는 문구 옆에서 길 안내 역할을 한다.
쇼핑몰 화면 구석의 도우미로는 08 이 맞는다. 손님이 포인터를 멈추고 상품을 읽는 동안은 혼자 배회하고, 다시 움직이면 다가오며, 포인터를 휙 휘두르면 놀라 달아났다가 1.1초 뒤 진정한다.
이벤트 랜딩과 정원 소개 화면
수족관이나 바다 체험 이벤트 페이지는 04 의 문어 촉수나 06 의 해파리를, 가을 행사 배너는 07 의 거미를 첫 화면에 올리면 주제가 그림 한 장으로 전달된다. 숙소나 정원을 소개하는 랜딩의 첫 화면에는 09 의 연못이 판 넓이의 절반 넘게 움직여 배경 영상 자리를 대신한다. 05 의 애벌레는 진행률 표시줄 위를 기어가는 로딩 캐릭터로, 02 의 잉어는 카페 랜딩의 잔잔한 배경으로 쓰기 좋다.
마우스 따라다니는 캐릭터 9종 — 마디 사슬 뱀·각도 묶은 잉어·두 마디 다리 도마뱀·뻗는 촉수·꿈틀 애벌레·수축 해파리·엇갈려 걷는 거미·성격 있는 반려 생물·잉어 연못
장면마다 480×300 판을 2초 동안 24장 찍은 뒤, 이웃한 두 장 사이의 차이 23개를 모아 아래 표를 만들었다. 연못 전체가 출렁이는 09 가 51.4% 로 가장 넓고, 몸 한 줄만 바닥을 기는 05 가 9.6% 로 가장 좁다. 아홉 장면 모두 23번의 비교에서 23번 화면이 바뀌었다.
장면마다 화면이 바뀐 넓이와 세기
| 장면 | 누적면적 | 움직인 프레임 | 강도 평균 |
|---|---|---|---|
| 01 사슬 뱀 | 14.5% | 23/23 | 82.8 |
| 02 각 한계 잉어 | 17.8% | 23/23 | 84.1 |
| 03 도마뱀 | 12.7% | 23/23 | 79.1 |
| 04 문어 촉수 | 24.9% | 23/23 | 89.7 |
| 05 애벌레 | 9.6% | 23/23 | 95.0 |
| 06 해파리 둘 | 18.0% | 23/23 | 74.0 |
| 07 거미 | 19.9% | 23/23 | 101.5 |
| 08 반려 생물 | 14.5% | 23/23 | 102.7 |
| 09 잉어 연못 | 51.4% | 23/23 | 51.0 |
01~08 은 판 위에 생물 한두 마리만 있으니 넓이가 작은 것이 정상으로 보인다. 이 여덟 장면은 넓이보다 간격·각 한계·발걸음 규칙이 얼마나 정확히 지켜지는지로 봐야 하고, 그 숫자는 항목마다 적었다.
01마디 사이 거리만 지키며 따라오는 사슬 뱀
머리는 목표까지 남은 거리의 5배 속도(최고 240px/초)로 다가가고, 뒤의 25마디는 아래 followChain 이 「앞 마디에서 지금 내 자리 쪽으로 12px」 인 곳에 하나씩 다시 놓아 몸 길이 300px 를 지킨다. 01 은 maxBend 에 Math.PI 를 넘겨 꺾임 한계를 꺼 두고, 마디마다 다른 반지름(머리 12.94·가장 굵은 곳 13.11·꼬리 2.5px)을 좌우 법선 쪽으로 밀어 이은 닫힌 곡선을 몸 윤곽으로 칠한다. 한 바퀴 1,205px 인 8자 길을 도는 동안 머리와 꼬리는 평균 205.23px 떨어져 있고 이웃 마디는 많아야 0.29 라디안 꺾인다.
<main class="stage">
<div class="cf is-demo" id="cf">
  <canvas class="cf__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="머리가 목표점을 쫓고 뒤 마디들이 일정한 간격으로 끌려오는 산호색 뱀."></canvas>
  <button class="cf__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.cf {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-cream;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: $sp-3;
bottom: $sp-3;
padding: $sp-1 $sp-3;
border: 2px solid $subject-ink;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.cf__pause[aria-pressed="true"] {
background: $subject-cream;
color: $subject-ink;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid $subject-ink;
outline-offset: 3px;
}
// 상태 줄 — 지금 어떤 행동 중인지 글자로. 시연 중에는 aria-live off, 사람이 처음 손대면 polite
.cf__status {
position: absolute;
left: $sp-3;
top: $sp-3;
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status { font-size: 11px; padding: $sp-1 $sp-2; }
}
// 동작 줄이기 — 장면은 스크립트가 쉬는 자세 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.cf__pause { transition: none !important; }
.cf__pause:hover,
.cf__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.cf {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #fff7e6;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: 12px;
bottom: 12px;
padding: 4px 12px;
border: 2px solid #17141a;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.cf__pause[aria-pressed=true] {
background: #fff7e6;
color: #17141a;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid #17141a;
outline-offset: 3px;
}
.cf__status {
position: absolute;
left: 12px;
top: 12px;
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status {
font-size: 11px;
padding: 4px 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.cf__pause {
transition: none !important;
}
.cf__pause:hover,
.cf__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("cf");
if (!root) return;
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function smooth(x) { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a) {
let r = a;
while (r > Math.PI) {
r -= TAU;
}
while (r < -Math.PI) {
r += TAU;
}
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate, dt) { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed) {
let s = seed >>> 0;
return function () {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) {
NOISE_TABLE[i] = noiseRng() * 2 - 1;
}
function smoothNoise(x) {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t, ax, ay, period) {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 마디 사슬 — xs[0], ys[0] 이 머리. 머리를 옮긴 뒤 부르면 뒤 마디마다 「앞 마디에서 지금 자기 쪽으로 향한 방향 × gap」 자리로 끌어온다.
// 간격만 지키므로 마디는 늘지도 줄지도 않고, 몸은 머리가 지나간 길을 대충 따라 눕는다.
// maxBend 가 π 보다 작으면 이웃 두 토막이 꺾이는 각을 ±maxBend(라디안)로 자른다 — π 이상(예: Math.PI)이면 각 한계 없음.
// backAngle 은 머리 뒤쪽 방향(머리 진행 방향 + π). 숫자면 첫 토막도 그 방향을 기준으로 자른다, NaN 이면 첫 토막은 자유
    function followChain(xs, ys, gap, maxBend, backAngle) {
        const n = xs.length;
        let prevAng = backAngle;
        for (let i = 1; i < n; i += 1) {
            let ang = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
            if (maxBend < Math.PI && !isNaN(prevAng)) {
                const d = wrapAngle(ang - prevAng);
                if (d > maxBend) {
                    ang = prevAng + maxBend;
                }
                else if (d < -maxBend) {
                    ang = prevAng - maxBend;
                }
            }
            xs[i] = xs[i - 1] + Math.cos(ang) * gap;
            ys[i] = ys[i - 1] + Math.sin(ang) * gap;
            prevAng = ang;
        }
    }
// 마디 i 에서 머리 쪽을 향한 방향(라디안) — 양 끝은 이웃 한 토막, 가운데는 앞뒤 마디를 이은 방향
function jointAngle(xs, ys, i) {
const n = xs.length;
if (i <= 0) {
return Math.atan2(ys[0] - ys[1], xs[0] - xs[1]);
}
if (i >= n - 1) {
return Math.atan2(ys[n - 2] - ys[n - 1], xs[n - 2] - xs[n - 1]);
}
return Math.atan2(ys[i - 1] - ys[i + 1], xs[i - 1] - xs[i + 1]);
}
// 이웃 두 토막 사이 꺾인 각(라디안, 부호 있음) — 마디 i 앞 토막과 뒤 토막의 방향 차
function bendAt(xs, ys, i) {
const a = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
const b = Math.atan2(ys[i + 1] - ys[i], xs[i + 1] - xs[i]);
return wrapAngle(b - a);
}
// 몸 윤곽 — 마디마다 방향의 법선(직각) 쪽으로 radii[i] 만큼 좌우로 민 점을 잇는다.
// 순서: 머리 왼쪽 → 왼쪽 옆구리를 따라 꼬리 → 꼬리 끝 → 오른쪽 옆구리를 따라 머리 → 머리 앞쪽 반원(HEAD_CAP_STEPS 조각). 닫힌 다각형, 점마다 x 와 y 를 차례로 넣은 한 줄 배열
const HEAD_CAP_STEPS = 6;
function bodyOutline(xs, ys, radii) {
const n = xs.length;
const pts = [];
for (let i = 0; i < n; i += 1) {
const a = jointAngle(xs, ys, i) + Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const tailA = jointAngle(xs, ys, n - 1) + Math.PI;
pts.push(xs[n - 1] + Math.cos(tailA) * radii[n - 1], ys[n - 1] + Math.sin(tailA) * radii[n - 1]);
for (let i = n - 1; i >= 0; i -= 1) {
const a = jointAngle(xs, ys, i) - Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const a0 = jointAngle(xs, ys, 0);
for (let k = 1; k < HEAD_CAP_STEPS; k += 1) {
const a = a0 - Math.PI / 2 + Math.PI * k / HEAD_CAP_STEPS;
pts.push(xs[0] + Math.cos(a) * radii[0], ys[0] + Math.sin(a) * radii[0]);
}
return pts;
}
// 몸이 스스로 겹친 정도 — 사슬에서 3칸 이상 떨어진 두 마디가 두 반지름 합보다 가까운 쌍의 수와 가장 가까운 거리
function selfOverlap(xs, ys, radii) {
const n = xs.length;
let count = 0;
let nearest = Infinity;
for (let i = 0; i < n; i += 1) {
for (let j = i + 3; j < n; j += 1) {
const d = Math.hypot(xs[i] - xs[j], ys[i] - ys[j]);
if (d < nearest) {
nearest = d;
}
if (d < radii[i] + radii[j]) {
count += 1;
}
}
}
return [count, nearest];
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER = [251, 247, 238];
const PAPER_LOW = [222, 242, 234];
const INK = [58, 50, 74];
const CREAM = [255, 251, 242];
const CORAL = [244, 162, 144];
const LAVENDER = [188, 170, 236];
const BUTTER = [246, 222, 140];
const SAGE = [156, 204, 164];
const PINK = [244, 176, 200];
const SKY = [156, 204, 236];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c, k) { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas() {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top, bottom) {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts) {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts, fill, line) {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts, ox, oy, alpha) {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x, y, r, lookX, lookY, open) {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x, y) {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) {
return;
}
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 01 사슬 뱀 — 머리가 목표를 쫓고, 뒤 마디는 앞 마디와의 간격 SEGMENT_GAP 만 지킨다(각 한계 없음)
const SNAKE_JOINTS = 26;
// 마디 사이 간격(px) — 몸 길이 = (SNAKE_JOINTS − 1) × SEGMENT_GAP
const SEGMENT_GAP = 12;
// 가장 굵은 마디의 반지름(px)
const BODY_WIDTH = 15;
// 머리 속도(px/초) = min(목표까지 거리 × HEAD_PULL, HEAD_SPEED) — 멀면 최고 속도로, 가까우면 거리에 비례해 느려진다
const HEAD_SPEED = 240;
const HEAD_PULL = 5;
const PREWARM = 3;
function pathAt(t) { return figureEight(t, 185, 105, 7); }
const sx = new Float64Array(SNAKE_JOINTS);
const sy = new Float64Array(SNAKE_JOINTS);
const sr = new Float64Array(SNAKE_JOINTS);
// 마디 반지름 — u = 0(머리) ~ 1(꼬리). 목 바로 뒤가 가장 굵고 꼬리 끝으로 가늘어진다. 머리는 조금 부풀린다
function snakeRadius(i) {
const u = i / (SNAKE_JOINTS - 1);
const r = BODY_WIDTH * Math.pow(1 - u, 0.7) * (0.75 + 0.25 * Math.sin(Math.PI * Math.min(1, u * 2.5)));
return Math.max(2.5, i === 0 ? r * 1.15 : r);
}
function reset() {
const p = pathAt(0);
for (let i = 0; i < SNAKE_JOINTS; i += 1) {
sx[i] = p[0] - i * SEGMENT_GAP;
sy[i] = p[1];
sr[i] = snakeRadius(i);
}
}
function update(dt, tx, ty, tvx, tvy) {
const dx = tx - sx[0];
const dy = ty - sy[0];
const dist = Math.hypot(dx, dy);
if (dist > 0.01) {
const stepLen = Math.min(Math.min(dist * HEAD_PULL, HEAD_SPEED) * dt, dist);
sx[0] += dx / dist * stepLen;
sy[0] += dy / dist * stepLen;
}
followChain(sx, sy, SEGMENT_GAP, Math.PI, NaN);
}
// 쉬는 자세 — 판 가운데에 완만한 S 자로 눕힌다(머리는 오른쪽)
function restPose() {
for (let i = 0; i < SNAKE_JOINTS; i += 1) {
const u = i / (SNAKE_JOINTS - 1);
sx[i] = W / 2 + 140 - i * SEGMENT_GAP * 0.92;
sy[i] = H / 2 + Math.sin(u * TAU) * 38;
}
followChain(sx, sy, SEGMENT_GAP, Math.PI, NaN);
}
function draw() {
clearStage(PAPER, PAPER_LOW);
const outline = bodyOutline(sx, sy, sr);
dropShadow(outline, 5, 8, 0.14);
fillShape(outline, CORAL, 2.5);
// 등 무늬 — 둘째 마디마다 몸 방향으로 눕힌 마름모. 크기는 그 마디 반지름에서 나온다
ctx.fillStyle = rgba(LAVENDER, 1);
ctx.strokeStyle = rgba(INK, 0.6);
ctx.lineWidth = 1;
for (let i = 2; i < SNAKE_JOINTS - 3; i += 2) {
const a = jointAngle(sx, sy, i);
const r = sr[i] * 0.5;
ctx.beginPath();
ctx.moveTo(sx[i] + Math.cos(a) * r * 1.4, sy[i] + Math.sin(a) * r * 1.4);
ctx.lineTo(sx[i] + Math.cos(a + Math.PI / 2) * r, sy[i] + Math.sin(a + Math.PI / 2) * r);
ctx.lineTo(sx[i] - Math.cos(a) * r * 1.4, sy[i] - Math.sin(a) * r * 1.4);
ctx.lineTo(sx[i] + Math.cos(a - Math.PI / 2) * r, sy[i] + Math.sin(a - Math.PI / 2) * r);
ctx.closePath();
ctx.fill();
ctx.stroke();
}
// 눈 — 머리 마디에서 좌우 법선 쪽으로 반지름의 0.5, 앞쪽으로 0.2 만큼
const a0 = jointAngle(sx, sy, 0);
for (let s = -1; s <= 1; s += 2) {
const ex = sx[0] + Math.cos(a0 + s * Math.PI / 2) * sr[0] * 0.5 + Math.cos(a0) * sr[0] * 0.2;
const ey = sy[0] + Math.sin(a0 + s * Math.PI / 2) * sr[0] * 0.5 + Math.sin(a0) * sr[0] * 0.2;
drawEye(ex, ey, 4.2, tx, ty, 1);
}
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) {
live.setAttribute('aria-live', 'polite');
}
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt) {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt) {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) {
advance(dt);
}
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest() {
stopLoop();
reset();
restPose();
draw();
}
function play() {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) {
advance(PREWARM_STEP);
}
draw();
if (!paused) {
startLoop();
}
}
function setPointer(ev) {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer() { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function () {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// SpineDistanceChainBody - vanilla 판(01-creature-spine-distance-chain-body) 의 React 포트. 같은 계산을 useEffect 안에서 돌린다.
import { useEffect, useRef } from "react";
import styles from "./SpineDistanceChainBody.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function SpineDistanceChainBody() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type Pt = [number, number];
type RGB = [number, number, number];
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function smooth(x: number): number { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a: number): number {
let r = a;
while (r > Math.PI) { r -= TAU; }
while (r < -Math.PI) { r += TAU; }
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate: number, dt: number): number { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed: number): () => number {
let s = seed >>> 0;
return function (): number {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) { NOISE_TABLE[i] = noiseRng() * 2 - 1; }
function smoothNoise(x: number): number {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t: number, ax: number, ay: number, period: number): Pt {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 마디 사슬 — xs[0], ys[0] 이 머리. 머리를 옮긴 뒤 부르면 뒤 마디마다 「앞 마디에서 지금 자기 쪽으로 향한 방향 × gap」 자리로 끌어온다.
// 간격만 지키므로 마디는 늘지도 줄지도 않고, 몸은 머리가 지나간 길을 대충 따라 눕는다.
// maxBend 가 π 보다 작으면 이웃 두 토막이 꺾이는 각을 ±maxBend(라디안)로 자른다 — π 이상(예: Math.PI)이면 각 한계 없음.
// backAngle 은 머리 뒤쪽 방향(머리 진행 방향 + π). 숫자면 첫 토막도 그 방향을 기준으로 자른다, NaN 이면 첫 토막은 자유
function followChain(xs: Float64Array, ys: Float64Array, gap: number, maxBend: number, backAngle: number): void {
const n = xs.length;
let prevAng = backAngle;
for (let i = 1; i < n; i += 1) {
let ang = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
if (maxBend < Math.PI && !isNaN(prevAng)) {
const d = wrapAngle(ang - prevAng);
if (d > maxBend) { ang = prevAng + maxBend; } else if (d < -maxBend) { ang = prevAng - maxBend; }
}
xs[i] = xs[i - 1] + Math.cos(ang) * gap;
ys[i] = ys[i - 1] + Math.sin(ang) * gap;
prevAng = ang;
}
}
// 마디 i 에서 머리 쪽을 향한 방향(라디안) — 양 끝은 이웃 한 토막, 가운데는 앞뒤 마디를 이은 방향
function jointAngle(xs: Float64Array, ys: Float64Array, i: number): number {
const n = xs.length;
if (i <= 0) { return Math.atan2(ys[0] - ys[1], xs[0] - xs[1]); }
if (i >= n - 1) { return Math.atan2(ys[n - 2] - ys[n - 1], xs[n - 2] - xs[n - 1]); }
return Math.atan2(ys[i - 1] - ys[i + 1], xs[i - 1] - xs[i + 1]);
}
// 이웃 두 토막 사이 꺾인 각(라디안, 부호 있음) — 마디 i 앞 토막과 뒤 토막의 방향 차
function bendAt(xs: Float64Array, ys: Float64Array, i: number): number {
const a = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
const b = Math.atan2(ys[i + 1] - ys[i], xs[i + 1] - xs[i]);
return wrapAngle(b - a);
}
// 몸 윤곽 — 마디마다 방향의 법선(직각) 쪽으로 radii[i] 만큼 좌우로 민 점을 잇는다.
// 순서: 머리 왼쪽 → 왼쪽 옆구리를 따라 꼬리 → 꼬리 끝 → 오른쪽 옆구리를 따라 머리 → 머리 앞쪽 반원(HEAD_CAP_STEPS 조각). 닫힌 다각형, 점마다 x 와 y 를 차례로 넣은 한 줄 배열
const HEAD_CAP_STEPS = 6;
function bodyOutline(xs: Float64Array, ys: Float64Array, radii: Float64Array): number[] {
const n = xs.length;
const pts: number[] = [];
for (let i = 0; i < n; i += 1) {
const a = jointAngle(xs, ys, i) + Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const tailA = jointAngle(xs, ys, n - 1) + Math.PI;
pts.push(xs[n - 1] + Math.cos(tailA) * radii[n - 1], ys[n - 1] + Math.sin(tailA) * radii[n - 1]);
for (let i = n - 1; i >= 0; i -= 1) {
const a = jointAngle(xs, ys, i) - Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const a0 = jointAngle(xs, ys, 0);
for (let k = 1; k < HEAD_CAP_STEPS; k += 1) {
const a = a0 - Math.PI / 2 + Math.PI * k / HEAD_CAP_STEPS;
pts.push(xs[0] + Math.cos(a) * radii[0], ys[0] + Math.sin(a) * radii[0]);
}
return pts;
}
// 몸이 스스로 겹친 정도 — 사슬에서 3칸 이상 떨어진 두 마디가 두 반지름 합보다 가까운 쌍의 수와 가장 가까운 거리
function selfOverlap(xs: Float64Array, ys: Float64Array, radii: Float64Array): [number, number] {
const n = xs.length;
let count = 0;
let nearest = Infinity;
for (let i = 0; i < n; i += 1) {
for (let j = i + 3; j < n; j += 1) {
const d = Math.hypot(xs[i] - xs[j], ys[i] - ys[j]);
if (d < nearest) { nearest = d; }
if (d < radii[i] + radii[j]) { count += 1; }
}
}
return [count, nearest];
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER: RGB = [251, 247, 238];
const PAPER_LOW: RGB = [222, 242, 234];
const INK: RGB = [58, 50, 74];
const CREAM: RGB = [255, 251, 242];
const CORAL: RGB = [244, 162, 144];
const LAVENDER: RGB = [188, 170, 236];
const BUTTER: RGB = [246, 222, 140];
const SAGE: RGB = [156, 204, 164];
const PINK: RGB = [244, 176, 200];
const SKY: RGB = [156, 204, 236];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c: RGB, k: number): RGB { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top: RGB, bottom: RGB): void {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts: number[]): void {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts: number[], fill: RGB, line: number): void {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts: number[], ox: number, oy: number, alpha: number): void {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x: number, y: number, r: number, lookX: number, lookY: number, open: number): void {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x: number, y: number): void {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) { return; }
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 01 사슬 뱀 — 머리가 목표를 쫓고, 뒤 마디는 앞 마디와의 간격 SEGMENT_GAP 만 지킨다(각 한계 없음)
const SNAKE_JOINTS = 26;
// 마디 사이 간격(px) — 몸 길이 = (SNAKE_JOINTS − 1) × SEGMENT_GAP
const SEGMENT_GAP = 12;
// 가장 굵은 마디의 반지름(px)
const BODY_WIDTH = 15;
// 머리 속도(px/초) = min(목표까지 거리 × HEAD_PULL, HEAD_SPEED) — 멀면 최고 속도로, 가까우면 거리에 비례해 느려진다
const HEAD_SPEED = 240;
const HEAD_PULL = 5;
const PREWARM = 3;
function pathAt(t: number): Pt { return figureEight(t, 185, 105, 7); }
const sx = new Float64Array(SNAKE_JOINTS);
const sy = new Float64Array(SNAKE_JOINTS);
const sr = new Float64Array(SNAKE_JOINTS);
// 마디 반지름 — u = 0(머리) ~ 1(꼬리). 목 바로 뒤가 가장 굵고 꼬리 끝으로 가늘어진다. 머리는 조금 부풀린다
function snakeRadius(i: number): number {
const u = i / (SNAKE_JOINTS - 1);
const r = BODY_WIDTH * Math.pow(1 - u, 0.7) * (0.75 + 0.25 * Math.sin(Math.PI * Math.min(1, u * 2.5)));
return Math.max(2.5, i === 0 ? r * 1.15 : r);
}
function reset(): void {
const p = pathAt(0);
for (let i = 0; i < SNAKE_JOINTS; i += 1) {
sx[i] = p[0] - i * SEGMENT_GAP;
sy[i] = p[1];
sr[i] = snakeRadius(i);
}
}
function update(dt: number, tx: number, ty: number, tvx: number, tvy: number): void {
const dx = tx - sx[0];
const dy = ty - sy[0];
const dist = Math.hypot(dx, dy);
if (dist > 0.01) {
const stepLen = Math.min(Math.min(dist * HEAD_PULL, HEAD_SPEED) * dt, dist);
sx[0] += dx / dist * stepLen;
sy[0] += dy / dist * stepLen;
}
followChain(sx, sy, SEGMENT_GAP, Math.PI, NaN);
}
// 쉬는 자세 — 판 가운데에 완만한 S 자로 눕힌다(머리는 오른쪽)
function restPose(): void {
for (let i = 0; i < SNAKE_JOINTS; i += 1) {
const u = i / (SNAKE_JOINTS - 1);
sx[i] = W / 2 + 140 - i * SEGMENT_GAP * 0.92;
sy[i] = H / 2 + Math.sin(u * TAU) * 38;
}
followChain(sx, sy, SEGMENT_GAP, Math.PI, NaN);
}
function draw(): void {
clearStage(PAPER, PAPER_LOW);
const outline = bodyOutline(sx, sy, sr);
dropShadow(outline, 5, 8, 0.14);
fillShape(outline, CORAL, 2.5);
// 등 무늬 — 둘째 마디마다 몸 방향으로 눕힌 마름모. 크기는 그 마디 반지름에서 나온다
ctx.fillStyle = rgba(LAVENDER, 1);
ctx.strokeStyle = rgba(INK, 0.6);
ctx.lineWidth = 1;
for (let i = 2; i < SNAKE_JOINTS - 3; i += 2) {
const a = jointAngle(sx, sy, i);
const r = sr[i] * 0.5;
ctx.beginPath();
ctx.moveTo(sx[i] + Math.cos(a) * r * 1.4, sy[i] + Math.sin(a) * r * 1.4);
ctx.lineTo(sx[i] + Math.cos(a + Math.PI / 2) * r, sy[i] + Math.sin(a + Math.PI / 2) * r);
ctx.lineTo(sx[i] - Math.cos(a) * r * 1.4, sy[i] - Math.sin(a) * r * 1.4);
ctx.lineTo(sx[i] + Math.cos(a - Math.PI / 2) * r, sy[i] + Math.sin(a - Math.PI / 2) * r);
ctx.closePath();
ctx.fill();
ctx.stroke();
}
// 눈 — 머리 마디에서 좌우 법선 쪽으로 반지름의 0.5, 앞쪽으로 0.2 만큼
const a0 = jointAngle(sx, sy, 0);
for (let s = -1; s <= 1; s += 2) {
const ex = sx[0] + Math.cos(a0 + s * Math.PI / 2) * sr[0] * 0.5 + Math.cos(a0) * sr[0] * 0.2;
const ey = sy[0] + Math.sin(a0 + s * Math.PI / 2) * sr[0] * 0.5 + Math.sin(a0) * sr[0] * 0.2;
drawEye(ex, ey, 4.2, tx, ty, 1);
}
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) { live.setAttribute('aria-live', 'polite'); }
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt: number): void {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt: number): void {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) { advance(dt); }
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest(): void {
stopLoop();
reset();
restPose();
draw();
}
function play(): void {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) { advance(PREWARM_STEP); }
draw();
if (!paused) { startLoop(); }
}
function setPointer(ev: PointerEvent): void {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer(): void { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function (): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("cf") + " is-demo"} ref={rootRef}>
<canvas className={cx("cf__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label="머리가 목표점을 쫓고 뒤 마디들이 일정한 간격으로 끌려오는 산호색 뱀."></canvas>
<button className={cx("cf__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
);
}01 · 마디 사이 거리만 지키며 따라오는 사슬 뱀 — 측정 누적면적 14.523% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
function followChain(xs, ys, gap, maxBend, backAngle) {
const n = xs.length;
let prevAng = backAngle;
for (let i = 1; i < n; i += 1) {
let ang = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
if (maxBend < Math.PI && !isNaN(prevAng)) {
const d = wrapAngle(ang - prevAng);
if (d > maxBend) {
ang = prevAng + maxBend;
}
else if (d < -maxBend) {
ang = prevAng - maxBend;
}
}
xs[i] = xs[i - 1] + Math.cos(ang) * gap;
ys[i] = ys[i - 1] + Math.sin(ang) * gap;
prevAng = ang;
}
}
02꺾이는 각을 묶어 접히지 않고 헤엄치는 잉어
잉어 14마디는 같은 followChain 에 꺾임 한계 0.35 라디안을 넘기므로, 모든 마디가 한계까지 꺾여도 도는 반지름이 37.33px 아래로 줄지 않는다. 아래 steerKoi 는 머리를 1초에 3.2 라디안까지만 돌리고 목표 90px 안에서 속도를 170px/초의 30% 까지 낮추며, 앞몸 세 마디의 꺾임 합으로 가슴지느러미를 0.15~1.45 사이에서 벌리고 꼬리지느러미는 강성 60·감쇠 9 의 스프링으로 꼬리 토막을 133.33ms 늦게 따라간다. 6.5초 한 바퀴 동안 40% 의 프레임에서 어느 마디든 한계에 닿아 꺾임이 그 각에서 잘린다.
<main class="stage">
<div class="cf is-demo" id="cf">
  <canvas class="cf__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="급하게 돌아도 몸이 접히지 않고 지느러미를 흔들며 목표점을 쫓는 잉어."></canvas>
  <button class="cf__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.cf {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-cream;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: $sp-3;
bottom: $sp-3;
padding: $sp-1 $sp-3;
border: 2px solid $subject-ink;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.cf__pause[aria-pressed="true"] {
background: $subject-cream;
color: $subject-ink;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid $subject-ink;
outline-offset: 3px;
}
// 상태 줄 — 지금 어떤 행동 중인지 글자로. 시연 중에는 aria-live off, 사람이 처음 손대면 polite
.cf__status {
position: absolute;
left: $sp-3;
top: $sp-3;
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status { font-size: 11px; padding: $sp-1 $sp-2; }
}
// 동작 줄이기 — 장면은 스크립트가 쉬는 자세 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.cf__pause { transition: none !important; }
.cf__pause:hover,
.cf__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.cf {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #fff7e6;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: 12px;
bottom: 12px;
padding: 4px 12px;
border: 2px solid #17141a;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.cf__pause[aria-pressed=true] {
background: #fff7e6;
color: #17141a;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid #17141a;
outline-offset: 3px;
}
.cf__status {
position: absolute;
left: 12px;
top: 12px;
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status {
font-size: 11px;
padding: 4px 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.cf__pause {
transition: none !important;
}
.cf__pause:hover,
.cf__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("cf");
if (!root) return;
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function smooth(x) { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a) {
let r = a;
while (r > Math.PI) {
r -= TAU;
}
while (r < -Math.PI) {
r += TAU;
}
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate, dt) { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed) {
let s = seed >>> 0;
return function () {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) {
NOISE_TABLE[i] = noiseRng() * 2 - 1;
}
function smoothNoise(x) {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t, ax, ay, period) {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 마디 사슬 — xs[0], ys[0] 이 머리. 머리를 옮긴 뒤 부르면 뒤 마디마다 「앞 마디에서 지금 자기 쪽으로 향한 방향 × gap」 자리로 끌어온다.
// 간격만 지키므로 마디는 늘지도 줄지도 않고, 몸은 머리가 지나간 길을 대충 따라 눕는다.
// maxBend 가 π 보다 작으면 이웃 두 토막이 꺾이는 각을 ±maxBend(라디안)로 자른다 — π 이상(예: Math.PI)이면 각 한계 없음.
// backAngle 은 머리 뒤쪽 방향(머리 진행 방향 + π). 숫자면 첫 토막도 그 방향을 기준으로 자른다, NaN 이면 첫 토막은 자유
function followChain(xs, ys, gap, maxBend, backAngle) {
const n = xs.length;
let prevAng = backAngle;
for (let i = 1; i < n; i += 1) {
let ang = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
if (maxBend < Math.PI && !isNaN(prevAng)) {
const d = wrapAngle(ang - prevAng);
if (d > maxBend) {
ang = prevAng + maxBend;
}
else if (d < -maxBend) {
ang = prevAng - maxBend;
}
}
xs[i] = xs[i - 1] + Math.cos(ang) * gap;
ys[i] = ys[i - 1] + Math.sin(ang) * gap;
prevAng = ang;
}
}
// 마디 i 에서 머리 쪽을 향한 방향(라디안) — 양 끝은 이웃 한 토막, 가운데는 앞뒤 마디를 이은 방향
function jointAngle(xs, ys, i) {
const n = xs.length;
if (i <= 0) {
return Math.atan2(ys[0] - ys[1], xs[0] - xs[1]);
}
if (i >= n - 1) {
return Math.atan2(ys[n - 2] - ys[n - 1], xs[n - 2] - xs[n - 1]);
}
return Math.atan2(ys[i - 1] - ys[i + 1], xs[i - 1] - xs[i + 1]);
}
// 이웃 두 토막 사이 꺾인 각(라디안, 부호 있음) — 마디 i 앞 토막과 뒤 토막의 방향 차
function bendAt(xs, ys, i) {
const a = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
const b = Math.atan2(ys[i + 1] - ys[i], xs[i + 1] - xs[i]);
return wrapAngle(b - a);
}
// 몸 윤곽 — 마디마다 방향의 법선(직각) 쪽으로 radii[i] 만큼 좌우로 민 점을 잇는다.
// 순서: 머리 왼쪽 → 왼쪽 옆구리를 따라 꼬리 → 꼬리 끝 → 오른쪽 옆구리를 따라 머리 → 머리 앞쪽 반원(HEAD_CAP_STEPS 조각). 닫힌 다각형, 점마다 x 와 y 를 차례로 넣은 한 줄 배열
const HEAD_CAP_STEPS = 6;
function bodyOutline(xs, ys, radii) {
const n = xs.length;
const pts = [];
for (let i = 0; i < n; i += 1) {
const a = jointAngle(xs, ys, i) + Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const tailA = jointAngle(xs, ys, n - 1) + Math.PI;
pts.push(xs[n - 1] + Math.cos(tailA) * radii[n - 1], ys[n - 1] + Math.sin(tailA) * radii[n - 1]);
for (let i = n - 1; i >= 0; i -= 1) {
const a = jointAngle(xs, ys, i) - Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const a0 = jointAngle(xs, ys, 0);
for (let k = 1; k < HEAD_CAP_STEPS; k += 1) {
const a = a0 - Math.PI / 2 + Math.PI * k / HEAD_CAP_STEPS;
pts.push(xs[0] + Math.cos(a) * radii[0], ys[0] + Math.sin(a) * radii[0]);
}
return pts;
}
// 몸이 스스로 겹친 정도 — 사슬에서 3칸 이상 떨어진 두 마디가 두 반지름 합보다 가까운 쌍의 수와 가장 가까운 거리
function selfOverlap(xs, ys, radii) {
const n = xs.length;
let count = 0;
let nearest = Infinity;
for (let i = 0; i < n; i += 1) {
for (let j = i + 3; j < n; j += 1) {
const d = Math.hypot(xs[i] - xs[j], ys[i] - ys[j]);
if (d < nearest) {
nearest = d;
}
if (d < radii[i] + radii[j]) {
count += 1;
}
}
}
return [count, nearest];
}
const KOI_JOINTS = 14;
// 이웃 두 토막이 꺾일 수 있는 한계(라디안). 0.35 ≈ 20°
const MAX_BEND = 0.35;
// 헤엄 — 최고 속도 SWIM_SPEED(px/초), 머리가 1초에 돌 수 있는 각 TURN_RATE(라디안), 목표 SLOW_RADIUS(px) 안에서는 속도를 줄인다
const SWIM_SPEED = 170;
const TURN_RATE = 3.2;
const SLOW_RADIUS = 90;
// 몸 흔들기 — 나아가는 방향에 sin(phase) × WIGGLE_AMP 를 더한다. phase 는 1px 나아갈 때 WIGGLE_FREQ 라디안씩
const WIGGLE_AMP = 0.24;
const WIGGLE_FREQ = 0.05;
// 가슴지느러미 — 벌어진 각 = FIN_BASE ± 앞몸 곡률 × FIN_GAIN. 바깥쪽 지느러미가 더 벌어진다
const FIN_BASE = 0.55;
const FIN_GAIN = 2.2;
// 꼬리지느러미 — 꼬리 토막 방향을 쫓는 스프링(세기 TAIL_STIFF, 감쇠 TAIL_DAMP). 몸보다 한 박자 늦게 흔들린다
const TAIL_STIFF = 60;
const TAIL_DAMP = 9;
// 몸 굵기 — u = 0(머리) ~ 1(꼬리). 앞 3할에서 가장 굵고 꼬리로 가늘어진다
function koiRadius(u, size) {
return size * (0.42 + 0.58 * Math.sin(Math.PI * clamp(0.28 + u * 0.72, 0, 1))) * (1 - 0.72 * u * u);
}
function makeKoi(x, y, heading, gap, size) {
const xs = new Float64Array(KOI_JOINTS);
const ys = new Float64Array(KOI_JOINTS);
const radii = new Float64Array(KOI_JOINTS);
for (let i = 0; i < KOI_JOINTS; i += 1) {
xs[i] = x - Math.cos(heading) * gap * i;
ys[i] = y - Math.sin(heading) * gap * i;
radii[i] = koiRadius(i / (KOI_JOINTS - 1), size);
}
return { xs: xs, ys: ys, radii: radii, gap: gap, heading: heading, speed: 0, phase: 0, curve: 0, finL: FIN_BASE, finR: FIN_BASE, tailAng: heading + Math.PI, tailVel: 0 };
}
// 한 걸음 — 머리를 목표 쪽으로 돌리고(1초에 TURN_RATE 까지) 나아간 뒤, 각 한계를 둔 사슬로 몸을 끌어온다
    function steerKoi(k, dt, tx, ty, maxBend) {
        const dx = tx - k.xs[0];
        const dy = ty - k.ys[0];
        const dist = Math.hypot(dx, dy);
        const turn = wrapAngle(Math.atan2(dy, dx) - k.heading);
        k.heading = wrapAngle(k.heading + clamp(turn, -TURN_RATE * dt, TURN_RATE * dt));
        const want = SWIM_SPEED * clamp(dist / SLOW_RADIUS, 0.3, 1);
        k.speed = lerp(k.speed, want, follow(3, dt));
        k.phase += k.speed * dt * WIGGLE_FREQ;
        const move = k.heading + Math.sin(k.phase) * WIGGLE_AMP;
        k.xs[0] += Math.cos(move) * k.speed * dt;
        k.ys[0] += Math.sin(move) * k.speed * dt;
        followChain(k.xs, k.ys, k.gap, maxBend, k.heading + Math.PI);
        // 앞몸 곡률 — 2·3·4번 마디의 꺾인 각 합. 부호가 휜 방향
        const curve = bendAt(k.xs, k.ys, 2) + bendAt(k.xs, k.ys, 3) + bendAt(k.xs, k.ys, 4);
        k.curve = lerp(k.curve, curve, follow(10, dt));
        k.finL = lerp(k.finL, clamp(FIN_BASE + k.curve * FIN_GAIN, 0.15, 1.45), follow(8, dt));
        k.finR = lerp(k.finR, clamp(FIN_BASE - k.curve * FIN_GAIN, 0.15, 1.45), follow(8, dt));
        const n = KOI_JOINTS;
        const tailTarget = Math.atan2(k.ys[n - 1] - k.ys[n - 2], k.xs[n - 1] - k.xs[n - 2]);
        const acc = TAIL_STIFF * wrapAngle(tailTarget - k.tailAng) - TAIL_DAMP * k.tailVel;
        k.tailVel += acc * dt;
        k.tailAng = wrapAngle(k.tailAng + k.tailVel * dt);
    }
// 쉬는 자세 — 머리 (x, y) 에서 heading 반대쪽으로 완만한 S 자(사인 반 바퀴 두 번)로 눕힌다
function restKoi(k, x, y, heading) {
k.heading = heading;
k.speed = 0;
for (let i = 0; i < KOI_JOINTS; i += 1) {
const u = i / (KOI_JOINTS - 1);
const side = Math.sin(u * TAU) * k.gap * 1.4;
k.xs[i] = x - Math.cos(heading) * k.gap * i - Math.sin(heading) * side;
k.ys[i] = y - Math.sin(heading) * k.gap * i + Math.cos(heading) * side;
}
k.curve = 0;
k.finL = FIN_BASE;
k.finR = FIN_BASE;
k.tailAng = Math.atan2(k.ys[KOI_JOINTS - 1] - k.ys[KOI_JOINTS - 2], k.xs[KOI_JOINTS - 1] - k.xs[KOI_JOINTS - 2]);
k.tailVel = 0;
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER = [251, 247, 238];
const PAPER_LOW = [222, 242, 234];
const INK = [58, 50, 74];
const CREAM = [255, 251, 242];
const CORAL = [244, 162, 144];
const LAVENDER = [188, 170, 236];
const BUTTER = [246, 222, 140];
const SAGE = [156, 204, 164];
const PINK = [244, 176, 200];
const SKY = [156, 204, 236];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c, k) { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas() {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top, bottom) {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts) {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts, fill, line) {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts, ox, oy, alpha) {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x, y, r, lookX, lookY, open) {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x, y) {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) {
return;
}
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 잉어 그리기 — 지느러미(몸 밑) → 몸 → 무늬 → 등지느러미 → 눈 순서. body·spot 은 몸 바탕색과 무늬색
function koiFin(x, y, ang, len, wide, color) {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ang);
ctx.beginPath();
ctx.moveTo(0, 0);
ctx.quadraticCurveTo(len * 0.5, -wide, len, 0);
ctx.quadraticCurveTo(len * 0.5, wide * 0.35, 0, 0);
ctx.closePath();
ctx.fillStyle = rgba(color, 0.92);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 0.85);
ctx.stroke();
ctx.restore();
}
function drawKoi(k, body, spot, fin, lookX, lookY, line) {
const n = KOI_JOINTS;
const size = k.radii[3];
// 가슴지느러미 — 2번 마디 좌우. 몸 뒤쪽(진행 반대)에서 finL·finR 만큼 바깥으로 벌린다
const a2 = jointAngle(k.xs, k.ys, 2);
koiFin(k.xs[2] + Math.cos(a2 + Math.PI / 2) * k.radii[2] * 0.95, k.ys[2] + Math.sin(a2 + Math.PI / 2) * k.radii[2] * 0.95, a2 + Math.PI - k.finL, size * 2, size * 0.85, fin);
koiFin(k.xs[2] + Math.cos(a2 - Math.PI / 2) * k.radii[2] * 0.95, k.ys[2] + Math.sin(a2 - Math.PI / 2) * k.radii[2] * 0.95, a2 + Math.PI + k.finR, size * 2, size * 0.85, fin);
// 꼬리지느러미 — 꼬리 끝 마디에서 스프링 각 tailAng 을 가운데로 두 갈래
koiFin(k.xs[n - 1], k.ys[n - 1], k.tailAng + 0.42, size * 2.1, size * 0.8, fin);
koiFin(k.xs[n - 1], k.ys[n - 1], k.tailAng - 0.42, size * 2.1, size * 0.8, fin);
const outline = bodyOutline(k.xs, k.ys, k.radii);
fillShape(outline, body, line);
// 무늬 — 정해 둔 마디의 한쪽 옆으로 민 둥근 얼룩. 몸 윤곽 안으로 잘라 넘치지 않게
ctx.save();
smoothClosed(outline);
ctx.clip();
ctx.fillStyle = rgba(spot, 1);
const spots = [1, 0.35, 4, -0.5, 6, 0.55, 9, -0.2];
for (let s = 0; s < spots.length; s += 2) {
const i = spots[s];
const a = jointAngle(k.xs, k.ys, i) + Math.PI / 2;
ctx.beginPath();
ctx.arc(k.xs[i] + Math.cos(a) * k.radii[i] * spots[s + 1], k.ys[i] + Math.sin(a) * k.radii[i] * spots[s + 1], k.radii[i] * 0.85, 0, TAU);
ctx.fill();
}
ctx.restore();
// 등지느러미 — 3번에서 8번 마디까지 등줄기를 잇는 선
ctx.beginPath();
ctx.moveTo(k.xs[3], k.ys[3]);
for (let i = 4; i <= 8; i += 1) {
ctx.lineTo(k.xs[i], k.ys[i]);
}
ctx.lineWidth = 2;
ctx.lineCap = 'round';
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
const a0 = jointAngle(k.xs, k.ys, 0);
for (let s = -1; s <= 1; s += 2) {
const ex = k.xs[0] + Math.cos(a0 + s * Math.PI / 2) * k.radii[0] * 0.62;
const ey = k.ys[0] + Math.sin(a0 + s * Math.PI / 2) * k.radii[0] * 0.62;
drawEye(ex, ey, Math.max(2.2, k.radii[0] * 0.3), lookX, lookY, 1);
}
}
// 02 잉어 — 사슬 위에 이웃 토막 꺾임 각 한계(MAX_BEND)를 둬 급하게 돌아도 몸이 접히지 않는다
const KOI_GAP = 13;
const KOI_SIZE = 17;
const PREWARM = 3;
function pathAt(t) { return figureEight(t, 180, 100, 6.5); }
const koi = makeKoi(W / 2, H / 2, 0, KOI_GAP, KOI_SIZE);
function reset() {
const p = pathAt(0);
const fresh = makeKoi(p[0] - 40, p[1], 0, KOI_GAP, KOI_SIZE);
koi.xs.set(fresh.xs);
koi.ys.set(fresh.ys);
koi.heading = fresh.heading;
koi.speed = 0;
koi.phase = 0;
koi.curve = 0;
koi.finL = FIN_BASE;
koi.finR = FIN_BASE;
koi.tailAng = fresh.tailAng;
koi.tailVel = 0;
}
function update(dt, tx, ty, tvx, tvy) {
steerKoi(koi, dt, tx, ty, MAX_BEND);
}
function restPose() {
restKoi(koi, W / 2 + 90, H / 2, 0);
}
// 물빛 바탕 — 위는 옅은 하늘색, 아래는 옅은 민트
const WATER_TOP = [226, 240, 246];
function draw() {
clearStage(WATER_TOP, PAPER_LOW);
dropShadow(bodyOutline(koi.xs, koi.ys, koi.radii), 6, 10, 0.12);
drawKoi(koi, CREAM, CORAL, SKY, tx, ty, 2.2);
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) {
live.setAttribute('aria-live', 'polite');
}
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt) {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt) {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) {
advance(dt);
}
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest() {
stopLoop();
reset();
restPose();
draw();
}
function play() {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) {
advance(PREWARM_STEP);
}
draw();
if (!paused) {
startLoop();
}
}
function setPointer(ev) {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer() { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function () {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// KoiAngleLimitFins - vanilla 판(02-creature-koi-angle-limit-fins) 의 React 포트. 같은 계산을 useEffect 안에서 돌린다.
import { useEffect, useRef } from "react";
import styles from "./KoiAngleLimitFins.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function KoiAngleLimitFins() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type Pt = [number, number];
type RGB = [number, number, number];
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function smooth(x: number): number { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a: number): number {
let r = a;
while (r > Math.PI) { r -= TAU; }
while (r < -Math.PI) { r += TAU; }
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate: number, dt: number): number { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed: number): () => number {
let s = seed >>> 0;
return function (): number {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) { NOISE_TABLE[i] = noiseRng() * 2 - 1; }
function smoothNoise(x: number): number {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t: number, ax: number, ay: number, period: number): Pt {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 마디 사슬 — xs[0], ys[0] 이 머리. 머리를 옮긴 뒤 부르면 뒤 마디마다 「앞 마디에서 지금 자기 쪽으로 향한 방향 × gap」 자리로 끌어온다.
// 간격만 지키므로 마디는 늘지도 줄지도 않고, 몸은 머리가 지나간 길을 대충 따라 눕는다.
// maxBend 가 π 보다 작으면 이웃 두 토막이 꺾이는 각을 ±maxBend(라디안)로 자른다 — π 이상(예: Math.PI)이면 각 한계 없음.
// backAngle 은 머리 뒤쪽 방향(머리 진행 방향 + π). 숫자면 첫 토막도 그 방향을 기준으로 자른다, NaN 이면 첫 토막은 자유
function followChain(xs: Float64Array, ys: Float64Array, gap: number, maxBend: number, backAngle: number): void {
const n = xs.length;
let prevAng = backAngle;
for (let i = 1; i < n; i += 1) {
let ang = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
if (maxBend < Math.PI && !isNaN(prevAng)) {
const d = wrapAngle(ang - prevAng);
if (d > maxBend) { ang = prevAng + maxBend; } else if (d < -maxBend) { ang = prevAng - maxBend; }
}
xs[i] = xs[i - 1] + Math.cos(ang) * gap;
ys[i] = ys[i - 1] + Math.sin(ang) * gap;
prevAng = ang;
}
}
// 마디 i 에서 머리 쪽을 향한 방향(라디안) — 양 끝은 이웃 한 토막, 가운데는 앞뒤 마디를 이은 방향
function jointAngle(xs: Float64Array, ys: Float64Array, i: number): number {
const n = xs.length;
if (i <= 0) { return Math.atan2(ys[0] - ys[1], xs[0] - xs[1]); }
if (i >= n - 1) { return Math.atan2(ys[n - 2] - ys[n - 1], xs[n - 2] - xs[n - 1]); }
return Math.atan2(ys[i - 1] - ys[i + 1], xs[i - 1] - xs[i + 1]);
}
// 이웃 두 토막 사이 꺾인 각(라디안, 부호 있음) — 마디 i 앞 토막과 뒤 토막의 방향 차
function bendAt(xs: Float64Array, ys: Float64Array, i: number): number {
const a = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
const b = Math.atan2(ys[i + 1] - ys[i], xs[i + 1] - xs[i]);
return wrapAngle(b - a);
}
// 몸 윤곽 — 마디마다 방향의 법선(직각) 쪽으로 radii[i] 만큼 좌우로 민 점을 잇는다.
// 순서: 머리 왼쪽 → 왼쪽 옆구리를 따라 꼬리 → 꼬리 끝 → 오른쪽 옆구리를 따라 머리 → 머리 앞쪽 반원(HEAD_CAP_STEPS 조각). 닫힌 다각형, 점마다 x 와 y 를 차례로 넣은 한 줄 배열
const HEAD_CAP_STEPS = 6;
function bodyOutline(xs: Float64Array, ys: Float64Array, radii: Float64Array): number[] {
const n = xs.length;
const pts: number[] = [];
for (let i = 0; i < n; i += 1) {
const a = jointAngle(xs, ys, i) + Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const tailA = jointAngle(xs, ys, n - 1) + Math.PI;
pts.push(xs[n - 1] + Math.cos(tailA) * radii[n - 1], ys[n - 1] + Math.sin(tailA) * radii[n - 1]);
for (let i = n - 1; i >= 0; i -= 1) {
const a = jointAngle(xs, ys, i) - Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const a0 = jointAngle(xs, ys, 0);
for (let k = 1; k < HEAD_CAP_STEPS; k += 1) {
const a = a0 - Math.PI / 2 + Math.PI * k / HEAD_CAP_STEPS;
pts.push(xs[0] + Math.cos(a) * radii[0], ys[0] + Math.sin(a) * radii[0]);
}
return pts;
}
// 몸이 스스로 겹친 정도 — 사슬에서 3칸 이상 떨어진 두 마디가 두 반지름 합보다 가까운 쌍의 수와 가장 가까운 거리
function selfOverlap(xs: Float64Array, ys: Float64Array, radii: Float64Array): [number, number] {
const n = xs.length;
let count = 0;
let nearest = Infinity;
for (let i = 0; i < n; i += 1) {
for (let j = i + 3; j < n; j += 1) {
const d = Math.hypot(xs[i] - xs[j], ys[i] - ys[j]);
if (d < nearest) { nearest = d; }
if (d < radii[i] + radii[j]) { count += 1; }
}
}
return [count, nearest];
}
// 잉어 한 마리 — 마디 사슬(머리 = 0) + 머리 방향·속도 + 지느러미 각 + 꼬리지느러미 스프링 상태
type Koi = {
xs: Float64Array; ys: Float64Array; radii: Float64Array; gap: number;
heading: number; speed: number; phase: number;
curve: number; finL: number; finR: number;
tailAng: number; tailVel: number;
};
const KOI_JOINTS = 14;
// 이웃 두 토막이 꺾일 수 있는 한계(라디안). 0.35 ≈ 20°
const MAX_BEND = 0.35;
// 헤엄 — 최고 속도 SWIM_SPEED(px/초), 머리가 1초에 돌 수 있는 각 TURN_RATE(라디안), 목표 SLOW_RADIUS(px) 안에서는 속도를 줄인다
const SWIM_SPEED = 170;
const TURN_RATE = 3.2;
const SLOW_RADIUS = 90;
// 몸 흔들기 — 나아가는 방향에 sin(phase) × WIGGLE_AMP 를 더한다. phase 는 1px 나아갈 때 WIGGLE_FREQ 라디안씩
const WIGGLE_AMP = 0.24;
const WIGGLE_FREQ = 0.05;
// 가슴지느러미 — 벌어진 각 = FIN_BASE ± 앞몸 곡률 × FIN_GAIN. 바깥쪽 지느러미가 더 벌어진다
const FIN_BASE = 0.55;
const FIN_GAIN = 2.2;
// 꼬리지느러미 — 꼬리 토막 방향을 쫓는 스프링(세기 TAIL_STIFF, 감쇠 TAIL_DAMP). 몸보다 한 박자 늦게 흔들린다
const TAIL_STIFF = 60;
const TAIL_DAMP = 9;
// 몸 굵기 — u = 0(머리) ~ 1(꼬리). 앞 3할에서 가장 굵고 꼬리로 가늘어진다
function koiRadius(u: number, size: number): number {
return size * (0.42 + 0.58 * Math.sin(Math.PI * clamp(0.28 + u * 0.72, 0, 1))) * (1 - 0.72 * u * u);
}
function makeKoi(x: number, y: number, heading: number, gap: number, size: number): Koi {
const xs = new Float64Array(KOI_JOINTS);
const ys = new Float64Array(KOI_JOINTS);
const radii = new Float64Array(KOI_JOINTS);
for (let i = 0; i < KOI_JOINTS; i += 1) {
xs[i] = x - Math.cos(heading) * gap * i;
ys[i] = y - Math.sin(heading) * gap * i;
radii[i] = koiRadius(i / (KOI_JOINTS - 1), size);
}
return { xs: xs, ys: ys, radii: radii, gap: gap, heading: heading, speed: 0, phase: 0, curve: 0, finL: FIN_BASE, finR: FIN_BASE, tailAng: heading + Math.PI, tailVel: 0 };
}
// 한 걸음 — 머리를 목표 쪽으로 돌리고(1초에 TURN_RATE 까지) 나아간 뒤, 각 한계를 둔 사슬로 몸을 끌어온다
function steerKoi(k: Koi, dt: number, tx: number, ty: number, maxBend: number): void {
const dx = tx - k.xs[0];
const dy = ty - k.ys[0];
const dist = Math.hypot(dx, dy);
const turn = wrapAngle(Math.atan2(dy, dx) - k.heading);
k.heading = wrapAngle(k.heading + clamp(turn, -TURN_RATE * dt, TURN_RATE * dt));
const want = SWIM_SPEED * clamp(dist / SLOW_RADIUS, 0.3, 1);
k.speed = lerp(k.speed, want, follow(3, dt));
k.phase += k.speed * dt * WIGGLE_FREQ;
const move = k.heading + Math.sin(k.phase) * WIGGLE_AMP;
k.xs[0] += Math.cos(move) * k.speed * dt;
k.ys[0] += Math.sin(move) * k.speed * dt;
followChain(k.xs, k.ys, k.gap, maxBend, k.heading + Math.PI);
// 앞몸 곡률 — 2·3·4번 마디의 꺾인 각 합. 부호가 휜 방향
const curve = bendAt(k.xs, k.ys, 2) + bendAt(k.xs, k.ys, 3) + bendAt(k.xs, k.ys, 4);
k.curve = lerp(k.curve, curve, follow(10, dt));
k.finL = lerp(k.finL, clamp(FIN_BASE + k.curve * FIN_GAIN, 0.15, 1.45), follow(8, dt));
k.finR = lerp(k.finR, clamp(FIN_BASE - k.curve * FIN_GAIN, 0.15, 1.45), follow(8, dt));
const n = KOI_JOINTS;
const tailTarget = Math.atan2(k.ys[n - 1] - k.ys[n - 2], k.xs[n - 1] - k.xs[n - 2]);
const acc = TAIL_STIFF * wrapAngle(tailTarget - k.tailAng) - TAIL_DAMP * k.tailVel;
k.tailVel += acc * dt;
k.tailAng = wrapAngle(k.tailAng + k.tailVel * dt);
}
// 쉬는 자세 — 머리 (x, y) 에서 heading 반대쪽으로 완만한 S 자(사인 반 바퀴 두 번)로 눕힌다
function restKoi(k: Koi, x: number, y: number, heading: number): void {
k.heading = heading;
k.speed = 0;
for (let i = 0; i < KOI_JOINTS; i += 1) {
const u = i / (KOI_JOINTS - 1);
const side = Math.sin(u * TAU) * k.gap * 1.4;
k.xs[i] = x - Math.cos(heading) * k.gap * i - Math.sin(heading) * side;
k.ys[i] = y - Math.sin(heading) * k.gap * i + Math.cos(heading) * side;
}
k.curve = 0;
k.finL = FIN_BASE;
k.finR = FIN_BASE;
k.tailAng = Math.atan2(k.ys[KOI_JOINTS - 1] - k.ys[KOI_JOINTS - 2], k.xs[KOI_JOINTS - 1] - k.xs[KOI_JOINTS - 2]);
k.tailVel = 0;
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER: RGB = [251, 247, 238];
const PAPER_LOW: RGB = [222, 242, 234];
const INK: RGB = [58, 50, 74];
const CREAM: RGB = [255, 251, 242];
const CORAL: RGB = [244, 162, 144];
const LAVENDER: RGB = [188, 170, 236];
const BUTTER: RGB = [246, 222, 140];
const SAGE: RGB = [156, 204, 164];
const PINK: RGB = [244, 176, 200];
const SKY: RGB = [156, 204, 236];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c: RGB, k: number): RGB { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top: RGB, bottom: RGB): void {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts: number[]): void {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts: number[], fill: RGB, line: number): void {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts: number[], ox: number, oy: number, alpha: number): void {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x: number, y: number, r: number, lookX: number, lookY: number, open: number): void {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x: number, y: number): void {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) { return; }
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 잉어 그리기 — 지느러미(몸 밑) → 몸 → 무늬 → 등지느러미 → 눈 순서. body·spot 은 몸 바탕색과 무늬색
function koiFin(x: number, y: number, ang: number, len: number, wide: number, color: RGB): void {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ang);
ctx.beginPath();
ctx.moveTo(0, 0);
ctx.quadraticCurveTo(len * 0.5, -wide, len, 0);
ctx.quadraticCurveTo(len * 0.5, wide * 0.35, 0, 0);
ctx.closePath();
ctx.fillStyle = rgba(color, 0.92);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 0.85);
ctx.stroke();
ctx.restore();
}
function drawKoi(k: Koi, body: RGB, spot: RGB, fin: RGB, lookX: number, lookY: number, line: number): void {
const n = KOI_JOINTS;
const size = k.radii[3];
// 가슴지느러미 — 2번 마디 좌우. 몸 뒤쪽(진행 반대)에서 finL·finR 만큼 바깥으로 벌린다
const a2 = jointAngle(k.xs, k.ys, 2);
koiFin(k.xs[2] + Math.cos(a2 + Math.PI / 2) * k.radii[2] * 0.95, k.ys[2] + Math.sin(a2 + Math.PI / 2) * k.radii[2] * 0.95, a2 + Math.PI - k.finL, size * 2, size * 0.85, fin);
koiFin(k.xs[2] + Math.cos(a2 - Math.PI / 2) * k.radii[2] * 0.95, k.ys[2] + Math.sin(a2 - Math.PI / 2) * k.radii[2] * 0.95, a2 + Math.PI + k.finR, size * 2, size * 0.85, fin);
// 꼬리지느러미 — 꼬리 끝 마디에서 스프링 각 tailAng 을 가운데로 두 갈래
koiFin(k.xs[n - 1], k.ys[n - 1], k.tailAng + 0.42, size * 2.1, size * 0.8, fin);
koiFin(k.xs[n - 1], k.ys[n - 1], k.tailAng - 0.42, size * 2.1, size * 0.8, fin);
const outline = bodyOutline(k.xs, k.ys, k.radii);
fillShape(outline, body, line);
// 무늬 — 정해 둔 마디의 한쪽 옆으로 민 둥근 얼룩. 몸 윤곽 안으로 잘라 넘치지 않게
ctx.save();
smoothClosed(outline);
ctx.clip();
ctx.fillStyle = rgba(spot, 1);
const spots: number[] = [1, 0.35, 4, -0.5, 6, 0.55, 9, -0.2];
for (let s = 0; s < spots.length; s += 2) {
const i = spots[s];
const a = jointAngle(k.xs, k.ys, i) + Math.PI / 2;
ctx.beginPath();
ctx.arc(k.xs[i] + Math.cos(a) * k.radii[i] * spots[s + 1], k.ys[i] + Math.sin(a) * k.radii[i] * spots[s + 1], k.radii[i] * 0.85, 0, TAU);
ctx.fill();
}
ctx.restore();
// 등지느러미 — 3번에서 8번 마디까지 등줄기를 잇는 선
ctx.beginPath();
ctx.moveTo(k.xs[3], k.ys[3]);
for (let i = 4; i <= 8; i += 1) { ctx.lineTo(k.xs[i], k.ys[i]); }
ctx.lineWidth = 2;
ctx.lineCap = 'round';
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
const a0 = jointAngle(k.xs, k.ys, 0);
for (let s = -1; s <= 1; s += 2) {
const ex = k.xs[0] + Math.cos(a0 + s * Math.PI / 2) * k.radii[0] * 0.62;
const ey = k.ys[0] + Math.sin(a0 + s * Math.PI / 2) * k.radii[0] * 0.62;
drawEye(ex, ey, Math.max(2.2, k.radii[0] * 0.3), lookX, lookY, 1);
}
}
// 02 잉어 — 사슬 위에 이웃 토막 꺾임 각 한계(MAX_BEND)를 둬 급하게 돌아도 몸이 접히지 않는다
const KOI_GAP = 13;
const KOI_SIZE = 17;
const PREWARM = 3;
function pathAt(t: number): Pt { return figureEight(t, 180, 100, 6.5); }
const koi: Koi = makeKoi(W / 2, H / 2, 0, KOI_GAP, KOI_SIZE);
function reset(): void {
const p = pathAt(0);
const fresh = makeKoi(p[0] - 40, p[1], 0, KOI_GAP, KOI_SIZE);
koi.xs.set(fresh.xs);
koi.ys.set(fresh.ys);
koi.heading = fresh.heading;
koi.speed = 0;
koi.phase = 0;
koi.curve = 0;
koi.finL = FIN_BASE;
koi.finR = FIN_BASE;
koi.tailAng = fresh.tailAng;
koi.tailVel = 0;
}
function update(dt: number, tx: number, ty: number, tvx: number, tvy: number): void {
steerKoi(koi, dt, tx, ty, MAX_BEND);
}
function restPose(): void {
restKoi(koi, W / 2 + 90, H / 2, 0);
}
// 물빛 바탕 — 위는 옅은 하늘색, 아래는 옅은 민트
const WATER_TOP: RGB = [226, 240, 246];
function draw(): void {
clearStage(WATER_TOP, PAPER_LOW);
dropShadow(bodyOutline(koi.xs, koi.ys, koi.radii), 6, 10, 0.12);
drawKoi(koi, CREAM, CORAL, SKY, tx, ty, 2.2);
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) { live.setAttribute('aria-live', 'polite'); }
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt: number): void {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt: number): void {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) { advance(dt); }
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest(): void {
stopLoop();
reset();
restPose();
draw();
}
function play(): void {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) { advance(PREWARM_STEP); }
draw();
if (!paused) { startLoop(); }
}
function setPointer(ev: PointerEvent): void {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer(): void { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function (): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("cf") + " is-demo"} ref={rootRef}>
<canvas className={cx("cf__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label="급하게 돌아도 몸이 접히지 않고 지느러미를 흔들며 목표점을 쫓는 잉어."></canvas>
<button className={cx("cf__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
);
}02 · 꺾이는 각을 묶어 접히지 않고 헤엄치는 잉어 — 측정 누적면적 17.762% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
function steerKoi(k, dt, tx, ty, maxBend) {
const dx = tx - k.xs[0];
const dy = ty - k.ys[0];
const dist = Math.hypot(dx, dy);
const turn = wrapAngle(Math.atan2(dy, dx) - k.heading);
k.heading = wrapAngle(k.heading + clamp(turn, -TURN_RATE * dt, TURN_RATE * dt));
const want = SWIM_SPEED * clamp(dist / SLOW_RADIUS, 0.3, 1);
k.speed = lerp(k.speed, want, follow(3, dt));
k.phase += k.speed * dt * WIGGLE_FREQ;
const move = k.heading + Math.sin(k.phase) * WIGGLE_AMP;
k.xs[0] += Math.cos(move) * k.speed * dt;
k.ys[0] += Math.sin(move) * k.speed * dt;
followChain(k.xs, k.ys, k.gap, maxBend, k.heading + Math.PI);
// 앞몸 곡률 — 2·3·4번 마디의 꺾인 각 합. 부호가 휜 방향
const curve = bendAt(k.xs, k.ys, 2) + bendAt(k.xs, k.ys, 3) + bendAt(k.xs, k.ys, 4);
k.curve = lerp(k.curve, curve, follow(10, dt));
k.finL = lerp(k.finL, clamp(FIN_BASE + k.curve * FIN_GAIN, 0.15, 1.45), follow(8, dt));
k.finR = lerp(k.finR, clamp(FIN_BASE - k.curve * FIN_GAIN, 0.15, 1.45), follow(8, dt));
const n = KOI_JOINTS;
const tailTarget = Math.atan2(k.ys[n - 1] - k.ys[n - 2], k.xs[n - 1] - k.xs[n - 2]);
const acc = TAIL_STIFF * wrapAngle(tailTarget - k.tailAng) - TAIL_DAMP * k.tailVel;
k.tailVel += acc * dt;
k.tailAng = wrapAngle(k.tailAng + k.tailVel * dt);
}
03발이 멀어질 때만 한 걸음 내딛는 도마뱀
도마뱀은 척추 18마디(간격 11px·꺾임 한계 0.32) 에 다리 넷을 달고, 다리마다 허벅지 22px·정강이 20px 를 아래 solveKnee 에 넘겨 코사인 관계로 무릎 자리를 푼다. 땅에 붙인 발이 몸 앞쪽 예상 자리에서 38px 넘게 밀리고 반대 대각선 짝이 발을 들고 있지 않을 때만, 그 발이 0.16초 동안 높이 7px 의 호를 그리며 예상 자리보다 19px 더 앞에 내려앉는다. 18초 동안 1초에 5.67걸음을 걸었고 두 짝이 함께 발을 든 프레임은 0 이었다.
<main class="stage">
<div class="cf is-demo" id="cf">
  <canvas class="cf__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="발이 멀어질 때마다 대각선 다리 짝끼리 번갈아 한 걸음씩 내딛는 초록 도마뱀."></canvas>
  <button class="cf__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.cf {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-cream;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: $sp-3;
bottom: $sp-3;
padding: $sp-1 $sp-3;
border: 2px solid $subject-ink;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.cf__pause[aria-pressed="true"] {
background: $subject-cream;
color: $subject-ink;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid $subject-ink;
outline-offset: 3px;
}
// 상태 줄 — 지금 어떤 행동 중인지 글자로. 시연 중에는 aria-live off, 사람이 처음 손대면 polite
.cf__status {
position: absolute;
left: $sp-3;
top: $sp-3;
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status { font-size: 11px; padding: $sp-1 $sp-2; }
}
// 동작 줄이기 — 장면은 스크립트가 쉬는 자세 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.cf__pause { transition: none !important; }
.cf__pause:hover,
.cf__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.cf {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #fff7e6;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: 12px;
bottom: 12px;
padding: 4px 12px;
border: 2px solid #17141a;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.cf__pause[aria-pressed=true] {
background: #fff7e6;
color: #17141a;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid #17141a;
outline-offset: 3px;
}
.cf__status {
position: absolute;
left: 12px;
top: 12px;
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status {
font-size: 11px;
padding: 4px 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.cf__pause {
transition: none !important;
}
.cf__pause:hover,
.cf__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("cf");
if (!root) return;
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function smooth(x) { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a) {
let r = a;
while (r > Math.PI) {
r -= TAU;
}
while (r < -Math.PI) {
r += TAU;
}
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate, dt) { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed) {
let s = seed >>> 0;
return function () {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) {
NOISE_TABLE[i] = noiseRng() * 2 - 1;
}
function smoothNoise(x) {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t, ax, ay, period) {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 마디 사슬 — xs[0], ys[0] 이 머리. 머리를 옮긴 뒤 부르면 뒤 마디마다 「앞 마디에서 지금 자기 쪽으로 향한 방향 × gap」 자리로 끌어온다.
// 간격만 지키므로 마디는 늘지도 줄지도 않고, 몸은 머리가 지나간 길을 대충 따라 눕는다.
// maxBend 가 π 보다 작으면 이웃 두 토막이 꺾이는 각을 ±maxBend(라디안)로 자른다 — π 이상(예: Math.PI)이면 각 한계 없음.
// backAngle 은 머리 뒤쪽 방향(머리 진행 방향 + π). 숫자면 첫 토막도 그 방향을 기준으로 자른다, NaN 이면 첫 토막은 자유
function followChain(xs, ys, gap, maxBend, backAngle) {
const n = xs.length;
let prevAng = backAngle;
for (let i = 1; i < n; i += 1) {
let ang = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
if (maxBend < Math.PI && !isNaN(prevAng)) {
const d = wrapAngle(ang - prevAng);
if (d > maxBend) {
ang = prevAng + maxBend;
}
else if (d < -maxBend) {
ang = prevAng - maxBend;
}
}
xs[i] = xs[i - 1] + Math.cos(ang) * gap;
ys[i] = ys[i - 1] + Math.sin(ang) * gap;
prevAng = ang;
}
}
// 마디 i 에서 머리 쪽을 향한 방향(라디안) — 양 끝은 이웃 한 토막, 가운데는 앞뒤 마디를 이은 방향
function jointAngle(xs, ys, i) {
const n = xs.length;
if (i <= 0) {
return Math.atan2(ys[0] - ys[1], xs[0] - xs[1]);
}
if (i >= n - 1) {
return Math.atan2(ys[n - 2] - ys[n - 1], xs[n - 2] - xs[n - 1]);
}
return Math.atan2(ys[i - 1] - ys[i + 1], xs[i - 1] - xs[i + 1]);
}
// 이웃 두 토막 사이 꺾인 각(라디안, 부호 있음) — 마디 i 앞 토막과 뒤 토막의 방향 차
function bendAt(xs, ys, i) {
const a = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
const b = Math.atan2(ys[i + 1] - ys[i], xs[i + 1] - xs[i]);
return wrapAngle(b - a);
}
// 몸 윤곽 — 마디마다 방향의 법선(직각) 쪽으로 radii[i] 만큼 좌우로 민 점을 잇는다.
// 순서: 머리 왼쪽 → 왼쪽 옆구리를 따라 꼬리 → 꼬리 끝 → 오른쪽 옆구리를 따라 머리 → 머리 앞쪽 반원(HEAD_CAP_STEPS 조각). 닫힌 다각형, 점마다 x 와 y 를 차례로 넣은 한 줄 배열
const HEAD_CAP_STEPS = 6;
function bodyOutline(xs, ys, radii) {
const n = xs.length;
const pts = [];
for (let i = 0; i < n; i += 1) {
const a = jointAngle(xs, ys, i) + Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const tailA = jointAngle(xs, ys, n - 1) + Math.PI;
pts.push(xs[n - 1] + Math.cos(tailA) * radii[n - 1], ys[n - 1] + Math.sin(tailA) * radii[n - 1]);
for (let i = n - 1; i >= 0; i -= 1) {
const a = jointAngle(xs, ys, i) - Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const a0 = jointAngle(xs, ys, 0);
for (let k = 1; k < HEAD_CAP_STEPS; k += 1) {
const a = a0 - Math.PI / 2 + Math.PI * k / HEAD_CAP_STEPS;
pts.push(xs[0] + Math.cos(a) * radii[0], ys[0] + Math.sin(a) * radii[0]);
}
return pts;
}
// 몸이 스스로 겹친 정도 — 사슬에서 3칸 이상 떨어진 두 마디가 두 반지름 합보다 가까운 쌍의 수와 가장 가까운 거리
function selfOverlap(xs, ys, radii) {
const n = xs.length;
let count = 0;
let nearest = Infinity;
for (let i = 0; i < n; i += 1) {
for (let j = i + 3; j < n; j += 1) {
const d = Math.hypot(xs[i] - xs[j], ys[i] - ys[j]);
if (d < nearest) {
nearest = d;
}
if (d < radii[i] + radii[j]) {
count += 1;
}
}
}
return [count, nearest];
}
// 두 마디 다리 — 엉덩이(hx, hy)에서 발(fx, fy)까지 거리 d, 허벅지 길이 a, 정강이 길이 b.
// 엉덩이 쪽 무릎 각 A 는 코사인 관계 cos A = (a² + d² − b²) / (2·a·d) 로 푼다.
// guard 가 참이면 d 를 [|a − b|, a + b] 안으로 잘라 cos A 가 −1~1 을 벗어나지 않게 한다 — 거짓이면 발이 닿지 않는 거리에서 Math.acos 가 NaN 을 낸다.
// bend 가 +1 이면 무릎이 엉덩이→발 선의 시계 방향 쪽, −1 이면 반대쪽으로 꺾인다(굽는 방향 고정).
// out[0], out[1] = 무릎 자리, out[2], out[3] = 그려질 발 자리(닿지 않으면 정강이 끝). 돌려주는 값 = Math.acos 에 넣은 cos A
    function solveKnee(hx, hy, fx, fy, a, b, bend, guard, out) {
        const raw = Math.hypot(fx - hx, fy - hy);
        const d = guard ? clamp(raw, Math.abs(a - b) + 0.001, a + b - 0.001) : raw;
        const cosA = (a * a + d * d - b * b) / (2 * a * d);
        const ang = Math.atan2(fy - hy, fx - hx) + bend * Math.acos(cosA);
        const kx = hx + Math.cos(ang) * a;
        const ky = hy + Math.sin(ang) * a;
        const shin = Math.atan2(fy - ky, fx - kx);
        out[0] = kx;
        out[1] = ky;
        out[2] = kx + Math.cos(shin) * b;
        out[3] = ky + Math.sin(shin) * b;
        return cosA;
    }
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER = [251, 247, 238];
const PAPER_LOW = [222, 242, 234];
const INK = [58, 50, 74];
const CREAM = [255, 251, 242];
const CORAL = [244, 162, 144];
const LAVENDER = [188, 170, 236];
const BUTTER = [246, 222, 140];
const SAGE = [156, 204, 164];
const PINK = [244, 176, 200];
const SKY = [156, 204, 236];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c, k) { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas() {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top, bottom) {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts) {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts, fill, line) {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts, ox, oy, alpha) {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x, y, r, lookX, lookY, open) {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x, y) {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) {
return;
}
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 03 도마뱀 — 척추 사슬(각 한계 LIZARD_BEND) + 다리 4개. 다리마다 두 마디 풀이로 무릎을 정하고, 발은 땅에 붙여 둔다
const LIZARD_JOINTS = 18;
const SPINE_GAP = 11;
const LIZARD_BEND = 0.32;
// 걷기 — 최고 속도 WALK_SPEED(px/초), 머리가 1초에 도는 각 LIZARD_TURN(라디안)
const WALK_SPEED = 120;
const LIZARD_TURN = 2.6;
// 다리 뼈 길이(px) — 허벅지 THIGH_LEN, 정강이 SHIN_LEN. 두 합 42px 이 발이 닿는 한계
const THIGH_LEN = 22;
const SHIN_LEN = 20;
// 발 놓을 자리 — 다리가 붙은 마디에서 앞으로 FOOT_AHEAD, 옆으로 FOOT_SIDE(px)
const FOOT_AHEAD = 10;
const FOOT_SIDE = 30;
// 한 걸음 — 붙은 발과 놓을 자리 사이가 STEP_TRIGGER(px)를 넘으면, 놓을 자리에서 진행 방향으로 STEP_TRIGGER × STEP_LEAD 더 앞에
// STEP_TIME 초 동안 높이 STEP_LIFT(px) 의 호(sin 반 바퀴)를 그리며 옮긴다
const STEP_TRIGGER = 38;
const STEP_LEAD = 0.5;
const STEP_TIME = 0.16;
const STEP_LIFT = 7;
const PREWARM = 3;
function pathAt(t) { return figureEight(t, 175, 95, 9); }
function makeLeg(joint, side, front) {
const pair = (front ? (side > 0 ? 0 : 1) : (side > 0 ? 1 : 0));
return { joint: joint, side: side, front: front, pair: pair, fx: 0, fy: 0, sx0: 0, sy0: 0, ex: 0, ey: 0, t: -1, lift: 0 };
}
const lx = new Float64Array(LIZARD_JOINTS);
const ly = new Float64Array(LIZARD_JOINTS);
const lr = new Float64Array(LIZARD_JOINTS);
const legs = [makeLeg(3, 1, true), makeLeg(3, -1, true), makeLeg(9, 1, false), makeLeg(9, -1, false)];
let heading = 0;
let walkSpeed = 0;
// 지금까지 내디딘 걸음 수와 걸음마다 옮긴 거리 합(변형 비교용)
let stepCount = 0;
let strideSum = 0;
// 도마뱀 굵기 — 머리 9, 목 6, 몸통 11, 꼬리로 1.5 까지
function lizardRadius(i) {
if (i === 0) {
return 8;
}
if (i === 1) {
return 9;
}
if (i === 2) {
return 6.5;
}
if (i <= 10) {
return 9 + 2.5 * Math.sin(Math.PI * (i - 2) / 8);
}
return Math.max(1.5, 9 * (1 - (i - 10) / (LIZARD_JOINTS - 10)));
}
function homeOf(g) {
const a = jointAngle(lx, ly, g.joint);
const n = a + g.side * Math.PI / 2;
return [lx[g.joint] + Math.cos(a) * FOOT_AHEAD + Math.cos(n) * FOOT_SIDE, ly[g.joint] + Math.sin(a) * FOOT_AHEAD + Math.sin(n) * FOOT_SIDE];
}
function hipOf(g) {
const a = jointAngle(lx, ly, g.joint) + g.side * Math.PI / 2;
return [lx[g.joint] + Math.cos(a) * lr[g.joint] * 0.7, ly[g.joint] + Math.sin(a) * lr[g.joint] * 0.7];
}
function plantAll() {
for (let k = 0; k < legs.length; k += 1) {
const h = homeOf(legs[k]);
legs[k].fx = h[0];
legs[k].fy = h[1];
legs[k].t = -1;
legs[k].lift = 0;
}
}
function reset() {
const p = pathAt(0);
heading = 0;
walkSpeed = 0;
stepCount = 0;
strideSum = 0;
for (let i = 0; i < LIZARD_JOINTS; i += 1) {
lx[i] = p[0] - 30 - i * SPINE_GAP;
ly[i] = p[1];
lr[i] = lizardRadius(i);
}
plantAll();
}
function stepping(pair) {
for (let k = 0; k < legs.length; k += 1) {
if (legs[k].pair === pair && legs[k].t >= 0) {
return true;
}
}
return false;
}
function update(dt, tx, ty, tvx, tvy) {
const dx = tx - lx[0];
const dy = ty - ly[0];
const dist = Math.hypot(dx, dy);
heading = wrapAngle(heading + clamp(wrapAngle(Math.atan2(dy, dx) - heading), -LIZARD_TURN * dt, LIZARD_TURN * dt));
walkSpeed = lerp(walkSpeed, WALK_SPEED * clamp((dist - 20) / 80, 0, 1), follow(4, dt));
lx[0] += Math.cos(heading) * walkSpeed * dt;
ly[0] += Math.sin(heading) * walkSpeed * dt;
followChain(lx, ly, SPINE_GAP, LIZARD_BEND, heading + Math.PI);
const fwdA = jointAngle(lx, ly, 0);
for (let k = 0; k < legs.length; k += 1) {
const g = legs[k];
if (g.t >= 0) {
g.t += dt / STEP_TIME;
const s = smooth(g.t);
g.fx = lerp(g.sx0, g.ex, s);
g.fy = lerp(g.sy0, g.ey, s);
g.lift = Math.sin(Math.PI * clamp(g.t, 0, 1)) * STEP_LIFT;
if (g.t >= 1) {
g.t = -1;
g.lift = 0;
}
continue;
}
const h = homeOf(g);
const drift = Math.hypot(g.fx - h[0], g.fy - h[1]);
// 대각선 짝 교대 — 다른 짝이 발을 들고 있는 동안에는 이 짝은 기다린다
if (drift > STEP_TRIGGER && !stepping(1 - g.pair)) {
g.sx0 = g.fx;
g.sy0 = g.fy;
g.ex = h[0] + Math.cos(fwdA) * STEP_TRIGGER * STEP_LEAD;
g.ey = h[1] + Math.sin(fwdA) * STEP_TRIGGER * STEP_LEAD;
g.t = 0;
stepCount += 1;
strideSum += Math.hypot(g.ex - g.sx0, g.ey - g.sy0);
}
}
}
// 쉬는 자세 — 완만한 S 자 척추에 네 발을 놓을 자리에 딛는다
function restPose() {
heading = 0;
for (let i = 0; i < LIZARD_JOINTS; i += 1) {
const u = i / (LIZARD_JOINTS - 1);
lx[i] = W / 2 + 95 - i * SPINE_GAP * 0.95;
ly[i] = H / 2 + Math.sin(u * TAU) * 22;
}
followChain(lx, ly, SPINE_GAP, LIZARD_BEND, Math.PI);
plantAll();
}
const knee = new Float64Array(4);
// 다리 한 개 — 엉덩이에서 무릎, 무릎에서 발까지 두 토막. 앞다리는 팔꿈치가 뒤로, 뒷다리는 무릎이 앞으로 꺾인다
// 발을 든 동안에는 화면 위쪽으로 lift 만큼 띄우고 바닥에 작은 그림자를 남긴다
function drawLeg(g) {
const hip = hipOf(g);
const fy = g.fy - g.lift;
const bend = g.front ? -g.side : g.side;
solveKnee(hip[0], hip[1], g.fx, fy, THIGH_LEN, SHIN_LEN, bend, true, knee);
if (g.lift > 0) {
ctx.beginPath();
ctx.ellipse(g.fx, g.fy + 2, 5, 2.5, 0, 0, TAU);
ctx.fillStyle = rgba(INK, 0.15);
ctx.fill();
}
ctx.lineCap = 'round';
ctx.lineJoin = 'round';
for (let pass = 0; pass < 2; pass += 1) {
ctx.beginPath();
ctx.moveTo(hip[0], hip[1]);
ctx.lineTo(knee[0], knee[1]);
ctx.lineTo(knee[2], knee[3]);
ctx.lineWidth = pass === 0 ? 8.5 : 5;
ctx.strokeStyle = pass === 0 ? rgba(INK, 1) : rgba(SAGE, 1);
ctx.stroke();
}
// 발가락 셋 — 정강이 방향을 가운데로 부채꼴
const sa = Math.atan2(knee[3] - knee[1], knee[2] - knee[0]);
ctx.lineWidth = 2.2;
ctx.strokeStyle = rgba(INK, 1);
for (let t = -1; t <= 1; t += 1) {
ctx.beginPath();
ctx.moveTo(knee[2], knee[3]);
ctx.lineTo(knee[2] + Math.cos(sa + t * 0.6) * 7, knee[3] + Math.sin(sa + t * 0.6) * 7);
ctx.stroke();
}
}
function draw() {
clearStage(PAPER, PAPER_LOW);
const outline = bodyOutline(lx, ly, lr);
dropShadow(outline, 4, 7, 0.14);
for (let k = 0; k < legs.length; k += 1) {
drawLeg(legs[k]);
}
fillShape(outline, SAGE, 2.5);
// 등 점무늬 — 3번부터 꼬리 앞까지 마디마다 버터색 점, 크기는 마디 반지름에서
ctx.fillStyle = rgba(BUTTER, 1);
for (let i = 3; i < LIZARD_JOINTS - 3; i += 1) {
const a = jointAngle(lx, ly, i) + Math.PI / 2;
const off = (i % 2 === 0 ? 0.35 : -0.35) * lr[i];
ctx.beginPath();
ctx.arc(lx[i] + Math.cos(a) * off, ly[i] + Math.sin(a) * off, lr[i] * 0.28, 0, TAU);
ctx.fill();
}
const a0 = jointAngle(lx, ly, 0);
for (let s = -1; s <= 1; s += 2) {
const ex = lx[1] + Math.cos(a0 + s * Math.PI / 2) * lr[1] * 0.75 + Math.cos(a0) * 3;
const ey = ly[1] + Math.sin(a0 + s * Math.PI / 2) * lr[1] * 0.75 + Math.sin(a0) * 3;
drawEye(ex, ey, 3.6, tx, ty, 1);
}
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) {
live.setAttribute('aria-live', 'polite');
}
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt) {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt) {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) {
advance(dt);
}
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest() {
stopLoop();
reset();
restPose();
draw();
}
function play() {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) {
advance(PREWARM_STEP);
}
draw();
if (!paused) {
startLoop();
}
}
function setPointer(ev) {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer() { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function () {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// LizardTwoBoneLegStep - vanilla 판(03-creature-lizard-two-bone-leg-step) 의 React 포트. 같은 계산을 useEffect 안에서 돌린다.
import { useEffect, useRef } from "react";
import styles from "./LizardTwoBoneLegStep.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function LizardTwoBoneLegStep() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type Pt = [number, number];
type RGB = [number, number, number];
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function smooth(x: number): number { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a: number): number {
let r = a;
while (r > Math.PI) { r -= TAU; }
while (r < -Math.PI) { r += TAU; }
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate: number, dt: number): number { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed: number): () => number {
let s = seed >>> 0;
return function (): number {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) { NOISE_TABLE[i] = noiseRng() * 2 - 1; }
function smoothNoise(x: number): number {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t: number, ax: number, ay: number, period: number): Pt {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 마디 사슬 — xs[0], ys[0] 이 머리. 머리를 옮긴 뒤 부르면 뒤 마디마다 「앞 마디에서 지금 자기 쪽으로 향한 방향 × gap」 자리로 끌어온다.
// 간격만 지키므로 마디는 늘지도 줄지도 않고, 몸은 머리가 지나간 길을 대충 따라 눕는다.
// maxBend 가 π 보다 작으면 이웃 두 토막이 꺾이는 각을 ±maxBend(라디안)로 자른다 — π 이상(예: Math.PI)이면 각 한계 없음.
// backAngle 은 머리 뒤쪽 방향(머리 진행 방향 + π). 숫자면 첫 토막도 그 방향을 기준으로 자른다, NaN 이면 첫 토막은 자유
function followChain(xs: Float64Array, ys: Float64Array, gap: number, maxBend: number, backAngle: number): void {
const n = xs.length;
let prevAng = backAngle;
for (let i = 1; i < n; i += 1) {
let ang = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
if (maxBend < Math.PI && !isNaN(prevAng)) {
const d = wrapAngle(ang - prevAng);
if (d > maxBend) { ang = prevAng + maxBend; } else if (d < -maxBend) { ang = prevAng - maxBend; }
}
xs[i] = xs[i - 1] + Math.cos(ang) * gap;
ys[i] = ys[i - 1] + Math.sin(ang) * gap;
prevAng = ang;
}
}
// 마디 i 에서 머리 쪽을 향한 방향(라디안) — 양 끝은 이웃 한 토막, 가운데는 앞뒤 마디를 이은 방향
function jointAngle(xs: Float64Array, ys: Float64Array, i: number): number {
const n = xs.length;
if (i <= 0) { return Math.atan2(ys[0] - ys[1], xs[0] - xs[1]); }
if (i >= n - 1) { return Math.atan2(ys[n - 2] - ys[n - 1], xs[n - 2] - xs[n - 1]); }
return Math.atan2(ys[i - 1] - ys[i + 1], xs[i - 1] - xs[i + 1]);
}
// 이웃 두 토막 사이 꺾인 각(라디안, 부호 있음) — 마디 i 앞 토막과 뒤 토막의 방향 차
function bendAt(xs: Float64Array, ys: Float64Array, i: number): number {
const a = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
const b = Math.atan2(ys[i + 1] - ys[i], xs[i + 1] - xs[i]);
return wrapAngle(b - a);
}
// 몸 윤곽 — 마디마다 방향의 법선(직각) 쪽으로 radii[i] 만큼 좌우로 민 점을 잇는다.
// 순서: 머리 왼쪽 → 왼쪽 옆구리를 따라 꼬리 → 꼬리 끝 → 오른쪽 옆구리를 따라 머리 → 머리 앞쪽 반원(HEAD_CAP_STEPS 조각). 닫힌 다각형, 점마다 x 와 y 를 차례로 넣은 한 줄 배열
const HEAD_CAP_STEPS = 6;
function bodyOutline(xs: Float64Array, ys: Float64Array, radii: Float64Array): number[] {
const n = xs.length;
const pts: number[] = [];
for (let i = 0; i < n; i += 1) {
const a = jointAngle(xs, ys, i) + Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const tailA = jointAngle(xs, ys, n - 1) + Math.PI;
pts.push(xs[n - 1] + Math.cos(tailA) * radii[n - 1], ys[n - 1] + Math.sin(tailA) * radii[n - 1]);
for (let i = n - 1; i >= 0; i -= 1) {
const a = jointAngle(xs, ys, i) - Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const a0 = jointAngle(xs, ys, 0);
for (let k = 1; k < HEAD_CAP_STEPS; k += 1) {
const a = a0 - Math.PI / 2 + Math.PI * k / HEAD_CAP_STEPS;
pts.push(xs[0] + Math.cos(a) * radii[0], ys[0] + Math.sin(a) * radii[0]);
}
return pts;
}
// 몸이 스스로 겹친 정도 — 사슬에서 3칸 이상 떨어진 두 마디가 두 반지름 합보다 가까운 쌍의 수와 가장 가까운 거리
function selfOverlap(xs: Float64Array, ys: Float64Array, radii: Float64Array): [number, number] {
const n = xs.length;
let count = 0;
let nearest = Infinity;
for (let i = 0; i < n; i += 1) {
for (let j = i + 3; j < n; j += 1) {
const d = Math.hypot(xs[i] - xs[j], ys[i] - ys[j]);
if (d < nearest) { nearest = d; }
if (d < radii[i] + radii[j]) { count += 1; }
}
}
return [count, nearest];
}
// 두 마디 다리 — 엉덩이(hx, hy)에서 발(fx, fy)까지 거리 d, 허벅지 길이 a, 정강이 길이 b.
// 엉덩이 쪽 무릎 각 A 는 코사인 관계 cos A = (a² + d² − b²) / (2·a·d) 로 푼다.
// guard 가 참이면 d 를 [|a − b|, a + b] 안으로 잘라 cos A 가 −1~1 을 벗어나지 않게 한다 — 거짓이면 발이 닿지 않는 거리에서 Math.acos 가 NaN 을 낸다.
// bend 가 +1 이면 무릎이 엉덩이→발 선의 시계 방향 쪽, −1 이면 반대쪽으로 꺾인다(굽는 방향 고정).
// out[0], out[1] = 무릎 자리, out[2], out[3] = 그려질 발 자리(닿지 않으면 정강이 끝). 돌려주는 값 = Math.acos 에 넣은 cos A
function solveKnee(hx: number, hy: number, fx: number, fy: number, a: number, b: number, bend: number, guard: boolean, out: Float64Array): number {
const raw = Math.hypot(fx - hx, fy - hy);
const d = guard ? clamp(raw, Math.abs(a - b) + 0.001, a + b - 0.001) : raw;
const cosA = (a * a + d * d - b * b) / (2 * a * d);
const ang = Math.atan2(fy - hy, fx - hx) + bend * Math.acos(cosA);
const kx = hx + Math.cos(ang) * a;
const ky = hy + Math.sin(ang) * a;
const shin = Math.atan2(fy - ky, fx - kx);
out[0] = kx;
out[1] = ky;
out[2] = kx + Math.cos(shin) * b;
out[3] = ky + Math.sin(shin) * b;
return cosA;
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER: RGB = [251, 247, 238];
const PAPER_LOW: RGB = [222, 242, 234];
const INK: RGB = [58, 50, 74];
const CREAM: RGB = [255, 251, 242];
const CORAL: RGB = [244, 162, 144];
const LAVENDER: RGB = [188, 170, 236];
const BUTTER: RGB = [246, 222, 140];
const SAGE: RGB = [156, 204, 164];
const PINK: RGB = [244, 176, 200];
const SKY: RGB = [156, 204, 236];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c: RGB, k: number): RGB { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top: RGB, bottom: RGB): void {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts: number[]): void {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts: number[], fill: RGB, line: number): void {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts: number[], ox: number, oy: number, alpha: number): void {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x: number, y: number, r: number, lookX: number, lookY: number, open: number): void {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x: number, y: number): void {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) { return; }
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 03 도마뱀 — 척추 사슬(각 한계 LIZARD_BEND) + 다리 4개. 다리마다 두 마디 풀이로 무릎을 정하고, 발은 땅에 붙여 둔다
const LIZARD_JOINTS = 18;
const SPINE_GAP = 11;
const LIZARD_BEND = 0.32;
// 걷기 — 최고 속도 WALK_SPEED(px/초), 머리가 1초에 도는 각 LIZARD_TURN(라디안)
const WALK_SPEED = 120;
const LIZARD_TURN = 2.6;
// 다리 뼈 길이(px) — 허벅지 THIGH_LEN, 정강이 SHIN_LEN. 두 합 42px 이 발이 닿는 한계
const THIGH_LEN = 22;
const SHIN_LEN = 20;
// 발 놓을 자리 — 다리가 붙은 마디에서 앞으로 FOOT_AHEAD, 옆으로 FOOT_SIDE(px)
const FOOT_AHEAD = 10;
const FOOT_SIDE = 30;
// 한 걸음 — 붙은 발과 놓을 자리 사이가 STEP_TRIGGER(px)를 넘으면, 놓을 자리에서 진행 방향으로 STEP_TRIGGER × STEP_LEAD 더 앞에
// STEP_TIME 초 동안 높이 STEP_LIFT(px) 의 호(sin 반 바퀴)를 그리며 옮긴다
const STEP_TRIGGER = 38;
const STEP_LEAD = 0.5;
const STEP_TIME = 0.16;
const STEP_LIFT = 7;
const PREWARM = 3;
function pathAt(t: number): Pt { return figureEight(t, 175, 95, 9); }
// 다리 — 붙은 마디, 좌우(+1 왼쪽 법선 / −1 오른쪽), 앞다리 여부, 대각선 짝 번호(0 = 왼앞·오른뒤, 1 = 오른앞·왼뒤)
type Leg = { joint: number; side: number; front: boolean; pair: number; fx: number; fy: number; sx0: number; sy0: number; ex: number; ey: number; t: number; lift: number };
function makeLeg(joint: number, side: number, front: boolean): Leg {
const pair = (front ? (side > 0 ? 0 : 1) : (side > 0 ? 1 : 0));
return { joint: joint, side: side, front: front, pair: pair, fx: 0, fy: 0, sx0: 0, sy0: 0, ex: 0, ey: 0, t: -1, lift: 0 };
}
const lx = new Float64Array(LIZARD_JOINTS);
const ly = new Float64Array(LIZARD_JOINTS);
const lr = new Float64Array(LIZARD_JOINTS);
const legs: Leg[] = [makeLeg(3, 1, true), makeLeg(3, -1, true), makeLeg(9, 1, false), makeLeg(9, -1, false)];
let heading = 0;
let walkSpeed = 0;
// 지금까지 내디딘 걸음 수와 걸음마다 옮긴 거리 합(변형 비교용)
let stepCount = 0;
let strideSum = 0;
// 도마뱀 굵기 — 머리 9, 목 6, 몸통 11, 꼬리로 1.5 까지
function lizardRadius(i: number): number {
if (i === 0) { return 8; }
if (i === 1) { return 9; }
if (i === 2) { return 6.5; }
if (i <= 10) { return 9 + 2.5 * Math.sin(Math.PI * (i - 2) / 8); }
return Math.max(1.5, 9 * (1 - (i - 10) / (LIZARD_JOINTS - 10)));
}
function homeOf(g: Leg): Pt {
const a = jointAngle(lx, ly, g.joint);
const n = a + g.side * Math.PI / 2;
return [lx[g.joint] + Math.cos(a) * FOOT_AHEAD + Math.cos(n) * FOOT_SIDE, ly[g.joint] + Math.sin(a) * FOOT_AHEAD + Math.sin(n) * FOOT_SIDE];
}
function hipOf(g: Leg): Pt {
const a = jointAngle(lx, ly, g.joint) + g.side * Math.PI / 2;
return [lx[g.joint] + Math.cos(a) * lr[g.joint] * 0.7, ly[g.joint] + Math.sin(a) * lr[g.joint] * 0.7];
}
function plantAll(): void {
for (let k = 0; k < legs.length; k += 1) {
const h = homeOf(legs[k]);
legs[k].fx = h[0];
legs[k].fy = h[1];
legs[k].t = -1;
legs[k].lift = 0;
}
}
function reset(): void {
const p = pathAt(0);
heading = 0;
walkSpeed = 0;
stepCount = 0;
strideSum = 0;
for (let i = 0; i < LIZARD_JOINTS; i += 1) {
lx[i] = p[0] - 30 - i * SPINE_GAP;
ly[i] = p[1];
lr[i] = lizardRadius(i);
}
plantAll();
}
function stepping(pair: number): boolean {
for (let k = 0; k < legs.length; k += 1) {
if (legs[k].pair === pair && legs[k].t >= 0) { return true; }
}
return false;
}
function update(dt: number, tx: number, ty: number, tvx: number, tvy: number): void {
const dx = tx - lx[0];
const dy = ty - ly[0];
const dist = Math.hypot(dx, dy);
heading = wrapAngle(heading + clamp(wrapAngle(Math.atan2(dy, dx) - heading), -LIZARD_TURN * dt, LIZARD_TURN * dt));
walkSpeed = lerp(walkSpeed, WALK_SPEED * clamp((dist - 20) / 80, 0, 1), follow(4, dt));
lx[0] += Math.cos(heading) * walkSpeed * dt;
ly[0] += Math.sin(heading) * walkSpeed * dt;
followChain(lx, ly, SPINE_GAP, LIZARD_BEND, heading + Math.PI);
const fwdA = jointAngle(lx, ly, 0);
for (let k = 0; k < legs.length; k += 1) {
const g = legs[k];
if (g.t >= 0) {
g.t += dt / STEP_TIME;
const s = smooth(g.t);
g.fx = lerp(g.sx0, g.ex, s);
g.fy = lerp(g.sy0, g.ey, s);
g.lift = Math.sin(Math.PI * clamp(g.t, 0, 1)) * STEP_LIFT;
if (g.t >= 1) {
g.t = -1;
g.lift = 0;
}
continue;
}
const h = homeOf(g);
const drift = Math.hypot(g.fx - h[0], g.fy - h[1]);
// 대각선 짝 교대 — 다른 짝이 발을 들고 있는 동안에는 이 짝은 기다린다
if (drift > STEP_TRIGGER && !stepping(1 - g.pair)) {
g.sx0 = g.fx;
g.sy0 = g.fy;
g.ex = h[0] + Math.cos(fwdA) * STEP_TRIGGER * STEP_LEAD;
g.ey = h[1] + Math.sin(fwdA) * STEP_TRIGGER * STEP_LEAD;
g.t = 0;
stepCount += 1;
strideSum += Math.hypot(g.ex - g.sx0, g.ey - g.sy0);
}
}
}
// 쉬는 자세 — 완만한 S 자 척추에 네 발을 놓을 자리에 딛는다
function restPose(): void {
heading = 0;
for (let i = 0; i < LIZARD_JOINTS; i += 1) {
const u = i / (LIZARD_JOINTS - 1);
lx[i] = W / 2 + 95 - i * SPINE_GAP * 0.95;
ly[i] = H / 2 + Math.sin(u * TAU) * 22;
}
followChain(lx, ly, SPINE_GAP, LIZARD_BEND, Math.PI);
plantAll();
}
const knee = new Float64Array(4);
// 다리 한 개 — 엉덩이에서 무릎, 무릎에서 발까지 두 토막. 앞다리는 팔꿈치가 뒤로, 뒷다리는 무릎이 앞으로 꺾인다
// 발을 든 동안에는 화면 위쪽으로 lift 만큼 띄우고 바닥에 작은 그림자를 남긴다
function drawLeg(g: Leg): void {
const hip = hipOf(g);
const fy = g.fy - g.lift;
const bend = g.front ? -g.side : g.side;
solveKnee(hip[0], hip[1], g.fx, fy, THIGH_LEN, SHIN_LEN, bend, true, knee);
if (g.lift > 0) {
ctx.beginPath();
ctx.ellipse(g.fx, g.fy + 2, 5, 2.5, 0, 0, TAU);
ctx.fillStyle = rgba(INK, 0.15);
ctx.fill();
}
ctx.lineCap = 'round';
ctx.lineJoin = 'round';
for (let pass = 0; pass < 2; pass += 1) {
ctx.beginPath();
ctx.moveTo(hip[0], hip[1]);
ctx.lineTo(knee[0], knee[1]);
ctx.lineTo(knee[2], knee[3]);
ctx.lineWidth = pass === 0 ? 8.5 : 5;
ctx.strokeStyle = pass === 0 ? rgba(INK, 1) : rgba(SAGE, 1);
ctx.stroke();
}
// 발가락 셋 — 정강이 방향을 가운데로 부채꼴
const sa = Math.atan2(knee[3] - knee[1], knee[2] - knee[0]);
ctx.lineWidth = 2.2;
ctx.strokeStyle = rgba(INK, 1);
for (let t = -1; t <= 1; t += 1) {
ctx.beginPath();
ctx.moveTo(knee[2], knee[3]);
ctx.lineTo(knee[2] + Math.cos(sa + t * 0.6) * 7, knee[3] + Math.sin(sa + t * 0.6) * 7);
ctx.stroke();
}
}
function draw(): void {
clearStage(PAPER, PAPER_LOW);
const outline = bodyOutline(lx, ly, lr);
dropShadow(outline, 4, 7, 0.14);
for (let k = 0; k < legs.length; k += 1) { drawLeg(legs[k]); }
fillShape(outline, SAGE, 2.5);
// 등 점무늬 — 3번부터 꼬리 앞까지 마디마다 버터색 점, 크기는 마디 반지름에서
ctx.fillStyle = rgba(BUTTER, 1);
for (let i = 3; i < LIZARD_JOINTS - 3; i += 1) {
const a = jointAngle(lx, ly, i) + Math.PI / 2;
const off = (i % 2 === 0 ? 0.35 : -0.35) * lr[i];
ctx.beginPath();
ctx.arc(lx[i] + Math.cos(a) * off, ly[i] + Math.sin(a) * off, lr[i] * 0.28, 0, TAU);
ctx.fill();
}
const a0 = jointAngle(lx, ly, 0);
for (let s = -1; s <= 1; s += 2) {
const ex = lx[1] + Math.cos(a0 + s * Math.PI / 2) * lr[1] * 0.75 + Math.cos(a0) * 3;
const ey = ly[1] + Math.sin(a0 + s * Math.PI / 2) * lr[1] * 0.75 + Math.sin(a0) * 3;
drawEye(ex, ey, 3.6, tx, ty, 1);
}
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) { live.setAttribute('aria-live', 'polite'); }
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt: number): void {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt: number): void {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) { advance(dt); }
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest(): void {
stopLoop();
reset();
restPose();
draw();
}
function play(): void {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) { advance(PREWARM_STEP); }
draw();
if (!paused) { startLoop(); }
}
function setPointer(ev: PointerEvent): void {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer(): void { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function (): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("cf") + " is-demo"} ref={rootRef}>
<canvas className={cx("cf__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label="발이 멀어질 때마다 대각선 다리 짝끼리 번갈아 한 걸음씩 내딛는 초록 도마뱀."></canvas>
<button className={cx("cf__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
);
}03 · 발이 멀어질 때만 한 걸음 내딛는 도마뱀 — 측정 누적면적 12.678% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
function solveKnee(hx, hy, fx, fy, a, b, bend, guard, out) {
const raw = Math.hypot(fx - hx, fy - hy);
const d = guard ? clamp(raw, Math.abs(a - b) + 0.001, a + b - 0.001) : raw;
const cosA = (a * a + d * d - b * b) / (2 * a * d);
const ang = Math.atan2(fy - hy, fx - hx) + bend * Math.acos(cosA);
const kx = hx + Math.cos(ang) * a;
const ky = hy + Math.sin(ang) * a;
const shin = Math.atan2(fy - ky, fx - kx);
out[0] = kx;
out[1] = ky;
out[2] = kx + Math.cos(shin) * b;
out[3] = ky + Math.sin(shin) * b;
return cosA;
}
04끝을 목표에 닿게 뻗는 문어 촉수
문어 촉수 7개는 마디 12개·간격 10px(길이 110px)이고, 아래 반복은 끝을 목표에 놓고 뿌리 쪽으로 간격을 맞춘 뒤 뿌리를 몸통에 되돌려 놓고 끝 쪽으로 다시 맞추는 일을 REACH_ITER 4번 되풀이한다. 촉수마다 목표가 부채꼴로 24px 씩 벌어지고 노이즈로 30px 안에서 흔들리며, 몸통은 목표에서 85px 떨어진 위쪽 자리를 쫓는다. 8초 한 바퀴 동안 끝이 1px 안에 닿은 촉수는 평균 4.69개, 일곱 개가 다 닿은 프레임은 11% 였다.
<main class="stage">
<div class="cf is-demo" id="cf">
  <canvas class="cf__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="일곱 개의 촉수 끝을 목표점 쪽으로 뻗는 라벤더색 문어."></canvas>
  <button class="cf__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.cf {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-cream;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: $sp-3;
bottom: $sp-3;
padding: $sp-1 $sp-3;
border: 2px solid $subject-ink;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.cf__pause[aria-pressed="true"] {
background: $subject-cream;
color: $subject-ink;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid $subject-ink;
outline-offset: 3px;
}
// 상태 줄 — 지금 어떤 행동 중인지 글자로. 시연 중에는 aria-live off, 사람이 처음 손대면 polite
.cf__status {
position: absolute;
left: $sp-3;
top: $sp-3;
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status { font-size: 11px; padding: $sp-1 $sp-2; }
}
// 동작 줄이기 — 장면은 스크립트가 쉬는 자세 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.cf__pause { transition: none !important; }
.cf__pause:hover,
.cf__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.cf {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #fff7e6;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: 12px;
bottom: 12px;
padding: 4px 12px;
border: 2px solid #17141a;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.cf__pause[aria-pressed=true] {
background: #fff7e6;
color: #17141a;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid #17141a;
outline-offset: 3px;
}
.cf__status {
position: absolute;
left: 12px;
top: 12px;
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status {
font-size: 11px;
padding: 4px 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.cf__pause {
transition: none !important;
}
.cf__pause:hover,
.cf__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("cf");
if (!root) return;
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function smooth(x) { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a) {
let r = a;
while (r > Math.PI) {
r -= TAU;
}
while (r < -Math.PI) {
r += TAU;
}
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate, dt) { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed) {
let s = seed >>> 0;
return function () {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) {
NOISE_TABLE[i] = noiseRng() * 2 - 1;
}
function smoothNoise(x) {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t, ax, ay, period) {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 끝 당기고 뿌리 되당기기 — 마디 사슬(xs[0] = 뿌리, 마지막 = 끝)의 끝을 목표(tx, ty)에 닿게 한다.
// 한 번 = ① 끝을 목표에 놓고 끝에서 뿌리 쪽으로 마디마다 간격 gap 자리로 당긴다 ② 뿌리를 제자리(rx, ry)에 되돌려 놓고 뿌리에서 끝 쪽으로 다시 당긴다.
// 뿌리에서 목표까지가 사슬 전체 길이보다 멀면 되풀이하지 않고 그 방향으로 곧게 편다. 돌려주는 값 = 끝과 목표 사이 거리(px)
function reachChain(xs, ys, gap, rx, ry, tx, ty, iterations) {
const n = xs.length;
const total = gap * (n - 1);
const far = Math.hypot(tx - rx, ty - ry);
if (far >= total) {
const ux = (tx - rx) / far;
const uy = (ty - ry) / far;
for (let i = 0; i < n; i += 1) {
xs[i] = rx + ux * gap * i;
ys[i] = ry + uy * gap * i;
}
return far - total;
}
        for (let it = 0; it < iterations; it += 1) {
            xs[n - 1] = tx;
            ys[n - 1] = ty;
            for (let i = n - 2; i >= 0; i -= 1) {
                const d = Math.hypot(xs[i] - xs[i + 1], ys[i] - ys[i + 1]) || 1;
                xs[i] = xs[i + 1] + (xs[i] - xs[i + 1]) / d * gap;
                ys[i] = ys[i + 1] + (ys[i] - ys[i + 1]) / d * gap;
            }
            xs[0] = rx;
            ys[0] = ry;
            for (let i = 1; i < n; i += 1) {
                const d = Math.hypot(xs[i] - xs[i - 1], ys[i] - ys[i - 1]) || 1;
                xs[i] = xs[i - 1] + (xs[i] - xs[i - 1]) / d * gap;
                ys[i] = ys[i - 1] + (ys[i] - ys[i - 1]) / d * gap;
            }
        }
return Math.hypot(xs[n - 1] - tx, ys[n - 1] - ty);
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER = [251, 247, 238];
const PAPER_LOW = [222, 242, 234];
const INK = [58, 50, 74];
const CREAM = [255, 251, 242];
const CORAL = [244, 162, 144];
const LAVENDER = [188, 170, 236];
const BUTTER = [246, 222, 140];
const SAGE = [156, 204, 164];
const PINK = [244, 176, 200];
const SKY = [156, 204, 236];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c, k) { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas() {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top, bottom) {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts) {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts, fill, line) {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts, ox, oy, alpha) {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x, y, r, lookX, lookY, open) {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x, y) {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) {
return;
}
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 04 문어 — 몸통은 목표를 느리게 쫓고, 촉수 일곱 개는 끝을 목표 근처로 뻗는다(끝 당기고 뿌리 되당기기 반복)
const TENTACLES = 7;
const TENTACLE_JOINTS = 12;
// 촉수 마디 간격(px) — 촉수 길이 = (TENTACLE_JOINTS − 1) × TENTACLE_GAP
const TENTACLE_GAP = 10;
// 한 프레임에 되풀이하는 횟수 — 끝 당기기 + 뿌리 되당기기 한 쌍이 한 번
const REACH_ITER = 4;
// 촉수마다 목표를 흔드는 폭(px)과 빠르기 — 1차원 값 노이즈를 촉수마다 다른 자리에서 읽는다
const SWAY_AMP = 30;
const SWAY_SPEED = 0.9;
// 촉수 끝이 목표 둘레에 퍼지는 간격(px) — 가로로 TIP_SPREAD 씩, 가운데 촉수일수록 아래로(부채꼴)
const TIP_SPREAD = 24;
// 몸통 — 목표에서 MANTLE_KEEP(px) 떨어진 자리(지금 몸통 쪽 방향에 위쪽 MANTLE_LIFT 를 더한 방향)를 따라가기 비율 MANTLE_FOLLOW(1/초)로 쫓는다. 반지름 MANTLE_R
const MANTLE_FOLLOW = 3;
const MANTLE_LIFT = 40;
const MANTLE_KEEP = 85;
const MANTLE_R = 30;
const PREWARM = 3;
function pathAt(t) { return figureEight(t, 165, 80, 8); }
const arms = [];
for (let k = 0; k < TENTACLES; k += 1) {
arms.push({ xs: new Float64Array(TENTACLE_JOINTS), ys: new Float64Array(TENTACLE_JOINTS), rootA: Math.PI / 2 + (k - (TENTACLES - 1) / 2) * 0.36, err: 0 });
}
let mx = W / 2;
let my = H / 2;
let octoClock = 0;
// 이번 프레임에 끝이 목표에 닿은(오차 1px 미만) 촉수 수
let reached = 0;
function rootOf(a) {
return [mx + Math.cos(a.rootA) * MANTLE_R * 0.8, my + Math.sin(a.rootA) * MANTLE_R * 0.75];
}
function hangArms() {
for (let k = 0; k < TENTACLES; k += 1) {
const r = rootOf(arms[k]);
for (let i = 0; i < TENTACLE_JOINTS; i += 1) {
arms[k].xs[i] = r[0] + Math.cos(arms[k].rootA) * TENTACLE_GAP * i * 0.6;
arms[k].ys[i] = r[1] + Math.sin(arms[k].rootA) * TENTACLE_GAP * i * 0.6 + i * i * 0.4;
}
}
}
function reset() {
const p = pathAt(0);
mx = p[0];
my = p[1] - MANTLE_LIFT;
octoClock = 0;
hangArms();
}
function update(dt, tx, ty, tvx, tvy) {
octoClock += dt;
const k0 = follow(MANTLE_FOLLOW, dt);
const ax = mx - tx;
const ay = my - ty - MANTLE_LIFT;
const al = Math.hypot(ax, ay) || 1;
mx = lerp(mx, clamp(tx + ax / al * MANTLE_KEEP, 50, W - 50), k0);
my = lerp(my, clamp(ty + ay / al * MANTLE_KEEP, 40, H - 60), k0);
reached = 0;
for (let k = 0; k < TENTACLES; k += 1) {
const a = arms[k];
const r = rootOf(a);
const gx = tx + (k - (TENTACLES - 1) / 2) * TIP_SPREAD + smoothNoise(octoClock * SWAY_SPEED + k * 7.3) * SWAY_AMP;
const gy = ty - Math.abs(k - (TENTACLES - 1) / 2) * TIP_SPREAD * 0.5 + smoothNoise(octoClock * SWAY_SPEED + k * 7.3 + 61) * SWAY_AMP;
a.err = reachChain(a.xs, a.ys, TENTACLE_GAP, r[0], r[1], gx, gy, REACH_ITER);
if (a.err < 1) {
reached += 1;
}
}
}
// 쉬는 자세 — 몸통을 가운데 위에 두고 촉수를 아래로 늘어뜨린다(끝은 S 자로 휘게)
function restPose() {
mx = W / 2;
my = H / 2 - 50;
hangArms();
for (let k = 0; k < TENTACLES; k += 1) {
const a = arms[k];
const r = rootOf(a);
const tipX = r[0] + Math.cos(a.rootA) * 70 + Math.sin(k * 1.7) * 18;
const tipY = r[1] + 95;
reachChain(a.xs, a.ys, TENTACLE_GAP, r[0], r[1], tipX, tipY, 12);
}
}
// 촉수 굵기(px) — 뿌리 13 에서 끝 3 까지 마디마다 고르게 가늘어진다
function armWidth(i) { return 13 - 10 * i / (TENTACLE_JOINTS - 1); }
function drawArm(a) {
ctx.lineCap = 'round';
for (let pass = 0; pass < 2; pass += 1) {
for (let i = 0; i < TENTACLE_JOINTS - 1; i += 1) {
ctx.beginPath();
ctx.moveTo(a.xs[i], a.ys[i]);
ctx.lineTo(a.xs[i + 1], a.ys[i + 1]);
ctx.lineWidth = armWidth(i) + (pass === 0 ? 4 : 0);
ctx.strokeStyle = pass === 0 ? rgba(INK, 1) : rgba(LAVENDER, 1);
ctx.stroke();
}
}
// 빨판 — 둘째 마디마다 한쪽 옆에 크림색 점
ctx.fillStyle = rgba(CREAM, 1);
for (let i = 2; i < TENTACLE_JOINTS - 1; i += 2) {
const ang = Math.atan2(a.ys[i + 1] - a.ys[i], a.xs[i + 1] - a.xs[i]) + Math.PI / 2;
const off = armWidth(i) * 0.28;
ctx.beginPath();
ctx.arc(a.xs[i] + Math.cos(ang) * off, a.ys[i] + Math.sin(ang) * off, Math.max(1.2, armWidth(i) * 0.2), 0, TAU);
ctx.fill();
}
}
function draw() {
clearStage(PAPER, PAPER_LOW);
// 그림자 — 몸통 아래 바닥에 타원 하나
ctx.beginPath();
ctx.ellipse(mx + 6, my + 70, MANTLE_R * 1.3, 9, 0, 0, TAU);
ctx.fillStyle = rgba(INK, 0.1);
ctx.fill();
for (let k = 0; k < TENTACLES; k += 1) {
drawArm(arms[k]);
}
// 몸통 — 목표 쪽으로 살짝 기운 둥근 머리
const tilt = clamp((tx - mx) / 300, -0.35, 0.35);
ctx.save();
ctx.translate(mx, my);
ctx.rotate(tilt);
ctx.beginPath();
ctx.ellipse(0, -8, MANTLE_R * 1.05, MANTLE_R * 1.2, 0, 0, TAU);
ctx.fillStyle = rgba(LAVENDER, 1);
ctx.fill();
ctx.lineWidth = 2.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.fillStyle = rgba(PINK, 1);
// 점무늬 — (x, y, 반지름) 세 개씩
const dots = [-12, -24, 4, 6, -30, 5, 14, -12, 4, -18, -6, 3];
for (let d = 0; d < dots.length; d += 3) {
ctx.beginPath();
ctx.arc(dots[d], dots[d + 1], dots[d + 2], 0, TAU);
ctx.fill();
}
ctx.restore();
for (let s = -1; s <= 1; s += 2) {
drawEye(mx + s * 11 + tilt * 10, my + 6, 6, tx, ty, 1);
}
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) {
live.setAttribute('aria-live', 'polite');
}
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt) {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt) {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) {
advance(dt);
}
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest() {
stopLoop();
reset();
restPose();
draw();
}
function play() {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) {
advance(PREWARM_STEP);
}
draw();
if (!paused) {
startLoop();
}
}
function setPointer(ev) {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer() { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function () {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// TentacleReachIterate - vanilla 판(04-creature-tentacle-reach-iterate) 의 React 포트. 같은 계산을 useEffect 안에서 돌린다.
import { useEffect, useRef } from "react";
import styles from "./TentacleReachIterate.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function TentacleReachIterate() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type Pt = [number, number];
type RGB = [number, number, number];
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function smooth(x: number): number { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a: number): number {
let r = a;
while (r > Math.PI) { r -= TAU; }
while (r < -Math.PI) { r += TAU; }
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate: number, dt: number): number { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed: number): () => number {
let s = seed >>> 0;
return function (): number {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) { NOISE_TABLE[i] = noiseRng() * 2 - 1; }
function smoothNoise(x: number): number {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t: number, ax: number, ay: number, period: number): Pt {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 끝 당기고 뿌리 되당기기 — 마디 사슬(xs[0] = 뿌리, 마지막 = 끝)의 끝을 목표(tx, ty)에 닿게 한다.
// 한 번 = ① 끝을 목표에 놓고 끝에서 뿌리 쪽으로 마디마다 간격 gap 자리로 당긴다 ② 뿌리를 제자리(rx, ry)에 되돌려 놓고 뿌리에서 끝 쪽으로 다시 당긴다.
// 뿌리에서 목표까지가 사슬 전체 길이보다 멀면 되풀이하지 않고 그 방향으로 곧게 편다. 돌려주는 값 = 끝과 목표 사이 거리(px)
function reachChain(xs: Float64Array, ys: Float64Array, gap: number, rx: number, ry: number, tx: number, ty: number, iterations: number): number {
const n = xs.length;
const total = gap * (n - 1);
const far = Math.hypot(tx - rx, ty - ry);
if (far >= total) {
const ux = (tx - rx) / far;
const uy = (ty - ry) / far;
for (let i = 0; i < n; i += 1) {
xs[i] = rx + ux * gap * i;
ys[i] = ry + uy * gap * i;
}
return far - total;
}
for (let it = 0; it < iterations; it += 1) {
xs[n - 1] = tx;
ys[n - 1] = ty;
for (let i = n - 2; i >= 0; i -= 1) {
const d = Math.hypot(xs[i] - xs[i + 1], ys[i] - ys[i + 1]) || 1;
xs[i] = xs[i + 1] + (xs[i] - xs[i + 1]) / d * gap;
ys[i] = ys[i + 1] + (ys[i] - ys[i + 1]) / d * gap;
}
xs[0] = rx;
ys[0] = ry;
for (let i = 1; i < n; i += 1) {
const d = Math.hypot(xs[i] - xs[i - 1], ys[i] - ys[i - 1]) || 1;
xs[i] = xs[i - 1] + (xs[i] - xs[i - 1]) / d * gap;
ys[i] = ys[i - 1] + (ys[i] - ys[i - 1]) / d * gap;
}
}
return Math.hypot(xs[n - 1] - tx, ys[n - 1] - ty);
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER: RGB = [251, 247, 238];
const PAPER_LOW: RGB = [222, 242, 234];
const INK: RGB = [58, 50, 74];
const CREAM: RGB = [255, 251, 242];
const CORAL: RGB = [244, 162, 144];
const LAVENDER: RGB = [188, 170, 236];
const BUTTER: RGB = [246, 222, 140];
const SAGE: RGB = [156, 204, 164];
const PINK: RGB = [244, 176, 200];
const SKY: RGB = [156, 204, 236];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c: RGB, k: number): RGB { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top: RGB, bottom: RGB): void {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts: number[]): void {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts: number[], fill: RGB, line: number): void {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts: number[], ox: number, oy: number, alpha: number): void {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x: number, y: number, r: number, lookX: number, lookY: number, open: number): void {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x: number, y: number): void {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) { return; }
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 04 문어 — 몸통은 목표를 느리게 쫓고, 촉수 일곱 개는 끝을 목표 근처로 뻗는다(끝 당기고 뿌리 되당기기 반복)
const TENTACLES = 7;
const TENTACLE_JOINTS = 12;
// 촉수 마디 간격(px) — 촉수 길이 = (TENTACLE_JOINTS − 1) × TENTACLE_GAP
const TENTACLE_GAP = 10;
// 한 프레임에 되풀이하는 횟수 — 끝 당기기 + 뿌리 되당기기 한 쌍이 한 번
const REACH_ITER = 4;
// 촉수마다 목표를 흔드는 폭(px)과 빠르기 — 1차원 값 노이즈를 촉수마다 다른 자리에서 읽는다
const SWAY_AMP = 30;
const SWAY_SPEED = 0.9;
// 촉수 끝이 목표 둘레에 퍼지는 간격(px) — 가로로 TIP_SPREAD 씩, 가운데 촉수일수록 아래로(부채꼴)
const TIP_SPREAD = 24;
// 몸통 — 목표에서 MANTLE_KEEP(px) 떨어진 자리(지금 몸통 쪽 방향에 위쪽 MANTLE_LIFT 를 더한 방향)를 따라가기 비율 MANTLE_FOLLOW(1/초)로 쫓는다. 반지름 MANTLE_R
const MANTLE_FOLLOW = 3;
const MANTLE_LIFT = 40;
const MANTLE_KEEP = 85;
const MANTLE_R = 30;
const PREWARM = 3;
function pathAt(t: number): Pt { return figureEight(t, 165, 80, 8); }
type Tentacle = { xs: Float64Array; ys: Float64Array; rootA: number; err: number };
const arms: Tentacle[] = [];
for (let k = 0; k < TENTACLES; k += 1) {
arms.push({ xs: new Float64Array(TENTACLE_JOINTS), ys: new Float64Array(TENTACLE_JOINTS), rootA: Math.PI / 2 + (k - (TENTACLES - 1) / 2) * 0.36, err: 0 });
}
let mx = W / 2;
let my = H / 2;
let octoClock = 0;
// 이번 프레임에 끝이 목표에 닿은(오차 1px 미만) 촉수 수
let reached = 0;
function rootOf(a: Tentacle): Pt {
return [mx + Math.cos(a.rootA) * MANTLE_R * 0.8, my + Math.sin(a.rootA) * MANTLE_R * 0.75];
}
function hangArms(): void {
for (let k = 0; k < TENTACLES; k += 1) {
const r = rootOf(arms[k]);
for (let i = 0; i < TENTACLE_JOINTS; i += 1) {
arms[k].xs[i] = r[0] + Math.cos(arms[k].rootA) * TENTACLE_GAP * i * 0.6;
arms[k].ys[i] = r[1] + Math.sin(arms[k].rootA) * TENTACLE_GAP * i * 0.6 + i * i * 0.4;
}
}
}
function reset(): void {
const p = pathAt(0);
mx = p[0];
my = p[1] - MANTLE_LIFT;
octoClock = 0;
hangArms();
}
function update(dt: number, tx: number, ty: number, tvx: number, tvy: number): void {
octoClock += dt;
const k0 = follow(MANTLE_FOLLOW, dt);
const ax = mx - tx;
const ay = my - ty - MANTLE_LIFT;
const al = Math.hypot(ax, ay) || 1;
mx = lerp(mx, clamp(tx + ax / al * MANTLE_KEEP, 50, W - 50), k0);
my = lerp(my, clamp(ty + ay / al * MANTLE_KEEP, 40, H - 60), k0);
reached = 0;
for (let k = 0; k < TENTACLES; k += 1) {
const a = arms[k];
const r = rootOf(a);
const gx = tx + (k - (TENTACLES - 1) / 2) * TIP_SPREAD + smoothNoise(octoClock * SWAY_SPEED + k * 7.3) * SWAY_AMP;
const gy = ty - Math.abs(k - (TENTACLES - 1) / 2) * TIP_SPREAD * 0.5 + smoothNoise(octoClock * SWAY_SPEED + k * 7.3 + 61) * SWAY_AMP;
a.err = reachChain(a.xs, a.ys, TENTACLE_GAP, r[0], r[1], gx, gy, REACH_ITER);
if (a.err < 1) { reached += 1; }
}
}
// 쉬는 자세 — 몸통을 가운데 위에 두고 촉수를 아래로 늘어뜨린다(끝은 S 자로 휘게)
function restPose(): void {
mx = W / 2;
my = H / 2 - 50;
hangArms();
for (let k = 0; k < TENTACLES; k += 1) {
const a = arms[k];
const r = rootOf(a);
const tipX = r[0] + Math.cos(a.rootA) * 70 + Math.sin(k * 1.7) * 18;
const tipY = r[1] + 95;
reachChain(a.xs, a.ys, TENTACLE_GAP, r[0], r[1], tipX, tipY, 12);
}
}
// 촉수 굵기(px) — 뿌리 13 에서 끝 3 까지 마디마다 고르게 가늘어진다
function armWidth(i: number): number { return 13 - 10 * i / (TENTACLE_JOINTS - 1); }
function drawArm(a: Tentacle): void {
ctx.lineCap = 'round';
for (let pass = 0; pass < 2; pass += 1) {
for (let i = 0; i < TENTACLE_JOINTS - 1; i += 1) {
ctx.beginPath();
ctx.moveTo(a.xs[i], a.ys[i]);
ctx.lineTo(a.xs[i + 1], a.ys[i + 1]);
ctx.lineWidth = armWidth(i) + (pass === 0 ? 4 : 0);
ctx.strokeStyle = pass === 0 ? rgba(INK, 1) : rgba(LAVENDER, 1);
ctx.stroke();
}
}
// 빨판 — 둘째 마디마다 한쪽 옆에 크림색 점
ctx.fillStyle = rgba(CREAM, 1);
for (let i = 2; i < TENTACLE_JOINTS - 1; i += 2) {
const ang = Math.atan2(a.ys[i + 1] - a.ys[i], a.xs[i + 1] - a.xs[i]) + Math.PI / 2;
const off = armWidth(i) * 0.28;
ctx.beginPath();
ctx.arc(a.xs[i] + Math.cos(ang) * off, a.ys[i] + Math.sin(ang) * off, Math.max(1.2, armWidth(i) * 0.2), 0, TAU);
ctx.fill();
}
}
function draw(): void {
clearStage(PAPER, PAPER_LOW);
// 그림자 — 몸통 아래 바닥에 타원 하나
ctx.beginPath();
ctx.ellipse(mx + 6, my + 70, MANTLE_R * 1.3, 9, 0, 0, TAU);
ctx.fillStyle = rgba(INK, 0.1);
ctx.fill();
for (let k = 0; k < TENTACLES; k += 1) { drawArm(arms[k]); }
// 몸통 — 목표 쪽으로 살짝 기운 둥근 머리
const tilt = clamp((tx - mx) / 300, -0.35, 0.35);
ctx.save();
ctx.translate(mx, my);
ctx.rotate(tilt);
ctx.beginPath();
ctx.ellipse(0, -8, MANTLE_R * 1.05, MANTLE_R * 1.2, 0, 0, TAU);
ctx.fillStyle = rgba(LAVENDER, 1);
ctx.fill();
ctx.lineWidth = 2.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.fillStyle = rgba(PINK, 1);
// 점무늬 — (x, y, 반지름) 세 개씩
const dots: number[] = [-12, -24, 4, 6, -30, 5, 14, -12, 4, -18, -6, 3];
for (let d = 0; d < dots.length; d += 3) {
ctx.beginPath();
ctx.arc(dots[d], dots[d + 1], dots[d + 2], 0, TAU);
ctx.fill();
}
ctx.restore();
for (let s = -1; s <= 1; s += 2) {
drawEye(mx + s * 11 + tilt * 10, my + 6, 6, tx, ty, 1);
}
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) { live.setAttribute('aria-live', 'polite'); }
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt: number): void {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt: number): void {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) { advance(dt); }
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest(): void {
stopLoop();
reset();
restPose();
draw();
}
function play(): void {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) { advance(PREWARM_STEP); }
draw();
if (!paused) { startLoop(); }
}
function setPointer(ev: PointerEvent): void {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer(): void { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function (): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("cf") + " is-demo"} ref={rootRef}>
<canvas className={cx("cf__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label="일곱 개의 촉수 끝을 목표점 쪽으로 뻗는 라벤더색 문어."></canvas>
<button className={cx("cf__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
);
}04 · 끝을 목표에 닿게 뻗는 문어 촉수 — 측정 누적면적 24.913% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
for (let it = 0; it < iterations; it += 1) {
xs[n - 1] = tx;
ys[n - 1] = ty;
for (let i = n - 2; i >= 0; i -= 1) {
const d = Math.hypot(xs[i] - xs[i + 1], ys[i] - ys[i + 1]) || 1;
xs[i] = xs[i + 1] + (xs[i] - xs[i + 1]) / d * gap;
ys[i] = ys[i + 1] + (ys[i] - ys[i + 1]) / d * gap;
}
xs[0] = rx;
ys[0] = ry;
for (let i = 1; i < n; i += 1) {
const d = Math.hypot(xs[i] - xs[i - 1], ys[i] - ys[i - 1]) || 1;
xs[i] = xs[i - 1] + (xs[i] - xs[i - 1]) / d * gap;
ys[i] = ys[i - 1] + (ys[i] - ys[i - 1]) / d * gap;
}
}
05몸을 오므렸다 펴며 기어가는 애벌레
애벌레 14마디는 머리가 지나간 자취 위에만 놓이고, 토막마다 쉬는 간격 13px 를 꼬리에서 머리 쪽으로 흐르는 사인 물결(1초에 11 라디안, 한 주기 0.57초)이 최대 절반까지 줄인다. 아래 crawl 은 간격을 강성 600 의 스프링으로 당긴 뒤 앞으로 가는 마디에는 e^(−1.2·dt), 뒤로 밀리는 마디에는 e^(−28·dt) 를 곱해, 오므렸다 펴는 꿈틀거림을 앞으로 가는 걸음으로 바꾼다. 시연 4초 동안 실제 토막 간격은 1.28~19.6px 사이를 오갔고 몸 굵기는 그 간격에 맞춰 13.6~22.4px 로 부풀었다 줄었다.
<main class="stage">
<div class="cf is-demo" id="cf">
  <canvas class="cf__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="몸을 오므렸다 펴는 물결로 기어가며 목표점을 쫓는 애벌레."></canvas>
  <button class="cf__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.cf {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-cream;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: $sp-3;
bottom: $sp-3;
padding: $sp-1 $sp-3;
border: 2px solid $subject-ink;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.cf__pause[aria-pressed="true"] {
background: $subject-cream;
color: $subject-ink;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid $subject-ink;
outline-offset: 3px;
}
// 상태 줄 — 지금 어떤 행동 중인지 글자로. 시연 중에는 aria-live off, 사람이 처음 손대면 polite
.cf__status {
position: absolute;
left: $sp-3;
top: $sp-3;
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status { font-size: 11px; padding: $sp-1 $sp-2; }
}
// 동작 줄이기 — 장면은 스크립트가 쉬는 자세 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.cf__pause { transition: none !important; }
.cf__pause:hover,
.cf__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.cf {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #fff7e6;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: 12px;
bottom: 12px;
padding: 4px 12px;
border: 2px solid #17141a;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.cf__pause[aria-pressed=true] {
background: #fff7e6;
color: #17141a;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid #17141a;
outline-offset: 3px;
}
.cf__status {
position: absolute;
left: 12px;
top: 12px;
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status {
font-size: 11px;
padding: 4px 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.cf__pause {
transition: none !important;
}
.cf__pause:hover,
.cf__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("cf");
if (!root) return;
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function smooth(x) { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a) {
let r = a;
while (r > Math.PI) {
r -= TAU;
}
while (r < -Math.PI) {
r += TAU;
}
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate, dt) { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed) {
let s = seed >>> 0;
return function () {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) {
NOISE_TABLE[i] = noiseRng() * 2 - 1;
}
function smoothNoise(x) {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t, ax, ay, period) {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 마디 사슬 — xs[0], ys[0] 이 머리. 머리를 옮긴 뒤 부르면 뒤 마디마다 「앞 마디에서 지금 자기 쪽으로 향한 방향 × gap」 자리로 끌어온다.
// 간격만 지키므로 마디는 늘지도 줄지도 않고, 몸은 머리가 지나간 길을 대충 따라 눕는다.
// maxBend 가 π 보다 작으면 이웃 두 토막이 꺾이는 각을 ±maxBend(라디안)로 자른다 — π 이상(예: Math.PI)이면 각 한계 없음.
// backAngle 은 머리 뒤쪽 방향(머리 진행 방향 + π). 숫자면 첫 토막도 그 방향을 기준으로 자른다, NaN 이면 첫 토막은 자유
function followChain(xs, ys, gap, maxBend, backAngle) {
const n = xs.length;
let prevAng = backAngle;
for (let i = 1; i < n; i += 1) {
let ang = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
if (maxBend < Math.PI && !isNaN(prevAng)) {
const d = wrapAngle(ang - prevAng);
if (d > maxBend) {
ang = prevAng + maxBend;
}
else if (d < -maxBend) {
ang = prevAng - maxBend;
}
}
xs[i] = xs[i - 1] + Math.cos(ang) * gap;
ys[i] = ys[i - 1] + Math.sin(ang) * gap;
prevAng = ang;
}
}
// 마디 i 에서 머리 쪽을 향한 방향(라디안) — 양 끝은 이웃 한 토막, 가운데는 앞뒤 마디를 이은 방향
function jointAngle(xs, ys, i) {
const n = xs.length;
if (i <= 0) {
return Math.atan2(ys[0] - ys[1], xs[0] - xs[1]);
}
if (i >= n - 1) {
return Math.atan2(ys[n - 2] - ys[n - 1], xs[n - 2] - xs[n - 1]);
}
return Math.atan2(ys[i - 1] - ys[i + 1], xs[i - 1] - xs[i + 1]);
}
// 이웃 두 토막 사이 꺾인 각(라디안, 부호 있음) — 마디 i 앞 토막과 뒤 토막의 방향 차
function bendAt(xs, ys, i) {
const a = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
const b = Math.atan2(ys[i + 1] - ys[i], xs[i + 1] - xs[i]);
return wrapAngle(b - a);
}
// 몸 윤곽 — 마디마다 방향의 법선(직각) 쪽으로 radii[i] 만큼 좌우로 민 점을 잇는다.
// 순서: 머리 왼쪽 → 왼쪽 옆구리를 따라 꼬리 → 꼬리 끝 → 오른쪽 옆구리를 따라 머리 → 머리 앞쪽 반원(HEAD_CAP_STEPS 조각). 닫힌 다각형, 점마다 x 와 y 를 차례로 넣은 한 줄 배열
const HEAD_CAP_STEPS = 6;
function bodyOutline(xs, ys, radii) {
const n = xs.length;
const pts = [];
for (let i = 0; i < n; i += 1) {
const a = jointAngle(xs, ys, i) + Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const tailA = jointAngle(xs, ys, n - 1) + Math.PI;
pts.push(xs[n - 1] + Math.cos(tailA) * radii[n - 1], ys[n - 1] + Math.sin(tailA) * radii[n - 1]);
for (let i = n - 1; i >= 0; i -= 1) {
const a = jointAngle(xs, ys, i) - Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const a0 = jointAngle(xs, ys, 0);
for (let k = 1; k < HEAD_CAP_STEPS; k += 1) {
const a = a0 - Math.PI / 2 + Math.PI * k / HEAD_CAP_STEPS;
pts.push(xs[0] + Math.cos(a) * radii[0], ys[0] + Math.sin(a) * radii[0]);
}
return pts;
}
// 몸이 스스로 겹친 정도 — 사슬에서 3칸 이상 떨어진 두 마디가 두 반지름 합보다 가까운 쌍의 수와 가장 가까운 거리
function selfOverlap(xs, ys, radii) {
const n = xs.length;
let count = 0;
let nearest = Infinity;
for (let i = 0; i < n; i += 1) {
for (let j = i + 3; j < n; j += 1) {
const d = Math.hypot(xs[i] - xs[j], ys[i] - ys[j]);
if (d < nearest) {
nearest = d;
}
if (d < radii[i] + radii[j]) {
count += 1;
}
}
}
return [count, nearest];
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER = [251, 247, 238];
const PAPER_LOW = [222, 242, 234];
const INK = [58, 50, 74];
const CREAM = [255, 251, 242];
const CORAL = [244, 162, 144];
const LAVENDER = [188, 170, 236];
const BUTTER = [246, 222, 140];
const SAGE = [156, 204, 164];
const PINK = [244, 176, 200];
const SKY = [156, 204, 236];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c, k) { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas() {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top, bottom) {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts) {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts, fill, line) {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts, ox, oy, alpha) {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x, y, r, lookX, lookY, open) {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x, y) {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) {
return;
}
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 05 애벌레 — 마디는 머리가 지나간 자취 위에 늘어서고, 자취를 따라 잰 자리 s[i](px)와 그 속도 u[i](px/초)만 계산한다.
// 토막 i(마디 i 와 i+1 사이)의 목표 간격이 꼬리에서 머리로 흐르는 사인 물결로 줄었다 늘고, 스프링(SPRING_K)이 간격을 그쪽으로 당긴다.
// 바닥 마찰은 앞으로 갈 때 FRICTION_FWD, 뒤로 밀릴 때 FRICTION_BACK(1/초) — 둘이 다르기 때문에 제자리 꿈틀거림이 전진이 된다
const CAT_JOINTS = 14;
const REST_GAP = 13;
// 물결 — 간격을 최대 WAVE_DEPTH 비율만큼 오므린다. 1초에 WAVE_SPEED 라디안, 이웃 토막 사이 위상차 WAVE_K 라디안
const WAVE_DEPTH = 0.5;
const WAVE_SPEED = 11;
const WAVE_K = 0.6;
// 토막 스프링 — 세기 SPRING_K(1/초²), 이웃 마디 속도 차에 거는 몸속 감쇠 SEG_DAMP(1/초)
const SPRING_K = 600;
const SEG_DAMP = 10;
const CRAWL_HZ = 120;
const FRICTION_FWD = 1.2;
const FRICTION_BACK = 28;
// 머리가 1초에 도는 각(라디안)
const CAT_TURN = 2.2;
// 굵기(px) — 간격이 줄면 부피를 지키듯 굵어진다: 반지름 = CAT_RADIUS × √(REST_GAP / 지금 간격)
const CAT_RADIUS = 16;
const PREWARM = 3;
function pathAt(t) { return figureEight(t, 160, 88, 12); }
const catS = new Float64Array(CAT_JOINTS);
const catU = new Float64Array(CAT_JOINTS);
const catF = new Float64Array(CAT_JOINTS);
const catX = new Float64Array(CAT_JOINTS);
const catY = new Float64Array(CAT_JOINTS);
const catR = new Float64Array(CAT_JOINTS);
// 자취 — 머리가 지나간 점(x, y)과 자취 시작부터 잰 길이. 꼬리 뒤로 한참 지난 점은 버린다
let trailX = [];
let trailY = [];
let trailS = [];
let catHeading = 0;
let wavePhase = 0;
let frictionBack = FRICTION_BACK;
// 기어갈 힘 0~1 — 머리가 목표에 ARRIVE_GAP(px) 안이면 물결을 줄여 멈춘다: clamp((거리 − ARRIVE_GAP) / 60, 0, 1)
const ARRIVE_GAP = 25;
let crawlDrive = 1;
// 자취 위 길이 s 자리를 마디 i 에 놓는다 — 두 자취 점 사이를 직선으로 보간
function trailAt(s, i) {
const n = trailS.length;
let lo = 0;
let hi = n - 1;
const v = clamp(s, trailS[0], trailS[n - 1]);
while (hi - lo > 1) {
const mid = (lo + hi) >> 1;
if (trailS[mid] <= v) {
lo = mid;
}
else {
hi = mid;
}
}
const span = trailS[hi] - trailS[lo] || 1;
const k = (v - trailS[lo]) / span;
catX[i] = lerp(trailX[lo], trailX[hi], k);
catY[i] = lerp(trailY[lo], trailY[hi], k);
}
function placeJoints() {
for (let i = 0; i < CAT_JOINTS; i += 1) {
trailAt(catS[i], i);
}
for (let i = 0; i < CAT_JOINTS; i += 1) {
const g = i < CAT_JOINTS - 1 ? catS[i] - catS[i + 1] : catS[i - 1] - catS[i];
catR[i] = CAT_RADIUS * clamp(Math.sqrt(REST_GAP / Math.max(1, g)), 0.85, 1.4) * (i === 0 ? 1.12 : 1);
}
}
function reset() {
const p = pathAt(0);
catHeading = 0;
wavePhase = 0;
trailX = [];
trailY = [];
trailS = [];
const len = (CAT_JOINTS + 4) * REST_GAP;
for (let s = 0; s <= len; s += 4) {
trailX.push(p[0] - 40 - len + s);
trailY.push(p[1]);
trailS.push(s);
}
for (let i = 0; i < CAT_JOINTS; i += 1) {
catS[i] = len - i * REST_GAP;
catU[i] = 0;
}
placeJoints();
}
// 토막 i 의 목표 간격 — 위상 = wavePhase − (꼬리에서 센 토막 번호) × WAVE_K. 꼬리 토막이 먼저 오므리고 물결이 머리로 간다
    function targetGap(i) {
        const fromTail = CAT_JOINTS - 2 - i;
        return REST_GAP * (1 - WAVE_DEPTH * crawlDrive * Math.max(0, Math.sin(wavePhase - fromTail * WAVE_K)));
    }
    function crawl(dt) {
        wavePhase += WAVE_SPEED * dt;
        for (let i = 0; i < CAT_JOINTS; i += 1) {
            catF[i] = 0;
        }
        for (let i = 0; i < CAT_JOINTS - 1; i += 1) {
            const pull = SPRING_K * ((catS[i] - catS[i + 1]) - targetGap(i)) + SEG_DAMP * (catU[i] - catU[i + 1]);
            catF[i] -= pull;
            catF[i + 1] += pull;
        }
        for (let i = 0; i < CAT_JOINTS; i += 1) {
            catU[i] += catF[i] * dt;
            catU[i] *= Math.exp(-(catU[i] >= 0 ? FRICTION_FWD : frictionBack) * dt);
            catS[i] += catU[i] * dt;
        }
    }
function update(dt, tx, ty, tvx, tvy) {
const n = trailS.length;
const hx = trailX[n - 1];
const hy = trailY[n - 1];
catHeading = wrapAngle(catHeading + clamp(wrapAngle(Math.atan2(ty - hy, tx - hx) - catHeading), -CAT_TURN * dt, CAT_TURN * dt));
crawlDrive = clamp((Math.hypot(tx - hx, ty - hy) - ARRIVE_GAP) / 60, 0, 1);
// 스프링이 단단해 한 번에 큰 dt 를 넣으면 튄다 — 1/CRAWL_HZ 초 이하 조각으로 나눠 계산한다
const pieces = Math.ceil(dt * CRAWL_HZ);
for (let p = 0; p < pieces; p += 1) {
crawl(dt / pieces);
}
// 머리가 자취 끝보다 앞섰으면 지금 머리 방향으로 자취를 늘린다
const ahead = catS[0] - trailS[n - 1];
if (ahead > 0) {
trailX.push(hx + Math.cos(catHeading) * ahead);
trailY.push(hy + Math.sin(catHeading) * ahead);
trailS.push(catS[0]);
}
while (trailS.length > 4 && trailS[1] < catS[CAT_JOINTS - 1] - 30) {
trailX.shift();
trailY.shift();
trailS.shift();
}
placeJoints();
}
// 쉬는 자세 — 자취를 완만한 S 자로 깔고 마디를 쉬는 간격으로 늘어놓는다
function restPose() {
trailX = [];
trailY = [];
trailS = [];
const len = (CAT_JOINTS - 1) * REST_GAP;
let s = 0;
let px = W / 2 - len * 0.5;
let py = H / 2;
for (let k = 0; k <= 80; k += 1) {
const x = W / 2 - len * 0.5 + len * 1.05 * k / 80;
const y = H / 2 + Math.sin(k / 80 * TAU) * 22;
if (k > 0) {
s += Math.hypot(x - px, y - py);
}
trailX.push(x);
trailY.push(y);
trailS.push(s);
px = x;
py = y;
}
for (let i = 0; i < CAT_JOINTS; i += 1) {
catS[i] = s - i * REST_GAP;
catU[i] = 0;
}
catHeading = 0;
placeJoints();
}
function draw() {
clearStage(PAPER, PAPER_LOW);
// 그림자 — 마디 원마다 오른쪽 아래로 민 옅은 원
ctx.fillStyle = rgba(INK, 0.12);
for (let i = 0; i < CAT_JOINTS; i += 1) {
ctx.beginPath();
ctx.arc(catX[i] + 4, catY[i] + 7, catR[i], 0, TAU);
ctx.fill();
}
// 다리 — 마디 양옆의 짧은 잉크 막대. 토막이 오므라든 만큼(쉬는 간격 대비) 바깥으로 더 뻗는다
ctx.lineCap = 'round';
ctx.lineWidth = 3;
ctx.strokeStyle = rgba(INK, 1);
for (let i = 1; i < CAT_JOINTS; i += 1) {
const a = jointAngle(catX, catY, i);
const g = i < CAT_JOINTS - 1 ? catS[i] - catS[i + 1] : REST_GAP;
const reach = catR[i] + 3 + 4 * clamp(1 - g / REST_GAP, 0, 1) / WAVE_DEPTH;
for (let s = -1; s <= 1; s += 2) {
const n = a + s * Math.PI / 2;
ctx.beginPath();
ctx.moveTo(catX[i] + Math.cos(n) * catR[i] * 0.6, catY[i] + Math.sin(n) * catR[i] * 0.6);
ctx.lineTo(catX[i] + Math.cos(n) * reach, catY[i] + Math.sin(n) * reach);
ctx.stroke();
}
}
// 마디 — 꼬리부터 그려 머리 쪽 마디가 위에 오게. 세이지와 버터색 번갈아
for (let i = CAT_JOINTS - 1; i >= 0; i -= 1) {
ctx.beginPath();
ctx.arc(catX[i], catY[i], catR[i], 0, TAU);
ctx.fillStyle = rgba(i === 0 ? CORAL : (i % 2 === 0 ? SAGE : BUTTER), 1);
ctx.fill();
ctx.lineWidth = 2.2;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
// 더듬이 — 머리 앞쪽으로 두 가닥, 끝에 작은 공
const a0 = jointAngle(catX, catY, 0);
ctx.lineWidth = 2;
for (let s = -1; s <= 1; s += 2) {
const ax = catX[0] + Math.cos(a0 + s * 0.5) * (catR[0] + 9);
const ay = catY[0] + Math.sin(a0 + s * 0.5) * (catR[0] + 9);
ctx.beginPath();
ctx.moveTo(catX[0] + Math.cos(a0 + s * 0.4) * catR[0] * 0.8, catY[0] + Math.sin(a0 + s * 0.4) * catR[0] * 0.8);
ctx.lineTo(ax, ay);
ctx.stroke();
ctx.beginPath();
ctx.arc(ax, ay, 2.6, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
drawEye(catX[0] + Math.cos(a0 + s * 0.75) * catR[0] * 0.5, catY[0] + Math.sin(a0 + s * 0.75) * catR[0] * 0.5, 4, tx, ty, 1);
}
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) {
live.setAttribute('aria-live', 'polite');
}
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt) {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt) {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) {
advance(dt);
}
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest() {
stopLoop();
reset();
restPose();
draw();
}
function play() {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) {
advance(PREWARM_STEP);
}
draw();
if (!paused) {
startLoop();
}
}
function setPointer(ev) {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer() { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function () {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// CaterpillarWaveCrawl - vanilla 판(05-creature-caterpillar-wave-crawl) 의 React 포트. 같은 계산을 useEffect 안에서 돌린다.
import { useEffect, useRef } from "react";
import styles from "./CaterpillarWaveCrawl.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function CaterpillarWaveCrawl() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type Pt = [number, number];
type RGB = [number, number, number];
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function smooth(x: number): number { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a: number): number {
let r = a;
while (r > Math.PI) { r -= TAU; }
while (r < -Math.PI) { r += TAU; }
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate: number, dt: number): number { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed: number): () => number {
let s = seed >>> 0;
return function (): number {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) { NOISE_TABLE[i] = noiseRng() * 2 - 1; }
function smoothNoise(x: number): number {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t: number, ax: number, ay: number, period: number): Pt {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 마디 사슬 — xs[0], ys[0] 이 머리. 머리를 옮긴 뒤 부르면 뒤 마디마다 「앞 마디에서 지금 자기 쪽으로 향한 방향 × gap」 자리로 끌어온다.
// 간격만 지키므로 마디는 늘지도 줄지도 않고, 몸은 머리가 지나간 길을 대충 따라 눕는다.
// maxBend 가 π 보다 작으면 이웃 두 토막이 꺾이는 각을 ±maxBend(라디안)로 자른다 — π 이상(예: Math.PI)이면 각 한계 없음.
// backAngle 은 머리 뒤쪽 방향(머리 진행 방향 + π). 숫자면 첫 토막도 그 방향을 기준으로 자른다, NaN 이면 첫 토막은 자유
function followChain(xs: Float64Array, ys: Float64Array, gap: number, maxBend: number, backAngle: number): void {
const n = xs.length;
let prevAng = backAngle;
for (let i = 1; i < n; i += 1) {
let ang = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
if (maxBend < Math.PI && !isNaN(prevAng)) {
const d = wrapAngle(ang - prevAng);
if (d > maxBend) { ang = prevAng + maxBend; } else if (d < -maxBend) { ang = prevAng - maxBend; }
}
xs[i] = xs[i - 1] + Math.cos(ang) * gap;
ys[i] = ys[i - 1] + Math.sin(ang) * gap;
prevAng = ang;
}
}
// 마디 i 에서 머리 쪽을 향한 방향(라디안) — 양 끝은 이웃 한 토막, 가운데는 앞뒤 마디를 이은 방향
function jointAngle(xs: Float64Array, ys: Float64Array, i: number): number {
const n = xs.length;
if (i <= 0) { return Math.atan2(ys[0] - ys[1], xs[0] - xs[1]); }
if (i >= n - 1) { return Math.atan2(ys[n - 2] - ys[n - 1], xs[n - 2] - xs[n - 1]); }
return Math.atan2(ys[i - 1] - ys[i + 1], xs[i - 1] - xs[i + 1]);
}
// 이웃 두 토막 사이 꺾인 각(라디안, 부호 있음) — 마디 i 앞 토막과 뒤 토막의 방향 차
function bendAt(xs: Float64Array, ys: Float64Array, i: number): number {
const a = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
const b = Math.atan2(ys[i + 1] - ys[i], xs[i + 1] - xs[i]);
return wrapAngle(b - a);
}
// 몸 윤곽 — 마디마다 방향의 법선(직각) 쪽으로 radii[i] 만큼 좌우로 민 점을 잇는다.
// 순서: 머리 왼쪽 → 왼쪽 옆구리를 따라 꼬리 → 꼬리 끝 → 오른쪽 옆구리를 따라 머리 → 머리 앞쪽 반원(HEAD_CAP_STEPS 조각). 닫힌 다각형, 점마다 x 와 y 를 차례로 넣은 한 줄 배열
const HEAD_CAP_STEPS = 6;
function bodyOutline(xs: Float64Array, ys: Float64Array, radii: Float64Array): number[] {
const n = xs.length;
const pts: number[] = [];
for (let i = 0; i < n; i += 1) {
const a = jointAngle(xs, ys, i) + Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const tailA = jointAngle(xs, ys, n - 1) + Math.PI;
pts.push(xs[n - 1] + Math.cos(tailA) * radii[n - 1], ys[n - 1] + Math.sin(tailA) * radii[n - 1]);
for (let i = n - 1; i >= 0; i -= 1) {
const a = jointAngle(xs, ys, i) - Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const a0 = jointAngle(xs, ys, 0);
for (let k = 1; k < HEAD_CAP_STEPS; k += 1) {
const a = a0 - Math.PI / 2 + Math.PI * k / HEAD_CAP_STEPS;
pts.push(xs[0] + Math.cos(a) * radii[0], ys[0] + Math.sin(a) * radii[0]);
}
return pts;
}
// 몸이 스스로 겹친 정도 — 사슬에서 3칸 이상 떨어진 두 마디가 두 반지름 합보다 가까운 쌍의 수와 가장 가까운 거리
function selfOverlap(xs: Float64Array, ys: Float64Array, radii: Float64Array): [number, number] {
const n = xs.length;
let count = 0;
let nearest = Infinity;
for (let i = 0; i < n; i += 1) {
for (let j = i + 3; j < n; j += 1) {
const d = Math.hypot(xs[i] - xs[j], ys[i] - ys[j]);
if (d < nearest) { nearest = d; }
if (d < radii[i] + radii[j]) { count += 1; }
}
}
return [count, nearest];
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER: RGB = [251, 247, 238];
const PAPER_LOW: RGB = [222, 242, 234];
const INK: RGB = [58, 50, 74];
const CREAM: RGB = [255, 251, 242];
const CORAL: RGB = [244, 162, 144];
const LAVENDER: RGB = [188, 170, 236];
const BUTTER: RGB = [246, 222, 140];
const SAGE: RGB = [156, 204, 164];
const PINK: RGB = [244, 176, 200];
const SKY: RGB = [156, 204, 236];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c: RGB, k: number): RGB { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top: RGB, bottom: RGB): void {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts: number[]): void {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts: number[], fill: RGB, line: number): void {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts: number[], ox: number, oy: number, alpha: number): void {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x: number, y: number, r: number, lookX: number, lookY: number, open: number): void {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x: number, y: number): void {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) { return; }
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 05 애벌레 — 마디는 머리가 지나간 자취 위에 늘어서고, 자취를 따라 잰 자리 s[i](px)와 그 속도 u[i](px/초)만 계산한다.
// 토막 i(마디 i 와 i+1 사이)의 목표 간격이 꼬리에서 머리로 흐르는 사인 물결로 줄었다 늘고, 스프링(SPRING_K)이 간격을 그쪽으로 당긴다.
// 바닥 마찰은 앞으로 갈 때 FRICTION_FWD, 뒤로 밀릴 때 FRICTION_BACK(1/초) — 둘이 다르기 때문에 제자리 꿈틀거림이 전진이 된다
const CAT_JOINTS = 14;
const REST_GAP = 13;
// 물결 — 간격을 최대 WAVE_DEPTH 비율만큼 오므린다. 1초에 WAVE_SPEED 라디안, 이웃 토막 사이 위상차 WAVE_K 라디안
const WAVE_DEPTH = 0.5;
const WAVE_SPEED = 11;
const WAVE_K = 0.6;
// 토막 스프링 — 세기 SPRING_K(1/초²), 이웃 마디 속도 차에 거는 몸속 감쇠 SEG_DAMP(1/초)
const SPRING_K = 600;
const SEG_DAMP = 10;
const CRAWL_HZ = 120;
const FRICTION_FWD = 1.2;
const FRICTION_BACK = 28;
// 머리가 1초에 도는 각(라디안)
const CAT_TURN = 2.2;
// 굵기(px) — 간격이 줄면 부피를 지키듯 굵어진다: 반지름 = CAT_RADIUS × √(REST_GAP / 지금 간격)
const CAT_RADIUS = 16;
const PREWARM = 3;
function pathAt(t: number): Pt { return figureEight(t, 160, 88, 12); }
const catS = new Float64Array(CAT_JOINTS);
const catU = new Float64Array(CAT_JOINTS);
const catF = new Float64Array(CAT_JOINTS);
const catX = new Float64Array(CAT_JOINTS);
const catY = new Float64Array(CAT_JOINTS);
const catR = new Float64Array(CAT_JOINTS);
// 자취 — 머리가 지나간 점(x, y)과 자취 시작부터 잰 길이. 꼬리 뒤로 한참 지난 점은 버린다
let trailX: number[] = [];
let trailY: number[] = [];
let trailS: number[] = [];
let catHeading = 0;
let wavePhase = 0;
let frictionBack = FRICTION_BACK;
// 기어갈 힘 0~1 — 머리가 목표에 ARRIVE_GAP(px) 안이면 물결을 줄여 멈춘다: clamp((거리 − ARRIVE_GAP) / 60, 0, 1)
const ARRIVE_GAP = 25;
let crawlDrive = 1;
// 자취 위 길이 s 자리를 마디 i 에 놓는다 — 두 자취 점 사이를 직선으로 보간
function trailAt(s: number, i: number): void {
const n = trailS.length;
let lo = 0;
let hi = n - 1;
const v = clamp(s, trailS[0], trailS[n - 1]);
while (hi - lo > 1) {
const mid = (lo + hi) >> 1;
if (trailS[mid] <= v) { lo = mid; } else { hi = mid; }
}
const span = trailS[hi] - trailS[lo] || 1;
const k = (v - trailS[lo]) / span;
catX[i] = lerp(trailX[lo], trailX[hi], k);
catY[i] = lerp(trailY[lo], trailY[hi], k);
}
function placeJoints(): void {
for (let i = 0; i < CAT_JOINTS; i += 1) { trailAt(catS[i], i); }
for (let i = 0; i < CAT_JOINTS; i += 1) {
const g = i < CAT_JOINTS - 1 ? catS[i] - catS[i + 1] : catS[i - 1] - catS[i];
catR[i] = CAT_RADIUS * clamp(Math.sqrt(REST_GAP / Math.max(1, g)), 0.85, 1.4) * (i === 0 ? 1.12 : 1);
}
}
function reset(): void {
const p = pathAt(0);
catHeading = 0;
wavePhase = 0;
trailX = [];
trailY = [];
trailS = [];
const len = (CAT_JOINTS + 4) * REST_GAP;
for (let s = 0; s <= len; s += 4) {
trailX.push(p[0] - 40 - len + s);
trailY.push(p[1]);
trailS.push(s);
}
for (let i = 0; i < CAT_JOINTS; i += 1) {
catS[i] = len - i * REST_GAP;
catU[i] = 0;
}
placeJoints();
}
// 토막 i 의 목표 간격 — 위상 = wavePhase − (꼬리에서 센 토막 번호) × WAVE_K. 꼬리 토막이 먼저 오므리고 물결이 머리로 간다
function targetGap(i: number): number {
const fromTail = CAT_JOINTS - 2 - i;
return REST_GAP * (1 - WAVE_DEPTH * crawlDrive * Math.max(0, Math.sin(wavePhase - fromTail * WAVE_K)));
}
function crawl(dt: number): void {
wavePhase += WAVE_SPEED * dt;
for (let i = 0; i < CAT_JOINTS; i += 1) { catF[i] = 0; }
for (let i = 0; i < CAT_JOINTS - 1; i += 1) {
const pull = SPRING_K * ((catS[i] - catS[i + 1]) - targetGap(i)) + SEG_DAMP * (catU[i] - catU[i + 1]);
catF[i] -= pull;
catF[i + 1] += pull;
}
for (let i = 0; i < CAT_JOINTS; i += 1) {
catU[i] += catF[i] * dt;
catU[i] *= Math.exp(-(catU[i] >= 0 ? FRICTION_FWD : frictionBack) * dt);
catS[i] += catU[i] * dt;
}
}
function update(dt: number, tx: number, ty: number, tvx: number, tvy: number): void {
const n = trailS.length;
const hx = trailX[n - 1];
const hy = trailY[n - 1];
catHeading = wrapAngle(catHeading + clamp(wrapAngle(Math.atan2(ty - hy, tx - hx) - catHeading), -CAT_TURN * dt, CAT_TURN * dt));
crawlDrive = clamp((Math.hypot(tx - hx, ty - hy) - ARRIVE_GAP) / 60, 0, 1);
// 스프링이 단단해 한 번에 큰 dt 를 넣으면 튄다 — 1/CRAWL_HZ 초 이하 조각으로 나눠 계산한다
const pieces = Math.ceil(dt * CRAWL_HZ);
for (let p = 0; p < pieces; p += 1) { crawl(dt / pieces); }
// 머리가 자취 끝보다 앞섰으면 지금 머리 방향으로 자취를 늘린다
const ahead = catS[0] - trailS[n - 1];
if (ahead > 0) {
trailX.push(hx + Math.cos(catHeading) * ahead);
trailY.push(hy + Math.sin(catHeading) * ahead);
trailS.push(catS[0]);
}
while (trailS.length > 4 && trailS[1] < catS[CAT_JOINTS - 1] - 30) {
trailX.shift();
trailY.shift();
trailS.shift();
}
placeJoints();
}
// 쉬는 자세 — 자취를 완만한 S 자로 깔고 마디를 쉬는 간격으로 늘어놓는다
function restPose(): void {
trailX = [];
trailY = [];
trailS = [];
const len = (CAT_JOINTS - 1) * REST_GAP;
let s = 0;
let px = W / 2 - len * 0.5;
let py = H / 2;
for (let k = 0; k <= 80; k += 1) {
const x = W / 2 - len * 0.5 + len * 1.05 * k / 80;
const y = H / 2 + Math.sin(k / 80 * TAU) * 22;
if (k > 0) { s += Math.hypot(x - px, y - py); }
trailX.push(x);
trailY.push(y);
trailS.push(s);
px = x;
py = y;
}
for (let i = 0; i < CAT_JOINTS; i += 1) {
catS[i] = s - i * REST_GAP;
catU[i] = 0;
}
catHeading = 0;
placeJoints();
}
function draw(): void {
clearStage(PAPER, PAPER_LOW);
// 그림자 — 마디 원마다 오른쪽 아래로 민 옅은 원
ctx.fillStyle = rgba(INK, 0.12);
for (let i = 0; i < CAT_JOINTS; i += 1) {
ctx.beginPath();
ctx.arc(catX[i] + 4, catY[i] + 7, catR[i], 0, TAU);
ctx.fill();
}
// 다리 — 마디 양옆의 짧은 잉크 막대. 토막이 오므라든 만큼(쉬는 간격 대비) 바깥으로 더 뻗는다
ctx.lineCap = 'round';
ctx.lineWidth = 3;
ctx.strokeStyle = rgba(INK, 1);
for (let i = 1; i < CAT_JOINTS; i += 1) {
const a = jointAngle(catX, catY, i);
const g = i < CAT_JOINTS - 1 ? catS[i] - catS[i + 1] : REST_GAP;
const reach = catR[i] + 3 + 4 * clamp(1 - g / REST_GAP, 0, 1) / WAVE_DEPTH;
for (let s = -1; s <= 1; s += 2) {
const n = a + s * Math.PI / 2;
ctx.beginPath();
ctx.moveTo(catX[i] + Math.cos(n) * catR[i] * 0.6, catY[i] + Math.sin(n) * catR[i] * 0.6);
ctx.lineTo(catX[i] + Math.cos(n) * reach, catY[i] + Math.sin(n) * reach);
ctx.stroke();
}
}
// 마디 — 꼬리부터 그려 머리 쪽 마디가 위에 오게. 세이지와 버터색 번갈아
for (let i = CAT_JOINTS - 1; i >= 0; i -= 1) {
ctx.beginPath();
ctx.arc(catX[i], catY[i], catR[i], 0, TAU);
ctx.fillStyle = rgba(i === 0 ? CORAL : (i % 2 === 0 ? SAGE : BUTTER), 1);
ctx.fill();
ctx.lineWidth = 2.2;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
// 더듬이 — 머리 앞쪽으로 두 가닥, 끝에 작은 공
const a0 = jointAngle(catX, catY, 0);
ctx.lineWidth = 2;
for (let s = -1; s <= 1; s += 2) {
const ax = catX[0] + Math.cos(a0 + s * 0.5) * (catR[0] + 9);
const ay = catY[0] + Math.sin(a0 + s * 0.5) * (catR[0] + 9);
ctx.beginPath();
ctx.moveTo(catX[0] + Math.cos(a0 + s * 0.4) * catR[0] * 0.8, catY[0] + Math.sin(a0 + s * 0.4) * catR[0] * 0.8);
ctx.lineTo(ax, ay);
ctx.stroke();
ctx.beginPath();
ctx.arc(ax, ay, 2.6, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
drawEye(catX[0] + Math.cos(a0 + s * 0.75) * catR[0] * 0.5, catY[0] + Math.sin(a0 + s * 0.75) * catR[0] * 0.5, 4, tx, ty, 1);
}
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) { live.setAttribute('aria-live', 'polite'); }
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt: number): void {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt: number): void {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) { advance(dt); }
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest(): void {
stopLoop();
reset();
restPose();
draw();
}
function play(): void {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) { advance(PREWARM_STEP); }
draw();
if (!paused) { startLoop(); }
}
function setPointer(ev: PointerEvent): void {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer(): void { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function (): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("cf") + " is-demo"} ref={rootRef}>
<canvas className={cx("cf__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label="몸을 오므렸다 펴는 물결로 기어가며 목표점을 쫓는 애벌레."></canvas>
<button className={cx("cf__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
);
}05 · 몸을 오므렸다 펴며 기어가는 애벌레 — 측정 누적면적 9.641% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
function targetGap(i) {
const fromTail = CAT_JOINTS - 2 - i;
return REST_GAP * (1 - WAVE_DEPTH * crawlDrive * Math.max(0, Math.sin(wavePhase - fromTail * WAVE_K)));
}
function crawl(dt) {
wavePhase += WAVE_SPEED * dt;
for (let i = 0; i < CAT_JOINTS; i += 1) {
catF[i] = 0;
}
for (let i = 0; i < CAT_JOINTS - 1; i += 1) {
const pull = SPRING_K * ((catS[i] - catS[i + 1]) - targetGap(i)) + SEG_DAMP * (catU[i] - catU[i + 1]);
catF[i] -= pull;
catF[i + 1] += pull;
}
for (let i = 0; i < CAT_JOINTS; i += 1) {
catU[i] += catF[i] * dt;
catU[i] *= Math.exp(-(catU[i] >= 0 ? FRICTION_FWD : frictionBack) * dt);
catS[i] += catU[i] * dt;
}
}
06갓을 오므릴 때마다 밀려 나가는 해파리
갓은 1.2초 주기의 앞 360ms 동안 빠르게 오므리고 나머지 840ms 동안 천천히 펴지며, 아래 stepJelly 는 오므린 양이 늘어난 만큼만 갓이 향한 쪽으로 속도를 얹어 한 주기에 합쳐 160px/초를 밀어 준다. 물의 저항 e^(−1.6·dt) 가 그 속도를 깎아 큰 해파리는 2주기 동안 28.19~123.99px/초 사이를 오가고, 작은 해파리는 같은 8자 길을 3.4초 늦게 따라간다. 촉수 다섯 가닥(마디 10·간격 11px)은 직전 움직임의 92% 를 이어받고 약하게 가라앉으며 한 프레임에 간격 맞추기를 3번 한다.
<main class="stage">
<div class="cf is-demo" id="cf">
  <canvas class="cf__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="갓을 오므릴 때마다 앞으로 밀려 나가고 촉수가 뒤따라 흔들리는 해파리 두 마리."></canvas>
  <button class="cf__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.cf {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-cream;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: $sp-3;
bottom: $sp-3;
padding: $sp-1 $sp-3;
border: 2px solid $subject-ink;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.cf__pause[aria-pressed="true"] {
background: $subject-cream;
color: $subject-ink;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid $subject-ink;
outline-offset: 3px;
}
// 상태 줄 — 지금 어떤 행동 중인지 글자로. 시연 중에는 aria-live off, 사람이 처음 손대면 polite
.cf__status {
position: absolute;
left: $sp-3;
top: $sp-3;
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status { font-size: 11px; padding: $sp-1 $sp-2; }
}
// 동작 줄이기 — 장면은 스크립트가 쉬는 자세 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.cf__pause { transition: none !important; }
.cf__pause:hover,
.cf__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.cf {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #fff7e6;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: 12px;
bottom: 12px;
padding: 4px 12px;
border: 2px solid #17141a;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.cf__pause[aria-pressed=true] {
background: #fff7e6;
color: #17141a;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid #17141a;
outline-offset: 3px;
}
.cf__status {
position: absolute;
left: 12px;
top: 12px;
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status {
font-size: 11px;
padding: 4px 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.cf__pause {
transition: none !important;
}
.cf__pause:hover,
.cf__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("cf");
if (!root) return;
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function smooth(x) { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a) {
let r = a;
while (r > Math.PI) {
r -= TAU;
}
while (r < -Math.PI) {
r += TAU;
}
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate, dt) { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed) {
let s = seed >>> 0;
return function () {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) {
NOISE_TABLE[i] = noiseRng() * 2 - 1;
}
function smoothNoise(x) {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t, ax, ay, period) {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER = [251, 247, 238];
const PAPER_LOW = [222, 242, 234];
const INK = [58, 50, 74];
const CREAM = [255, 251, 242];
const CORAL = [244, 162, 144];
const LAVENDER = [188, 170, 236];
const BUTTER = [246, 222, 140];
const SAGE = [156, 204, 164];
const PINK = [244, 176, 200];
const SKY = [156, 204, 236];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c, k) { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas() {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top, bottom) {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts) {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts, fill, line) {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts, ox, oy, alpha) {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x, y, r, lookX, lookY, open) {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x, y) {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) {
return;
}
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 06 해파리 — 갓이 PULSE_PERIOD 초마다 빠르게 오므리고(주기의 SQUEEZE_SHARE) 천천히 편다.
// 오므리는 만큼(수축량의 증가분) 갓이 향한 쪽으로 PULSE_IMPULSE(px/초)를 받고, 물의 저항 WATER_DRAG(1/초)로 속도가 줄어든다
const PULSE_PERIOD = 1.2;
const SQUEEZE_SHARE = 0.3;
const PULSE_IMPULSE = 160;
const WATER_DRAG = 1.6;
// 갓이 1초에 도는 각(라디안) — 목표 쪽으로 천천히 고개를 튼다
const JELLY_TURN = 2.4;
// 갓이 가장 오므렸을 때 폭이 줄어드는 비율
const SQUEEZE_DEPTH = 0.3;
const JELLY_MARGIN = 55;
// 촉수 — 갓 가장자리에 TENTACLE_COUNT 개, 마디 TENTACLE_LINKS 개, 간격 LINK_GAP(px).
// 마디마다 직전 위치와의 차이(관성)에 TRAIL_KEEP 을 곱해 이어 가고 아래로 SINK(px/초²) 만큼 가라앉은 뒤, 간격 맞추기를 LINK_PASSES 번 되풀이한다
const TENTACLE_COUNT = 5;
const TENTACLE_LINKS = 10;
const LINK_GAP = 11;
const TRAIL_KEEP = 0.92;
const SINK = 30;
const LINK_PASSES = 3;
const PREWARM = 3;
function pathAt(t) { return figureEight(t, 170, 85, 10); }
function makeJelly(size, lag, phase) {
const j = { x: 0, y: 0, vx: 0, vy: 0, heading: -Math.PI / 2, phase: phase, squeeze: 0, size: size, lag: lag, xs: [], ys: [], pxs: [], pys: [] };
for (let k = 0; k < TENTACLE_COUNT; k += 1) {
j.xs.push(new Float64Array(TENTACLE_LINKS));
j.ys.push(new Float64Array(TENTACLE_LINKS));
j.pxs.push(new Float64Array(TENTACLE_LINKS));
j.pys.push(new Float64Array(TENTACLE_LINKS));
}
return j;
}
const jellies = [makeJelly(40, 0, 0), makeJelly(27, 3.4, 0.45)];
let jellyClock = 0;
// 수축량 0~1 — 주기 앞 SQUEEZE_SHARE 동안 빠르게 0→1, 나머지 동안 천천히 1→0
function squeezeAt(phase) {
const u = phase - Math.floor(phase);
return u < SQUEEZE_SHARE ? smooth(u / SQUEEZE_SHARE) : 1 - smooth((u - SQUEEZE_SHARE) / (1 - SQUEEZE_SHARE));
}
// 촉수 뿌리 — 갓 뒤쪽 가장자리를 따라 고르게. 갓이 오므리면 폭과 함께 좁아진다
function rimOf(j, k) {
const back = j.heading + Math.PI;
const across = (k / (TENTACLE_COUNT - 1) - 0.5) * 1.6 * j.size * (1 - SQUEEZE_DEPTH * j.squeeze);
return [j.x + Math.cos(back) * j.size * 0.25 + Math.cos(j.heading + Math.PI / 2) * across, j.y + Math.sin(back) * j.size * 0.25 + Math.sin(j.heading + Math.PI / 2) * across];
}
function hangTentacles(j) {
for (let k = 0; k < TENTACLE_COUNT; k += 1) {
const r = rimOf(j, k);
for (let i = 0; i < TENTACLE_LINKS; i += 1) {
j.xs[k][i] = r[0];
j.ys[k][i] = r[1] + i * LINK_GAP;
j.pxs[k][i] = j.xs[k][i];
j.pys[k][i] = j.ys[k][i];
}
}
}
// 촉수 한 걸음 — 관성(직전 위치와의 차 × TRAIL_KEEP) + 가라앉기(SINK × dt²), 뿌리는 갓에 고정, 간격 맞추기 LINK_PASSES 번
function stepTentacle(xs, ys, pxs, pys, rx, ry, dt, passes) {
for (let i = 1; i < TENTACLE_LINKS; i += 1) {
const nx = xs[i] + (xs[i] - pxs[i]) * TRAIL_KEEP;
const ny = ys[i] + (ys[i] - pys[i]) * TRAIL_KEEP + SINK * dt * dt;
pxs[i] = xs[i];
pys[i] = ys[i];
xs[i] = nx;
ys[i] = ny;
}
xs[0] = rx;
ys[0] = ry;
pxs[0] = rx;
pys[0] = ry;
for (let p = 0; p < passes; p += 1) {
for (let i = 1; i < TENTACLE_LINKS; i += 1) {
const dx = xs[i] - xs[i - 1];
const dy = ys[i] - ys[i - 1];
const d = Math.hypot(dx, dy) || 1;
const diff = (d - LINK_GAP) / d;
// 뿌리 쪽 첫 마디는 뿌리가 고정이라 혼자 다 움직이고, 나머지는 둘이 반씩
if (i === 1) {
xs[i] -= dx * diff;
ys[i] -= dy * diff;
}
else {
xs[i - 1] += dx * diff * 0.5;
ys[i - 1] += dy * diff * 0.5;
xs[i] -= dx * diff * 0.5;
ys[i] -= dy * diff * 0.5;
}
}
}
}
    function stepJelly(j, dt, gx, gy) {
        const want = Math.atan2(gy - j.y, gx - j.x);
        j.heading = wrapAngle(j.heading + clamp(wrapAngle(want - j.heading), -JELLY_TURN * dt, JELLY_TURN * dt));
        j.phase += dt / PULSE_PERIOD;
        const before = j.squeeze;
        j.squeeze = squeezeAt(j.phase);
        const push = Math.max(0, j.squeeze - before) * PULSE_IMPULSE;
        j.vx += Math.cos(j.heading) * push;
        j.vy += Math.sin(j.heading) * push;
        const drag = Math.exp(-WATER_DRAG * dt);
        j.vx *= drag;
        j.vy *= drag;
        j.x += j.vx * dt;
        j.y += j.vy * dt;
        // 판 가장자리 — JELLY_MARGIN(px) 안으로 들어오면 넘친 거리 × 4 만큼 안쪽으로 속도를 돌려 판 밖으로 나가지 않게
        const ox = j.x < JELLY_MARGIN ? JELLY_MARGIN - j.x : (j.x > W - JELLY_MARGIN ? W - JELLY_MARGIN - j.x : 0);
        const oy = j.y < JELLY_MARGIN ? JELLY_MARGIN - j.y : (j.y > H - JELLY_MARGIN ? H - JELLY_MARGIN - j.y : 0);
        j.vx += ox * 4 * dt;
        j.vy += oy * 4 * dt;
        for (let k = 0; k < TENTACLE_COUNT; k += 1) {
            const r = rimOf(j, k);
            stepTentacle(j.xs[k], j.ys[k], j.pxs[k], j.pys[k], r[0], r[1], dt, LINK_PASSES);
        }
    }
function reset() {
jellyClock = 0;
for (let n = 0; n < jellies.length; n += 1) {
const j = jellies[n];
const p = pathAt(-j.lag);
j.x = p[0];
j.y = p[1] + 30;
j.vx = 0;
j.vy = 0;
j.heading = -Math.PI / 2;
j.phase = n * 0.45;
j.squeeze = squeezeAt(j.phase);
hangTentacles(j);
}
}
// 큰 해파리는 목표를, 작은 해파리는 같은 8자 길을 lag 초 늦게 쫓는다
function update(dt, tx, ty, tvx, tvy) {
jellyClock += dt;
for (let n = 0; n < jellies.length; n += 1) {
const j = jellies[n];
if (j.lag === 0) {
stepJelly(j, dt, tx, ty);
}
else {
const p = pathAt(jellyClock - j.lag);
stepJelly(j, dt, p[0], p[1]);
}
}
}
// 쉬는 자세 — 두 마리 모두 위를 보고 촉수를 곧게 늘어뜨린 채 반쯤 편 갓
function restPose() {
const spots = [W / 2 - 60, H / 2 - 40, W / 2 + 110, H / 2 - 10];
for (let n = 0; n < jellies.length; n += 1) {
const j = jellies[n];
j.x = spots[n * 2];
j.y = spots[n * 2 + 1];
j.heading = -Math.PI / 2;
j.squeeze = 0.3;
hangTentacles(j);
}
}
// 물빛 바탕 — 위는 옅은 라벤더, 아래는 옅은 하늘색
const SEA_TOP = [238, 234, 250];
const SEA_LOW = [218, 236, 246];
function drawJelly(j, bell, frill) {
ctx.lineCap = 'round';
ctx.lineJoin = 'round';
// 촉수 물결 — 박동 위상을 따라 갓 옆 방향으로 흔든다. 끝으로 갈수록(i 가 클수록) 크게
const nx = Math.cos(j.heading + Math.PI / 2);
const ny = Math.sin(j.heading + Math.PI / 2);
for (let k = 0; k < TENTACLE_COUNT; k += 1) {
for (let pass = 0; pass < 2; pass += 1) {
ctx.beginPath();
ctx.moveTo(j.xs[k][0], j.ys[k][0]);
for (let i = 1; i < TENTACLE_LINKS; i += 1) {
const wob = Math.sin(j.phase * TAU - i * 0.8 + k * 1.3) * i * 0.7 * j.size / 40;
ctx.lineTo(j.xs[k][i] + nx * wob, j.ys[k][i] + ny * wob);
}
ctx.lineWidth = (pass === 0 ? 5 : 2.6) * j.size / 40;
ctx.strokeStyle = pass === 0 ? rgba(INK, 0.9) : rgba(frill, 1);
ctx.stroke();
}
}
// 갓 — 진행 방향이 위가 되게 돌린 좌표에서 반타원 지붕 + 물결 가장자리. 오므릴수록 좁고 길어진다
const w = j.size * (1 - SQUEEZE_DEPTH * j.squeeze);
const h = j.size * 0.85 * (1 + 0.35 * j.squeeze);
const base = j.size * 0.25;
ctx.save();
ctx.translate(j.x, j.y);
ctx.rotate(j.heading + Math.PI / 2);
ctx.beginPath();
ctx.ellipse(0, base, w, h, 0, Math.PI, TAU);
const lumps = 6;
for (let s = 0; s < lumps; s += 1) {
const x0 = w - 2 * w * s / lumps;
const x1 = w - 2 * w * (s + 1) / lumps;
ctx.quadraticCurveTo((x0 + x1) / 2, base + j.size * 0.16, x1, base);
}
ctx.closePath();
ctx.fillStyle = rgba(bell, 0.94);
ctx.fill();
ctx.lineWidth = 2.4;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
// 속 무늬 — 갓 안쪽 네 잎. 갓 크기를 따라 줄고 는다
ctx.fillStyle = rgba(frill, 0.9);
for (let p = 0; p < 4; p += 1) {
const px = (p - 1.5) * w * 0.34;
ctx.beginPath();
ctx.ellipse(px, base - h * 0.42, w * 0.13, h * 0.24, (p - 1.5) * 0.25, 0, TAU);
ctx.fill();
}
// 하이라이트 — 지붕 왼쪽 위에 크림색 호
ctx.beginPath();
ctx.ellipse(-w * 0.35, base - h * 0.62, w * 0.22, h * 0.12, -0.5, 0, TAU);
ctx.fillStyle = rgba(CREAM, 0.85);
ctx.fill();
ctx.restore();
}
function draw() {
clearStage(SEA_TOP, SEA_LOW);
drawJelly(jellies[1], PINK, LAVENDER);
drawJelly(jellies[0], LAVENDER, PINK);
for (let s = -1; s <= 1; s += 2) {
const j = jellies[0];
const ex = j.x + Math.cos(j.heading + Math.PI / 2) * s * 10 - Math.cos(j.heading) * 2;
const ey = j.y + Math.sin(j.heading + Math.PI / 2) * s * 10 - Math.sin(j.heading) * 2;
drawEye(ex, ey, 4.5, tx, ty, 1);
}
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) {
live.setAttribute('aria-live', 'polite');
}
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt) {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt) {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) {
advance(dt);
}
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest() {
stopLoop();
reset();
restPose();
draw();
}
function play() {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) {
advance(PREWARM_STEP);
}
draw();
if (!paused) {
startLoop();
}
}
function setPointer(ev) {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer() { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function () {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// JellyfishPulseDrift - vanilla 판(06-creature-jellyfish-pulse-drift) 의 React 포트. 같은 계산을 useEffect 안에서 돌린다.
import { useEffect, useRef } from "react";
import styles from "./JellyfishPulseDrift.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function JellyfishPulseDrift() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type Pt = [number, number];
type RGB = [number, number, number];
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function smooth(x: number): number { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a: number): number {
let r = a;
while (r > Math.PI) { r -= TAU; }
while (r < -Math.PI) { r += TAU; }
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate: number, dt: number): number { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed: number): () => number {
let s = seed >>> 0;
return function (): number {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) { NOISE_TABLE[i] = noiseRng() * 2 - 1; }
function smoothNoise(x: number): number {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t: number, ax: number, ay: number, period: number): Pt {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER: RGB = [251, 247, 238];
const PAPER_LOW: RGB = [222, 242, 234];
const INK: RGB = [58, 50, 74];
const CREAM: RGB = [255, 251, 242];
const CORAL: RGB = [244, 162, 144];
const LAVENDER: RGB = [188, 170, 236];
const BUTTER: RGB = [246, 222, 140];
const SAGE: RGB = [156, 204, 164];
const PINK: RGB = [244, 176, 200];
const SKY: RGB = [156, 204, 236];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c: RGB, k: number): RGB { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top: RGB, bottom: RGB): void {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts: number[]): void {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts: number[], fill: RGB, line: number): void {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts: number[], ox: number, oy: number, alpha: number): void {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x: number, y: number, r: number, lookX: number, lookY: number, open: number): void {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x: number, y: number): void {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) { return; }
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 06 해파리 — 갓이 PULSE_PERIOD 초마다 빠르게 오므리고(주기의 SQUEEZE_SHARE) 천천히 편다.
// 오므리는 만큼(수축량의 증가분) 갓이 향한 쪽으로 PULSE_IMPULSE(px/초)를 받고, 물의 저항 WATER_DRAG(1/초)로 속도가 줄어든다
const PULSE_PERIOD = 1.2;
const SQUEEZE_SHARE = 0.3;
const PULSE_IMPULSE = 160;
const WATER_DRAG = 1.6;
// 갓이 1초에 도는 각(라디안) — 목표 쪽으로 천천히 고개를 튼다
const JELLY_TURN = 2.4;
// 갓이 가장 오므렸을 때 폭이 줄어드는 비율
const SQUEEZE_DEPTH = 0.3;
const JELLY_MARGIN = 55;
// 촉수 — 갓 가장자리에 TENTACLE_COUNT 개, 마디 TENTACLE_LINKS 개, 간격 LINK_GAP(px).
// 마디마다 직전 위치와의 차이(관성)에 TRAIL_KEEP 을 곱해 이어 가고 아래로 SINK(px/초²) 만큼 가라앉은 뒤, 간격 맞추기를 LINK_PASSES 번 되풀이한다
const TENTACLE_COUNT = 5;
const TENTACLE_LINKS = 10;
const LINK_GAP = 11;
const TRAIL_KEEP = 0.92;
const SINK = 30;
const LINK_PASSES = 3;
const PREWARM = 3;
function pathAt(t: number): Pt { return figureEight(t, 170, 85, 10); }
type Jelly = { x: number; y: number; vx: number; vy: number; heading: number; phase: number; squeeze: number; size: number; lag: number; xs: Float64Array[]; ys: Float64Array[]; pxs: Float64Array[]; pys: Float64Array[] };
function makeJelly(size: number, lag: number, phase: number): Jelly {
const j: Jelly = { x: 0, y: 0, vx: 0, vy: 0, heading: -Math.PI / 2, phase: phase, squeeze: 0, size: size, lag: lag, xs: [], ys: [], pxs: [], pys: [] };
for (let k = 0; k < TENTACLE_COUNT; k += 1) {
j.xs.push(new Float64Array(TENTACLE_LINKS));
j.ys.push(new Float64Array(TENTACLE_LINKS));
j.pxs.push(new Float64Array(TENTACLE_LINKS));
j.pys.push(new Float64Array(TENTACLE_LINKS));
}
return j;
}
const jellies: Jelly[] = [makeJelly(40, 0, 0), makeJelly(27, 3.4, 0.45)];
let jellyClock = 0;
// 수축량 0~1 — 주기 앞 SQUEEZE_SHARE 동안 빠르게 0→1, 나머지 동안 천천히 1→0
function squeezeAt(phase: number): number {
const u = phase - Math.floor(phase);
return u < SQUEEZE_SHARE ? smooth(u / SQUEEZE_SHARE) : 1 - smooth((u - SQUEEZE_SHARE) / (1 - SQUEEZE_SHARE));
}
// 촉수 뿌리 — 갓 뒤쪽 가장자리를 따라 고르게. 갓이 오므리면 폭과 함께 좁아진다
function rimOf(j: Jelly, k: number): Pt {
const back = j.heading + Math.PI;
const across = (k / (TENTACLE_COUNT - 1) - 0.5) * 1.6 * j.size * (1 - SQUEEZE_DEPTH * j.squeeze);
return [j.x + Math.cos(back) * j.size * 0.25 + Math.cos(j.heading + Math.PI / 2) * across, j.y + Math.sin(back) * j.size * 0.25 + Math.sin(j.heading + Math.PI / 2) * across];
}
function hangTentacles(j: Jelly): void {
for (let k = 0; k < TENTACLE_COUNT; k += 1) {
const r = rimOf(j, k);
for (let i = 0; i < TENTACLE_LINKS; i += 1) {
j.xs[k][i] = r[0];
j.ys[k][i] = r[1] + i * LINK_GAP;
j.pxs[k][i] = j.xs[k][i];
j.pys[k][i] = j.ys[k][i];
}
}
}
// 촉수 한 걸음 — 관성(직전 위치와의 차 × TRAIL_KEEP) + 가라앉기(SINK × dt²), 뿌리는 갓에 고정, 간격 맞추기 LINK_PASSES 번
function stepTentacle(xs: Float64Array, ys: Float64Array, pxs: Float64Array, pys: Float64Array, rx: number, ry: number, dt: number, passes: number): void {
for (let i = 1; i < TENTACLE_LINKS; i += 1) {
const nx = xs[i] + (xs[i] - pxs[i]) * TRAIL_KEEP;
const ny = ys[i] + (ys[i] - pys[i]) * TRAIL_KEEP + SINK * dt * dt;
pxs[i] = xs[i];
pys[i] = ys[i];
xs[i] = nx;
ys[i] = ny;
}
xs[0] = rx;
ys[0] = ry;
pxs[0] = rx;
pys[0] = ry;
for (let p = 0; p < passes; p += 1) {
for (let i = 1; i < TENTACLE_LINKS; i += 1) {
const dx = xs[i] - xs[i - 1];
const dy = ys[i] - ys[i - 1];
const d = Math.hypot(dx, dy) || 1;
const diff = (d - LINK_GAP) / d;
// 뿌리 쪽 첫 마디는 뿌리가 고정이라 혼자 다 움직이고, 나머지는 둘이 반씩
if (i === 1) {
xs[i] -= dx * diff;
ys[i] -= dy * diff;
} else {
xs[i - 1] += dx * diff * 0.5;
ys[i - 1] += dy * diff * 0.5;
xs[i] -= dx * diff * 0.5;
ys[i] -= dy * diff * 0.5;
}
}
}
}
function stepJelly(j: Jelly, dt: number, gx: number, gy: number): void {
const want = Math.atan2(gy - j.y, gx - j.x);
j.heading = wrapAngle(j.heading + clamp(wrapAngle(want - j.heading), -JELLY_TURN * dt, JELLY_TURN * dt));
j.phase += dt / PULSE_PERIOD;
const before = j.squeeze;
j.squeeze = squeezeAt(j.phase);
const push = Math.max(0, j.squeeze - before) * PULSE_IMPULSE;
j.vx += Math.cos(j.heading) * push;
j.vy += Math.sin(j.heading) * push;
const drag = Math.exp(-WATER_DRAG * dt);
j.vx *= drag;
j.vy *= drag;
j.x += j.vx * dt;
j.y += j.vy * dt;
// 판 가장자리 — JELLY_MARGIN(px) 안으로 들어오면 넘친 거리 × 4 만큼 안쪽으로 속도를 돌려 판 밖으로 나가지 않게
const ox = j.x < JELLY_MARGIN ? JELLY_MARGIN - j.x : (j.x > W - JELLY_MARGIN ? W - JELLY_MARGIN - j.x : 0);
const oy = j.y < JELLY_MARGIN ? JELLY_MARGIN - j.y : (j.y > H - JELLY_MARGIN ? H - JELLY_MARGIN - j.y : 0);
j.vx += ox * 4 * dt;
j.vy += oy * 4 * dt;
for (let k = 0; k < TENTACLE_COUNT; k += 1) {
const r = rimOf(j, k);
stepTentacle(j.xs[k], j.ys[k], j.pxs[k], j.pys[k], r[0], r[1], dt, LINK_PASSES);
}
}
function reset(): void {
jellyClock = 0;
for (let n = 0; n < jellies.length; n += 1) {
const j = jellies[n];
const p = pathAt(-j.lag);
j.x = p[0];
j.y = p[1] + 30;
j.vx = 0;
j.vy = 0;
j.heading = -Math.PI / 2;
j.phase = n * 0.45;
j.squeeze = squeezeAt(j.phase);
hangTentacles(j);
}
}
// 큰 해파리는 목표를, 작은 해파리는 같은 8자 길을 lag 초 늦게 쫓는다
function update(dt: number, tx: number, ty: number, tvx: number, tvy: number): void {
jellyClock += dt;
for (let n = 0; n < jellies.length; n += 1) {
const j = jellies[n];
if (j.lag === 0) {
stepJelly(j, dt, tx, ty);
} else {
const p = pathAt(jellyClock - j.lag);
stepJelly(j, dt, p[0], p[1]);
}
}
}
// 쉬는 자세 — 두 마리 모두 위를 보고 촉수를 곧게 늘어뜨린 채 반쯤 편 갓
function restPose(): void {
const spots: number[] = [W / 2 - 60, H / 2 - 40, W / 2 + 110, H / 2 - 10];
for (let n = 0; n < jellies.length; n += 1) {
const j = jellies[n];
j.x = spots[n * 2];
j.y = spots[n * 2 + 1];
j.heading = -Math.PI / 2;
j.squeeze = 0.3;
hangTentacles(j);
}
}
// 물빛 바탕 — 위는 옅은 라벤더, 아래는 옅은 하늘색
const SEA_TOP: RGB = [238, 234, 250];
const SEA_LOW: RGB = [218, 236, 246];
function drawJelly(j: Jelly, bell: RGB, frill: RGB): void {
ctx.lineCap = 'round';
ctx.lineJoin = 'round';
// 촉수 물결 — 박동 위상을 따라 갓 옆 방향으로 흔든다. 끝으로 갈수록(i 가 클수록) 크게
const nx = Math.cos(j.heading + Math.PI / 2);
const ny = Math.sin(j.heading + Math.PI / 2);
for (let k = 0; k < TENTACLE_COUNT; k += 1) {
for (let pass = 0; pass < 2; pass += 1) {
ctx.beginPath();
ctx.moveTo(j.xs[k][0], j.ys[k][0]);
for (let i = 1; i < TENTACLE_LINKS; i += 1) {
const wob = Math.sin(j.phase * TAU - i * 0.8 + k * 1.3) * i * 0.7 * j.size / 40;
ctx.lineTo(j.xs[k][i] + nx * wob, j.ys[k][i] + ny * wob);
}
ctx.lineWidth = (pass === 0 ? 5 : 2.6) * j.size / 40;
ctx.strokeStyle = pass === 0 ? rgba(INK, 0.9) : rgba(frill, 1);
ctx.stroke();
}
}
// 갓 — 진행 방향이 위가 되게 돌린 좌표에서 반타원 지붕 + 물결 가장자리. 오므릴수록 좁고 길어진다
const w = j.size * (1 - SQUEEZE_DEPTH * j.squeeze);
const h = j.size * 0.85 * (1 + 0.35 * j.squeeze);
const base = j.size * 0.25;
ctx.save();
ctx.translate(j.x, j.y);
ctx.rotate(j.heading + Math.PI / 2);
ctx.beginPath();
ctx.ellipse(0, base, w, h, 0, Math.PI, TAU);
const lumps = 6;
for (let s = 0; s < lumps; s += 1) {
const x0 = w - 2 * w * s / lumps;
const x1 = w - 2 * w * (s + 1) / lumps;
ctx.quadraticCurveTo((x0 + x1) / 2, base + j.size * 0.16, x1, base);
}
ctx.closePath();
ctx.fillStyle = rgba(bell, 0.94);
ctx.fill();
ctx.lineWidth = 2.4;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
// 속 무늬 — 갓 안쪽 네 잎. 갓 크기를 따라 줄고 는다
ctx.fillStyle = rgba(frill, 0.9);
for (let p = 0; p < 4; p += 1) {
const px = (p - 1.5) * w * 0.34;
ctx.beginPath();
ctx.ellipse(px, base - h * 0.42, w * 0.13, h * 0.24, (p - 1.5) * 0.25, 0, TAU);
ctx.fill();
}
// 하이라이트 — 지붕 왼쪽 위에 크림색 호
ctx.beginPath();
ctx.ellipse(-w * 0.35, base - h * 0.62, w * 0.22, h * 0.12, -0.5, 0, TAU);
ctx.fillStyle = rgba(CREAM, 0.85);
ctx.fill();
ctx.restore();
}
function draw(): void {
clearStage(SEA_TOP, SEA_LOW);
drawJelly(jellies[1], PINK, LAVENDER);
drawJelly(jellies[0], LAVENDER, PINK);
for (let s = -1; s <= 1; s += 2) {
const j = jellies[0];
const ex = j.x + Math.cos(j.heading + Math.PI / 2) * s * 10 - Math.cos(j.heading) * 2;
const ey = j.y + Math.sin(j.heading + Math.PI / 2) * s * 10 - Math.sin(j.heading) * 2;
drawEye(ex, ey, 4.5, tx, ty, 1);
}
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) { live.setAttribute('aria-live', 'polite'); }
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt: number): void {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt: number): void {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) { advance(dt); }
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest(): void {
stopLoop();
reset();
restPose();
draw();
}
function play(): void {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) { advance(PREWARM_STEP); }
draw();
if (!paused) { startLoop(); }
}
function setPointer(ev: PointerEvent): void {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer(): void { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function (): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("cf") + " is-demo"} ref={rootRef}>
<canvas className={cx("cf__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label="갓을 오므릴 때마다 앞으로 밀려 나가고 촉수가 뒤따라 흔들리는 해파리 두 마리."></canvas>
<button className={cx("cf__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
);
}06 · 갓을 오므릴 때마다 밀려 나가는 해파리 — 측정 누적면적 17.967% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
function stepJelly(j, dt, gx, gy) {
const want = Math.atan2(gy - j.y, gx - j.x);
j.heading = wrapAngle(j.heading + clamp(wrapAngle(want - j.heading), -JELLY_TURN * dt, JELLY_TURN * dt));
j.phase += dt / PULSE_PERIOD;
const before = j.squeeze;
j.squeeze = squeezeAt(j.phase);
const push = Math.max(0, j.squeeze - before) * PULSE_IMPULSE;
j.vx += Math.cos(j.heading) * push;
j.vy += Math.sin(j.heading) * push;
const drag = Math.exp(-WATER_DRAG * dt);
j.vx *= drag;
j.vy *= drag;
j.x += j.vx * dt;
j.y += j.vy * dt;
// 판 가장자리 — JELLY_MARGIN(px) 안으로 들어오면 넘친 거리 × 4 만큼 안쪽으로 속도를 돌려 판 밖으로 나가지 않게
const ox = j.x < JELLY_MARGIN ? JELLY_MARGIN - j.x : (j.x > W - JELLY_MARGIN ? W - JELLY_MARGIN - j.x : 0);
const oy = j.y < JELLY_MARGIN ? JELLY_MARGIN - j.y : (j.y > H - JELLY_MARGIN ? H - JELLY_MARGIN - j.y : 0);
j.vx += ox * 4 * dt;
j.vy += oy * 4 * dt;
for (let k = 0; k < TENTACLE_COUNT; k += 1) {
const r = rimOf(j, k);
stepTentacle(j.xs[k], j.ys[k], j.pxs[k], j.pys[k], r[0], r[1], dt, LINK_PASSES);
}
}
07네 다리씩 두 묶음으로 엇갈려 걷는 거미
거미 다리 여덟은 이웃한 다리끼리 다른 묶음이 되도록 네 개씩 둘로 나뉘고, 아래 조각은 다음 차례 묶음에서 가장 많이 밀린 발이 30px 를 넘을 때 그 묶음 네 다리를 한꺼번에 들어 0.14초 동안 높이 14px 의 호로 옮긴 뒤 차례를 넘긴다. 몸 높이는 땅을 딛은 발들이 선 언덕 높이의 평균에 22px 를 더한 쪽으로 따라가고, 다리마다 solveKnee 를 굽힘 1 로 먼저 풀고, 무릎 y 가 엉덩이와 발 y 의 가운데보다 크면(화면 아래쪽이면) 굽힘 −1 로 다시 풀어 무릎을 위로 올린다. 9초 동안 묶음이 49번 바뀌는 사이 같은 묶음이 두 번 잇따른 적이 없었고, 땅에 붙은 발은 4개 아래로 줄지 않았으며 몸 높이는 18.56~25.39px 사이에서 오르내렸다.
<main class="stage">
<div class="cf is-demo" id="cf">
  <canvas class="cf__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="여덟 다리를 네 개씩 두 묶음으로 번갈아 옮기며 언덕진 바닥을 걷는 거미."></canvas>
  <button class="cf__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.cf {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-cream;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: $sp-3;
bottom: $sp-3;
padding: $sp-1 $sp-3;
border: 2px solid $subject-ink;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.cf__pause[aria-pressed="true"] {
background: $subject-cream;
color: $subject-ink;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid $subject-ink;
outline-offset: 3px;
}
// 상태 줄 — 지금 어떤 행동 중인지 글자로. 시연 중에는 aria-live off, 사람이 처음 손대면 polite
.cf__status {
position: absolute;
left: $sp-3;
top: $sp-3;
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status { font-size: 11px; padding: $sp-1 $sp-2; }
}
// 동작 줄이기 — 장면은 스크립트가 쉬는 자세 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.cf__pause { transition: none !important; }
.cf__pause:hover,
.cf__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.cf {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #fff7e6;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: 12px;
bottom: 12px;
padding: 4px 12px;
border: 2px solid #17141a;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.cf__pause[aria-pressed=true] {
background: #fff7e6;
color: #17141a;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid #17141a;
outline-offset: 3px;
}
.cf__status {
position: absolute;
left: 12px;
top: 12px;
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status {
font-size: 11px;
padding: 4px 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.cf__pause {
transition: none !important;
}
.cf__pause:hover,
.cf__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("cf");
if (!root) return;
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function smooth(x) { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a) {
let r = a;
while (r > Math.PI) {
r -= TAU;
}
while (r < -Math.PI) {
r += TAU;
}
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate, dt) { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed) {
let s = seed >>> 0;
return function () {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) {
NOISE_TABLE[i] = noiseRng() * 2 - 1;
}
function smoothNoise(x) {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t, ax, ay, period) {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 두 마디 다리 — 엉덩이(hx, hy)에서 발(fx, fy)까지 거리 d, 허벅지 길이 a, 정강이 길이 b.
// 엉덩이 쪽 무릎 각 A 는 코사인 관계 cos A = (a² + d² − b²) / (2·a·d) 로 푼다.
// guard 가 참이면 d 를 [|a − b|, a + b] 안으로 잘라 cos A 가 −1~1 을 벗어나지 않게 한다 — 거짓이면 발이 닿지 않는 거리에서 Math.acos 가 NaN 을 낸다.
// bend 가 +1 이면 무릎이 엉덩이→발 선의 시계 방향 쪽, −1 이면 반대쪽으로 꺾인다(굽는 방향 고정).
// out[0], out[1] = 무릎 자리, out[2], out[3] = 그려질 발 자리(닿지 않으면 정강이 끝). 돌려주는 값 = Math.acos 에 넣은 cos A
function solveKnee(hx, hy, fx, fy, a, b, bend, guard, out) {
const raw = Math.hypot(fx - hx, fy - hy);
const d = guard ? clamp(raw, Math.abs(a - b) + 0.001, a + b - 0.001) : raw;
const cosA = (a * a + d * d - b * b) / (2 * a * d);
const ang = Math.atan2(fy - hy, fx - hx) + bend * Math.acos(cosA);
const kx = hx + Math.cos(ang) * a;
const ky = hy + Math.sin(ang) * a;
const shin = Math.atan2(fy - ky, fx - kx);
out[0] = kx;
out[1] = ky;
out[2] = kx + Math.cos(shin) * b;
out[3] = ky + Math.sin(shin) * b;
return cosA;
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER = [251, 247, 238];
const PAPER_LOW = [222, 242, 234];
const INK = [58, 50, 74];
const CREAM = [255, 251, 242];
const CORAL = [244, 162, 144];
const LAVENDER = [188, 170, 236];
const BUTTER = [246, 222, 140];
const SAGE = [156, 204, 164];
const PINK = [244, 176, 200];
const SKY = [156, 204, 236];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c, k) { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas() {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top, bottom) {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts) {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts, fill, line) {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts, ox, oy, alpha) {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x, y, r, lookX, lookY, open) {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x, y) {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) {
return;
}
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 07 거미 — 다리 8개를 네 개씩 두 묶음(GAIT_SETS)으로 나눠, 한 묶음이 발을 드는 동안 다른 묶음은 땅을 딛는다.
// 화면은 비스듬히 내려다본 모습 — 높이 z 는 화면 위쪽으로 z 만큼 올려 그린다
const SPIDER_SPEED = 110;
const SPIDER_TURN = 2.4;
// 다리 — 몸 가운데에서 LEG_REACH(px) 떨어진 자리가 발을 놓을 곳. 허벅지 LEG_UPPER, 정강이 LEG_LOWER
const LEG_REACH = 62;
const LEG_UPPER = 42;
const LEG_LOWER = 46;
const HIP_R = 12;
// 한 걸음 — 묶음 안 어느 발이든 놓을 곳에서 STEP_DIST(px) 넘게 밀리면 그 묶음이 STEP_TIME 초 동안 높이 STEP_HIGH 로 한꺼번에 옮긴다
const STEP_DIST = 30;
const STEP_TIME = 0.14;
const STEP_HIGH = 14;
// 몸 높이 = 땅을 딛은 발들의 땅 높이 평균 + BODY_CLEAR(px)
const BODY_CLEAR = 22;
// 언덕 — 땅 높이(px) = GROUND_AMP × (두 사인 물결의 합)
const GROUND_AMP = 9;
const PREWARM = 3;
function pathAt(t) { return figureEight(t, 160, 70, 9); }
// 다리 방향(몸 진행 방향 기준, 라디안) — 앞에서 뒤로 네 쌍. 오른쪽은 +, 왼쪽은 −
const LEG_ANGLES = [0.5, 1.1, 1.85, 2.55];
// 묶음 — 0 = 왼1·오2·왼3·오4, 1 = 오1·왼2·오3·왼4 (이웃 다리는 늘 다른 묶음)
const GAIT_SETS = 2;
const spiderLegs = [];
for (let i = 0; i < 4; i += 1) {
for (let s = -1; s <= 1; s += 2) {
spiderLegs.push({ ang: s * LEG_ANGLES[i], set: (i + (s > 0 ? 1 : 0)) % GAIT_SETS, fx: 0, fy: 0, sx0: 0, sy0: 0, ex: 0, ey: 0, t: -1, lift: 0 });
}
}
let bx = W / 2;
let by = H / 2;
let bz = BODY_CLEAR;
let bHeading = 0;
let bSpeed = 0;
let bvx = 0;
let bvy = 0;
// 지금 발을 든 묶음(−1 = 없음)과 다음 차례 묶음, 지금까지 바뀐 횟수
let movingSet = -1;
let nextSet = 0;
let setSwaps = 0;
function groundAt(x, y) {
return GROUND_AMP * (Math.sin(x * 0.024 + 0.7) * Math.cos(y * 0.031) + 0.6 * Math.sin((x + y) * 0.017 + 2.1));
}
function legHome(g) {
const a = bHeading + g.ang;
return [bx + Math.cos(a) * LEG_REACH, by + Math.sin(a) * LEG_REACH];
}
function plantSpider() {
for (let k = 0; k < spiderLegs.length; k += 1) {
const h = legHome(spiderLegs[k]);
spiderLegs[k].fx = h[0];
spiderLegs[k].fy = h[1];
spiderLegs[k].t = -1;
spiderLegs[k].lift = 0;
}
movingSet = -1;
}
function plantedHeight() {
let sum = 0;
let n = 0;
for (let k = 0; k < spiderLegs.length; k += 1) {
if (spiderLegs[k].t < 0) {
sum += groundAt(spiderLegs[k].fx, spiderLegs[k].fy);
n += 1;
}
}
return n > 0 ? sum / n : 0;
}
function reset() {
const p = pathAt(0);
bx = p[0] - 40;
by = p[1];
bHeading = 0;
bSpeed = 0;
bvx = 0;
bvy = 0;
nextSet = 0;
setSwaps = 0;
plantSpider();
bz = plantedHeight() + BODY_CLEAR;
}
function update(dt, tx, ty, tvx, tvy) {
const dx = tx - bx;
const dy = ty - by;
const dist = Math.hypot(dx, dy);
bHeading = wrapAngle(bHeading + clamp(wrapAngle(Math.atan2(dy, dx) - bHeading), -SPIDER_TURN * dt, SPIDER_TURN * dt));
bSpeed = lerp(bSpeed, SPIDER_SPEED * clamp((dist - 15) / 70, 0, 1), follow(4, dt));
bvx = Math.cos(bHeading) * bSpeed;
bvy = Math.sin(bHeading) * bSpeed;
bx += bvx * dt;
by += bvy * dt;
if (movingSet >= 0) {
let done = true;
for (let k = 0; k < spiderLegs.length; k += 1) {
const g = spiderLegs[k];
if (g.set !== movingSet || g.t < 0) {
continue;
}
g.t += dt / STEP_TIME;
const s = smooth(g.t);
g.fx = lerp(g.sx0, g.ex, s);
g.fy = lerp(g.sy0, g.ey, s);
g.lift = Math.sin(Math.PI * clamp(g.t, 0, 1)) * STEP_HIGH;
if (g.t >= 1) {
g.t = -1;
g.lift = 0;
}
else {
done = false;
}
}
if (done) {
movingSet = -1;
}
}
else {
// 다음 차례 묶음 안에서 가장 많이 밀린 발이 STEP_DIST 를 넘으면 그 묶음 네 다리가 함께 든다
let worst = 0;
for (let k = 0; k < spiderLegs.length; k += 1) {
const g = spiderLegs[k];
if (g.set !== nextSet) {
continue;
}
const h = legHome(g);
worst = Math.max(worst, Math.hypot(g.fx - h[0], g.fy - h[1]));
}
            if (worst > STEP_DIST) {
                for (let k = 0; k < spiderLegs.length; k += 1) {
                    const g = spiderLegs[k];
                    if (g.set !== nextSet) {
                        continue;
                    }
                    const h = legHome(g);
                    g.sx0 = g.fx;
                    g.sy0 = g.fy;
                    // 몸이 걸음 동안 갈 거리만큼 앞에 놓는다
                    g.ex = h[0] + bvx * STEP_TIME * 1.6;
                    g.ey = h[1] + bvy * STEP_TIME * 1.6;
                    g.t = 0;
                }
                movingSet = nextSet;
                nextSet = (nextSet + 1) % GAIT_SETS;
                setSwaps += 1;
            }
}
bz = lerp(bz, plantedHeight() + BODY_CLEAR, follow(10, dt));
}
function restPose() {
bx = W / 2;
by = H / 2 + 10;
bHeading = -0.25;
plantSpider();
bz = plantedHeight() + BODY_CLEAR;
}
// 바닥 — 언덕 높이를 한 번 계산해 둔 그림(240×150 을 두 배로 늘려 깐다). 높을수록 밝고, 등고선 띠를 옅게 넣는다
const groundCanvas = document.createElement('canvas');
groundCanvas.width = W / 2;
groundCanvas.height = H / 2;
const groundCtx = groundCanvas.getContext('2d');
if (groundCtx) {
const img = groundCtx.createImageData(W / 2, H / 2);
for (let y = 0; y < H / 2; y += 1) {
for (let x = 0; x < W / 2; x += 1) {
const z = groundAt(x * 2, y * 2) / (GROUND_AMP * 1.6);
const band = Math.abs(((z * 4 + 8) % 1) - 0.5) < 0.06 ? 0.965 : 1;
const k = (0.93 + 0.07 * z) * band;
const o = (y * W / 2 + x) * 4;
img.data[o] = 246 * k;
img.data[o + 1] = 238 * k;
img.data[o + 2] = 226 * k;
img.data[o + 3] = 255;
}
}
groundCtx.putImageData(img, 0, 0);
}
const spiderKnee = new Float64Array(4);
function drawSpiderLeg(g) {
const a = bHeading + g.ang;
const hx = bx + Math.cos(a) * HIP_R;
const hy = by + Math.sin(a) * HIP_R - bz;
const fz = groundAt(g.fx, g.fy) + g.lift;
const fy = g.fy - fz;
// 무릎은 늘 위로 — 두 방향 중 화면 위쪽(작은 y)에 오는 쪽을 고른다
solveKnee(hx, hy, g.fx, fy, LEG_UPPER, LEG_LOWER, 1, true, spiderKnee);
if (spiderKnee[1] > (hy + fy) / 2) {
solveKnee(hx, hy, g.fx, fy, LEG_UPPER, LEG_LOWER, -1, true, spiderKnee);
}
ctx.beginPath();
ctx.moveTo(hx, hy);
ctx.lineTo(spiderKnee[0], spiderKnee[1]);
ctx.lineTo(spiderKnee[2], spiderKnee[3]);
ctx.lineWidth = 4.5;
ctx.lineCap = 'round';
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(spiderKnee[0], spiderKnee[1], 3.2, 0, TAU);
ctx.fillStyle = rgba(LAVENDER, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.stroke();
}
function draw() {
ctx.drawImage(groundCanvas, 0, 0, W, H);
const gz = groundAt(bx, by);
// 그림자 — 몸 아래 땅 위. 몸이 높을수록 크고 옅다
ctx.beginPath();
ctx.ellipse(bx, by - gz + 4, 34 + (bz - gz) * 0.4, 14 + (bz - gz) * 0.15, bHeading, 0, TAU);
ctx.fillStyle = rgba(INK, clamp(0.3 - (bz - gz) * 0.006, 0.08, 0.3));
ctx.fill();
// 뒤쪽 다리(화면 위쪽에 발이 있는 것)부터 그려 앞 다리가 위에 오게
const order = spiderLegs.slice().sort(function (p, q) { return p.fy - q.fy; });
for (let k = 0; k < order.length; k += 1) {
drawSpiderLeg(order[k]);
}
const ca = Math.cos(bHeading);
const sa = Math.sin(bHeading);
const ax = bx - ca * 24;
const ay = by - sa * 24 - bz;
ctx.beginPath();
ctx.ellipse(ax, ay, 25, 20, bHeading, 0, TAU);
ctx.fillStyle = rgba(LAVENDER, 1);
ctx.fill();
ctx.lineWidth = 2.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
// 배 무늬 — 진행 방향으로 늘어선 산호색 마름모 둘
ctx.fillStyle = rgba(CORAL, 1);
for (let m = 0; m < 2; m += 1) {
const cx0 = ax - ca * (m * 12 - 4);
const cy0 = ay - sa * (m * 12 - 4);
ctx.beginPath();
ctx.moveTo(cx0 + ca * 6, cy0 + sa * 6);
ctx.lineTo(cx0 - sa * 5, cy0 + ca * 5);
ctx.lineTo(cx0 - ca * 6, cy0 - sa * 6);
ctx.lineTo(cx0 + sa * 5, cy0 - ca * 5);
ctx.closePath();
ctx.fill();
}
const hx = bx + ca * 6;
const hy = by + sa * 6 - bz;
ctx.beginPath();
ctx.ellipse(hx, hy, 15, 13, bHeading, 0, TAU);
ctx.fillStyle = rgba(PINK, 1);
ctx.fill();
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
for (let s = -1; s <= 1; s += 2) {
drawEye(hx + ca * 6 - sa * s * 6, hy + sa * 6 + ca * s * 6, 4, tx, ty, 1);
}
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) {
live.setAttribute('aria-live', 'polite');
}
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt) {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt) {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) {
advance(dt);
}
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest() {
stopLoop();
reset();
restPose();
draw();
}
function play() {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) {
advance(PREWARM_STEP);
}
draw();
if (!paused) {
startLoop();
}
}
function setPointer(ev) {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer() { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function () {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// SpiderAlternatingGait - vanilla 판(07-creature-spider-alternating-gait) 의 React 포트. 같은 계산을 useEffect 안에서 돌린다.
import { useEffect, useRef } from "react";
import styles from "./SpiderAlternatingGait.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function SpiderAlternatingGait() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type Pt = [number, number];
type RGB = [number, number, number];
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function smooth(x: number): number { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a: number): number {
let r = a;
while (r > Math.PI) { r -= TAU; }
while (r < -Math.PI) { r += TAU; }
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate: number, dt: number): number { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed: number): () => number {
let s = seed >>> 0;
return function (): number {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) { NOISE_TABLE[i] = noiseRng() * 2 - 1; }
function smoothNoise(x: number): number {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t: number, ax: number, ay: number, period: number): Pt {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 두 마디 다리 — 엉덩이(hx, hy)에서 발(fx, fy)까지 거리 d, 허벅지 길이 a, 정강이 길이 b.
// 엉덩이 쪽 무릎 각 A 는 코사인 관계 cos A = (a² + d² − b²) / (2·a·d) 로 푼다.
// guard 가 참이면 d 를 [|a − b|, a + b] 안으로 잘라 cos A 가 −1~1 을 벗어나지 않게 한다 — 거짓이면 발이 닿지 않는 거리에서 Math.acos 가 NaN 을 낸다.
// bend 가 +1 이면 무릎이 엉덩이→발 선의 시계 방향 쪽, −1 이면 반대쪽으로 꺾인다(굽는 방향 고정).
// out[0], out[1] = 무릎 자리, out[2], out[3] = 그려질 발 자리(닿지 않으면 정강이 끝). 돌려주는 값 = Math.acos 에 넣은 cos A
function solveKnee(hx: number, hy: number, fx: number, fy: number, a: number, b: number, bend: number, guard: boolean, out: Float64Array): number {
const raw = Math.hypot(fx - hx, fy - hy);
const d = guard ? clamp(raw, Math.abs(a - b) + 0.001, a + b - 0.001) : raw;
const cosA = (a * a + d * d - b * b) / (2 * a * d);
const ang = Math.atan2(fy - hy, fx - hx) + bend * Math.acos(cosA);
const kx = hx + Math.cos(ang) * a;
const ky = hy + Math.sin(ang) * a;
const shin = Math.atan2(fy - ky, fx - kx);
out[0] = kx;
out[1] = ky;
out[2] = kx + Math.cos(shin) * b;
out[3] = ky + Math.sin(shin) * b;
return cosA;
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER: RGB = [251, 247, 238];
const PAPER_LOW: RGB = [222, 242, 234];
const INK: RGB = [58, 50, 74];
const CREAM: RGB = [255, 251, 242];
const CORAL: RGB = [244, 162, 144];
const LAVENDER: RGB = [188, 170, 236];
const BUTTER: RGB = [246, 222, 140];
const SAGE: RGB = [156, 204, 164];
const PINK: RGB = [244, 176, 200];
const SKY: RGB = [156, 204, 236];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c: RGB, k: number): RGB { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top: RGB, bottom: RGB): void {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts: number[]): void {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts: number[], fill: RGB, line: number): void {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts: number[], ox: number, oy: number, alpha: number): void {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x: number, y: number, r: number, lookX: number, lookY: number, open: number): void {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x: number, y: number): void {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) { return; }
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 07 거미 — 다리 8개를 네 개씩 두 묶음(GAIT_SETS)으로 나눠, 한 묶음이 발을 드는 동안 다른 묶음은 땅을 딛는다.
// 화면은 비스듬히 내려다본 모습 — 높이 z 는 화면 위쪽으로 z 만큼 올려 그린다
const SPIDER_SPEED = 110;
const SPIDER_TURN = 2.4;
// 다리 — 몸 가운데에서 LEG_REACH(px) 떨어진 자리가 발을 놓을 곳. 허벅지 LEG_UPPER, 정강이 LEG_LOWER
const LEG_REACH = 62;
const LEG_UPPER = 42;
const LEG_LOWER = 46;
const HIP_R = 12;
// 한 걸음 — 묶음 안 어느 발이든 놓을 곳에서 STEP_DIST(px) 넘게 밀리면 그 묶음이 STEP_TIME 초 동안 높이 STEP_HIGH 로 한꺼번에 옮긴다
const STEP_DIST = 30;
const STEP_TIME = 0.14;
const STEP_HIGH = 14;
// 몸 높이 = 땅을 딛은 발들의 땅 높이 평균 + BODY_CLEAR(px)
const BODY_CLEAR = 22;
// 언덕 — 땅 높이(px) = GROUND_AMP × (두 사인 물결의 합)
const GROUND_AMP = 9;
const PREWARM = 3;
function pathAt(t: number): Pt { return figureEight(t, 160, 70, 9); }
// 다리 방향(몸 진행 방향 기준, 라디안) — 앞에서 뒤로 네 쌍. 오른쪽은 +, 왼쪽은 −
const LEG_ANGLES: number[] = [0.5, 1.1, 1.85, 2.55];
type SpiderLeg = { ang: number; set: number; fx: number; fy: number; sx0: number; sy0: number; ex: number; ey: number; t: number; lift: number };
// 묶음 — 0 = 왼1·오2·왼3·오4, 1 = 오1·왼2·오3·왼4 (이웃 다리는 늘 다른 묶음)
const GAIT_SETS = 2;
const spiderLegs: SpiderLeg[] = [];
for (let i = 0; i < 4; i += 1) {
for (let s = -1; s <= 1; s += 2) {
spiderLegs.push({ ang: s * LEG_ANGLES[i], set: (i + (s > 0 ? 1 : 0)) % GAIT_SETS, fx: 0, fy: 0, sx0: 0, sy0: 0, ex: 0, ey: 0, t: -1, lift: 0 });
}
}
let bx = W / 2;
let by = H / 2;
let bz = BODY_CLEAR;
let bHeading = 0;
let bSpeed = 0;
let bvx = 0;
let bvy = 0;
// 지금 발을 든 묶음(−1 = 없음)과 다음 차례 묶음, 지금까지 바뀐 횟수
let movingSet = -1;
let nextSet = 0;
let setSwaps = 0;
function groundAt(x: number, y: number): number {
return GROUND_AMP * (Math.sin(x * 0.024 + 0.7) * Math.cos(y * 0.031) + 0.6 * Math.sin((x + y) * 0.017 + 2.1));
}
function legHome(g: SpiderLeg): Pt {
const a = bHeading + g.ang;
return [bx + Math.cos(a) * LEG_REACH, by + Math.sin(a) * LEG_REACH];
}
function plantSpider(): void {
for (let k = 0; k < spiderLegs.length; k += 1) {
const h = legHome(spiderLegs[k]);
spiderLegs[k].fx = h[0];
spiderLegs[k].fy = h[1];
spiderLegs[k].t = -1;
spiderLegs[k].lift = 0;
}
movingSet = -1;
}
function plantedHeight(): number {
let sum = 0;
let n = 0;
for (let k = 0; k < spiderLegs.length; k += 1) {
if (spiderLegs[k].t < 0) {
sum += groundAt(spiderLegs[k].fx, spiderLegs[k].fy);
n += 1;
}
}
return n > 0 ? sum / n : 0;
}
function reset(): void {
const p = pathAt(0);
bx = p[0] - 40;
by = p[1];
bHeading = 0;
bSpeed = 0;
bvx = 0;
bvy = 0;
nextSet = 0;
setSwaps = 0;
plantSpider();
bz = plantedHeight() + BODY_CLEAR;
}
function update(dt: number, tx: number, ty: number, tvx: number, tvy: number): void {
const dx = tx - bx;
const dy = ty - by;
const dist = Math.hypot(dx, dy);
bHeading = wrapAngle(bHeading + clamp(wrapAngle(Math.atan2(dy, dx) - bHeading), -SPIDER_TURN * dt, SPIDER_TURN * dt));
bSpeed = lerp(bSpeed, SPIDER_SPEED * clamp((dist - 15) / 70, 0, 1), follow(4, dt));
bvx = Math.cos(bHeading) * bSpeed;
bvy = Math.sin(bHeading) * bSpeed;
bx += bvx * dt;
by += bvy * dt;
if (movingSet >= 0) {
let done = true;
for (let k = 0; k < spiderLegs.length; k += 1) {
const g = spiderLegs[k];
if (g.set !== movingSet || g.t < 0) { continue; }
g.t += dt / STEP_TIME;
const s = smooth(g.t);
g.fx = lerp(g.sx0, g.ex, s);
g.fy = lerp(g.sy0, g.ey, s);
g.lift = Math.sin(Math.PI * clamp(g.t, 0, 1)) * STEP_HIGH;
if (g.t >= 1) { g.t = -1; g.lift = 0; } else { done = false; }
}
if (done) { movingSet = -1; }
} else {
// 다음 차례 묶음 안에서 가장 많이 밀린 발이 STEP_DIST 를 넘으면 그 묶음 네 다리가 함께 든다
let worst = 0;
for (let k = 0; k < spiderLegs.length; k += 1) {
const g = spiderLegs[k];
if (g.set !== nextSet) { continue; }
const h = legHome(g);
worst = Math.max(worst, Math.hypot(g.fx - h[0], g.fy - h[1]));
}
if (worst > STEP_DIST) {
for (let k = 0; k < spiderLegs.length; k += 1) {
const g = spiderLegs[k];
if (g.set !== nextSet) { continue; }
const h = legHome(g);
g.sx0 = g.fx;
g.sy0 = g.fy;
// 몸이 걸음 동안 갈 거리만큼 앞에 놓는다
g.ex = h[0] + bvx * STEP_TIME * 1.6;
g.ey = h[1] + bvy * STEP_TIME * 1.6;
g.t = 0;
}
movingSet = nextSet;
nextSet = (nextSet + 1) % GAIT_SETS;
setSwaps += 1;
}
}
bz = lerp(bz, plantedHeight() + BODY_CLEAR, follow(10, dt));
}
function restPose(): void {
bx = W / 2;
by = H / 2 + 10;
bHeading = -0.25;
plantSpider();
bz = plantedHeight() + BODY_CLEAR;
}
// 바닥 — 언덕 높이를 한 번 계산해 둔 그림(240×150 을 두 배로 늘려 깐다). 높을수록 밝고, 등고선 띠를 옅게 넣는다
const groundCanvas = document.createElement('canvas');
groundCanvas.width = W / 2;
groundCanvas.height = H / 2;
const groundCtx = groundCanvas.getContext('2d');
if (groundCtx) {
const img = groundCtx.createImageData(W / 2, H / 2);
for (let y = 0; y < H / 2; y += 1) {
for (let x = 0; x < W / 2; x += 1) {
const z = groundAt(x * 2, y * 2) / (GROUND_AMP * 1.6);
const band = Math.abs(((z * 4 + 8) % 1) - 0.5) < 0.06 ? 0.965 : 1;
const k = (0.93 + 0.07 * z) * band;
const o = (y * W / 2 + x) * 4;
img.data[o] = 246 * k;
img.data[o + 1] = 238 * k;
img.data[o + 2] = 226 * k;
img.data[o + 3] = 255;
}
}
groundCtx.putImageData(img, 0, 0);
}
const spiderKnee = new Float64Array(4);
function drawSpiderLeg(g: SpiderLeg): void {
const a = bHeading + g.ang;
const hx = bx + Math.cos(a) * HIP_R;
const hy = by + Math.sin(a) * HIP_R - bz;
const fz = groundAt(g.fx, g.fy) + g.lift;
const fy = g.fy - fz;
// 무릎은 늘 위로 — 두 방향 중 화면 위쪽(작은 y)에 오는 쪽을 고른다
solveKnee(hx, hy, g.fx, fy, LEG_UPPER, LEG_LOWER, 1, true, spiderKnee);
if (spiderKnee[1] > (hy + fy) / 2) { solveKnee(hx, hy, g.fx, fy, LEG_UPPER, LEG_LOWER, -1, true, spiderKnee); }
ctx.beginPath();
ctx.moveTo(hx, hy);
ctx.lineTo(spiderKnee[0], spiderKnee[1]);
ctx.lineTo(spiderKnee[2], spiderKnee[3]);
ctx.lineWidth = 4.5;
ctx.lineCap = 'round';
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(spiderKnee[0], spiderKnee[1], 3.2, 0, TAU);
ctx.fillStyle = rgba(LAVENDER, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.stroke();
}
function draw(): void {
ctx.drawImage(groundCanvas, 0, 0, W, H);
const gz = groundAt(bx, by);
// 그림자 — 몸 아래 땅 위. 몸이 높을수록 크고 옅다
ctx.beginPath();
ctx.ellipse(bx, by - gz + 4, 34 + (bz - gz) * 0.4, 14 + (bz - gz) * 0.15, bHeading, 0, TAU);
ctx.fillStyle = rgba(INK, clamp(0.3 - (bz - gz) * 0.006, 0.08, 0.3));
ctx.fill();
// 뒤쪽 다리(화면 위쪽에 발이 있는 것)부터 그려 앞 다리가 위에 오게
const order = spiderLegs.slice().sort(function (p: SpiderLeg, q: SpiderLeg): number { return p.fy - q.fy; });
for (let k = 0; k < order.length; k += 1) { drawSpiderLeg(order[k]); }
const ca = Math.cos(bHeading);
const sa = Math.sin(bHeading);
const ax = bx - ca * 24;
const ay = by - sa * 24 - bz;
ctx.beginPath();
ctx.ellipse(ax, ay, 25, 20, bHeading, 0, TAU);
ctx.fillStyle = rgba(LAVENDER, 1);
ctx.fill();
ctx.lineWidth = 2.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
// 배 무늬 — 진행 방향으로 늘어선 산호색 마름모 둘
ctx.fillStyle = rgba(CORAL, 1);
for (let m = 0; m < 2; m += 1) {
const cx0 = ax - ca * (m * 12 - 4);
const cy0 = ay - sa * (m * 12 - 4);
ctx.beginPath();
ctx.moveTo(cx0 + ca * 6, cy0 + sa * 6);
ctx.lineTo(cx0 - sa * 5, cy0 + ca * 5);
ctx.lineTo(cx0 - ca * 6, cy0 - sa * 6);
ctx.lineTo(cx0 + sa * 5, cy0 - ca * 5);
ctx.closePath();
ctx.fill();
}
const hx = bx + ca * 6;
const hy = by + sa * 6 - bz;
ctx.beginPath();
ctx.ellipse(hx, hy, 15, 13, bHeading, 0, TAU);
ctx.fillStyle = rgba(PINK, 1);
ctx.fill();
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
for (let s = -1; s <= 1; s += 2) {
drawEye(hx + ca * 6 - sa * s * 6, hy + sa * 6 + ca * s * 6, 4, tx, ty, 1);
}
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) { live.setAttribute('aria-live', 'polite'); }
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt: number): void {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt: number): void {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) { advance(dt); }
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest(): void {
stopLoop();
reset();
restPose();
draw();
}
function play(): void {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) { advance(PREWARM_STEP); }
draw();
if (!paused) { startLoop(); }
}
function setPointer(ev: PointerEvent): void {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer(): void { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function (): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("cf") + " is-demo"} ref={rootRef}>
<canvas className={cx("cf__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label="여덟 다리를 네 개씩 두 묶음으로 번갈아 옮기며 언덕진 바닥을 걷는 거미."></canvas>
<button className={cx("cf__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
);
}07 · 네 다리씩 두 묶음으로 엇갈려 걷는 거미 — 측정 누적면적 19.912% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
if (worst > STEP_DIST) {
for (let k = 0; k < spiderLegs.length; k += 1) {
const g = spiderLegs[k];
if (g.set !== nextSet) {
continue;
}
const h = legHome(g);
g.sx0 = g.fx;
g.sy0 = g.fy;
// 몸이 걸음 동안 갈 거리만큼 앞에 놓는다
g.ex = h[0] + bvx * STEP_TIME * 1.6;
g.ey = h[1] + bvy * STEP_TIME * 1.6;
g.t = 0;
}
movingSet = nextSet;
nextSet = (nextSet + 1) % GAIT_SETS;
setSwaps += 1;
}
08쉴 땐 배회하고 따라오다 놀라면 달아나는 반려 생물
반려 생물은 배회·따라가기·놀람 세 상태를 오가며, 목표가 초당 420px 보다 빠르게 160px 안을 지나면 1.1초 동안 반대쪽으로 260px/초로 달아난다. 아래 조각처럼 놀람이 아닐 때는 목표가 초당 25px 이하로 0.6초 머물면 노이즈로 방향을 틀며 45px/초로 배회하고, 목표가 움직이면 170px/초로 다가가되 156px(46 + 110) 안쪽부터 원하는 속도를 줄여 46px 에서 0 으로 둔다. 시연 시계로 4.55초에 놀람(목표 속도 443.66·거리 93.71), 5.63초에 따라가기, 8.17초에 배회로 넘어갔고 달아날 때 최고 속도는 253.99px/초였다.
<main class="stage">
<div class="cf is-demo" id="cf">
  <canvas class="cf__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="목표점이 멈추면 배회하고 움직이면 따라오다가 너무 빠르면 놀라 달아나는 둥근 반려 생물."></canvas>
  <p class="cf__status" data-role="status" aria-live="off">배회 중</p>
  <button class="cf__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.cf {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-cream;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: $sp-3;
bottom: $sp-3;
padding: $sp-1 $sp-3;
border: 2px solid $subject-ink;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.cf__pause[aria-pressed="true"] {
background: $subject-cream;
color: $subject-ink;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid $subject-ink;
outline-offset: 3px;
}
// 상태 줄 — 지금 어떤 행동 중인지 글자로. 시연 중에는 aria-live off, 사람이 처음 손대면 polite
.cf__status {
position: absolute;
left: $sp-3;
top: $sp-3;
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status { font-size: 11px; padding: $sp-1 $sp-2; }
}
// 동작 줄이기 — 장면은 스크립트가 쉬는 자세 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.cf__pause { transition: none !important; }
.cf__pause:hover,
.cf__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.cf {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #fff7e6;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: 12px;
bottom: 12px;
padding: 4px 12px;
border: 2px solid #17141a;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.cf__pause[aria-pressed=true] {
background: #fff7e6;
color: #17141a;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid #17141a;
outline-offset: 3px;
}
.cf__status {
position: absolute;
left: 12px;
top: 12px;
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status {
font-size: 11px;
padding: 4px 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.cf__pause {
transition: none !important;
}
.cf__pause:hover,
.cf__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("cf");
if (!root) return;
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function smooth(x) { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a) {
let r = a;
while (r > Math.PI) {
r -= TAU;
}
while (r < -Math.PI) {
r += TAU;
}
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate, dt) { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed) {
let s = seed >>> 0;
return function () {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) {
NOISE_TABLE[i] = noiseRng() * 2 - 1;
}
function smoothNoise(x) {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t, ax, ay, period) {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 마디 사슬 — xs[0], ys[0] 이 머리. 머리를 옮긴 뒤 부르면 뒤 마디마다 「앞 마디에서 지금 자기 쪽으로 향한 방향 × gap」 자리로 끌어온다.
// 간격만 지키므로 마디는 늘지도 줄지도 않고, 몸은 머리가 지나간 길을 대충 따라 눕는다.
// maxBend 가 π 보다 작으면 이웃 두 토막이 꺾이는 각을 ±maxBend(라디안)로 자른다 — π 이상(예: Math.PI)이면 각 한계 없음.
// backAngle 은 머리 뒤쪽 방향(머리 진행 방향 + π). 숫자면 첫 토막도 그 방향을 기준으로 자른다, NaN 이면 첫 토막은 자유
function followChain(xs, ys, gap, maxBend, backAngle) {
const n = xs.length;
let prevAng = backAngle;
for (let i = 1; i < n; i += 1) {
let ang = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
if (maxBend < Math.PI && !isNaN(prevAng)) {
const d = wrapAngle(ang - prevAng);
if (d > maxBend) {
ang = prevAng + maxBend;
}
else if (d < -maxBend) {
ang = prevAng - maxBend;
}
}
xs[i] = xs[i - 1] + Math.cos(ang) * gap;
ys[i] = ys[i - 1] + Math.sin(ang) * gap;
prevAng = ang;
}
}
// 마디 i 에서 머리 쪽을 향한 방향(라디안) — 양 끝은 이웃 한 토막, 가운데는 앞뒤 마디를 이은 방향
function jointAngle(xs, ys, i) {
const n = xs.length;
if (i <= 0) {
return Math.atan2(ys[0] - ys[1], xs[0] - xs[1]);
}
if (i >= n - 1) {
return Math.atan2(ys[n - 2] - ys[n - 1], xs[n - 2] - xs[n - 1]);
}
return Math.atan2(ys[i - 1] - ys[i + 1], xs[i - 1] - xs[i + 1]);
}
// 이웃 두 토막 사이 꺾인 각(라디안, 부호 있음) — 마디 i 앞 토막과 뒤 토막의 방향 차
function bendAt(xs, ys, i) {
const a = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
const b = Math.atan2(ys[i + 1] - ys[i], xs[i + 1] - xs[i]);
return wrapAngle(b - a);
}
// 몸 윤곽 — 마디마다 방향의 법선(직각) 쪽으로 radii[i] 만큼 좌우로 민 점을 잇는다.
// 순서: 머리 왼쪽 → 왼쪽 옆구리를 따라 꼬리 → 꼬리 끝 → 오른쪽 옆구리를 따라 머리 → 머리 앞쪽 반원(HEAD_CAP_STEPS 조각). 닫힌 다각형, 점마다 x 와 y 를 차례로 넣은 한 줄 배열
const HEAD_CAP_STEPS = 6;
function bodyOutline(xs, ys, radii) {
const n = xs.length;
const pts = [];
for (let i = 0; i < n; i += 1) {
const a = jointAngle(xs, ys, i) + Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const tailA = jointAngle(xs, ys, n - 1) + Math.PI;
pts.push(xs[n - 1] + Math.cos(tailA) * radii[n - 1], ys[n - 1] + Math.sin(tailA) * radii[n - 1]);
for (let i = n - 1; i >= 0; i -= 1) {
const a = jointAngle(xs, ys, i) - Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const a0 = jointAngle(xs, ys, 0);
for (let k = 1; k < HEAD_CAP_STEPS; k += 1) {
const a = a0 - Math.PI / 2 + Math.PI * k / HEAD_CAP_STEPS;
pts.push(xs[0] + Math.cos(a) * radii[0], ys[0] + Math.sin(a) * radii[0]);
}
return pts;
}
// 몸이 스스로 겹친 정도 — 사슬에서 3칸 이상 떨어진 두 마디가 두 반지름 합보다 가까운 쌍의 수와 가장 가까운 거리
function selfOverlap(xs, ys, radii) {
const n = xs.length;
let count = 0;
let nearest = Infinity;
for (let i = 0; i < n; i += 1) {
for (let j = i + 3; j < n; j += 1) {
const d = Math.hypot(xs[i] - xs[j], ys[i] - ys[j]);
if (d < nearest) {
nearest = d;
}
if (d < radii[i] + radii[j]) {
count += 1;
}
}
}
return [count, nearest];
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER = [251, 247, 238];
const PAPER_LOW = [222, 242, 234];
const INK = [58, 50, 74];
const CREAM = [255, 251, 242];
const CORAL = [244, 162, 144];
const LAVENDER = [188, 170, 236];
const BUTTER = [246, 222, 140];
const SAGE = [156, 204, 164];
const PINK = [244, 176, 200];
const SKY = [156, 204, 236];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c, k) { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas() {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top, bottom) {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts) {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts, fill, line) {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts, ox, oy, alpha) {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x, y, r, lookX, lookY, open) {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x, y) {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) {
return;
}
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 08 반려 생물 — 상태 셋을 오간다: 0 배회(목표가 멈춤) · 1 따라가기(목표가 움직임) · 2 놀라 달아나기(목표가 너무 빠르고 가까움)
const WANDER = 0;
const FOLLOW = 1;
const STARTLE = 2;
const PET_RADIUS = 28;
// 따라가기 — 원하는 속도 = MAX_SPEED × clamp((거리 − STOP_DIST) / ARRIVE_RADIUS, 0, 1). 가까워질수록 느려지다 STOP_DIST 에서 선다
const MAX_SPEED = 170;
const ARRIVE_RADIUS = 110;
const STOP_DIST = 46;
// 방향 바꾸기 — 지금 속도를 원하는 속도 쪽으로 따라가기 비율 STEER(1/초)로. 달아날 때는 FLEE_STEER
const STEER = 4;
const FLEE_STEER = 9;
// 배회 — 1초에 WANDER_TURN × 노이즈(−1~1) 라디안씩 방향을 틀며 WANDER_SPEED(px/초)로 걷는다
const WANDER_SPEED = 45;
const WANDER_TURN = 2.2;
// 놀람 — 목표 속도가 STARTLE_SPEED(px/초)를 넘고 거리가 STARTLE_RADIUS 안이면 FLEE_SPEED 로 반대쪽으로 달아나 CALM_TIME 초 뒤 진정
const STARTLE_SPEED = 420;
const STARTLE_RADIUS = 160;
const FLEE_SPEED = 260;
const CALM_TIME = 1.1;
const FLEE_MARGIN = 110;
// 목표가 움직인다고 보는 속도(px/초)와, 멈춘 뒤 배회로 바뀌기까지의 시간(초)
const MOVE_SPEED = 25;
const IDLE_DELAY = 0.6;
// 목표 일정(9초 한 바퀴) — [끝 시각(초), 8자 길 위 빠르기 배수]. 0 이면 멈춤, 4.5 면 쏜살같이
const TARGET_PLAN = [1.6, 0, 4.4, 1, 5.0, 4.5, 7.4, 1, 9, 0];
const PLAN_LENGTH = 9;
const PREWARM = 3.4;
// 일정을 적분해 8자 길 위 자리(길 시계, 초)를 구한다 — 빠르기 배수 × 지난 시간의 합
function planClock(t) {
const loops = Math.floor(t / PLAN_LENGTH);
const local = t - loops * PLAN_LENGTH;
let perLoop = 0;
let acc = 0;
let start = 0;
for (let i = 0; i < TARGET_PLAN.length; i += 2) {
const end = TARGET_PLAN[i];
const rate = TARGET_PLAN[i + 1];
perLoop += (end - start) * rate;
if (local > start) {
acc += (Math.min(local, end) - start) * rate;
}
start = end;
}
return loops * perLoop + acc;
}
function pathAt(t) { return figureEight(planClock(t), 165, 90, 8); }
let pet = { x: W / 2, y: H / 2, vx: 0, vy: 0, wanderAng: 0, state: WANDER, calm: 0, idle: 0, clock: 0 };
// 꼬리 — 몸 뒤에 붙은 짧은 사슬(각 한계 0.5)
const TAIL_JOINTS = 8;
const petTailX = new Float64Array(TAIL_JOINTS);
const petTailY = new Float64Array(TAIL_JOINTS);
function reset() {
const p = pathAt(0);
pet = { x: p[0] - 70, y: p[1] + 20, vx: 0, vy: 0, wanderAng: 0, state: WANDER, calm: 0, idle: 0, clock: 0 };
for (let i = 0; i < TAIL_JOINTS; i += 1) {
petTailX[i] = pet.x - PET_RADIUS * 0.8 - i * 8;
petTailY[i] = pet.y;
}
}
function update(dt, tx, ty, tvx, tvy) {
pet.clock += dt;
const dx = tx - pet.x;
const dy = ty - pet.y;
const dist = Math.hypot(dx, dy) || 1;
const targetSpeed = Math.hypot(tvx, tvy);
if (pet.state !== STARTLE && targetSpeed > STARTLE_SPEED && dist < STARTLE_RADIUS) {
pet.state = STARTLE;
pet.calm = CALM_TIME;
}
let wantX = 0;
let wantY = 0;
let steer = STEER;
if (pet.state === STARTLE) {
// 달아날 방향 = 목표 반대쪽. 판 가장자리 FLEE_MARGIN(px) 안이면 가운데 쪽을 섞어 벽에 붙지 않게
let fa = Math.atan2(-dy, -dx);
const edge = Math.min(pet.x, W - pet.x, pet.y, H - pet.y);
if (edge < FLEE_MARGIN) {
const home = Math.atan2(H / 2 - pet.y, W / 2 - pet.x);
fa += wrapAngle(home - fa) * (1 - edge / FLEE_MARGIN);
}
wantX = Math.cos(fa) * FLEE_SPEED;
wantY = Math.sin(fa) * FLEE_SPEED;
steer = FLEE_STEER;
pet.calm -= dt;
if (pet.calm <= 0) {
pet.state = targetSpeed > MOVE_SPEED ? FOLLOW : WANDER;
}
}
        else {
            pet.idle = targetSpeed > MOVE_SPEED ? 0 : pet.idle + dt;
            pet.state = pet.idle > IDLE_DELAY ? WANDER : FOLLOW;
            if (pet.state === FOLLOW) {
                const sp = MAX_SPEED * clamp((dist - STOP_DIST) / ARRIVE_RADIUS, 0, 1);
                wantX = dx / dist * sp;
                wantY = dy / dist * sp;
            }
            else {
                pet.wanderAng += smoothNoise(pet.clock * 0.7) * WANDER_TURN * dt;
                // 판 가장자리에 가까우면 가운데 쪽으로 방향을 끈다
                const edge = Math.min(pet.x, W - pet.x, pet.y, H - pet.y);
                if (edge < 70) {
                    const home = Math.atan2(H / 2 - pet.y, W / 2 - pet.x);
                    pet.wanderAng += wrapAngle(home - pet.wanderAng) * follow(3, dt);
                }
                wantX = Math.cos(pet.wanderAng) * WANDER_SPEED;
                wantY = Math.sin(pet.wanderAng) * WANDER_SPEED;
            }
        }
const k = follow(steer, dt);
pet.vx = lerp(pet.vx, wantX, k);
pet.vy = lerp(pet.vy, wantY, k);
pet.x = clamp(pet.x + pet.vx * dt, PET_RADIUS * 1.6, W - PET_RADIUS * 1.6);
pet.y = clamp(pet.y + pet.vy * dt, PET_RADIUS * 1.8, H - PET_RADIUS * 1.4);
if (Math.hypot(pet.vx, pet.vy) > 8 && pet.state !== WANDER) {
pet.wanderAng = Math.atan2(pet.vy, pet.vx);
}
// 꼬리 뿌리 = 몸 뒤(속도 반대쪽) 가장자리
const back = Math.hypot(pet.vx, pet.vy) > 2 ? Math.atan2(-pet.vy, -pet.vx) : Math.atan2(petTailY[1] - pet.y, petTailX[1] - pet.x);
petTailX[0] = pet.x + Math.cos(back) * PET_RADIUS * 0.8;
petTailY[0] = pet.y + Math.sin(back) * PET_RADIUS * 0.8;
followChain(petTailX, petTailY, 8, 0.5, back);
}
function restPose() {
pet = { x: W / 2, y: H / 2 + 10, vx: 0, vy: 0, wanderAng: 0, state: WANDER, calm: 0, idle: 0, clock: 0 };
for (let i = 0; i < TAIL_JOINTS; i += 1) {
petTailX[i] = pet.x - PET_RADIUS * 0.8 - i * 8;
petTailY[i] = pet.y - Math.sin(i / (TAIL_JOINTS - 1) * Math.PI) * 10;
}
}
// 상태 줄 글자 — 상태 번호 순서(배회 · 따라가기 · 놀람)
const STATUS_TEXT = ['배회 중', '따라가는 중', '놀라서 달아나는 중'];
const statusEl = root.querySelector('[data-role="status"]');
let shownState = -1;
function draw() {
clearStage(PAPER, PAPER_LOW);
const speed = Math.hypot(pet.vx, pet.vy);
const ang = speed > 2 ? Math.atan2(pet.vy, pet.vx) : 0;
// 늘이기·누르기 — 빠를수록 진행 방향으로 길어지고 옆으로 얇아진다(넓이는 그대로)
const stretch = 1 + Math.min(speed / 600, 0.32);
const squash = 1 / Math.sqrt(stretch);
ctx.beginPath();
ctx.ellipse(pet.x + 4, pet.y + PET_RADIUS * 0.9, PET_RADIUS * 1.05, 7, 0, 0, TAU);
ctx.fillStyle = rgba(INK, 0.13);
ctx.fill();
ctx.lineCap = 'round';
ctx.lineJoin = 'round';
for (let pass = 0; pass < 2; pass += 1) {
ctx.beginPath();
ctx.moveTo(petTailX[0], petTailY[0]);
for (let i = 1; i < TAIL_JOINTS; i += 1) {
ctx.lineTo(petTailX[i], petTailY[i]);
}
ctx.lineWidth = pass === 0 ? 10 : 6;
ctx.strokeStyle = pass === 0 ? rgba(INK, 1) : rgba(BUTTER, 1);
ctx.stroke();
}
ctx.save();
ctx.translate(pet.x, pet.y);
ctx.rotate(ang);
ctx.scale(stretch, squash);
ctx.rotate(-ang);
// 귀 — 머리 위 두 개의 둥근 삼각형
for (let s = -1; s <= 1; s += 2) {
ctx.beginPath();
ctx.moveTo(s * 8, -PET_RADIUS * 0.8);
ctx.lineTo(s * 22, -PET_RADIUS * 1.35);
ctx.lineTo(s * 25, -PET_RADIUS * 0.45);
ctx.closePath();
ctx.fillStyle = rgba(BUTTER, 1);
ctx.fill();
ctx.lineWidth = 2.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
ctx.beginPath();
ctx.arc(0, 0, PET_RADIUS, 0, TAU);
ctx.fillStyle = rgba(BUTTER, 1);
ctx.fill();
ctx.lineWidth = 2.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.fillStyle = rgba(CORAL, 0.75);
for (let s = -1; s <= 1; s += 2) {
ctx.beginPath();
ctx.ellipse(s * 15, 9, 6, 4, 0, 0, TAU);
ctx.fill();
}
ctx.restore();
// 눈 — 배회 중엔 반쯤 감고, 놀라면 크게 뜬다. 눈동자는 늘 목표 쪽
const open = pet.state === WANDER ? 0.5 : 1;
const er = pet.state === STARTLE ? 8 : 6;
for (let s = -1; s <= 1; s += 2) {
drawEye(pet.x + s * 10, pet.y - 5, er, tx, ty, open);
}
if (pet.state === STARTLE) {
// 놀람 표시 — 머리 위 느낌표, 남은 진정 시간만큼 위로 떠 있다
const lift = 10 + 14 * clamp(pet.calm / CALM_TIME, 0, 1);
ctx.fillStyle = rgba(INK, 1);
ctx.fillRect(pet.x - 2.5, pet.y - PET_RADIUS - lift - 18, 5, 13);
ctx.beginPath();
ctx.arc(pet.x, pet.y - PET_RADIUS - lift, 3, 0, TAU);
ctx.fill();
}
drawTarget(tx, ty);
if (statusEl && shownState !== pet.state) {
shownState = pet.state;
statusEl.textContent = STATUS_TEXT[pet.state];
}
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) {
live.setAttribute('aria-live', 'polite');
}
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt) {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt) {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) {
advance(dt);
}
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop() {
if (rafId) {
return;
}
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest() {
stopLoop();
reset();
restPose();
draw();
}
function play() {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) {
advance(PREWARM_STEP);
}
draw();
if (!paused) {
startLoop();
}
}
function setPointer(ev) {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer() { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function () {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// PetWanderArriveStartle - vanilla 판(08-creature-pet-wander-arrive-startle) 의 React 포트. 같은 계산을 useEffect 안에서 돌린다.
import { useEffect, useRef } from "react";
import styles from "./PetWanderArriveStartle.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function PetWanderArriveStartle() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type Pt = [number, number];
type RGB = [number, number, number];
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function smooth(x: number): number { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a: number): number {
let r = a;
while (r > Math.PI) { r -= TAU; }
while (r < -Math.PI) { r += TAU; }
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate: number, dt: number): number { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed: number): () => number {
let s = seed >>> 0;
return function (): number {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) { NOISE_TABLE[i] = noiseRng() * 2 - 1; }
function smoothNoise(x: number): number {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t: number, ax: number, ay: number, period: number): Pt {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 마디 사슬 — xs[0], ys[0] 이 머리. 머리를 옮긴 뒤 부르면 뒤 마디마다 「앞 마디에서 지금 자기 쪽으로 향한 방향 × gap」 자리로 끌어온다.
// 간격만 지키므로 마디는 늘지도 줄지도 않고, 몸은 머리가 지나간 길을 대충 따라 눕는다.
// maxBend 가 π 보다 작으면 이웃 두 토막이 꺾이는 각을 ±maxBend(라디안)로 자른다 — π 이상(예: Math.PI)이면 각 한계 없음.
// backAngle 은 머리 뒤쪽 방향(머리 진행 방향 + π). 숫자면 첫 토막도 그 방향을 기준으로 자른다, NaN 이면 첫 토막은 자유
function followChain(xs: Float64Array, ys: Float64Array, gap: number, maxBend: number, backAngle: number): void {
const n = xs.length;
let prevAng = backAngle;
for (let i = 1; i < n; i += 1) {
let ang = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
if (maxBend < Math.PI && !isNaN(prevAng)) {
const d = wrapAngle(ang - prevAng);
if (d > maxBend) { ang = prevAng + maxBend; } else if (d < -maxBend) { ang = prevAng - maxBend; }
}
xs[i] = xs[i - 1] + Math.cos(ang) * gap;
ys[i] = ys[i - 1] + Math.sin(ang) * gap;
prevAng = ang;
}
}
// 마디 i 에서 머리 쪽을 향한 방향(라디안) — 양 끝은 이웃 한 토막, 가운데는 앞뒤 마디를 이은 방향
function jointAngle(xs: Float64Array, ys: Float64Array, i: number): number {
const n = xs.length;
if (i <= 0) { return Math.atan2(ys[0] - ys[1], xs[0] - xs[1]); }
if (i >= n - 1) { return Math.atan2(ys[n - 2] - ys[n - 1], xs[n - 2] - xs[n - 1]); }
return Math.atan2(ys[i - 1] - ys[i + 1], xs[i - 1] - xs[i + 1]);
}
// 이웃 두 토막 사이 꺾인 각(라디안, 부호 있음) — 마디 i 앞 토막과 뒤 토막의 방향 차
function bendAt(xs: Float64Array, ys: Float64Array, i: number): number {
const a = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
const b = Math.atan2(ys[i + 1] - ys[i], xs[i + 1] - xs[i]);
return wrapAngle(b - a);
}
// 몸 윤곽 — 마디마다 방향의 법선(직각) 쪽으로 radii[i] 만큼 좌우로 민 점을 잇는다.
// 순서: 머리 왼쪽 → 왼쪽 옆구리를 따라 꼬리 → 꼬리 끝 → 오른쪽 옆구리를 따라 머리 → 머리 앞쪽 반원(HEAD_CAP_STEPS 조각). 닫힌 다각형, 점마다 x 와 y 를 차례로 넣은 한 줄 배열
const HEAD_CAP_STEPS = 6;
function bodyOutline(xs: Float64Array, ys: Float64Array, radii: Float64Array): number[] {
const n = xs.length;
const pts: number[] = [];
for (let i = 0; i < n; i += 1) {
const a = jointAngle(xs, ys, i) + Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const tailA = jointAngle(xs, ys, n - 1) + Math.PI;
pts.push(xs[n - 1] + Math.cos(tailA) * radii[n - 1], ys[n - 1] + Math.sin(tailA) * radii[n - 1]);
for (let i = n - 1; i >= 0; i -= 1) {
const a = jointAngle(xs, ys, i) - Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const a0 = jointAngle(xs, ys, 0);
for (let k = 1; k < HEAD_CAP_STEPS; k += 1) {
const a = a0 - Math.PI / 2 + Math.PI * k / HEAD_CAP_STEPS;
pts.push(xs[0] + Math.cos(a) * radii[0], ys[0] + Math.sin(a) * radii[0]);
}
return pts;
}
// 몸이 스스로 겹친 정도 — 사슬에서 3칸 이상 떨어진 두 마디가 두 반지름 합보다 가까운 쌍의 수와 가장 가까운 거리
function selfOverlap(xs: Float64Array, ys: Float64Array, radii: Float64Array): [number, number] {
const n = xs.length;
let count = 0;
let nearest = Infinity;
for (let i = 0; i < n; i += 1) {
for (let j = i + 3; j < n; j += 1) {
const d = Math.hypot(xs[i] - xs[j], ys[i] - ys[j]);
if (d < nearest) { nearest = d; }
if (d < radii[i] + radii[j]) { count += 1; }
}
}
return [count, nearest];
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER: RGB = [251, 247, 238];
const PAPER_LOW: RGB = [222, 242, 234];
const INK: RGB = [58, 50, 74];
const CREAM: RGB = [255, 251, 242];
const CORAL: RGB = [244, 162, 144];
const LAVENDER: RGB = [188, 170, 236];
const BUTTER: RGB = [246, 222, 140];
const SAGE: RGB = [156, 204, 164];
const PINK: RGB = [244, 176, 200];
const SKY: RGB = [156, 204, 236];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c: RGB, k: number): RGB { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top: RGB, bottom: RGB): void {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts: number[]): void {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts: number[], fill: RGB, line: number): void {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts: number[], ox: number, oy: number, alpha: number): void {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x: number, y: number, r: number, lookX: number, lookY: number, open: number): void {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x: number, y: number): void {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) { return; }
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 08 반려 생물 — 상태 셋을 오간다: 0 배회(목표가 멈춤) · 1 따라가기(목표가 움직임) · 2 놀라 달아나기(목표가 너무 빠르고 가까움)
const WANDER = 0;
const FOLLOW = 1;
const STARTLE = 2;
const PET_RADIUS = 28;
// 따라가기 — 원하는 속도 = MAX_SPEED × clamp((거리 − STOP_DIST) / ARRIVE_RADIUS, 0, 1). 가까워질수록 느려지다 STOP_DIST 에서 선다
const MAX_SPEED = 170;
const ARRIVE_RADIUS = 110;
const STOP_DIST = 46;
// 방향 바꾸기 — 지금 속도를 원하는 속도 쪽으로 따라가기 비율 STEER(1/초)로. 달아날 때는 FLEE_STEER
const STEER = 4;
const FLEE_STEER = 9;
// 배회 — 1초에 WANDER_TURN × 노이즈(−1~1) 라디안씩 방향을 틀며 WANDER_SPEED(px/초)로 걷는다
const WANDER_SPEED = 45;
const WANDER_TURN = 2.2;
// 놀람 — 목표 속도가 STARTLE_SPEED(px/초)를 넘고 거리가 STARTLE_RADIUS 안이면 FLEE_SPEED 로 반대쪽으로 달아나 CALM_TIME 초 뒤 진정
const STARTLE_SPEED = 420;
const STARTLE_RADIUS = 160;
const FLEE_SPEED = 260;
const CALM_TIME = 1.1;
const FLEE_MARGIN = 110;
// 목표가 움직인다고 보는 속도(px/초)와, 멈춘 뒤 배회로 바뀌기까지의 시간(초)
const MOVE_SPEED = 25;
const IDLE_DELAY = 0.6;
// 목표 일정(9초 한 바퀴) — [끝 시각(초), 8자 길 위 빠르기 배수]. 0 이면 멈춤, 4.5 면 쏜살같이
const TARGET_PLAN: number[] = [1.6, 0, 4.4, 1, 5.0, 4.5, 7.4, 1, 9, 0];
const PLAN_LENGTH = 9;
const PREWARM = 3.4;
// 일정을 적분해 8자 길 위 자리(길 시계, 초)를 구한다 — 빠르기 배수 × 지난 시간의 합
function planClock(t: number): number {
const loops = Math.floor(t / PLAN_LENGTH);
const local = t - loops * PLAN_LENGTH;
let perLoop = 0;
let acc = 0;
let start = 0;
for (let i = 0; i < TARGET_PLAN.length; i += 2) {
const end = TARGET_PLAN[i];
const rate = TARGET_PLAN[i + 1];
perLoop += (end - start) * rate;
if (local > start) { acc += (Math.min(local, end) - start) * rate; }
start = end;
}
return loops * perLoop + acc;
}
function pathAt(t: number): Pt { return figureEight(planClock(t), 165, 90, 8); }
let pet = { x: W / 2, y: H / 2, vx: 0, vy: 0, wanderAng: 0, state: WANDER, calm: 0, idle: 0, clock: 0 };
// 꼬리 — 몸 뒤에 붙은 짧은 사슬(각 한계 0.5)
const TAIL_JOINTS = 8;
const petTailX = new Float64Array(TAIL_JOINTS);
const petTailY = new Float64Array(TAIL_JOINTS);
function reset(): void {
const p = pathAt(0);
pet = { x: p[0] - 70, y: p[1] + 20, vx: 0, vy: 0, wanderAng: 0, state: WANDER, calm: 0, idle: 0, clock: 0 };
for (let i = 0; i < TAIL_JOINTS; i += 1) {
petTailX[i] = pet.x - PET_RADIUS * 0.8 - i * 8;
petTailY[i] = pet.y;
}
}
function update(dt: number, tx: number, ty: number, tvx: number, tvy: number): void {
pet.clock += dt;
const dx = tx - pet.x;
const dy = ty - pet.y;
const dist = Math.hypot(dx, dy) || 1;
const targetSpeed = Math.hypot(tvx, tvy);
if (pet.state !== STARTLE && targetSpeed > STARTLE_SPEED && dist < STARTLE_RADIUS) {
pet.state = STARTLE;
pet.calm = CALM_TIME;
}
let wantX = 0;
let wantY = 0;
let steer = STEER;
if (pet.state === STARTLE) {
// 달아날 방향 = 목표 반대쪽. 판 가장자리 FLEE_MARGIN(px) 안이면 가운데 쪽을 섞어 벽에 붙지 않게
let fa = Math.atan2(-dy, -dx);
const edge = Math.min(pet.x, W - pet.x, pet.y, H - pet.y);
if (edge < FLEE_MARGIN) {
const home = Math.atan2(H / 2 - pet.y, W / 2 - pet.x);
fa += wrapAngle(home - fa) * (1 - edge / FLEE_MARGIN);
}
wantX = Math.cos(fa) * FLEE_SPEED;
wantY = Math.sin(fa) * FLEE_SPEED;
steer = FLEE_STEER;
pet.calm -= dt;
if (pet.calm <= 0) { pet.state = targetSpeed > MOVE_SPEED ? FOLLOW : WANDER; }
} else {
pet.idle = targetSpeed > MOVE_SPEED ? 0 : pet.idle + dt;
pet.state = pet.idle > IDLE_DELAY ? WANDER : FOLLOW;
if (pet.state === FOLLOW) {
const sp = MAX_SPEED * clamp((dist - STOP_DIST) / ARRIVE_RADIUS, 0, 1);
wantX = dx / dist * sp;
wantY = dy / dist * sp;
} else {
pet.wanderAng += smoothNoise(pet.clock * 0.7) * WANDER_TURN * dt;
// 판 가장자리에 가까우면 가운데 쪽으로 방향을 끈다
const edge = Math.min(pet.x, W - pet.x, pet.y, H - pet.y);
if (edge < 70) {
const home = Math.atan2(H / 2 - pet.y, W / 2 - pet.x);
pet.wanderAng += wrapAngle(home - pet.wanderAng) * follow(3, dt);
}
wantX = Math.cos(pet.wanderAng) * WANDER_SPEED;
wantY = Math.sin(pet.wanderAng) * WANDER_SPEED;
}
}
const k = follow(steer, dt);
pet.vx = lerp(pet.vx, wantX, k);
pet.vy = lerp(pet.vy, wantY, k);
pet.x = clamp(pet.x + pet.vx * dt, PET_RADIUS * 1.6, W - PET_RADIUS * 1.6);
pet.y = clamp(pet.y + pet.vy * dt, PET_RADIUS * 1.8, H - PET_RADIUS * 1.4);
if (Math.hypot(pet.vx, pet.vy) > 8 && pet.state !== WANDER) {
pet.wanderAng = Math.atan2(pet.vy, pet.vx);
}
// 꼬리 뿌리 = 몸 뒤(속도 반대쪽) 가장자리
const back = Math.hypot(pet.vx, pet.vy) > 2 ? Math.atan2(-pet.vy, -pet.vx) : Math.atan2(petTailY[1] - pet.y, petTailX[1] - pet.x);
petTailX[0] = pet.x + Math.cos(back) * PET_RADIUS * 0.8;
petTailY[0] = pet.y + Math.sin(back) * PET_RADIUS * 0.8;
followChain(petTailX, petTailY, 8, 0.5, back);
}
function restPose(): void {
pet = { x: W / 2, y: H / 2 + 10, vx: 0, vy: 0, wanderAng: 0, state: WANDER, calm: 0, idle: 0, clock: 0 };
for (let i = 0; i < TAIL_JOINTS; i += 1) {
petTailX[i] = pet.x - PET_RADIUS * 0.8 - i * 8;
petTailY[i] = pet.y - Math.sin(i / (TAIL_JOINTS - 1) * Math.PI) * 10;
}
}
// 상태 줄 글자 — 상태 번호 순서(배회 · 따라가기 · 놀람)
const STATUS_TEXT: string[] = ['배회 중', '따라가는 중', '놀라서 달아나는 중'];
const statusEl = root.querySelector('[data-role="status"]');
let shownState = -1;
function draw(): void {
clearStage(PAPER, PAPER_LOW);
const speed = Math.hypot(pet.vx, pet.vy);
const ang = speed > 2 ? Math.atan2(pet.vy, pet.vx) : 0;
// 늘이기·누르기 — 빠를수록 진행 방향으로 길어지고 옆으로 얇아진다(넓이는 그대로)
const stretch = 1 + Math.min(speed / 600, 0.32);
const squash = 1 / Math.sqrt(stretch);
ctx.beginPath();
ctx.ellipse(pet.x + 4, pet.y + PET_RADIUS * 0.9, PET_RADIUS * 1.05, 7, 0, 0, TAU);
ctx.fillStyle = rgba(INK, 0.13);
ctx.fill();
ctx.lineCap = 'round';
ctx.lineJoin = 'round';
for (let pass = 0; pass < 2; pass += 1) {
ctx.beginPath();
ctx.moveTo(petTailX[0], petTailY[0]);
for (let i = 1; i < TAIL_JOINTS; i += 1) { ctx.lineTo(petTailX[i], petTailY[i]); }
ctx.lineWidth = pass === 0 ? 10 : 6;
ctx.strokeStyle = pass === 0 ? rgba(INK, 1) : rgba(BUTTER, 1);
ctx.stroke();
}
ctx.save();
ctx.translate(pet.x, pet.y);
ctx.rotate(ang);
ctx.scale(stretch, squash);
ctx.rotate(-ang);
// 귀 — 머리 위 두 개의 둥근 삼각형
for (let s = -1; s <= 1; s += 2) {
ctx.beginPath();
ctx.moveTo(s * 8, -PET_RADIUS * 0.8);
ctx.lineTo(s * 22, -PET_RADIUS * 1.35);
ctx.lineTo(s * 25, -PET_RADIUS * 0.45);
ctx.closePath();
ctx.fillStyle = rgba(BUTTER, 1);
ctx.fill();
ctx.lineWidth = 2.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
ctx.beginPath();
ctx.arc(0, 0, PET_RADIUS, 0, TAU);
ctx.fillStyle = rgba(BUTTER, 1);
ctx.fill();
ctx.lineWidth = 2.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.fillStyle = rgba(CORAL, 0.75);
for (let s = -1; s <= 1; s += 2) {
ctx.beginPath();
ctx.ellipse(s * 15, 9, 6, 4, 0, 0, TAU);
ctx.fill();
}
ctx.restore();
// 눈 — 배회 중엔 반쯤 감고, 놀라면 크게 뜬다. 눈동자는 늘 목표 쪽
const open = pet.state === WANDER ? 0.5 : 1;
const er = pet.state === STARTLE ? 8 : 6;
for (let s = -1; s <= 1; s += 2) {
drawEye(pet.x + s * 10, pet.y - 5, er, tx, ty, open);
}
if (pet.state === STARTLE) {
// 놀람 표시 — 머리 위 느낌표, 남은 진정 시간만큼 위로 떠 있다
const lift = 10 + 14 * clamp(pet.calm / CALM_TIME, 0, 1);
ctx.fillStyle = rgba(INK, 1);
ctx.fillRect(pet.x - 2.5, pet.y - PET_RADIUS - lift - 18, 5, 13);
ctx.beginPath();
ctx.arc(pet.x, pet.y - PET_RADIUS - lift, 3, 0, TAU);
ctx.fill();
}
drawTarget(tx, ty);
if (statusEl && shownState !== pet.state) {
shownState = pet.state;
statusEl.textContent = STATUS_TEXT[pet.state];
}
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) { live.setAttribute('aria-live', 'polite'); }
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt: number): void {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt: number): void {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) { advance(dt); }
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest(): void {
stopLoop();
reset();
restPose();
draw();
}
function play(): void {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) { advance(PREWARM_STEP); }
draw();
if (!paused) { startLoop(); }
}
function setPointer(ev: PointerEvent): void {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer(): void { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function (): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("cf") + " is-demo"} ref={rootRef}>
<canvas className={cx("cf__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label="목표점이 멈추면 배회하고 움직이면 따라오다가 너무 빠르면 놀라 달아나는 둥근 반려 생물."></canvas>
<p className={cx("cf__status")} data-role="status" aria-live="off">{'배회 중'}</p>
<button className={cx("cf__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
);
}08 · 쉴 땐 배회하고 따라오다 놀라면 달아나는 반려 생물 — 측정 누적면적 14.476% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
else {
pet.idle = targetSpeed > MOVE_SPEED ? 0 : pet.idle + dt;
pet.state = pet.idle > IDLE_DELAY ? WANDER : FOLLOW;
if (pet.state === FOLLOW) {
const sp = MAX_SPEED * clamp((dist - STOP_DIST) / ARRIVE_RADIUS, 0, 1);
wantX = dx / dist * sp;
wantY = dy / dist * sp;
}
else {
pet.wanderAng += smoothNoise(pet.clock * 0.7) * WANDER_TURN * dt;
// 판 가장자리에 가까우면 가운데 쪽으로 방향을 끈다
const edge = Math.min(pet.x, W - pet.x, pet.y, H - pet.y);
if (edge < 70) {
const home = Math.atan2(H / 2 - pet.y, W / 2 - pet.x);
pet.wanderAng += wrapAngle(home - pet.wanderAng) * follow(3, dt);
}
wantX = Math.cos(pet.wanderAng) * WANDER_SPEED;
wantY = Math.sin(pet.wanderAng) * WANDER_SPEED;
}
}
09잉어가 지나간 자리에 물결이 번지는 연못 장면
연못 수면은 판 2px 마다 한 칸인 240×150 높이 격자이고, 아래 waveStep 이 1/60초마다 칸마다 「네 이웃 합의 절반 − 한 걸음 전 높이」 에 0.985 를 곱해 물결을 퍼뜨린다(1초면 0.4배로 잦아든다). 잉어 셋은 02 와 같은 steerKoi 로 헤엄치며 꼬리 끝 3×3 칸에 꼬리 각속도와 헤엄 속도만큼 높이를 더하고, 그림을 그릴 때는 칸마다 기울기의 1.6배만큼 바닥을 읽는 자리를 밀어 모래와 조약돌이 일렁이게 한다. 가운데 한 칸에 높이 100 을 준 물결은 15걸음 뒤 반지름 28.64px, 30걸음 50.99px, 60걸음 94.53px 로 번졌다.
<main class="stage">
<div class="cf is-demo" id="cf">
  <canvas class="cf__canvas" data-role="canvas" width="480" height="300" role="img" aria-label="잉어 세 마리가 지나간 자리에 물결이 번지고 바닥 무늬가 일렁이며 연잎이 흔들리는 연못."></canvas>
  <button class="cf__pause" data-role="pause" type="button" aria-pressed="false">일시정지</button>
</div>
</main>
@use "../../../../site/static/demo-tokens" as *;
@include stage($stage-paper);
.cf {
position: relative;
width: min(92vw, calc(160vh - 12.8vw));
aspect-ratio: 480 / 300;
margin: 0 auto;
border-radius: $r-card;
overflow: hidden;
box-shadow: $shadow-raised;
background: $subject-cream;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: $sp-3;
bottom: $sp-3;
padding: $sp-1 $sp-3;
border: 2px solid $subject-ink;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: $shadow-press;
transition: transform $dur-quick $ease-spring;
}
// 눌린 상태(멈춤) — 바탕과 글자색을 뒤집어 aria-pressed 가 눈에도 보이게
.cf__pause[aria-pressed="true"] {
background: $subject-cream;
color: $subject-ink;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid $subject-ink;
outline-offset: 3px;
}
// 상태 줄 — 지금 어떤 행동 중인지 글자로. 시연 중에는 aria-live off, 사람이 처음 손대면 polite
.cf__status {
position: absolute;
left: $sp-3;
top: $sp-3;
margin: 0;
padding: $sp-1 $sp-3;
border-radius: $r-pill;
background: $subject-ink;
color: $subject-cream;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status { font-size: 11px; padding: $sp-1 $sp-2; }
}
// 동작 줄이기 — 장면은 스크립트가 쉬는 자세 한 장으로 멈춘다. 버튼도 떠오르지 않게
@media (prefers-reduced-motion: reduce) {
.cf__pause { transition: none !important; }
.cf__pause:hover,
.cf__pause:active { transform: none !important; }
}html, body {
margin: 0;
overflow: hidden;
}
.stage {
box-sizing: border-box;
min-height: 100vh;
display: grid;
place-items: center;
margin: 0;
background: #ffffff;
font-family: -apple-system, "Segoe UI", "Noto Sans KR", sans-serif;
padding: clamp(8px, 4vw, 24px);
}
.cf {
position: relative;
width: min(92vw, 160vh - 12.8vw);
aspect-ratio: 480/300;
margin: 0 auto;
border-radius: 16px;
overflow: hidden;
box-shadow: 0 14px 24px rgba(23, 20, 26, 0.32);
background: #fff7e6;
}
.cf__canvas {
position: absolute;
inset: 0;
display: block;
width: 100%;
height: 100%;
}
.cf__pause {
position: absolute;
right: 12px;
bottom: 12px;
padding: 4px 12px;
border: 2px solid #17141a;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-family: inherit;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
cursor: pointer;
box-shadow: 0 6px 12px rgba(23, 20, 26, 0.32);
transition: transform 220ms cubic-bezier(0.2, 0.8, 0.2, 1);
}
.cf__pause[aria-pressed=true] {
background: #fff7e6;
color: #17141a;
}
.cf__pause:hover {
transform: translateY(-2px);
}
.cf__pause:active {
transform: translateY(1px);
}
.cf__pause:focus-visible {
outline: 3px solid #17141a;
outline-offset: 3px;
}
.cf__status {
position: absolute;
left: 12px;
top: 12px;
margin: 0;
padding: 4px 12px;
border-radius: 999px;
background: #17141a;
color: #fff7e6;
font-weight: 700;
font-size: 12px;
line-height: 1.6;
pointer-events: none;
}
@media (max-width: 340px) {
.cf__pause,
.cf__status {
font-size: 11px;
padding: 4px 8px;
}
}
@media (prefers-reduced-motion: reduce) {
.cf__pause {
transition: none !important;
}
.cf__pause:hover,
.cf__pause:active {
transform: none !important;
}
}(function () {
const root = document.getElementById("cf");
if (!root) return;
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v, lo, hi) { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a, b, k) { return a + (b - a) * k; }
function smooth(x) { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a) {
let r = a;
while (r > Math.PI) {
r -= TAU;
}
while (r < -Math.PI) {
r += TAU;
}
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate, dt) { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed) {
let s = seed >>> 0;
return function () {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) {
NOISE_TABLE[i] = noiseRng() * 2 - 1;
}
function smoothNoise(x) {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t, ax, ay, period) {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 마디 사슬 — xs[0], ys[0] 이 머리. 머리를 옮긴 뒤 부르면 뒤 마디마다 「앞 마디에서 지금 자기 쪽으로 향한 방향 × gap」 자리로 끌어온다.
// 간격만 지키므로 마디는 늘지도 줄지도 않고, 몸은 머리가 지나간 길을 대충 따라 눕는다.
// maxBend 가 π 보다 작으면 이웃 두 토막이 꺾이는 각을 ±maxBend(라디안)로 자른다 — π 이상(예: Math.PI)이면 각 한계 없음.
// backAngle 은 머리 뒤쪽 방향(머리 진행 방향 + π). 숫자면 첫 토막도 그 방향을 기준으로 자른다, NaN 이면 첫 토막은 자유
function followChain(xs, ys, gap, maxBend, backAngle) {
const n = xs.length;
let prevAng = backAngle;
for (let i = 1; i < n; i += 1) {
let ang = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
if (maxBend < Math.PI && !isNaN(prevAng)) {
const d = wrapAngle(ang - prevAng);
if (d > maxBend) {
ang = prevAng + maxBend;
}
else if (d < -maxBend) {
ang = prevAng - maxBend;
}
}
xs[i] = xs[i - 1] + Math.cos(ang) * gap;
ys[i] = ys[i - 1] + Math.sin(ang) * gap;
prevAng = ang;
}
}
// 마디 i 에서 머리 쪽을 향한 방향(라디안) — 양 끝은 이웃 한 토막, 가운데는 앞뒤 마디를 이은 방향
function jointAngle(xs, ys, i) {
const n = xs.length;
if (i <= 0) {
return Math.atan2(ys[0] - ys[1], xs[0] - xs[1]);
}
if (i >= n - 1) {
return Math.atan2(ys[n - 2] - ys[n - 1], xs[n - 2] - xs[n - 1]);
}
return Math.atan2(ys[i - 1] - ys[i + 1], xs[i - 1] - xs[i + 1]);
}
// 이웃 두 토막 사이 꺾인 각(라디안, 부호 있음) — 마디 i 앞 토막과 뒤 토막의 방향 차
function bendAt(xs, ys, i) {
const a = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
const b = Math.atan2(ys[i + 1] - ys[i], xs[i + 1] - xs[i]);
return wrapAngle(b - a);
}
// 몸 윤곽 — 마디마다 방향의 법선(직각) 쪽으로 radii[i] 만큼 좌우로 민 점을 잇는다.
// 순서: 머리 왼쪽 → 왼쪽 옆구리를 따라 꼬리 → 꼬리 끝 → 오른쪽 옆구리를 따라 머리 → 머리 앞쪽 반원(HEAD_CAP_STEPS 조각). 닫힌 다각형, 점마다 x 와 y 를 차례로 넣은 한 줄 배열
const HEAD_CAP_STEPS = 6;
function bodyOutline(xs, ys, radii) {
const n = xs.length;
const pts = [];
for (let i = 0; i < n; i += 1) {
const a = jointAngle(xs, ys, i) + Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const tailA = jointAngle(xs, ys, n - 1) + Math.PI;
pts.push(xs[n - 1] + Math.cos(tailA) * radii[n - 1], ys[n - 1] + Math.sin(tailA) * radii[n - 1]);
for (let i = n - 1; i >= 0; i -= 1) {
const a = jointAngle(xs, ys, i) - Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const a0 = jointAngle(xs, ys, 0);
for (let k = 1; k < HEAD_CAP_STEPS; k += 1) {
const a = a0 - Math.PI / 2 + Math.PI * k / HEAD_CAP_STEPS;
pts.push(xs[0] + Math.cos(a) * radii[0], ys[0] + Math.sin(a) * radii[0]);
}
return pts;
}
// 몸이 스스로 겹친 정도 — 사슬에서 3칸 이상 떨어진 두 마디가 두 반지름 합보다 가까운 쌍의 수와 가장 가까운 거리
function selfOverlap(xs, ys, radii) {
const n = xs.length;
let count = 0;
let nearest = Infinity;
for (let i = 0; i < n; i += 1) {
for (let j = i + 3; j < n; j += 1) {
const d = Math.hypot(xs[i] - xs[j], ys[i] - ys[j]);
if (d < nearest) {
nearest = d;
}
if (d < radii[i] + radii[j]) {
count += 1;
}
}
}
return [count, nearest];
}
const KOI_JOINTS = 14;
// 이웃 두 토막이 꺾일 수 있는 한계(라디안). 0.35 ≈ 20°
const MAX_BEND = 0.35;
// 헤엄 — 최고 속도 SWIM_SPEED(px/초), 머리가 1초에 돌 수 있는 각 TURN_RATE(라디안), 목표 SLOW_RADIUS(px) 안에서는 속도를 줄인다
const SWIM_SPEED = 170;
const TURN_RATE = 3.2;
const SLOW_RADIUS = 90;
// 몸 흔들기 — 나아가는 방향에 sin(phase) × WIGGLE_AMP 를 더한다. phase 는 1px 나아갈 때 WIGGLE_FREQ 라디안씩
const WIGGLE_AMP = 0.24;
const WIGGLE_FREQ = 0.05;
// 가슴지느러미 — 벌어진 각 = FIN_BASE ± 앞몸 곡률 × FIN_GAIN. 바깥쪽 지느러미가 더 벌어진다
const FIN_BASE = 0.55;
const FIN_GAIN = 2.2;
// 꼬리지느러미 — 꼬리 토막 방향을 쫓는 스프링(세기 TAIL_STIFF, 감쇠 TAIL_DAMP). 몸보다 한 박자 늦게 흔들린다
const TAIL_STIFF = 60;
const TAIL_DAMP = 9;
// 몸 굵기 — u = 0(머리) ~ 1(꼬리). 앞 3할에서 가장 굵고 꼬리로 가늘어진다
function koiRadius(u, size) {
return size * (0.42 + 0.58 * Math.sin(Math.PI * clamp(0.28 + u * 0.72, 0, 1))) * (1 - 0.72 * u * u);
}
function makeKoi(x, y, heading, gap, size) {
const xs = new Float64Array(KOI_JOINTS);
const ys = new Float64Array(KOI_JOINTS);
const radii = new Float64Array(KOI_JOINTS);
for (let i = 0; i < KOI_JOINTS; i += 1) {
xs[i] = x - Math.cos(heading) * gap * i;
ys[i] = y - Math.sin(heading) * gap * i;
radii[i] = koiRadius(i / (KOI_JOINTS - 1), size);
}
return { xs: xs, ys: ys, radii: radii, gap: gap, heading: heading, speed: 0, phase: 0, curve: 0, finL: FIN_BASE, finR: FIN_BASE, tailAng: heading + Math.PI, tailVel: 0 };
}
// 한 걸음 — 머리를 목표 쪽으로 돌리고(1초에 TURN_RATE 까지) 나아간 뒤, 각 한계를 둔 사슬로 몸을 끌어온다
function steerKoi(k, dt, tx, ty, maxBend) {
const dx = tx - k.xs[0];
const dy = ty - k.ys[0];
const dist = Math.hypot(dx, dy);
const turn = wrapAngle(Math.atan2(dy, dx) - k.heading);
k.heading = wrapAngle(k.heading + clamp(turn, -TURN_RATE * dt, TURN_RATE * dt));
const want = SWIM_SPEED * clamp(dist / SLOW_RADIUS, 0.3, 1);
k.speed = lerp(k.speed, want, follow(3, dt));
k.phase += k.speed * dt * WIGGLE_FREQ;
const move = k.heading + Math.sin(k.phase) * WIGGLE_AMP;
k.xs[0] += Math.cos(move) * k.speed * dt;
k.ys[0] += Math.sin(move) * k.speed * dt;
followChain(k.xs, k.ys, k.gap, maxBend, k.heading + Math.PI);
// 앞몸 곡률 — 2·3·4번 마디의 꺾인 각 합. 부호가 휜 방향
const curve = bendAt(k.xs, k.ys, 2) + bendAt(k.xs, k.ys, 3) + bendAt(k.xs, k.ys, 4);
k.curve = lerp(k.curve, curve, follow(10, dt));
k.finL = lerp(k.finL, clamp(FIN_BASE + k.curve * FIN_GAIN, 0.15, 1.45), follow(8, dt));
k.finR = lerp(k.finR, clamp(FIN_BASE - k.curve * FIN_GAIN, 0.15, 1.45), follow(8, dt));
const n = KOI_JOINTS;
const tailTarget = Math.atan2(k.ys[n - 1] - k.ys[n - 2], k.xs[n - 1] - k.xs[n - 2]);
const acc = TAIL_STIFF * wrapAngle(tailTarget - k.tailAng) - TAIL_DAMP * k.tailVel;
k.tailVel += acc * dt;
k.tailAng = wrapAngle(k.tailAng + k.tailVel * dt);
}
// 쉬는 자세 — 머리 (x, y) 에서 heading 반대쪽으로 완만한 S 자(사인 반 바퀴 두 번)로 눕힌다
function restKoi(k, x, y, heading) {
k.heading = heading;
k.speed = 0;
for (let i = 0; i < KOI_JOINTS; i += 1) {
const u = i / (KOI_JOINTS - 1);
const side = Math.sin(u * TAU) * k.gap * 1.4;
k.xs[i] = x - Math.cos(heading) * k.gap * i - Math.sin(heading) * side;
k.ys[i] = y - Math.sin(heading) * k.gap * i + Math.cos(heading) * side;
}
k.curve = 0;
k.finL = FIN_BASE;
k.finR = FIN_BASE;
k.tailAng = Math.atan2(k.ys[KOI_JOINTS - 1] - k.ys[KOI_JOINTS - 2], k.xs[KOI_JOINTS - 1] - k.xs[KOI_JOINTS - 2]);
k.tailVel = 0;
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER = [251, 247, 238];
const PAPER_LOW = [222, 242, 234];
const INK = [58, 50, 74];
const CREAM = [255, 251, 242];
const CORAL = [244, 162, 144];
const LAVENDER = [188, 170, 236];
const BUTTER = [246, 222, 140];
const SAGE = [156, 204, 164];
const PINK = [244, 176, 200];
const SKY = [156, 204, 236];
function rgba(c, a) {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c, k) { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]');
const pauseEl = root.querySelector('[data-role="pause"]');
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) {
return;
}
const cv = canvasEl;
const ctx = ctxRaw;
const pauseBtn = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas() {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top, bottom) {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts) {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts, fill, line) {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts, ox, oy, alpha) {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x, y, r, lookX, lookY, open) {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x, y) {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) {
return;
}
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 잉어 그리기 — 지느러미(몸 밑) → 몸 → 무늬 → 등지느러미 → 눈 순서. body·spot 은 몸 바탕색과 무늬색
function koiFin(x, y, ang, len, wide, color) {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ang);
ctx.beginPath();
ctx.moveTo(0, 0);
ctx.quadraticCurveTo(len * 0.5, -wide, len, 0);
ctx.quadraticCurveTo(len * 0.5, wide * 0.35, 0, 0);
ctx.closePath();
ctx.fillStyle = rgba(color, 0.92);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 0.85);
ctx.stroke();
ctx.restore();
}
function drawKoi(k, body, spot, fin, lookX, lookY, line) {
const n = KOI_JOINTS;
const size = k.radii[3];
// 가슴지느러미 — 2번 마디 좌우. 몸 뒤쪽(진행 반대)에서 finL·finR 만큼 바깥으로 벌린다
const a2 = jointAngle(k.xs, k.ys, 2);
koiFin(k.xs[2] + Math.cos(a2 + Math.PI / 2) * k.radii[2] * 0.95, k.ys[2] + Math.sin(a2 + Math.PI / 2) * k.radii[2] * 0.95, a2 + Math.PI - k.finL, size * 2, size * 0.85, fin);
koiFin(k.xs[2] + Math.cos(a2 - Math.PI / 2) * k.radii[2] * 0.95, k.ys[2] + Math.sin(a2 - Math.PI / 2) * k.radii[2] * 0.95, a2 + Math.PI + k.finR, size * 2, size * 0.85, fin);
// 꼬리지느러미 — 꼬리 끝 마디에서 스프링 각 tailAng 을 가운데로 두 갈래
koiFin(k.xs[n - 1], k.ys[n - 1], k.tailAng + 0.42, size * 2.1, size * 0.8, fin);
koiFin(k.xs[n - 1], k.ys[n - 1], k.tailAng - 0.42, size * 2.1, size * 0.8, fin);
const outline = bodyOutline(k.xs, k.ys, k.radii);
fillShape(outline, body, line);
// 무늬 — 정해 둔 마디의 한쪽 옆으로 민 둥근 얼룩. 몸 윤곽 안으로 잘라 넘치지 않게
ctx.save();
smoothClosed(outline);
ctx.clip();
ctx.fillStyle = rgba(spot, 1);
const spots = [1, 0.35, 4, -0.5, 6, 0.55, 9, -0.2];
for (let s = 0; s < spots.length; s += 2) {
const i = spots[s];
const a = jointAngle(k.xs, k.ys, i) + Math.PI / 2;
ctx.beginPath();
ctx.arc(k.xs[i] + Math.cos(a) * k.radii[i] * spots[s + 1], k.ys[i] + Math.sin(a) * k.radii[i] * spots[s + 1], k.radii[i] * 0.85, 0, TAU);
ctx.fill();
}
ctx.restore();
// 등지느러미 — 3번에서 8번 마디까지 등줄기를 잇는 선
ctx.beginPath();
ctx.moveTo(k.xs[3], k.ys[3]);
for (let i = 4; i <= 8; i += 1) {
ctx.lineTo(k.xs[i], k.ys[i]);
}
ctx.lineWidth = 2;
ctx.lineCap = 'round';
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
const a0 = jointAngle(k.xs, k.ys, 0);
for (let s = -1; s <= 1; s += 2) {
const ex = k.xs[0] + Math.cos(a0 + s * Math.PI / 2) * k.radii[0] * 0.62;
const ey = k.ys[0] + Math.sin(a0 + s * Math.PI / 2) * k.radii[0] * 0.62;
drawEye(ex, ey, Math.max(2.2, k.radii[0] * 0.3), lookX, lookY, 1);
}
}
// 09 연못 — 수면을 GRID_W × GRID_H 높이 격자(한 칸 = 판 2px)로 두고, 1/WAVE_HZ 초마다
// 새 높이 = (위·아래·왼·오른 네 이웃의 합) ÷ 2 − 한 걸음 전 높이, 그 뒤 WAVE_DAMP 를 곱해 잦아들게 한다
const GRID_W = 240;
const GRID_H = 150;
const WAVE_HZ = 60;
const WAVE_DAMP = 0.985;
// 꼬리 물결 — 꼬리 끝이 지나는 칸에 (꼬리지느러미 각속도 × 꼬리 길이 + 헤엄 속도) × WAKE_GAIN × 걸음 시간 만큼 높이를 더한다
const WAKE_GAIN = 0.55;
const POND_KOI_GAP = 10;
const POND_KOI_SIZE = 13;
const PREWARM = 3;
function pathAt(t) { return figureEight(t, 175, 95, 9); }
let waveNow = new Float32Array(GRID_W * GRID_H);
let wavePrev = new Float32Array(GRID_W * GRID_H);
let waveAcc = 0;
let pondClock = 0;
// 잉어 셋 — 첫째는 목표를, 둘째·셋째는 같은 8자 길을 KOI_LAGS 초 늦게, 반쯤 줄인 고리로 쫓는다
const KOI_LAGS = [0, 3, 6];
const pondKoi = [];
for (let i = 0; i < 3; i += 1) {
pondKoi.push(makeKoi(W / 2, H / 2, 0, POND_KOI_GAP, POND_KOI_SIZE));
}
// 연잎 — 자리(px)·반지름·처음 각. 수면 높이와 기울기를 따라 흔들린다
const PADS = [70, 62, 26, 0.4, 404, 232, 30, 2.2, 392, 58, 20, 4.1, 96, 236, 18, 5.3];
    function waveStep() {
        const now = waveNow;
        const prev = wavePrev;
        for (let y = 1; y < GRID_H - 1; y += 1) {
            const row = y * GRID_W;
            for (let x = 1; x < GRID_W - 1; x += 1) {
                const i = row + x;
                prev[i] = ((now[i - 1] + now[i + 1] + now[i - GRID_W] + now[i + GRID_W]) * 0.5 - prev[i]) * WAVE_DAMP;
            }
        }
        waveNow = prev;
        wavePrev = now;
    }
// 판 좌표 (x, y) 둘레 3×3 칸에 높이 amount 를 더한다(가운데 두 배)
function disturb(x, y, amount) {
const gx = Math.round(x / 2);
const gy = Math.round(y / 2);
if (gx < 2 || gy < 2 || gx > GRID_W - 3 || gy > GRID_H - 3) {
return;
}
for (let oy = -1; oy <= 1; oy += 1) {
for (let ox = -1; ox <= 1; ox += 1) {
waveNow[(gy + oy) * GRID_W + gx + ox] += amount * (ox === 0 && oy === 0 ? 2 : 1);
}
}
}
function heightAt(x, y) {
const gx = clamp(Math.round(x / 2), 1, GRID_W - 2);
const gy = clamp(Math.round(y / 2), 1, GRID_H - 2);
return waveNow[gy * GRID_W + gx];
}
function koiGoal(i, tx, ty) {
if (i === 0) {
return [tx, ty];
}
const p = figureEight(pondClock - KOI_LAGS[i], 175 - i * 40, 95 - i * 18, 9);
return p;
}
function reset() {
waveNow.fill(0);
wavePrev.fill(0);
waveAcc = 0;
pondClock = 0;
for (let i = 0; i < pondKoi.length; i += 1) {
const g = koiGoal(i, pathAt(0)[0], pathAt(0)[1]);
const fresh = makeKoi(g[0] - 30, g[1], 0, POND_KOI_GAP, POND_KOI_SIZE);
const k = pondKoi[i];
k.xs.set(fresh.xs);
k.ys.set(fresh.ys);
k.heading = 0;
k.speed = 0;
k.phase = i * 1.3;
k.tailAng = Math.PI;
k.tailVel = 0;
}
}
function update(dt, tx, ty, tvx, tvy) {
pondClock += dt;
for (let i = 0; i < pondKoi.length; i += 1) {
const k = pondKoi[i];
const g = koiGoal(i, tx, ty);
steerKoi(k, dt, g[0], g[1], MAX_BEND);
const n = KOI_JOINTS;
disturb(k.xs[n - 1], k.ys[n - 1], (Math.abs(k.tailVel) * POND_KOI_SIZE + k.speed) * WAKE_GAIN * dt);
}
waveAcc += dt;
let n = 0;
while (waveAcc >= 1 / WAVE_HZ && n < 4) {
waveStep();
waveAcc -= 1 / WAVE_HZ;
n += 1;
}
}
// 쉬는 자세 — 잔잔한 수면에 잉어 셋을 S 자로 눕혀 둔다
function restPose() {
waveNow.fill(0);
wavePrev.fill(0);
restKoi(pondKoi[0], W / 2 + 70, H / 2 - 10, 0.15);
restKoi(pondKoi[1], W / 2 - 60, H / 2 + 60, Math.PI - 0.3);
restKoi(pondKoi[2], W / 2 - 40, H / 2 - 70, Math.PI + 0.2);
}
// 굴절 — 바닥 무늬를 읽는 자리를 수면 기울기 × REFRACT 칸만큼 민다. 빛 — 기울기가 왼쪽 위를 향하면 밝게(LIGHT_GAIN)
const REFRACT = 1.6;
const LIGHT_GAIN = 0.05;
// 깊이 음영 — 연못 가운데로 갈수록 DEPTH_SHADE 만큼 어둡게
const DEPTH_SHADE = 0.22;
// 바닥 — 모래 바탕(값 노이즈 얼룩) 위에 시드 고정 조약돌 POND_PEBBLES 개. 한 번만 계산해 둔다
const POND_PEBBLES = 48;
const floorR = new Float32Array(GRID_W * GRID_H);
const floorG = new Float32Array(GRID_W * GRID_H);
const floorB = new Float32Array(GRID_W * GRID_H);
const depthK = new Float32Array(GRID_W * GRID_H);
const SAND = [168, 210, 204];
const PEBBLE_COLORS = [[226, 218, 196], [200, 190, 230], [182, 220, 176], [240, 206, 196]];
(function buildFloor() {
const rng = makeRng(4809);
for (let y = 0; y < GRID_H; y += 1) {
for (let x = 0; x < GRID_W; x += 1) {
const i = y * GRID_W + x;
const n = smoothNoise(x * 0.09 + y * 0.013) * 0.5 + smoothNoise(y * 0.11 + 40 + x * 0.02) * 0.5;
floorR[i] = SAND[0] + n * 10;
floorG[i] = SAND[1] + n * 10;
floorB[i] = SAND[2] + n * 8;
const dx = (x - GRID_W / 2) / (GRID_W / 2);
const dy = (y - GRID_H / 2) / (GRID_H / 2);
depthK[i] = 1 - DEPTH_SHADE * clamp(1 - (dx * dx + dy * dy), 0, 1);
}
}
for (let p = 0; p < POND_PEBBLES; p += 1) {
const px = rng() * GRID_W;
const py = rng() * GRID_H;
const pr = 2.5 + rng() * 5;
const c = PEBBLE_COLORS[Math.floor(rng() * PEBBLE_COLORS.length)];
for (let y = Math.max(0, Math.floor(py - pr)); y < Math.min(GRID_H, Math.ceil(py + pr)); y += 1) {
for (let x = Math.max(0, Math.floor(px - pr)); x < Math.min(GRID_W, Math.ceil(px + pr)); x += 1) {
const d = Math.hypot(x - px, (y - py) * 1.2) / pr;
if (d > 1) {
continue;
}
// 조약돌 윗면 — 왼쪽 위가 밝고 가장자리는 어둡게
const lit = 1.08 - 0.25 * d - 0.12 * ((x - px) + (y - py)) / pr;
const i = y * GRID_W + x;
floorR[i] = c[0] * lit;
floorG[i] = c[1] * lit;
floorB[i] = c[2] * lit;
}
}
}
})();
const pondCanvas = document.createElement('canvas');
pondCanvas.width = GRID_W;
pondCanvas.height = GRID_H;
const pondCtxRaw = pondCanvas.getContext('2d');
const pondImg = pondCtxRaw ? pondCtxRaw.createImageData(GRID_W, GRID_H) : null;
function renderWater() {
if (!pondCtxRaw || !pondImg) {
return;
}
const h = waveNow;
const px = pondImg.data;
for (let y = 0; y < GRID_H; y += 1) {
for (let x = 0; x < GRID_W; x += 1) {
const i = y * GRID_W + x;
const xl = x > 0 ? i - 1 : i;
const xr = x < GRID_W - 1 ? i + 1 : i;
const yu = y > 0 ? i - GRID_W : i;
const yd = y < GRID_H - 1 ? i + GRID_W : i;
const gx = h[xr] - h[xl];
const gy = h[yd] - h[yu];
const sx = clamp(Math.round(x + gx * REFRACT), 0, GRID_W - 1);
const sy = clamp(Math.round(y + gy * REFRACT), 0, GRID_H - 1);
const s = sy * GRID_W + sx;
const light = depthK[i] * (1 - (gx + gy) * LIGHT_GAIN);
const o = i * 4;
px[o] = floorR[s] * light;
px[o + 1] = floorG[s] * light;
px[o + 2] = floorB[s] * light;
px[o + 3] = 255;
}
}
pondCtxRaw.putImageData(pondImg, 0, 0);
}
function drawPad(i) {
const x0 = PADS[i * 4];
const y0 = PADS[i * 4 + 1];
const r = PADS[i * 4 + 2];
const hx = heightAt(x0 + 4, y0) - heightAt(x0 - 4, y0);
const hy = heightAt(x0, y0 + 4) - heightAt(x0, y0 - 4);
const x = x0 + hx * 3;
const y = y0 + hy * 3;
const rot = PADS[i * 4 + 3] + smoothNoise(pondClock * 0.3 + i * 9) * 0.25 + (hx - hy) * 0.03;
const sc = 1 + clamp(heightAt(x0, y0) * 0.012, -0.1, 0.1);
ctx.save();
ctx.translate(x, y);
ctx.rotate(rot);
ctx.scale(sc, sc);
ctx.beginPath();
ctx.ellipse(5, 6, r, r * 0.92, 0, 0.35, TAU - 0.35);
ctx.lineTo(5, 6);
ctx.closePath();
ctx.fillStyle = rgba(INK, 0.16);
ctx.fill();
ctx.beginPath();
ctx.arc(0, 0, r, 0.35, TAU - 0.35);
ctx.lineTo(0, 0);
ctx.closePath();
ctx.fillStyle = rgba(SAGE, 1);
ctx.fill();
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.lineWidth = 1;
ctx.strokeStyle = rgba(INK, 0.35);
for (let v = 1; v < 6; v += 1) {
const a = 0.35 + (TAU - 0.7) * v / 6;
ctx.beginPath();
ctx.moveTo(0, 0);
ctx.lineTo(Math.cos(a) * r * 0.85, Math.sin(a) * r * 0.85);
ctx.stroke();
}
if (i === 0) {
ctx.beginPath();
ctx.arc(-r * 0.3, r * 0.15, r * 0.32, 0, TAU);
ctx.fillStyle = rgba(PINK, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
ctx.restore();
}
const KOI_BODY = [CREAM, BUTTER, CREAM];
const KOI_SPOT = [CORAL, CORAL, INK];
function draw() {
renderWater();
ctx.imageSmoothingEnabled = true;
ctx.drawImage(pondCanvas, 0, 0, W, H);
for (let i = 0; i < pondKoi.length; i += 1) {
dropShadow(bodyOutline(pondKoi[i].xs, pondKoi[i].ys, pondKoi[i].radii), 7, 11, 0.2);
}
for (let i = 0; i < pondKoi.length; i += 1) {
drawKoi(pondKoi[i], KOI_BODY[i], KOI_SPOT[i], SKY, tx, ty, 2);
}
for (let i = 0; i < PADS.length / 4; i += 1) {
drawPad(i);
}
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake() {
if (!demo) {
return;
}
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) {
live.setAttribute('aria-live', 'polite');
}
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt) {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt) {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
    function frame(ts) {
        if (still || paused) {
            rafId = 0;
            return;
        }
        if (lastTs < 0) {
            lastTs = ts;
        }
        const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
        lastTs = ts;
        if (dt > 0) {
            advance(dt);
        }
        draw();
        rafId = window.requestAnimationFrame(frame);
    }
function startLoop() {
if (rafId) {
return;
}
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop() {
if (rafId) {
window.cancelAnimationFrame(rafId);
rafId = 0;
}
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest() {
stopLoop();
reset();
restPose();
draw();
}
function play() {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) {
advance(PREWARM_STEP);
}
draw();
if (!paused) {
startLoop();
}
}
function setPointer(ev) {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer() { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function () {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) {
stopLoop();
}
else if (!still) {
startLoop();
}
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function () {
if (document.hidden) {
stopLoop();
}
else if (!paused && !still) {
startLoop();
}
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function () {
still = reduceQuery.matches;
if (still) {
showRest();
}
else {
play();
}
}, { signal: off.signal });
window.addEventListener('resize', function () {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) {
showRest();
}
else {
play();
}
return function () {
stopLoop();
off.abort();
};
})();// KoiPondRippleScene - vanilla 판(09-creature-hero-koi-pond-ripple-scene) 의 React 포트. 같은 계산을 useEffect 안에서 돌린다.
import { useEffect, useRef } from "react";
import styles from "./KoiPondRippleScene.module.scss";
const cx = (s: string): string => s.split(" ").map((n) => styles[n] ?? n).join(" ");
export default function KoiPondRippleScene() {
const rootRef = useRef<HTMLDivElement | null>(null);
useEffect(() => {
const rootEl = rootRef.current;
if (!rootEl) return;
const root: HTMLElement = rootEl;
type Pt = [number, number];
type RGB = [number, number, number];
// 판 좌표 — 캔버스 안은 늘 480×300. 화면에 보이는 크기와 상관없이 계산은 이 좌표로 한다
const W = 480;
const H = 300;
const TAU = Math.PI * 2;
function clamp(v: number, lo: number, hi: number): number { return v < lo ? lo : (v > hi ? hi : v); }
function lerp(a: number, b: number, k: number): number { return a + (b - a) * k; }
function smooth(x: number): number { const c = clamp(x, 0, 1); return c * c * (3 - 2 * c); }
// 각을 -π~π 로 접는다 — 두 방향의 차이를 잴 때 한 바퀴 넘어간 값을 되돌린다
function wrapAngle(a: number): number {
let r = a;
while (r > Math.PI) { r -= TAU; }
while (r < -Math.PI) { r += TAU; }
return r;
}
// 따라가기 비율 — 1 − e^(−rate·dt). 프레임 시간이 달라도 1초에 같은 만큼 다가간다
function follow(rate: number, dt: number): number { return 1 - Math.exp(-rate * dt); }
// 시드 고정 난수 — 같은 시드면 같은 흔들림·배치가 다시 나온다 (32비트 정수 섞기)
function makeRng(seed: number): () => number {
let s = seed >>> 0;
return function (): number {
s = (s + 0x6d2b79f5) >>> 0;
let t = s;
t = Math.imul(t ^ (t >>> 15), t | 1);
t ^= t + Math.imul(t ^ (t >>> 7), t | 61);
return ((t ^ (t >>> 14)) >>> 0) / 4294967296;
};
}
// 1차원 값 노이즈 — 정수 자리마다 시드로 정한 값(-1~1)을 두고 사이는 부드러운 보간. 흔들림·배회 방향에 쓴다
const NOISE_TABLE = new Float32Array(256);
const noiseRng = makeRng(480);
for (let i = 0; i < 256; i += 1) { NOISE_TABLE[i] = noiseRng() * 2 - 1; }
function smoothNoise(x: number): number {
const i = Math.floor(x);
const f = x - i;
const u = f * f * (3 - 2 * f);
return lerp(NOISE_TABLE[i & 255], NOISE_TABLE[(i + 1) & 255], u);
}
// 8자 길 — 가로로 한 번(sin θ), 세로로 두 번(sin 2θ) 흔들리는 점. 판 가운데를 지나는 두 고리를 period 초에 한 바퀴
function figureEight(t: number, ax: number, ay: number, period: number): Pt {
const a = TAU * t / period;
return [W / 2 + ax * Math.sin(a), H / 2 + ay * Math.sin(2 * a)];
}
// 마디 사슬 — xs[0], ys[0] 이 머리. 머리를 옮긴 뒤 부르면 뒤 마디마다 「앞 마디에서 지금 자기 쪽으로 향한 방향 × gap」 자리로 끌어온다.
// 간격만 지키므로 마디는 늘지도 줄지도 않고, 몸은 머리가 지나간 길을 대충 따라 눕는다.
// maxBend 가 π 보다 작으면 이웃 두 토막이 꺾이는 각을 ±maxBend(라디안)로 자른다 — π 이상(예: Math.PI)이면 각 한계 없음.
// backAngle 은 머리 뒤쪽 방향(머리 진행 방향 + π). 숫자면 첫 토막도 그 방향을 기준으로 자른다, NaN 이면 첫 토막은 자유
function followChain(xs: Float64Array, ys: Float64Array, gap: number, maxBend: number, backAngle: number): void {
const n = xs.length;
let prevAng = backAngle;
for (let i = 1; i < n; i += 1) {
let ang = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
if (maxBend < Math.PI && !isNaN(prevAng)) {
const d = wrapAngle(ang - prevAng);
if (d > maxBend) { ang = prevAng + maxBend; } else if (d < -maxBend) { ang = prevAng - maxBend; }
}
xs[i] = xs[i - 1] + Math.cos(ang) * gap;
ys[i] = ys[i - 1] + Math.sin(ang) * gap;
prevAng = ang;
}
}
// 마디 i 에서 머리 쪽을 향한 방향(라디안) — 양 끝은 이웃 한 토막, 가운데는 앞뒤 마디를 이은 방향
function jointAngle(xs: Float64Array, ys: Float64Array, i: number): number {
const n = xs.length;
if (i <= 0) { return Math.atan2(ys[0] - ys[1], xs[0] - xs[1]); }
if (i >= n - 1) { return Math.atan2(ys[n - 2] - ys[n - 1], xs[n - 2] - xs[n - 1]); }
return Math.atan2(ys[i - 1] - ys[i + 1], xs[i - 1] - xs[i + 1]);
}
// 이웃 두 토막 사이 꺾인 각(라디안, 부호 있음) — 마디 i 앞 토막과 뒤 토막의 방향 차
function bendAt(xs: Float64Array, ys: Float64Array, i: number): number {
const a = Math.atan2(ys[i] - ys[i - 1], xs[i] - xs[i - 1]);
const b = Math.atan2(ys[i + 1] - ys[i], xs[i + 1] - xs[i]);
return wrapAngle(b - a);
}
// 몸 윤곽 — 마디마다 방향의 법선(직각) 쪽으로 radii[i] 만큼 좌우로 민 점을 잇는다.
// 순서: 머리 왼쪽 → 왼쪽 옆구리를 따라 꼬리 → 꼬리 끝 → 오른쪽 옆구리를 따라 머리 → 머리 앞쪽 반원(HEAD_CAP_STEPS 조각). 닫힌 다각형, 점마다 x 와 y 를 차례로 넣은 한 줄 배열
const HEAD_CAP_STEPS = 6;
function bodyOutline(xs: Float64Array, ys: Float64Array, radii: Float64Array): number[] {
const n = xs.length;
const pts: number[] = [];
for (let i = 0; i < n; i += 1) {
const a = jointAngle(xs, ys, i) + Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const tailA = jointAngle(xs, ys, n - 1) + Math.PI;
pts.push(xs[n - 1] + Math.cos(tailA) * radii[n - 1], ys[n - 1] + Math.sin(tailA) * radii[n - 1]);
for (let i = n - 1; i >= 0; i -= 1) {
const a = jointAngle(xs, ys, i) - Math.PI / 2;
pts.push(xs[i] + Math.cos(a) * radii[i], ys[i] + Math.sin(a) * radii[i]);
}
const a0 = jointAngle(xs, ys, 0);
for (let k = 1; k < HEAD_CAP_STEPS; k += 1) {
const a = a0 - Math.PI / 2 + Math.PI * k / HEAD_CAP_STEPS;
pts.push(xs[0] + Math.cos(a) * radii[0], ys[0] + Math.sin(a) * radii[0]);
}
return pts;
}
// 몸이 스스로 겹친 정도 — 사슬에서 3칸 이상 떨어진 두 마디가 두 반지름 합보다 가까운 쌍의 수와 가장 가까운 거리
function selfOverlap(xs: Float64Array, ys: Float64Array, radii: Float64Array): [number, number] {
const n = xs.length;
let count = 0;
let nearest = Infinity;
for (let i = 0; i < n; i += 1) {
for (let j = i + 3; j < n; j += 1) {
const d = Math.hypot(xs[i] - xs[j], ys[i] - ys[j]);
if (d < nearest) { nearest = d; }
if (d < radii[i] + radii[j]) { count += 1; }
}
}
return [count, nearest];
}
// 잉어 한 마리 — 마디 사슬(머리 = 0) + 머리 방향·속도 + 지느러미 각 + 꼬리지느러미 스프링 상태
type Koi = {
xs: Float64Array; ys: Float64Array; radii: Float64Array; gap: number;
heading: number; speed: number; phase: number;
curve: number; finL: number; finR: number;
tailAng: number; tailVel: number;
};
const KOI_JOINTS = 14;
// 이웃 두 토막이 꺾일 수 있는 한계(라디안). 0.35 ≈ 20°
const MAX_BEND = 0.35;
// 헤엄 — 최고 속도 SWIM_SPEED(px/초), 머리가 1초에 돌 수 있는 각 TURN_RATE(라디안), 목표 SLOW_RADIUS(px) 안에서는 속도를 줄인다
const SWIM_SPEED = 170;
const TURN_RATE = 3.2;
const SLOW_RADIUS = 90;
// 몸 흔들기 — 나아가는 방향에 sin(phase) × WIGGLE_AMP 를 더한다. phase 는 1px 나아갈 때 WIGGLE_FREQ 라디안씩
const WIGGLE_AMP = 0.24;
const WIGGLE_FREQ = 0.05;
// 가슴지느러미 — 벌어진 각 = FIN_BASE ± 앞몸 곡률 × FIN_GAIN. 바깥쪽 지느러미가 더 벌어진다
const FIN_BASE = 0.55;
const FIN_GAIN = 2.2;
// 꼬리지느러미 — 꼬리 토막 방향을 쫓는 스프링(세기 TAIL_STIFF, 감쇠 TAIL_DAMP). 몸보다 한 박자 늦게 흔들린다
const TAIL_STIFF = 60;
const TAIL_DAMP = 9;
// 몸 굵기 — u = 0(머리) ~ 1(꼬리). 앞 3할에서 가장 굵고 꼬리로 가늘어진다
function koiRadius(u: number, size: number): number {
return size * (0.42 + 0.58 * Math.sin(Math.PI * clamp(0.28 + u * 0.72, 0, 1))) * (1 - 0.72 * u * u);
}
function makeKoi(x: number, y: number, heading: number, gap: number, size: number): Koi {
const xs = new Float64Array(KOI_JOINTS);
const ys = new Float64Array(KOI_JOINTS);
const radii = new Float64Array(KOI_JOINTS);
for (let i = 0; i < KOI_JOINTS; i += 1) {
xs[i] = x - Math.cos(heading) * gap * i;
ys[i] = y - Math.sin(heading) * gap * i;
radii[i] = koiRadius(i / (KOI_JOINTS - 1), size);
}
return { xs: xs, ys: ys, radii: radii, gap: gap, heading: heading, speed: 0, phase: 0, curve: 0, finL: FIN_BASE, finR: FIN_BASE, tailAng: heading + Math.PI, tailVel: 0 };
}
// 한 걸음 — 머리를 목표 쪽으로 돌리고(1초에 TURN_RATE 까지) 나아간 뒤, 각 한계를 둔 사슬로 몸을 끌어온다
function steerKoi(k: Koi, dt: number, tx: number, ty: number, maxBend: number): void {
const dx = tx - k.xs[0];
const dy = ty - k.ys[0];
const dist = Math.hypot(dx, dy);
const turn = wrapAngle(Math.atan2(dy, dx) - k.heading);
k.heading = wrapAngle(k.heading + clamp(turn, -TURN_RATE * dt, TURN_RATE * dt));
const want = SWIM_SPEED * clamp(dist / SLOW_RADIUS, 0.3, 1);
k.speed = lerp(k.speed, want, follow(3, dt));
k.phase += k.speed * dt * WIGGLE_FREQ;
const move = k.heading + Math.sin(k.phase) * WIGGLE_AMP;
k.xs[0] += Math.cos(move) * k.speed * dt;
k.ys[0] += Math.sin(move) * k.speed * dt;
followChain(k.xs, k.ys, k.gap, maxBend, k.heading + Math.PI);
// 앞몸 곡률 — 2·3·4번 마디의 꺾인 각 합. 부호가 휜 방향
const curve = bendAt(k.xs, k.ys, 2) + bendAt(k.xs, k.ys, 3) + bendAt(k.xs, k.ys, 4);
k.curve = lerp(k.curve, curve, follow(10, dt));
k.finL = lerp(k.finL, clamp(FIN_BASE + k.curve * FIN_GAIN, 0.15, 1.45), follow(8, dt));
k.finR = lerp(k.finR, clamp(FIN_BASE - k.curve * FIN_GAIN, 0.15, 1.45), follow(8, dt));
const n = KOI_JOINTS;
const tailTarget = Math.atan2(k.ys[n - 1] - k.ys[n - 2], k.xs[n - 1] - k.xs[n - 2]);
const acc = TAIL_STIFF * wrapAngle(tailTarget - k.tailAng) - TAIL_DAMP * k.tailVel;
k.tailVel += acc * dt;
k.tailAng = wrapAngle(k.tailAng + k.tailVel * dt);
}
// 쉬는 자세 — 머리 (x, y) 에서 heading 반대쪽으로 완만한 S 자(사인 반 바퀴 두 번)로 눕힌다
function restKoi(k: Koi, x: number, y: number, heading: number): void {
k.heading = heading;
k.speed = 0;
for (let i = 0; i < KOI_JOINTS; i += 1) {
const u = i / (KOI_JOINTS - 1);
const side = Math.sin(u * TAU) * k.gap * 1.4;
k.xs[i] = x - Math.cos(heading) * k.gap * i - Math.sin(heading) * side;
k.ys[i] = y - Math.sin(heading) * k.gap * i + Math.cos(heading) * side;
}
k.curve = 0;
k.finL = FIN_BASE;
k.finR = FIN_BASE;
k.tailAng = Math.atan2(k.ys[KOI_JOINTS - 1] - k.ys[KOI_JOINTS - 2], k.xs[KOI_JOINTS - 1] - k.xs[KOI_JOINTS - 2]);
k.tailVel = 0;
}
// 파스텔 팔레트 — 크림·옅은 민트 바탕 위에 파스텔 생물, 윤곽선과 그림자는 진한 잉크색으로 명도 차를 둔다
const PAPER: RGB = [251, 247, 238];
const PAPER_LOW: RGB = [222, 242, 234];
const INK: RGB = [58, 50, 74];
const CREAM: RGB = [255, 251, 242];
const CORAL: RGB = [244, 162, 144];
const LAVENDER: RGB = [188, 170, 236];
const BUTTER: RGB = [246, 222, 140];
const SAGE: RGB = [156, 204, 164];
const PINK: RGB = [244, 176, 200];
const SKY: RGB = [156, 204, 236];
function rgba(c: RGB, a: number): string {
return 'rgba(' + Math.round(clamp(c[0], 0, 255)) + ',' + Math.round(clamp(c[1], 0, 255)) + ',' + Math.round(clamp(c[2], 0, 255)) + ',' + clamp(a, 0, 1).toFixed(3) + ')';
}
function shade(c: RGB, k: number): RGB { return [c[0] * k, c[1] * k, c[2] * k]; }
const canvasEl = root.querySelector('[data-role="canvas"]') as HTMLCanvasElement | null;
const pauseEl = root.querySelector('[data-role="pause"]') as HTMLButtonElement | null;
const ctxRaw = canvasEl ? canvasEl.getContext('2d') : null;
if (!canvasEl || !ctxRaw || !pauseEl) { return; }
const cv: HTMLCanvasElement = canvasEl;
const ctx: CanvasRenderingContext2D = ctxRaw;
const pauseBtn: HTMLButtonElement = pauseEl;
// 목표점(판 좌표)과 그 속도(px/초) — 8자 길 또는 포인터. 그리기에서 눈동자 방향·목표 표시에 쓴다
let tx = W / 2;
let ty = H / 2;
let tvx = 0;
let tvy = 0;
function fitCanvas(): void {
// 배율은 2 에서 자른다 — 배율 3 기기에서 화소가 2.25배로 늘어 프레임마다 일이 그만큼 커지지 않게
const dpr = Math.min(window.devicePixelRatio || 1, 2);
cv.width = Math.round(W * dpr);
cv.height = Math.round(H * dpr);
ctx.setTransform(dpr, 0, 0, dpr, 0, 0);
}
function clearStage(top: RGB, bottom: RGB): void {
const g = ctx.createLinearGradient(0, 0, 0, H);
g.addColorStop(0, rgba(top, 1));
g.addColorStop(1, rgba(bottom, 1));
ctx.fillStyle = g;
ctx.fillRect(0, 0, W, H);
}
// 점들을 지나는 매끈한 닫힌 곡선 — 이웃 두 점의 가운데를 잇고 점 자체는 2차 곡선의 조절점으로 쓴다
function smoothClosed(pts: number[]): void {
const n = pts.length / 2;
ctx.beginPath();
ctx.moveTo((pts[2 * (n - 1)] + pts[0]) / 2, (pts[2 * (n - 1) + 1] + pts[1]) / 2);
for (let i = 0; i < n; i += 1) {
const j = (i + 1) % n;
ctx.quadraticCurveTo(pts[2 * i], pts[2 * i + 1], (pts[2 * i] + pts[2 * j]) / 2, (pts[2 * i + 1] + pts[2 * j + 1]) / 2);
}
ctx.closePath();
}
function fillShape(pts: number[], fill: RGB, line: number): void {
smoothClosed(pts);
ctx.fillStyle = rgba(fill, 1);
ctx.fill();
if (line > 0) {
ctx.lineWidth = line;
ctx.lineJoin = 'round';
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
}
// 바닥 그림자 — 같은 윤곽을 (ox, oy) 만큼 밀어 옅은 잉크색으로
function dropShadow(pts: number[], ox: number, oy: number, alpha: number): void {
ctx.save();
ctx.translate(ox, oy);
smoothClosed(pts);
ctx.fillStyle = rgba(INK, alpha);
ctx.fill();
ctx.restore();
}
// 눈 — 흰자 위 눈동자를 (lookX, lookY) 쪽으로 반지름의 0.4 만큼 민다. open 0~1 은 위 눈꺼풀이 덮는 정도의 반대
function drawEye(x: number, y: number, r: number, lookX: number, lookY: number, open: number): void {
const a = Math.atan2(lookY - y, lookX - x);
ctx.beginPath();
ctx.arc(x, y, r, 0, TAU);
ctx.fillStyle = rgba(CREAM, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.beginPath();
ctx.arc(x + Math.cos(a) * r * 0.4, y + Math.sin(a) * r * 0.4, r * 0.55, 0, TAU);
ctx.fillStyle = rgba(INK, 1);
ctx.fill();
if (open < 1) {
ctx.save();
ctx.beginPath();
ctx.arc(x, y, r + 0.5, 0, TAU);
ctx.clip();
ctx.fillStyle = rgba(INK, 0.85);
ctx.fillRect(x - r - 1, y - r - 1, 2 * r + 2, (2 * r + 2) * (1 - open));
ctx.restore();
}
}
// 목표 표시 — 잉크색 고리와 점. 생물이 무엇을 쫓는지 보이게
function drawTarget(x: number, y: number): void {
// 동작 줄이기의 쉬는 자세에서는 포인터가 올라왔을 때만 보인다
if (still && !ptrOn) { return; }
ctx.beginPath();
ctx.arc(x, y, 7, 0, TAU);
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
ctx.beginPath();
ctx.arc(x, y, 2.5, 0, TAU);
ctx.fillStyle = rgba(INK, 0.7);
ctx.fill();
}
// 잉어 그리기 — 지느러미(몸 밑) → 몸 → 무늬 → 등지느러미 → 눈 순서. body·spot 은 몸 바탕색과 무늬색
function koiFin(x: number, y: number, ang: number, len: number, wide: number, color: RGB): void {
ctx.save();
ctx.translate(x, y);
ctx.rotate(ang);
ctx.beginPath();
ctx.moveTo(0, 0);
ctx.quadraticCurveTo(len * 0.5, -wide, len, 0);
ctx.quadraticCurveTo(len * 0.5, wide * 0.35, 0, 0);
ctx.closePath();
ctx.fillStyle = rgba(color, 0.92);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 0.85);
ctx.stroke();
ctx.restore();
}
function drawKoi(k: Koi, body: RGB, spot: RGB, fin: RGB, lookX: number, lookY: number, line: number): void {
const n = KOI_JOINTS;
const size = k.radii[3];
// 가슴지느러미 — 2번 마디 좌우. 몸 뒤쪽(진행 반대)에서 finL·finR 만큼 바깥으로 벌린다
const a2 = jointAngle(k.xs, k.ys, 2);
koiFin(k.xs[2] + Math.cos(a2 + Math.PI / 2) * k.radii[2] * 0.95, k.ys[2] + Math.sin(a2 + Math.PI / 2) * k.radii[2] * 0.95, a2 + Math.PI - k.finL, size * 2, size * 0.85, fin);
koiFin(k.xs[2] + Math.cos(a2 - Math.PI / 2) * k.radii[2] * 0.95, k.ys[2] + Math.sin(a2 - Math.PI / 2) * k.radii[2] * 0.95, a2 + Math.PI + k.finR, size * 2, size * 0.85, fin);
// 꼬리지느러미 — 꼬리 끝 마디에서 스프링 각 tailAng 을 가운데로 두 갈래
koiFin(k.xs[n - 1], k.ys[n - 1], k.tailAng + 0.42, size * 2.1, size * 0.8, fin);
koiFin(k.xs[n - 1], k.ys[n - 1], k.tailAng - 0.42, size * 2.1, size * 0.8, fin);
const outline = bodyOutline(k.xs, k.ys, k.radii);
fillShape(outline, body, line);
// 무늬 — 정해 둔 마디의 한쪽 옆으로 민 둥근 얼룩. 몸 윤곽 안으로 잘라 넘치지 않게
ctx.save();
smoothClosed(outline);
ctx.clip();
ctx.fillStyle = rgba(spot, 1);
const spots: number[] = [1, 0.35, 4, -0.5, 6, 0.55, 9, -0.2];
for (let s = 0; s < spots.length; s += 2) {
const i = spots[s];
const a = jointAngle(k.xs, k.ys, i) + Math.PI / 2;
ctx.beginPath();
ctx.arc(k.xs[i] + Math.cos(a) * k.radii[i] * spots[s + 1], k.ys[i] + Math.sin(a) * k.radii[i] * spots[s + 1], k.radii[i] * 0.85, 0, TAU);
ctx.fill();
}
ctx.restore();
// 등지느러미 — 3번에서 8번 마디까지 등줄기를 잇는 선
ctx.beginPath();
ctx.moveTo(k.xs[3], k.ys[3]);
for (let i = 4; i <= 8; i += 1) { ctx.lineTo(k.xs[i], k.ys[i]); }
ctx.lineWidth = 2;
ctx.lineCap = 'round';
ctx.strokeStyle = rgba(INK, 0.55);
ctx.stroke();
const a0 = jointAngle(k.xs, k.ys, 0);
for (let s = -1; s <= 1; s += 2) {
const ex = k.xs[0] + Math.cos(a0 + s * Math.PI / 2) * k.radii[0] * 0.62;
const ey = k.ys[0] + Math.sin(a0 + s * Math.PI / 2) * k.radii[0] * 0.62;
drawEye(ex, ey, Math.max(2.2, k.radii[0] * 0.3), lookX, lookY, 1);
}
}
// 09 연못 — 수면을 GRID_W × GRID_H 높이 격자(한 칸 = 판 2px)로 두고, 1/WAVE_HZ 초마다
// 새 높이 = (위·아래·왼·오른 네 이웃의 합) ÷ 2 − 한 걸음 전 높이, 그 뒤 WAVE_DAMP 를 곱해 잦아들게 한다
const GRID_W = 240;
const GRID_H = 150;
const WAVE_HZ = 60;
const WAVE_DAMP = 0.985;
// 꼬리 물결 — 꼬리 끝이 지나는 칸에 (꼬리지느러미 각속도 × 꼬리 길이 + 헤엄 속도) × WAKE_GAIN × 걸음 시간 만큼 높이를 더한다
const WAKE_GAIN = 0.55;
const POND_KOI_GAP = 10;
const POND_KOI_SIZE = 13;
const PREWARM = 3;
function pathAt(t: number): Pt { return figureEight(t, 175, 95, 9); }
let waveNow = new Float32Array(GRID_W * GRID_H);
let wavePrev = new Float32Array(GRID_W * GRID_H);
let waveAcc = 0;
let pondClock = 0;
// 잉어 셋 — 첫째는 목표를, 둘째·셋째는 같은 8자 길을 KOI_LAGS 초 늦게, 반쯤 줄인 고리로 쫓는다
const KOI_LAGS: number[] = [0, 3, 6];
const pondKoi: Koi[] = [];
for (let i = 0; i < 3; i += 1) { pondKoi.push(makeKoi(W / 2, H / 2, 0, POND_KOI_GAP, POND_KOI_SIZE)); }
// 연잎 — 자리(px)·반지름·처음 각. 수면 높이와 기울기를 따라 흔들린다
const PADS: number[] = [70, 62, 26, 0.4, 404, 232, 30, 2.2, 392, 58, 20, 4.1, 96, 236, 18, 5.3];
function waveStep(): void {
const now = waveNow;
const prev = wavePrev;
for (let y = 1; y < GRID_H - 1; y += 1) {
const row = y * GRID_W;
for (let x = 1; x < GRID_W - 1; x += 1) {
const i = row + x;
prev[i] = ((now[i - 1] + now[i + 1] + now[i - GRID_W] + now[i + GRID_W]) * 0.5 - prev[i]) * WAVE_DAMP;
}
}
waveNow = prev;
wavePrev = now;
}
// 판 좌표 (x, y) 둘레 3×3 칸에 높이 amount 를 더한다(가운데 두 배)
function disturb(x: number, y: number, amount: number): void {
const gx = Math.round(x / 2);
const gy = Math.round(y / 2);
if (gx < 2 || gy < 2 || gx > GRID_W - 3 || gy > GRID_H - 3) { return; }
for (let oy = -1; oy <= 1; oy += 1) {
for (let ox = -1; ox <= 1; ox += 1) {
waveNow[(gy + oy) * GRID_W + gx + ox] += amount * (ox === 0 && oy === 0 ? 2 : 1);
}
}
}
function heightAt(x: number, y: number): number {
const gx = clamp(Math.round(x / 2), 1, GRID_W - 2);
const gy = clamp(Math.round(y / 2), 1, GRID_H - 2);
return waveNow[gy * GRID_W + gx];
}
function koiGoal(i: number, tx: number, ty: number): Pt {
if (i === 0) { return [tx, ty]; }
const p = figureEight(pondClock - KOI_LAGS[i], 175 - i * 40, 95 - i * 18, 9);
return p;
}
function reset(): void {
waveNow.fill(0);
wavePrev.fill(0);
waveAcc = 0;
pondClock = 0;
for (let i = 0; i < pondKoi.length; i += 1) {
const g = koiGoal(i, pathAt(0)[0], pathAt(0)[1]);
const fresh = makeKoi(g[0] - 30, g[1], 0, POND_KOI_GAP, POND_KOI_SIZE);
const k = pondKoi[i];
k.xs.set(fresh.xs);
k.ys.set(fresh.ys);
k.heading = 0;
k.speed = 0;
k.phase = i * 1.3;
k.tailAng = Math.PI;
k.tailVel = 0;
}
}
function update(dt: number, tx: number, ty: number, tvx: number, tvy: number): void {
pondClock += dt;
for (let i = 0; i < pondKoi.length; i += 1) {
const k = pondKoi[i];
const g = koiGoal(i, tx, ty);
steerKoi(k, dt, g[0], g[1], MAX_BEND);
const n = KOI_JOINTS;
disturb(k.xs[n - 1], k.ys[n - 1], (Math.abs(k.tailVel) * POND_KOI_SIZE + k.speed) * WAKE_GAIN * dt);
}
waveAcc += dt;
let n = 0;
while (waveAcc >= 1 / WAVE_HZ && n < 4) {
waveStep();
waveAcc -= 1 / WAVE_HZ;
n += 1;
}
}
// 쉬는 자세 — 잔잔한 수면에 잉어 셋을 S 자로 눕혀 둔다
function restPose(): void {
waveNow.fill(0);
wavePrev.fill(0);
restKoi(pondKoi[0], W / 2 + 70, H / 2 - 10, 0.15);
restKoi(pondKoi[1], W / 2 - 60, H / 2 + 60, Math.PI - 0.3);
restKoi(pondKoi[2], W / 2 - 40, H / 2 - 70, Math.PI + 0.2);
}
// 굴절 — 바닥 무늬를 읽는 자리를 수면 기울기 × REFRACT 칸만큼 민다. 빛 — 기울기가 왼쪽 위를 향하면 밝게(LIGHT_GAIN)
const REFRACT = 1.6;
const LIGHT_GAIN = 0.05;
// 깊이 음영 — 연못 가운데로 갈수록 DEPTH_SHADE 만큼 어둡게
const DEPTH_SHADE = 0.22;
// 바닥 — 모래 바탕(값 노이즈 얼룩) 위에 시드 고정 조약돌 POND_PEBBLES 개. 한 번만 계산해 둔다
const POND_PEBBLES = 48;
const floorR = new Float32Array(GRID_W * GRID_H);
const floorG = new Float32Array(GRID_W * GRID_H);
const floorB = new Float32Array(GRID_W * GRID_H);
const depthK = new Float32Array(GRID_W * GRID_H);
const SAND: RGB = [168, 210, 204];
const PEBBLE_COLORS: RGB[] = [[226, 218, 196], [200, 190, 230], [182, 220, 176], [240, 206, 196]];
(function buildFloor(): void {
const rng = makeRng(4809);
for (let y = 0; y < GRID_H; y += 1) {
for (let x = 0; x < GRID_W; x += 1) {
const i = y * GRID_W + x;
const n = smoothNoise(x * 0.09 + y * 0.013) * 0.5 + smoothNoise(y * 0.11 + 40 + x * 0.02) * 0.5;
floorR[i] = SAND[0] + n * 10;
floorG[i] = SAND[1] + n * 10;
floorB[i] = SAND[2] + n * 8;
const dx = (x - GRID_W / 2) / (GRID_W / 2);
const dy = (y - GRID_H / 2) / (GRID_H / 2);
depthK[i] = 1 - DEPTH_SHADE * clamp(1 - (dx * dx + dy * dy), 0, 1);
}
}
for (let p = 0; p < POND_PEBBLES; p += 1) {
const px = rng() * GRID_W;
const py = rng() * GRID_H;
const pr = 2.5 + rng() * 5;
const c = PEBBLE_COLORS[Math.floor(rng() * PEBBLE_COLORS.length)];
for (let y = Math.max(0, Math.floor(py - pr)); y < Math.min(GRID_H, Math.ceil(py + pr)); y += 1) {
for (let x = Math.max(0, Math.floor(px - pr)); x < Math.min(GRID_W, Math.ceil(px + pr)); x += 1) {
const d = Math.hypot(x - px, (y - py) * 1.2) / pr;
if (d > 1) { continue; }
// 조약돌 윗면 — 왼쪽 위가 밝고 가장자리는 어둡게
const lit = 1.08 - 0.25 * d - 0.12 * ((x - px) + (y - py)) / pr;
const i = y * GRID_W + x;
floorR[i] = c[0] * lit;
floorG[i] = c[1] * lit;
floorB[i] = c[2] * lit;
}
}
}
})();
const pondCanvas = document.createElement('canvas');
pondCanvas.width = GRID_W;
pondCanvas.height = GRID_H;
const pondCtxRaw = pondCanvas.getContext('2d');
const pondImg = pondCtxRaw ? pondCtxRaw.createImageData(GRID_W, GRID_H) : null;
function renderWater(): void {
if (!pondCtxRaw || !pondImg) { return; }
const h = waveNow;
const px = pondImg.data;
for (let y = 0; y < GRID_H; y += 1) {
for (let x = 0; x < GRID_W; x += 1) {
const i = y * GRID_W + x;
const xl = x > 0 ? i - 1 : i;
const xr = x < GRID_W - 1 ? i + 1 : i;
const yu = y > 0 ? i - GRID_W : i;
const yd = y < GRID_H - 1 ? i + GRID_W : i;
const gx = h[xr] - h[xl];
const gy = h[yd] - h[yu];
const sx = clamp(Math.round(x + gx * REFRACT), 0, GRID_W - 1);
const sy = clamp(Math.round(y + gy * REFRACT), 0, GRID_H - 1);
const s = sy * GRID_W + sx;
const light = depthK[i] * (1 - (gx + gy) * LIGHT_GAIN);
const o = i * 4;
px[o] = floorR[s] * light;
px[o + 1] = floorG[s] * light;
px[o + 2] = floorB[s] * light;
px[o + 3] = 255;
}
}
pondCtxRaw.putImageData(pondImg, 0, 0);
}
function drawPad(i: number): void {
const x0 = PADS[i * 4];
const y0 = PADS[i * 4 + 1];
const r = PADS[i * 4 + 2];
const hx = heightAt(x0 + 4, y0) - heightAt(x0 - 4, y0);
const hy = heightAt(x0, y0 + 4) - heightAt(x0, y0 - 4);
const x = x0 + hx * 3;
const y = y0 + hy * 3;
const rot = PADS[i * 4 + 3] + smoothNoise(pondClock * 0.3 + i * 9) * 0.25 + (hx - hy) * 0.03;
const sc = 1 + clamp(heightAt(x0, y0) * 0.012, -0.1, 0.1);
ctx.save();
ctx.translate(x, y);
ctx.rotate(rot);
ctx.scale(sc, sc);
ctx.beginPath();
ctx.ellipse(5, 6, r, r * 0.92, 0, 0.35, TAU - 0.35);
ctx.lineTo(5, 6);
ctx.closePath();
ctx.fillStyle = rgba(INK, 0.16);
ctx.fill();
ctx.beginPath();
ctx.arc(0, 0, r, 0.35, TAU - 0.35);
ctx.lineTo(0, 0);
ctx.closePath();
ctx.fillStyle = rgba(SAGE, 1);
ctx.fill();
ctx.lineWidth = 2;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
ctx.lineWidth = 1;
ctx.strokeStyle = rgba(INK, 0.35);
for (let v = 1; v < 6; v += 1) {
const a = 0.35 + (TAU - 0.7) * v / 6;
ctx.beginPath();
ctx.moveTo(0, 0);
ctx.lineTo(Math.cos(a) * r * 0.85, Math.sin(a) * r * 0.85);
ctx.stroke();
}
if (i === 0) {
ctx.beginPath();
ctx.arc(-r * 0.3, r * 0.15, r * 0.32, 0, TAU);
ctx.fillStyle = rgba(PINK, 1);
ctx.fill();
ctx.lineWidth = 1.5;
ctx.strokeStyle = rgba(INK, 1);
ctx.stroke();
}
ctx.restore();
}
const KOI_BODY: RGB[] = [CREAM, BUTTER, CREAM];
const KOI_SPOT: RGB[] = [CORAL, CORAL, INK];
function draw(): void {
renderWater();
ctx.imageSmoothingEnabled = true;
ctx.drawImage(pondCanvas, 0, 0, W, H);
for (let i = 0; i < pondKoi.length; i += 1) {
dropShadow(bodyOutline(pondKoi[i].xs, pondKoi[i].ys, pondKoi[i].radii), 7, 11, 0.2);
}
for (let i = 0; i < pondKoi.length; i += 1) {
drawKoi(pondKoi[i], KOI_BODY[i], KOI_SPOT[i], SKY, tx, ty, 2);
}
for (let i = 0; i < PADS.length / 4; i += 1) { drawPad(i); }
drawTarget(tx, ty);
}
// 한 프레임에 넘기는 시간 상한(초) — 탭을 오래 숨겼다 돌아온 첫 프레임에도 50ms 까지만 계산에 넣는다
const DT_MAX = 0.05;
// 미리 돌리기 — 첫 장면을 그리기 전에 PREWARM 초를 1/60초 걸음으로 계산해 생물이 길 위에 자리 잡은 채 시작한다
const PREWARM_STEP = 1 / 60;
// 시연 시계(초) — 8자 길 위의 자리를 정한다
let simTime = 0;
// 포인터(판 좌표) — 판 위에 있으면 목표를 포인터 쪽으로 옮긴다. 떠나면 다시 8자 길로 서서히 돌아간다
let ptrX = W / 2;
let ptrY = H / 2;
let ptrOn = false;
let ptrBlend = 0;
let paused = false;
const reduceQuery = window.matchMedia('(prefers-reduced-motion: reduce)');
// 페이지를 연 채 동작 줄이기 설정을 바꿔도 change 리스너가 이 값을 다시 읽는다
let still = reduceQuery.matches;
// 자동 시연 중인가 — 사람이 처음 손대면 시연 표시를 떼고 알림 줄을 polite 로 켠다
let demo = root.classList.contains('is-demo');
// 리스너는 한 묶음으로 달고 정리할 때 한 번에 뗀다
const off = new AbortController();
function wake(): void {
if (!demo) { return; }
demo = false;
root.classList.remove('is-demo');
const live = root.querySelector('[aria-live]');
if (live) { live.setAttribute('aria-live', 'polite'); }
}
// 목표 옮기기 — 8자 길 자리와 포인터 자리를 ptrBlend 비율로 섞고, 그 변화로 목표 속도를 잰다
function moveTarget(dt: number): void {
const p = pathAt(simTime);
ptrBlend = lerp(ptrBlend, ptrOn ? 1 : 0, follow(4, dt));
const nx = lerp(p[0], ptrX, ptrBlend);
const ny = lerp(p[1], ptrY, ptrBlend);
if (dt > 0) {
tvx = lerp(tvx, (nx - tx) / dt, follow(12, dt));
tvy = lerp(tvy, (ny - ty) / dt, follow(12, dt));
}
tx = nx;
ty = ny;
}
function advance(dt: number): void {
simTime += dt;
moveTarget(dt);
update(dt, tx, ty, tvx, tvy);
}
let rafId = 0;
let lastTs = -1;
function frame(ts: number): void {
if (still || paused) { rafId = 0; return; }
if (lastTs < 0) { lastTs = ts; }
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) { advance(dt); }
draw();
rafId = window.requestAnimationFrame(frame);
}
function startLoop(): void {
if (rafId) { return; }
// 시계 다시 맞추기 — 멈췄던 사이의 시간을 첫 프레임 dt 로 넘기지 않는다
lastTs = -1;
rafId = window.requestAnimationFrame(frame);
}
function stopLoop(): void {
if (rafId) { window.cancelAnimationFrame(rafId); rafId = 0; }
}
// 동작 줄이기 — 루프를 돌리지 않고 쉬는 자세 한 장면만 그린다
function showRest(): void {
stopLoop();
reset();
restPose();
draw();
}
function play(): void {
reset();
simTime = 0;
const p = pathAt(0);
tx = p[0];
ty = p[1];
tvx = 0;
tvy = 0;
for (let t = 0; t < PREWARM; t += PREWARM_STEP) { advance(PREWARM_STEP); }
draw();
if (!paused) { startLoop(); }
}
function setPointer(ev: PointerEvent): void {
const r = cv.getBoundingClientRect();
ptrX = (ev.clientX - r.left) * W / Math.max(1, r.width);
ptrY = (ev.clientY - r.top) * H / Math.max(1, r.height);
ptrOn = true;
wake();
// 동작 줄이기에서도 입력은 화면에 남는다 — 쉬는 자세 그대로 눈과 목표 표시만 포인터 쪽으로 다시 그린다
if (still) {
tx = ptrX;
ty = ptrY;
draw();
}
}
cv.addEventListener('pointermove', setPointer, { signal: off.signal });
cv.addEventListener('pointerdown', setPointer, { signal: off.signal });
function leavePointer(): void { ptrOn = false; }
cv.addEventListener('pointerleave', leavePointer, { signal: off.signal });
cv.addEventListener('pointercancel', leavePointer, { signal: off.signal });
pauseBtn.addEventListener('click', function (): void {
paused = !paused;
pauseBtn.setAttribute('aria-pressed', paused ? 'true' : 'false');
wake();
if (paused) { stopLoop(); } else if (!still) { startLoop(); }
}, { signal: off.signal });
// 탭이 숨으면 루프를 멈추고, 돌아오면 시계를 다시 맞춰 시작한다 — 숨은 동안의 몇 초가 한 프레임에 몰리지 않게
document.addEventListener('visibilitychange', function (): void {
if (document.hidden) { stopLoop(); } else if (!paused && !still) { startLoop(); }
}, { signal: off.signal });
// 설정이 페이지를 연 채 바뀌면 — 켜지면 쉬는 자세로 멈추고, 꺼지면 시연을 처음부터
reduceQuery.addEventListener('change', function (): void {
still = reduceQuery.matches;
if (still) { showRest(); } else { play(); }
}, { signal: off.signal });
window.addEventListener('resize', function (): void {
fitCanvas();
draw();
}, { signal: off.signal });
fitCanvas();
if (still) { showRest(); } else { play(); }
return function (): void {
stopLoop();
off.abort();
};
}, []);
return (
<div className={cx("cf") + " is-demo"} ref={rootRef}>
<canvas className={cx("cf__canvas")} data-role="canvas" width={480} height={300} role="img" aria-label="잉어 세 마리가 지나간 자리에 물결이 번지고 바닥 무늬가 일렁이며 연잎이 흔들리는 연못."></canvas>
<button className={cx("cf__pause")} data-role="pause" type="button" aria-pressed="false">{'일시정지'}</button>
</div>
);
}09 · 잉어가 지나간 자리에 물결이 번지는 연못 장면 — 측정 누적면적 51.417% · 움직인 프레임 23/23GODRICH 원작 · zip 에 SCSS·React 포함 · 비밀번호 보기
function waveStep() {
const now = waveNow;
const prev = wavePrev;
for (let y = 1; y < GRID_H - 1; y += 1) {
const row = y * GRID_W;
for (let x = 1; x < GRID_W - 1; x += 1) {
const i = row + x;
prev[i] = ((now[i - 1] + now[i + 1] + now[i - GRID_W] + now[i + GRID_W]) * 0.5 - prev[i]) * WAVE_DAMP;
}
}
waveNow = prev;
wavePrev = now;
}
절차적 애니메이션 기법은 왜 키프레임 하나 없이도 살아 있는 것처럼 보이나?
키프레임 애니메이션은 미리 그려 둔 자세 몇 장을 시간에 맞춰 바꿔 끼운다. 이 아홉 장면은 자세를 하나도 저장하지 않고, 매 프레임 「마디 간격은 12px」 「이웃 마디는 0.35 라디안까지만 꺾인다」 「발은 38px 밀리기 전까지 땅에 붙어 있다」 같은 조건에서 몸을 다시 만든다. 목표가 어느 쪽으로 가든 몸이 그 길에 맞춰 새로 굽으니, 같은 동작이 되풀이되는 느낌이 생기지 않는 것으로 보인다.
몸이 머리가 지나간 길을 그린다
01 의 뒤 마디는 앞 마디 쪽으로만 끌려가므로 머리가 지나간 자리 근처를 조금씩 안쪽으로 질러 지나간다. 그래서 뱀이 8자 길을 돌면 몸 전체가 방금 지나온 고리 모양을 짧게 남기는데, 이 「지나온 길의 잔상」 이 생물을 길 위에 묶어 두는 장치로 보인다.
한 박자 늦은 지느러미와 촉수
물고기 애니메이션 캐릭터를 키프레임으로 만들면 꼬리를 흔드는 몇 장을 고리로 돌리게 된다. 02 는 꼬리지느러미를 꼬리 토막 방향을 쫓는 스프링으로 두었고, 오차가 가장 작아지는 밀림을 재면 133.33ms 늦게 따라간다. 06 의 촉수도 직전 움직임의 92% 를 이어받아 갓보다 늦게 끌려온다. 직전 자리와 지금 자리의 차로 속도를 대신하는 이 방식은 자바스크립트 물리엔진의 로프 사슬과 같은 뿌리이고, 04 의 촉수는 반대로 끝을 목표에 맞추는 풀이라 관성이 없다.
거리 제약으로 몸을, 코사인 관계로 무릎을, 문턱 거리로 발걸음을 — 생물 한 마리를 세우는 계산
거리만 맞추는 사슬
followChain 은 마디 i 를 「앞 마디 → 지금 내 자리」 방향의 단위 벡터에 간격을 곱한 자리로 옮기는 단순한 규칙이다. 01 한 바퀴 동안 간격 오차는 많아야 3.2e-14px 로, 계산할 때마다 간격이 정확히 다시 맞춰진다. 이 함수는 01·02·03·08·09 에서 불리고, 08 은 몸이 아니라 꼬리를 간격 8·꺾임 한계 0.5 로 끌 때 쓴다.
코사인 관계로 푸는 무릎
엉덩이에서 발까지 거리가 d, 허벅지가 a, 정강이가 b 이면 엉덩이 쪽 각의 코사인은 (a² + d² − b²) ÷ (2·a·d) 다. 엉덩이를 (0, 0), 발을 (30, 0) 에 두고 solveKnee 를 부르면 cos A 가 0.75 이고 무릎은 (16.4, 14.66) 에 놓인다. 거리가 뼈 합 42px 와 같으면 cos A 가 1 이 되어 다리가 곧게 펴지고 무릎은 (22, 0) 이다. 도마뱀 애니메이션에서 발이 바닥을 미끄러지듯 보이는 것은 발이 몸과 같이 움직이기 때문으로 보이는데, 03 은 발을 땅에 고정해 두고 엉덩이만 움직이므로 무릎 각이 걸음마다 달라진다. 앞다리는 팔꿈치가 뒤로, 뒷다리는 무릎이 앞으로 꺾이도록 굽힘 부호를 반대로 넘긴다.
끝에서 당기고 뿌리에서 되당기는 반복
04 의 반복 한 번은 끝→뿌리 맞추기와 뿌리→끝 맞추기 한 쌍이다. 뿌리를 (0, 0) 에 두고 아래로 늘어진 촉수 끝을 (70, 40) 에 닿게 하면 끝 오차가 1번 6.043px, 2번 2.698px, 4번 0.769px, 8번 0.086px, 16번 0.001px 로 줄고, 마디 간격 오차는 매번 0 이다. 데모는 매 프레임 앞 프레임 모양에서 이어 풀기 때문에 4번만 돌린다. 목표가 (150, 0) 처럼 사슬 길이 110px 보다 멀면 반복에 들어가지 않고 그 방향으로 곧게 펴서 끝이 (110, 0) 에 놓이고 40px 가 남는다.
앞뒤가 다른 마찰이 꿈틀거림을 걸음으로 바꾼다
05 의 스프링 힘은 이웃한 두 마디가 같은 크기로 주고받으므로, 그 힘만으로는 몸 전체의 무게중심이 움직이지 않는다. 목표를 멀리 고정하고 10초를 재면 앞뒤 마찰이 1.2 와 28 로 다를 때 81.26px/초로 나아가고, 둘 다 1.2 로 같게 하면 −2.84px/초로 사실상 제자리다. 뒤로 미끄러지는 쪽을 붙잡아 두는 마찰 한 줄이 같은 물결을 전진으로 바꾸는 셈이다.
생물이 깨지는 순간 — 목표가 몸 안으로 파고들 때 접히는 몸통·다리가 닿지 않는 거리에서 튀는 무릎·탭 복귀 뒤 늘어나는 마디
목표가 몸 안쪽으로 들어올 때
02 잉어 사슬(14마디·간격 13px)의 머리를 제 몸 6번 마디 자리로 1초 동안 200px/초로 곧장 몰아넣어 봤다. 꺾임 한계를 끈 사슬은 이웃 마디가 3.12 라디안, 거의 179° 까지 되접혀 세 칸 이상 떨어진 마디 8쌍이 서로 겹치고 가장 가까운 두 마디가 3.97px 까지 붙는다. 같은 시험에 MAX_BEND 0.35 를 두면 겹친 쌍이 0, 가장 가까운 마디가 37.42px, 꺾임 최대가 0.35 로 몸은 머리–꼬리 102.32px 의 호를 그리며 돈다. 01 은 8자 길에서는 겹침이 0 이지만 머리를 방향 제한 없이 목표로 곧장 옮기므로, 방문자가 포인터를 뱀 몸 뒤쪽에 두면 이 시험과 같은 상황이 된다.
다리가 닿지 않는 거리
Math.acos 는 −1 과 1 사이 바깥의 값을 받으면 NaN 을 돌려준다. 허벅지 22·정강이 20 인 다리에 d = 45 를 넣으면 cos A 가 1.07 이 되어 무릎이 (NaN, NaN) 이 되고, 그 값에서 나오는 정강이 방향과 그려질 발 자리까지 모두 NaN 이 되어 다리가 화면에서 사라진다. solveKnee 셋째 줄의 guard 는 d 를 41.999 로 잘라 cos A 를 1 로 묶고, 무릎 (22, 0.14)·발 (42, 0.02) 의 곧게 뻗은 다리를 그린다. 03 은 시연 중에도 엉덩이–발 거리가 최대 77.24px 까지 벌어지고 7% 의 순간이 42px 를 넘으니, 이 한 줄은 실제로 일하는 줄이다.
숨은 탭에서 돌아온 첫 프레임
06 큰 해파리를 같은 상태에 두고 한 걸음에 넘기는 시간만 바꿔 봤다. 다른 탭에 2.4초 있다 돌아온 첫 프레임을 그대로 넘기면 촉수 마디 간격이 최대 6.3배·평균 2.44배로 늘고, 쉴 때 99px 인 가운데 촉수가 241.12px 가 된다. dt 를 0.05초로 자르면 최대 1.06배·길이 100.77px 에 그친다. stepTentacle 에서 dt 가 들어가는 항은 가라앉기 SINK * dt * dt 하나라 2.4초면 172.8px, 0.05초면 0.075px 를 한 번에 끌어내리고, 간격 맞추기는 dt 와 상관없이 3번뿐이라 그 차이를 다 되돌리지 못한다.
function frame(ts) {
if (still || paused) {
rafId = 0;
return;
}
if (lastTs < 0) {
lastTs = ts;
}
const dt = Math.min((ts - lastTs) / 1000, DT_MAX);
lastTs = ts;
if (dt > 0) {
advance(dt);
}
draw();
rafId = window.requestAnimationFrame(frame);
}
아홉 장면은 모두 두 겹으로 막는다. 위 frame 이 dt 를 DT_MAX 0.05초에서 자르고, visibilitychange 로 탭이 숨으면 루프를 멈췄다가 돌아오면 lastTs 를 −1 로 되돌려 시계를 다시 맞춘다. 세 장면을 직접 깨뜨려 보고 싶다면 받은 파일에서 MAX_BEND, guard 자리의 true, DT_MAX 값을 바꿔 보면 되고, 압축을 여는 비밀번호는 hdkq4gtb 이다.
마디 간격을 넓게, 꺾임 한계를 크게, 발걸음 문턱을 멀게 — 숫자 하나로 바뀌는 생물의 성격
세 가지 모두 상수 한 줄만 바꾸고 같은 함수를 다시 불러 잰 값이다. 셋 다 「크게 바꾸면 더 과감해진다」 는 예상과 다르게 움직였다.
| 이름 | 바꾼 값 | 느낌 |
|---|---|---|
| 마디 간격을 넓게 | 01 SEGMENT_GAP 12 → 20 |
몸이 300px 에서 500px 로 길어져 8자 길 한 바퀴의 25% 에서 42% 를 차지하고, 머리–꼬리 최소 거리가 126.77px 에서 32.12px 로 좁아진다 |
| 꺾임 한계를 크게 | 02 MAX_BEND 0.35 → 0.7 |
최소 회전 반지름이 37.33px 에서 18.96px 로 줄고, 8자 길에서 한계에 닿는 프레임이 40% 에서 0% 가 된다 |
| 발걸음 문턱을 멀게 | 03 STEP_TRIGGER 38 → 60 |
1초 걸음이 5.67 에서 3.72 로 줄고 보폭이 54.28px 에서 79.12px 로 커진다 |
굽이가 아니라 몸이 겹친다
간격 20 의 뱀은 굽이가 커지는 대신, 고리를 돌 때 꼬리가 머리 쪽으로 감겨 들어와 제 몸 위를 지나간다. 이웃 꺾임 최대가 0.29 에서 1.18 라디안으로 커지고 겹치는 마디 쌍이 0 에서 3 이 된다. 몸을 길게 만들고 싶다면 간격보다 마디 수를 늘리고 8자 길의 고리를 키우는 쪽이 안전해 보인다.
접히지는 않지만 공처럼 말린다
한계 0.7 의 잉어는 이 길에서 꺾임이 최대 0.4 라디안이라 한계에 한 번도 닿지 않는다. 머리를 제 몸 6번 마디 쪽으로 몰아넣는 시험에서는 머리–꼬리 거리가 102.32px 에서 18.03px 로 줄어, 겹치지는 않아도 몸이 공처럼 말린다.
느긋해 보이지만 다리가 끌린다
문턱 60 의 도마뱀은 걸음이 뜸해져 느긋해 보이지만, 발을 오래 버티는 동안 엉덩이–발 거리가 뼈 합 42px 를 넘는 순간이 7% 에서 31% 로 늘고 최대 거리도 77.24px 에서 80.58px 가 된다. 그 시간 동안 다리는 곧게 펴진 채 발 쪽으로 끌려간다.
움직임 줄이기에서는 쉬는 자세로 멈춘 생물 — 일시정지 버튼과 장면 설명을 갖춘 접근성
장면 설명과 일시정지 버튼
아홉 장면 모두 캔버스에 role="img" 와 지금 장면을 말로 적은 aria-label 이 붙어 있어, 화면 낭독기는 그림 대신 「잉어 세 마리가 지나간 자리에 물결이 번지고 바닥 무늬가 일렁이며 연잎이 흔들리는 연못」 같은 설명을 읽는다. 오른쪽 아래 알약 모양 일시정지 버튼은 Tab 을 누르면 첫 칸으로 잡히고, Enter 를 누르면 aria-pressed 가 true 로 바뀌며 화면이 멈추고, 다시 누르면 이어진다. 포커스가 오면 3px 짙은 외곽선이 생긴다.
움직임 줄이기 설정에서 남는 한 장
운영체제에서 움직임 줄이기를 켜면 루프를 돌리지 않고 생물을 완만한 S 자 쉬는 자세로 놓은 한 장만 그린다. 설정을 도중에 바꿔도 change 이벤트로 바로 그 자세로 넘어간다. 이 상태에서 포인터를 올리면 목표와 눈동자만 바뀐 한 장을 다시 그려, 생물이 움직이지 않으면서도 방문자를 쳐다보게 했다.
08 의 상태 줄
08 만 왼쪽 위에 「배회 중」 같은 상태 줄이 있다. 시연 동안은 aria-live 가 off 라 저절로 바뀌는 상태를 낭독기가 읽지 않고, 방문자가 처음 포인터나 버튼을 쓴 뒤에야 polite 로 바뀐다. 아무도 보지 않는 시연이 낭독기를 계속 떠들게 하지 않으려는 설계로 보인다.
웹사이트에 마우스 따라다니는 생물을 넣기 전에 자주 묻는 질문
마우스 커서 따라다니는 효과처럼 휴대폰에서 손가락도 따라오나요?
따라온다. 판은 포인터 이벤트의 pointermove·pointerdown 으로 목표를 옮기므로 마우스·손가락·펜을 같은 코드로 받는다. 손가락이 판을 떠나 pointerleave·pointercancel 이 오면 목표는 8자 길로 돌아간다.
첫 화면 배경으로 크게 깔면 무거워지지 않나요?
캔버스 안 좌표는 480×300 으로 고정이고 화면 배율은 2 에서 멈추므로, 판을 넓게 늘려도 움직임 계산량은 같다. 가장 무거운 09 도 240×150 칸 물결을 한 프레임에 많아야 4걸음만 계산하고, 바닥 모래와 조약돌 48개는 처음에 한 번만 그려 둔다.
생물 색이나 굵기를 바꾸려면 어디를 고치나요?
색은 스크립트 앞쪽의 CORAL·LAVENDER·BUTTER·SAGE 같은 RGB 배열을, 굵기는 01 의 BODY_WIDTH 15 나 02 의 KOI_SIZE 17 을 바꾸면 된다. 윤곽선은 INK 한 색이라 바탕을 어둡게 바꿀 때는 이 값도 같이 밝혀야 생물이 바탕에 묻히지 않는다. 3D 장면에서 포인터를 쫓는 쪽이 궁금하다면 마우스를 따라오는 CSS 3D 회전 장면 을, 캔버스 픽셀을 직접 계산하는 효과는 html5 canvas 애니메이션 를 함께 보면 된다.
이런 글이랑 어울려요
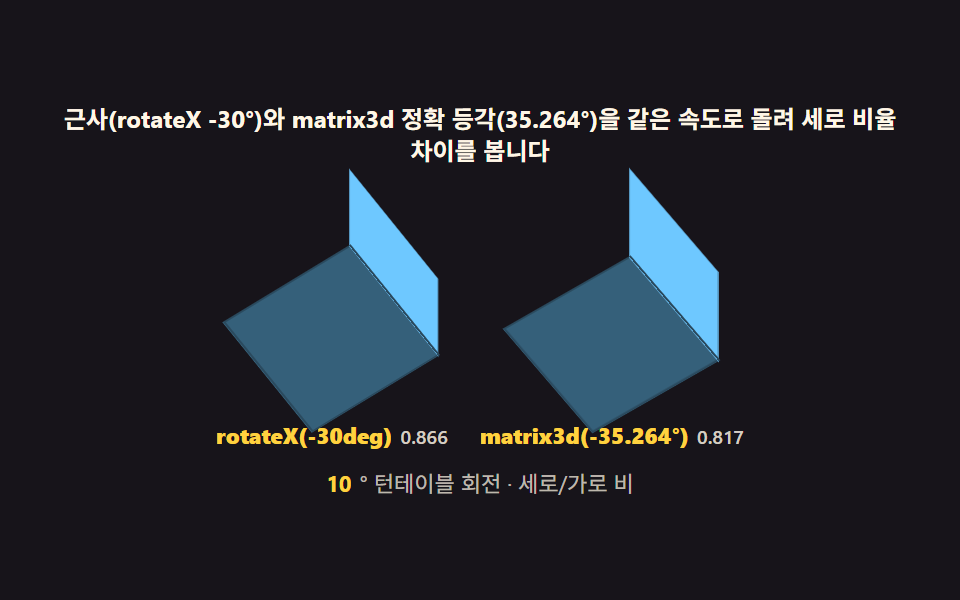 인터랙션아이소메트릭 디자인 — 진짜 등각투영 행렬로 짓는 3D 다이오라마 씬 9종
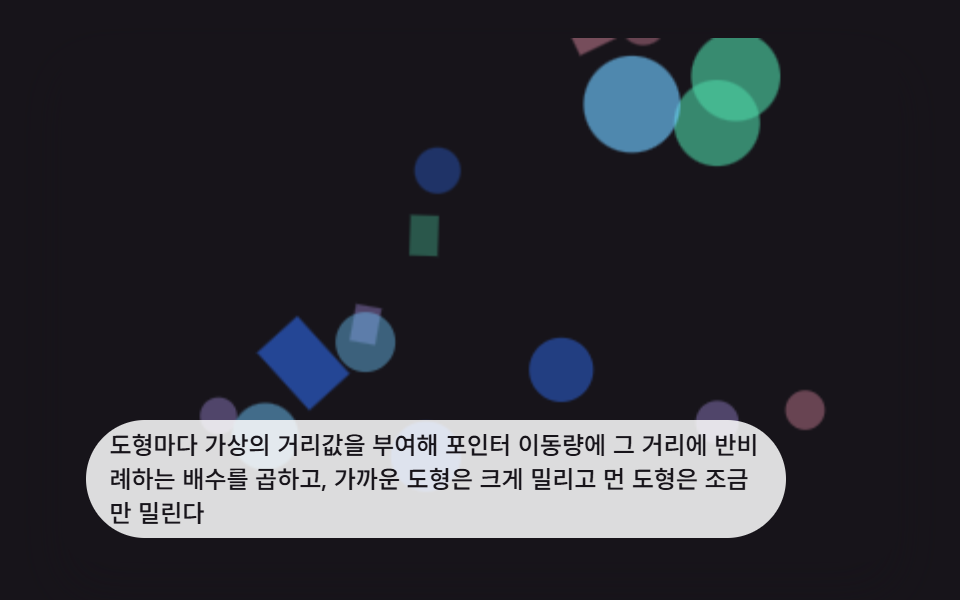 인터랙션css 배경 애니메이션 효과 9가지 — 깊이 층 3D 장면
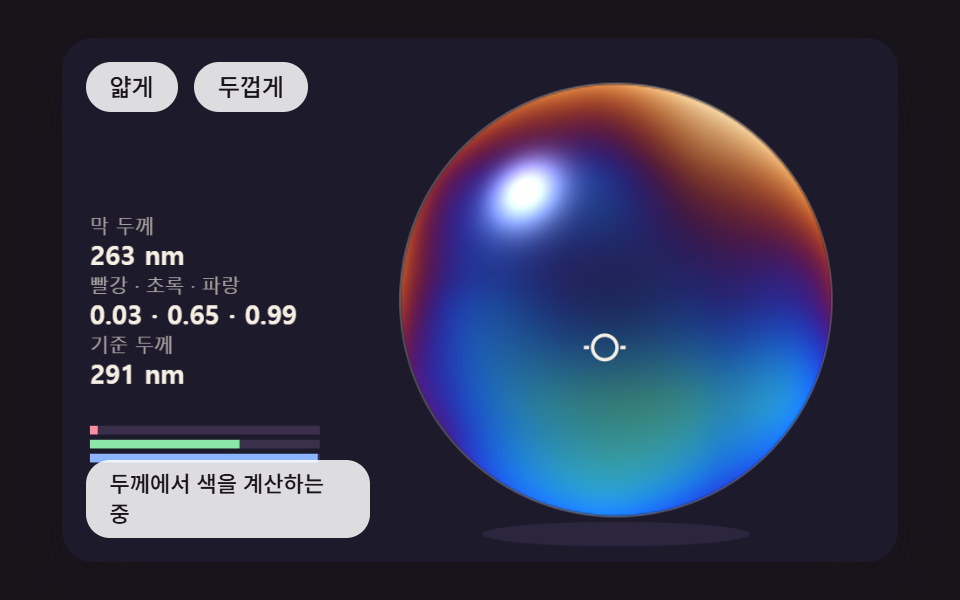 인터랙션비눗방울 효과 9종 — 막 두께 색·터짐·두 방울 붙기 계산
 인터랙션자성유체 원리 9종 — 솟는 가시부터 자성유체 시계까지
 인터랙션마우스를 따라오는 CSS 3D 회전 장면 9종
 인터랙션마우스 따라다니는 효과 9종 — 커서를 쫓는 글씨·빛·파티클
 인터랙션css 3d 회전 장면 9종 — 마우스를 따라 도는 입체 씬 (CSS+캔버스)
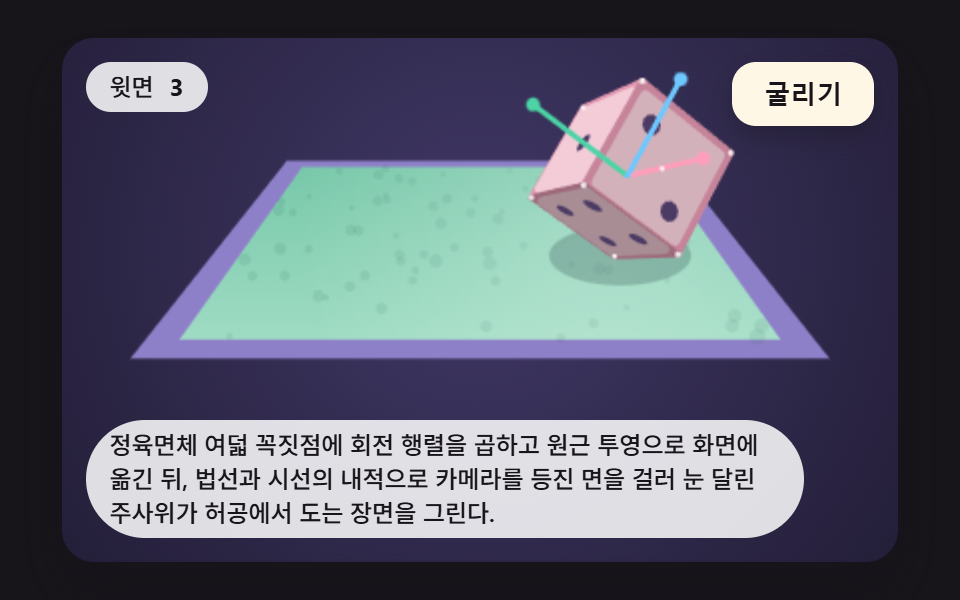 인터랙션주사위 굴리기 9가지 — 회전 행렬로 윗면을 읽어 내는 3D 장면
 인터랙션css fireworks 9가지 — 쏘아 올려 터지고 물 위에 비치는 불꽃놀이 장면
 인터랙션3d 웹사이트 만들기 9종 — 마우스를 따라 도는 라이브러리 없는 모형